
车辆速度优化方法、装置以及车辆与流程
本技术涉及自动驾驶车辆控制领域,尤其涉及车辆速度优化方法、装置以及车辆。
背景技术:
1、在低附着系数路面上,自动驾驶车辆通常采用基于动力学约束的速度规划与轨迹控制方法,结合车辆状态、道路曲率及坡度等信息生成行驶速度序列。
2、然而,现有方案多将纵向与侧向约束分开处理,且常采用固定参数进行优化,难以准确反映轮胎力耦合关系和道路条件的动态变化,易在极限工况下出现规划保守、效率下降或约束超限,进而影响实时优化的稳定性与适应性。
3、因此,如何在低附着系数路面下实现速度规划的约束精确性、求解稳定性与动态适应性,成为亟需解决的技术问题。
技术实现思路
1、本技术实施例提供的车辆速度优化方法、装置以及车辆,以解决上述技术问题。该方法面向车辆处于自动驾驶状态下的速度优化需求,围绕车辆自身状态、道路条件以及外部环境信息,对影响车辆行驶安全与速度决策的约束因素进行统一建模,并在此基础上形成用于速度优化的综合代价描述,以实现对车辆行驶速度的协调优化,从而提升低附着系数路面场景下速度规划的约束精确性、求解稳定性与动态适应性。
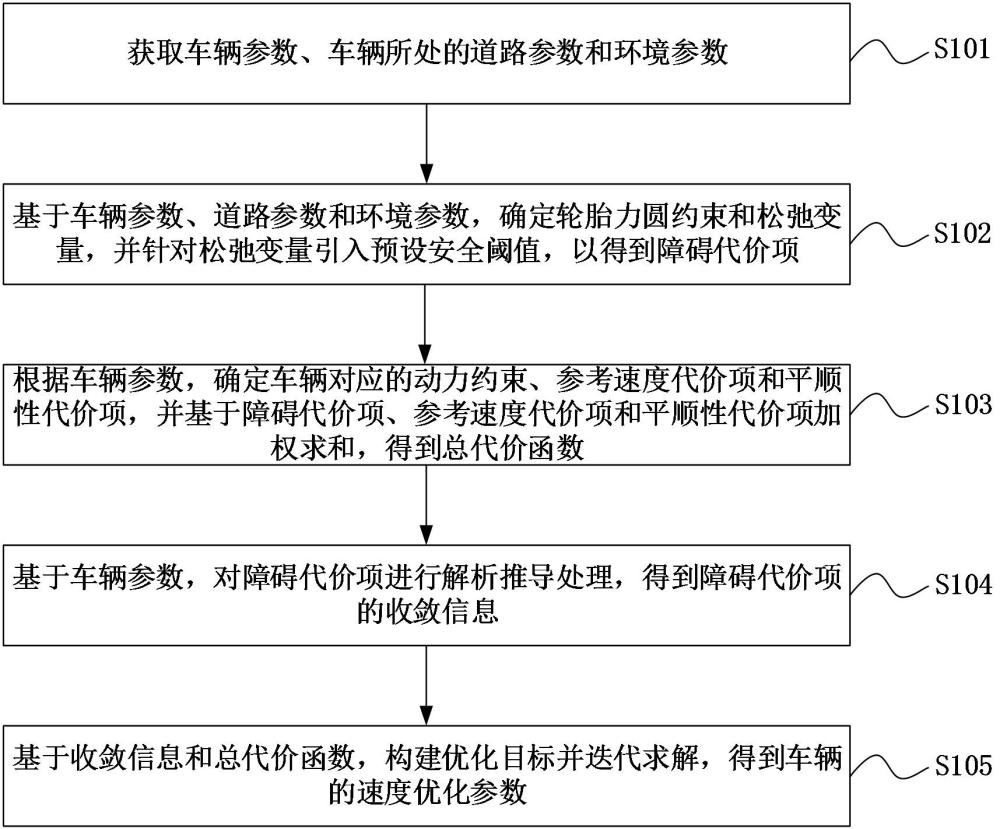
2、第一方面,本技术实施例提供一种车辆速度优化方法,应用于车辆,车辆处于自动驾驶状态,方法包括:
3、获取车辆参数、车辆所处的道路参数和环境参数;
4、基于车辆参数、道路参数和环境参数,确定轮胎力圆约束和松弛变量,并针对松弛变量引入预设安全阈值,以得到障碍代价项;
5、根据车辆参数,确定车辆对应的动力约束、参考速度代价项和平顺性代价项,并基于障碍代价项、参考速度代价项和平顺性代价项加权求和,得到总代价函数;
6、基于车辆参数,对障碍代价项进行解析推导处理,得到障碍代价项的收敛信息;
7、基于收敛信息和总代价函数,构建优化目标并迭代求解,得到车辆的速度优化参数。
8、在一个可能的实施例中,车辆参数至少包括:车速、车身质量、风阻系数、迎风面积以及滚动阻力系数;
9、道路参数至少包括:路径曲率、道路坡度;
10、环境参数至少包括:路面附着系数、空气密度。
11、在一个可能的实施例中,基于车辆参数、道路参数和环境参数,确定轮胎力圆约束和松弛变量,包括:
12、根据车辆参数、道路参数和环境参数,确定车辆的纵向力和侧向力;
13、基于纵向力和侧向力,确定轮胎力圆约束和松弛变量。
14、在一个可能的实施例中,根据车辆参数、道路参数和环境参数,确定车辆的纵向力,包括:
15、根据车速、车身质量、风阻系数、迎风面积、滚动阻力系数、道路坡度、空气密度,确定车辆的纵向阻力项;
16、根据车身质量、车速和纵向阻力项,确定纵向力。
17、在一个可能的实施例中,纵向阻力项包括:风阻力、滚动阻力和坡度阻力;
18、风阻力是基于风阻系数、迎风面积、空气密度和车速确定的,滚动阻力是基于滚动阻力系数和车身质量确定的,坡度阻力是基于道路坡度和车身质量确定的。
19、在一个可能的实施例中,基于纵向力和侧向力,确定轮胎力圆约束,包括:
20、基于纵向力和侧向力构建合力,并将合力与路面附着系数对应的附着极限进行比较,以确定轮胎力圆约束。
21、在一个可能的实施例中,确定松弛变量的步骤,包括:
22、将轮胎力圆约束转化为车速和车速对应的加速度的不等式关系,并确定不等式关系的余量参数;
23、将余量参数确定为松弛变量。
24、在一个可能的实施例中,针对松弛变量引入预设安全阈值,以得到障碍代价项,包括:
25、根据路面附着系数,确定障碍因子;
26、在松弛变量大于预设安全阈值的情况下,基于障碍因子和松弛变量,采用对数障碍函数计算得到障碍代价项。
27、在一个可能的实施例中,在松弛变量小于或等于预设安全阈值的情况下,基于障碍因子、预设安全阈值和松弛变量,采用二次近似计算得到障碍代价项。
28、在一个可能的实施例中,得到障碍代价项的收敛信息的步骤,包括:
29、分别基于车速和对应的加速度,针对障碍代价项计算一阶导数,得到梯度信息,并针对一阶导数计算二阶导数,得到海森矩阵信息;
30、将梯度信息和海森矩阵信息,作为收敛信息。
31、在一个可能的实施例中,得到车辆的速度优化参数的步骤,包括:
32、基于车速、加速度和车辆的加加速度,组合构建决策向量;
33、基于收敛信息和总代价函数,构建优化目标,并采用优化目标对决策向量迭代求解,得到速度优化参数。
34、在一个可能的实施例中,基于车速、加速度和车辆的加加速度,组合构建决策向量,包括:
35、将车速和加速度作为状态变量,并将车辆的加加速度作为控制变量,将状态变量和控制变量,组合为决策向量。
36、在一个可能的实施例中,对决策向量迭代求解,包括:
37、在每次迭代中,基于梯度信息和海森矩阵信息,确定收敛方向和步长;
38、在总代价函数的变化量小于收敛容差,和/或迭代次数达到预设上限次数的情况下,终止迭代并输出速度优化参数。
39、在一个可能的实施例中,方法还包括:
40、在预设规划时域内每个离散时间步更新车辆的道路参数和环境参数;
41、采用更新后的道路参数和环境参数,对轮胎力圆约束中的时变参数、障碍代价项中的障碍因子和预设安全阈值进行更新处理。
42、在一个可能的实施例中,对轮胎力圆约束中的时变参数、障碍代价项中的障碍因子和预设安全阈值进行更新处理之后,方法还包括:
43、基于更新后的时变参数、障碍因子和预设安全阈值,重新确定收敛信息和总代价函数。
44、第二方面,本技术实施例提供一种车辆速度优化装置,应用于车辆,车辆处于自动驾驶状态,装置包括:
45、获取模块,用于获取车辆参数、车辆所处的道路参数和环境参数;
46、确定模块,用于基于车辆参数、道路参数和环境参数,确定轮胎力圆约束和松弛变量,并针对松弛变量引入预设安全阈值,以得到障碍代价项;
47、确定模块,还用于根据车辆参数,确定车辆对应的动力约束、参考速度代价项和平顺性代价项,并基于障碍代价项、参考速度代价项和平顺性代价项,得到总代价函数;
48、解析模块,用于基于车辆参数,对障碍代价项进行解析推导处理,得到障碍代价项的收敛信息;
49、确定模块,还用于基于收敛信息和总代价函数,构建优化目标并迭代求解,得到车辆的速度优化参数。
50、在一个可能的实施例中,车辆参数至少包括:车速、车身质量、风阻系数、迎风面积以及滚动阻力系数;
51、道路参数至少包括:路径曲率、道路坡度;
52、环境参数至少包括:路面附着系数、空气密度。
53、在一个可能的实施例中,确定模块具体还用于:
54、根据车辆参数、道路参数和环境参数,确定车辆的纵向力和侧向力;
55、基于纵向力和侧向力,确定轮胎力圆约束和松弛变量。
56、在一个可能的实施例中,确定模块具体还用于:
57、根据车速、车身质量、风阻系数、迎风面积、滚动阻力系数、道路坡度、空气密度,确定车辆的纵向阻力项;
58、根据车身质量、车速和纵向阻力项,确定纵向力。
59、在一个可能的实施例中,纵向阻力项包括:风阻力、滚动阻力和坡度阻力;
60、风阻力是基于风阻系数、迎风面积、空气密度和车速确定的,滚动阻力是基于滚动阻力系数和车身质量确定的,坡度阻力是基于道路坡度和车身质量确定的。
61、在一个可能的实施例中,确定模块具体还用于:
62、基于纵向力和侧向力构建合力,并将合力与路面附着系数对应的附着极限进行比较,以确定轮胎力圆约束。
63、在一个可能的实施例中,确定模块具体还用于:
64、将轮胎力圆约束转化为车速和车速对应的加速度的不等式关系,并确定不等式关系的余量参数;
65、将余量参数确定为松弛变量。
66、在一个可能的实施例中,确定模块具体还用于:
67、根据路面附着系数,确定障碍因子;
68、在松弛变量大于预设安全阈值的情况下,基于障碍因子和松弛变量,采用对数障碍函数计算得到障碍代价项。
69、在一个可能的实施例中,确定模块具体还用于:
70、在松弛变量小于或等于预设安全阈值的情况下,基于障碍因子、预设安全阈值和松弛变量,采用二次近似计算得到障碍代价项。
71、在一个可能的实施例中,解析模块具体还用于:
72、分别基于车速和对应的加速度,针对障碍代价项计算一阶导数,得到梯度信息,并针对一阶导数计算二阶导数,得到海森矩阵信息;
73、将梯度信息和海森矩阵信息,作为收敛信息。
74、在一个可能的实施例中,确定模块具体还用于:
75、基于车速、加速度和车辆的加加速度,组合构建决策向量;
76、基于收敛信息和总代价函数,构建优化目标,并采用优化目标对决策向量迭代求解,得到速度优化参数。
77、在一个可能的实施例中,确定模块具体还用于:
78、将车速和加速度作为状态变量,并将车辆的加加速度作为控制变量,将状态变量和控制变量,组合为决策向量。
79、在一个可能的实施例中,确定模块具体还用于:
80、在每次迭代中,基于梯度信息和海森矩阵信息,确定收敛方向和步长;
81、在总代价函数的变化量小于收敛容差,和/或迭代次数达到预设上限次数的情况下,终止迭代并输出速度优化参数。
82、在一个可能的实施例中,车辆速度优化装置具体还用于:
83、在预设规划时域内每个离散时间步更新车辆的道路参数和环境参数;
84、采用更新后的道路参数和环境参数,对轮胎力圆约束中的时变参数、障碍代价项中的障碍因子和预设安全阈值进行更新处理。
85、在一个可能的实施例中,车辆速度优化装置具体还用于:
86、基于更新后的时变参数、障碍因子和预设安全阈值,重新确定收敛信息和总代价函数。
87、第三方面,本技术实施例提供一种车辆,车辆上设置有控制单元,控制单元用于采用上述提供的方法,进行车辆速度优化;
88、控制单元包括:处理器和存储器;
89、存储器存储计算机执行指令;
90、处理器执行存储器存储的计算机执行指令,使得处理器执行上述第一方面 技术实现要素: 提供的方法。
91、第四方面,本技术提供一种计算机可读存储介质,计算机可读存储介质中存储有计算机执行指令,计算机执行指令被处理器执行时,用于实现第一方面发明内容的车辆速度优化方法。
92、第五方面,本技术提供一种计算机程序产品,包括计算机程序,计算机程序被处理器执行时,用于实现第一方面发明内容的车辆速度优化方法。
93、本技术在上述各方面提供的实现方式的基础上,还可以进行进一步组合以提供更多实现方式。
94、本技术提供的车辆速度优化方法、装置以及车辆,通过获取车辆参数、道路参数和环境参数,并基于车辆参数、道路参数和环境参数综合确定轮胎力圆约束和松弛变量,能够将车辆纵向与侧向的耦合约束纳入统一优化框架,进而提高对极限工况下车辆可行行驶范围的刻画准确性;通过针对松弛变量引入预设安全阈值并将障碍代价项、参考速度代价项和平顺性代价项进行加权求和,能够兼顾安全裕度、目标速度跟踪和行驶平顺性,进而降低速度规划过于保守或约束超限的风险;通过对障碍代价项进行解析推导并结合收敛信息求解速度优化参数,能够提升优化过程的收敛性和实时计算稳定性,进而增强车辆在低附着系数路面下速度优化的适应性与执行可靠性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com