
一种受限空间光伏组件紧固方法及设备与流程
本发明属于光伏,尤其涉及一种受限空间光伏组件紧固方法及设备。
背景技术:
1、光伏发电即直接将太阳的辐射能量转化为电能,是清洁、高效的能源之一。沙漠、戈壁、荒漠的生态环境恶劣,光伏电站人工建设过程中需要投入大量施工人员进行露天作业,面临高温、风沙、冰雹等恶劣条件下的施工环境,存在高空作业多、安装效率低、安装质量管控难、现场材料杂乱等问题,亟需提高光伏施工机械化与自动化水平。
2、光伏檩条与光伏组件之间的螺栓紧固作业是光伏安装中的重要步骤,现有技术均采用人工安装的方式,在项目露天环境下由工人完成螺栓的紧固作业。作业过程中面临着高温、降雨、降雪、暴晒、高空作业、风沙等恶劣的作业环境,对安装工人的身体健康造成重大威胁;同时,现场人工安装还面临着紧固作业质量良莠不齐、螺栓螺母损耗极大、人工作业工程量大、人工管理难的问题,亟需实现组件紧固的机械化、自动化作业。
3、受到光伏组件和檩条结构设计的影响,组件紧固位置作业空间极其有限,光伏板下的安装空间仅有2cm左右,c型光伏檩条的开口高度也仅有6~8cm左右,紧固工具需要在极其受限制的空间内完成螺栓螺母的对齐、穿孔和紧固作业;同时受到安装精度和加工精度影响,螺栓孔位并非固定点,紧固工具难以适应螺栓孔位的偏差。
4、本发明设计一种受限空间光伏组件紧固方法及设备解决如上问题。
技术实现思路
1、为了达到上述目的,本发明采用了下列技术方案:
2、一种受限空间光伏组件紧固方法,包括步骤如下:
3、s1:由组件紧固工装中的螺母夹爪夹取螺母,由组件紧固工装中的动力扳手套取螺栓;
4、s2:控制螺母夹爪伸出,使螺母夹爪前端与套筒在z轴方向上重合,即组件紧固工装夹取的螺栓和螺母在z轴方向上重合;
5、s3:螺栓孔识别机构通过螺栓孔识别算法获取螺栓孔在机械臂坐标系下的平面坐标(x1, y1),机械臂坐标系的x轴、y轴方向根据机械臂坐标系规则设置,z轴方向为正方向竖直朝上;
6、s4:多轴机器人运动使测距传感器垂直向上对准光伏组件的边框,此时组件紧固工装在机械臂坐标系下的坐标为(x0,y0,z0),由测距传感器测量到组件紧固工装距光伏组件边框距离为d、光伏组件边框与螺栓孔间的固定高度差为△h,换算出螺栓孔在机械臂坐标系下的三维坐标为(x1,y1,z0+d+△h);
7、s5:多轴机器人根据步骤s4获取的螺栓孔三维坐标移动,使整个紧固工装夹持着螺栓和螺母与螺栓孔对齐;
8、s6:升降气缸带动动力扳手竖直上升,使螺栓穿过螺栓孔并与螺母接触;同时驱使套筒旋转,使螺栓与螺母的螺纹咬合,从而使光伏檩条与光伏组件紧固在一起;
9、s7:螺母夹爪张开释放螺母,升降气缸带动动力扳手下降释放螺栓,多轴机器人移动使整个紧固工装离开螺栓孔区域并退回至待机位置;
10、s8、重复步骤s1~s7直至檩条上所有待安装的螺栓孔位均完成紧固作业。
11、作为优选的方案,在步骤s1中还包括:
12、s11:驱动气缸控制螺母夹爪打开,伸缩气缸通过带动驱动气缸移动的方式,控制螺母夹爪伸出,多轴机器人控制工装框架移动,使螺母夹爪移动至螺母供料机构处并对准待夹取螺母;
13、s12:驱动气缸控制螺母夹爪回缩夹紧螺母,多轴机器人控制工装框架竖直向上运动,使螺母夹爪夹持的螺母脱离螺母供料机构,伸缩气缸控制螺母夹爪回缩;
14、s13:多轴机器人控制工装框架移动,使动力扳手移动至螺栓供料机构处并对准待取料螺栓;
15、s14:控制工装框架竖直向下移动,同时启动动力扳手驱使套筒旋转套取螺栓,再控制工装框架竖直向上移动,使动力扳手携带螺栓脱离螺栓供料机构。
16、作为优选的方案,在步骤s3中,若多轴机器人收到螺栓孔位坐标则继续步骤s4;若收到无法紧固的信息则跳过步骤s4~s6,直接执行步骤s7;
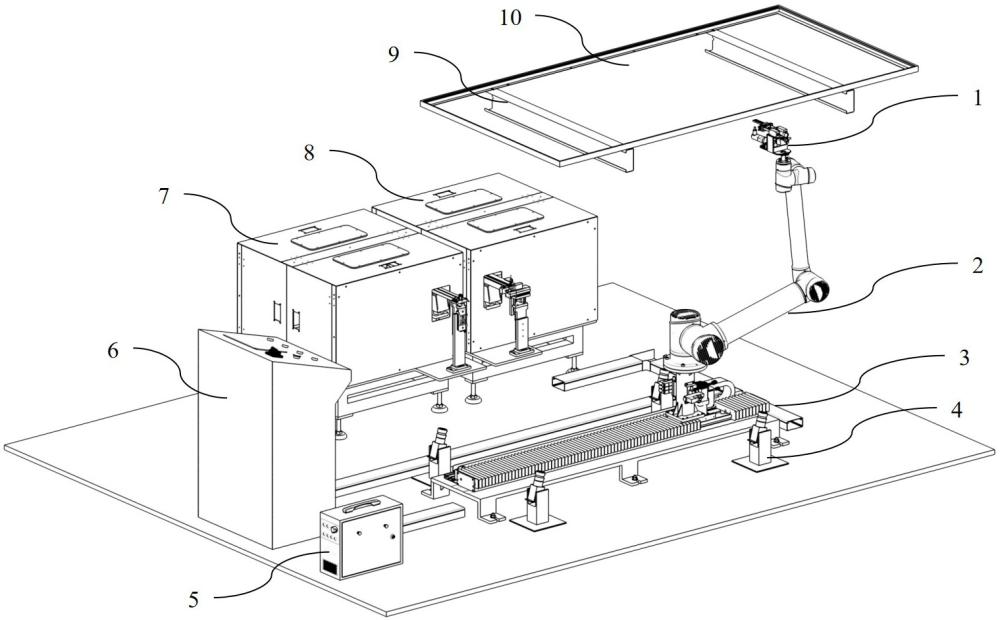
17、在步骤s1~s9中,若多轴机器人的活动范围无法抵达目标点位,则启动机器人第七轴,使多轴机器人沿机器人第七轴运动方向前后移动,确保多轴机器人的设定动作可以执行。
18、作为优选的方案,h1为步骤s2中螺栓的螺柱端部与螺母下端面之间的距离,
19、h2为步骤s2中套筒底部与螺栓的螺柱上端面之间的距离,
20、h3为套筒高度,
21、h4为檩条的小翼缘高度,
22、h5为檩条的c型净开口高度,
23、其中,h4<h1<升降气缸行程,h2<h5,h3>h4。
24、一种受限空间光伏组件紧固设备,用于执行受限空间光伏组件紧固方法,设备包括:组件紧固工装、多轴机器人、机器人第七轴、螺栓孔识别机构、控制柜和电气柜、螺母供料机构、螺栓供料机构,多轴机器人安装在机器人第七轴上,螺栓孔识别机构、控制柜和电气柜、螺母供料机构、螺栓供料机构分布在机器人第七轴周围;
25、组件紧固工装包括安装在多轴机器人输出轴上的工装框架,工装框架上安装有测距传感器,工装框架上安装有扳手模块和螺母夹持模块,扳手模块包括安装在工装框架上的升降气缸,升降气缸的活塞杆上连接有固定框架,固定框架上安装有动力扳手,动力扳手上设置有套筒,螺母夹持模块包括安装在工装框架上的伸缩气缸,伸缩气缸的活塞杆上连接有驱动气缸,驱动气缸上安装有螺母夹爪,套筒和螺母夹爪在z轴方向上重合。
26、作为优选的方案,螺母夹爪由两个对称分布在驱动气缸上的夹爪杆组成,夹爪杆的端部设置有凹槽,夹爪杆的端部与套筒在z轴方向上重合。
27、作为优选的方案,螺母供料机构为螺母振动盘,螺母供料机构的出料端安装有第一顶料气缸,螺栓供料机构为螺栓振动盘,螺栓供料机构的出料端安装有第二顶料气缸,第二顶料气缸上安装有上料机构,螺栓供料机构上安装有位于上料机构侧面的感应传感器。
28、作为优选的方案,上料机构包括安装在第二顶料气缸上的固定底座,固定底座上安装有上料移动座,上料移动座上设置有开口朝向螺栓供料机构出料端的u型槽,螺栓供料机构出料端处安装有位于上料移动座一侧的挡板。
29、作为优选的方案,机器人控制柜用于控制多轴机器人的运动,电气柜用于控制多轴机器人、机器人第七轴、螺母供料机构及螺栓供料机构的启停。
30、与现有的技术相比,本发明的优点在于:
31、1.本发明设计的螺栓紧固方法、螺栓紧固设备以及螺栓的移动轨迹优化,实现光伏组件与光伏檩条间狭小受限空间内的螺栓和螺母的安装紧固自动化,通过自动化标准化作业大幅降低材料损耗,大幅减少了光伏安装所需的用工量,降低工程施工风险。
32、2.本发明设计的螺栓孔识别机构、感应传感器及其相应结构,实现光伏组件紧固过程、螺栓取料过程、组件紧固过程的稳定可靠,避免组件紧固工装在上料及紧固过程中各设备间的碰撞,减少设备故障概率,确保光伏组件螺栓稳定高效紧固,同时确保组件紧固质量稳定可靠,提高光伏安装工程建设效率。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com