
一种液冷CDU薄壁不锈钢管路熔深自适应控制的无痕焊接方法及系统与流程
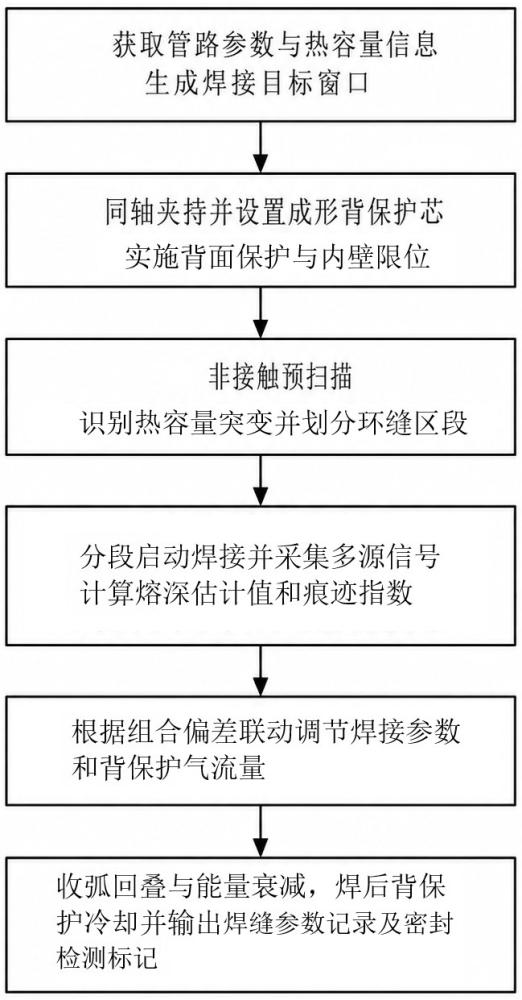
本发明属于液冷设备管路焊接,具体涉及一种液冷cdu薄壁不锈钢管路熔深自适应控制的无痕焊接方法及系统。
背景技术:
1、液冷cdu作为数据中心液冷系统中的冷却液分配和换热单元,其内部通常布置有供液管路、回液管路、阀件、传感器、过滤器、歧管块和快速接头等部件。为兼顾耐腐蚀性、洁净度和紧凑装配要求,cdu管路常采用304、304l、316或316l薄壁不锈钢管,并通过环缝焊接与接头、阀件短管或歧管块连接。由于该类管路壁厚较小、焊缝环向长度短、相邻部件热容量差异较大,在焊接过程中容易出现局部熔深不足、局部过烧、外表面余高偏大、内壁凸起过高或背面氧化等问题,进而影响管路密封可靠性、液冷工质流动稳定性和内壁洁净度。
2、现有焊接技术中,已有针对熔深控制的激光焊接方法。例如,中国专利cn105643104b公开了一种精确控制焊缝熔深的激光焊接方法,其通过确定目标熔深并选取对应焊接工艺参数进行焊接,还涉及错边量、间隙控制以及焊缝收尾端能量衰减设置。另有焊接熔池动态过程在线监测技术,通过采集熔池图像信息、焊接工艺信息、声音信号和温度分布,并由控制系统对焊接速度、电流、电压等参数进行控制。
3、但是,现有技术多面向通用焊缝熔深控制或熔池在线监测,通常侧重于焊接热输入、熔池形态或工艺参数的控制,并未充分考虑液冷cdu薄壁不锈钢管路中阀件、歧管块等相邻金属部件造成的环向热容量突变,也未将管内氧含量、背保护压力、内壁凸起限位和外表面痕迹控制纳入同一闭环调节过程。对于液冷cdu管路而言,仅依赖固定参数或单一熔池监测容易在不同环向位置形成焊接质量差异,难以同时满足焊透、密封、内壁洁净和外表面一致性的要求。
4、因此,需要提供一种适用于液冷cdu薄壁不锈钢管路的熔深自适应控制焊接方法及系统,以提高焊缝成形一致性和管路装配质量。
技术实现思路
1、本发明的目的在于提供一种液冷cdu薄壁不锈钢管路熔深自适应控制的无痕焊接方法及系统,以在薄壁管路环缝焊接过程中兼顾熔深稳定、内壁成形受控、背面低氧化和外表面低痕迹,从而提高cdu管路的密封可靠性和焊接一致性。
2、为实现上述技术目的,本发明提供如下技术方案。
3、第一方面,本发明提供一种液冷cdu薄壁不锈钢管路熔深自适应控制的无痕焊接方法,包括如下步骤:
4、s1、获取待焊管路的管径、壁厚、接头类型、焊缝环向位置以及相邻阀件或歧管块的热容量信息,生成包含目标熔深比例、外表面余高限值、内壁凸起限值、内壁氧化限值和背保护压力范围的焊接目标窗口;
5、s2、将薄壁不锈钢管与接头同轴夹持,在管内设置可回抽的成形背保护芯,使所述成形背保护芯的环向微孔出气带与待焊环缝对应,并通过环向惰性气体薄层保护焊缝背面,通过与管内壁间隔设置的成形限位面对内壁熔融金属凸起进行限位,同时检测管内氧含量和背保护压力;
6、s3、沿焊缝进行非接触预扫描,获得焊缝间隙、错边量、局部壁厚和接头热容量突变位置,并将环缝划分为起弧段、稳态段、热容量突变段和收弧回叠段;
7、s4、按照各分段生成初始焊接参数并启动焊接,实时采集熔池图像、焊接热辐射、反射光强、管内氧含量和背保护压力,计算当前熔深估计值及外表面痕迹指数;
8、s5、根据当前熔深估计值、外表面痕迹指数、管内氧含量和背保护压力相对于焊接目标窗口的组合偏差,联动调节焊接能量、行走速度、摆动幅度和背保护气流量;
9、s6、在所述收弧回叠段执行能量阶梯衰减和短行程回叠焊接,焊后保持背保护和随动冷却,输出焊缝参数记录及密封检测标记。
10、进一步地,所述薄壁不锈钢管为304、304l、316或316l不锈钢管,管壁厚度为0.4mm至2.0mm,所述接头类型包括直管对接接头、弯管对接接头、三通支管接头、歧管块插接接头、阀件短管接头或快接座过渡接头中的一种或多种。
11、进一步地,步骤s1中,所述焊接目标窗口包括:目标熔深比例为管壁厚度的70%至95%,外表面余高限值不大于0.15mm,内壁凸起限值不大于管壁厚度的15%,管内氧含量不大于50ppm,背保护压力为0.5kpa至2.0kpa;对于承压等级较高的液冷cdu供回液主管,目标熔深比例设定为管壁厚度的80%至100%。
12、进一步地,步骤s2中,所述成形背保护芯包括柔性耐温密封环、环向微孔出气带、成形限位面和回抽牵引件,所述成形限位面与管内壁之间形成0.1mm至0.5mm的成形间隙,所述环向微孔出气带用于向焊缝背面形成环向惰性气体薄层,所述回抽牵引件用于在焊后将成形背保护芯从管路端部或预留接口处取出。
13、进一步地,步骤s3中,所述非接触预扫描采用线激光轮廓传感器、同轴视觉传感器或结构光传感器,得到焊缝中心线、环向间隙序列、错边量序列和局部曲率序列;当任一区段的错边量大于0.08mm或间隙大于0.10mm时,将该区段标记为补偿区段,并在步骤s4中降低初始行走速度或增加摆动幅度。
14、进一步地,步骤s4中,当前熔深估计值根据熔池宽度、熔池尾长、热辐射峰值、反射光强衰减量和单位长度焊接能量共同计算;所述外表面痕迹指数根据焊缝余高、焊缝宽度变化率、表面变色等级和飞溅亮点数量共同计算。
15、更进一步地,当前熔深估计值满足:
16、
17、式中,为当前熔深估计值;为熔池宽度;为熔池尾长;为热辐射峰值;为反射光强衰减量;为单位长度焊接能量;为由接头类型、局部壁厚和相邻金属热容量确定的热容量修正系数;函数通过试焊样件的截面熔深数据标定得到。
18、进一步地,步骤s5中,联动调节焊接能量、行走速度、摆动幅度和背保护气流量包括:
19、当当前熔深估计值低于所述焊接目标窗口下限,且外表面痕迹指数未超过限值时,提高焊接能量或降低行走速度;
20、当当前熔深估计值高于所述焊接目标窗口上限,或外表面痕迹指数超过限值时,降低焊接能量、提高行走速度或增加摆动幅度;
21、当管内氧含量升高或背保护压力波动超过预设范围时,提高背保护气流量,并降低焊接能量的调节幅度;
22、当热容量突变段进入焊接区域时,按照热容量修正系数k_h提前修正焊接能量和行走速度。
23、第二方面,本发明还提供一种液冷cdu薄壁不锈钢管路熔深自适应控制的无痕焊接系统,用于第一方面所述的液冷cdu薄壁不锈钢管路熔深自适应控制的无痕焊接方法,所述系统包括:
24、管路夹持与回转模块,用于对薄壁不锈钢管与接头进行同轴夹持,并驱动管路或焊接头沿环缝相对运动;
25、成形背保护模块,包括可回抽的成形背保护芯、背保护供气单元、氧含量传感器和背保护压力传感器;
26、焊前扫描模块,用于获取焊缝间隙、错边量、局部壁厚、局部曲率和接头热容量突变位置;
27、焊接执行模块,用于执行激光焊、微束等离子焊、自动氩弧焊或激光-电弧复合焊中的一种;
28、在线感知模块,用于采集熔池图像、焊接热辐射、反射光强、管内氧含量和背保护压力;
29、自适应控制模块,用于生成焊接目标窗口、计算当前熔深估计值和外表面痕迹指数,并调节焊接能量、行走速度、摆动幅度和背保护气流量;
30、随动冷却模块,用于在焊接后对焊缝邻近区域进行冷却;
31、质量记录模块,用于记录焊接参数、分段调节过程、背保护状态和密封检测标记。
32、进一步地,所述自适应控制模块包括分段建模单元、熔深估计单元、无痕评价单元和闭环调节单元;
33、所述分段建模单元用于根据焊前扫描结果将环缝划分为起弧段、稳态段、热容量突变段和收弧回叠段;
34、所述熔深估计单元用于基于熔池图像、焊接热辐射、反射光强和单位长度焊接能量计算当前熔深估计值;
35、所述无痕评价单元用于计算外表面痕迹指数;
36、所述闭环调节单元用于根据当前熔深估计值、外表面痕迹指数、管内氧含量和背保护压力的组合偏差,联动调节焊接能量、行走速度、摆动幅度和背保护气流量。
37、本发明通过获取管路壁厚、接头类型、焊缝环向位置以及相邻阀件或歧管块的热容量信息,能够在焊前识别环缝不同区段的散热差异,并据此划分起弧段、稳态段、热容量突变段和收弧回叠段,使不同区段的焊接能量和行走速度具有针对性;通过在管内设置可回抽的成形背保护芯,使环向微孔出气带5与待焊环缝2对应,在焊缝背面形成环向惰性气体薄层,同时由成形限位面对内壁熔融金属凸起进行限位,有利于降低内壁氧化和内壁凸起过高的风险;通过在线采集熔池图像、焊接热辐射、反射光强、管内氧含量和背保护压力,并计算当前熔深估计值及外表面痕迹指数,能够根据熔深、外观、背保护状态和氧含量的组合偏差联动调节焊接能量、行走速度、摆动幅度和背保护气流量,使焊缝熔深、外表面余高、内壁凸起和管内氧化状态保持在目标范围内;通过收弧回叠段的能量阶梯衰减、短行程回叠以及焊后背保护和随动冷却,可降低收弧部位未融合、过烧、氧化和表面变色的发生概率,适用于液冷cdu薄壁不锈钢管路的批量化、可追溯焊接。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com