
一种焊接耐磨钢板智能生产方法及生产系统与流程
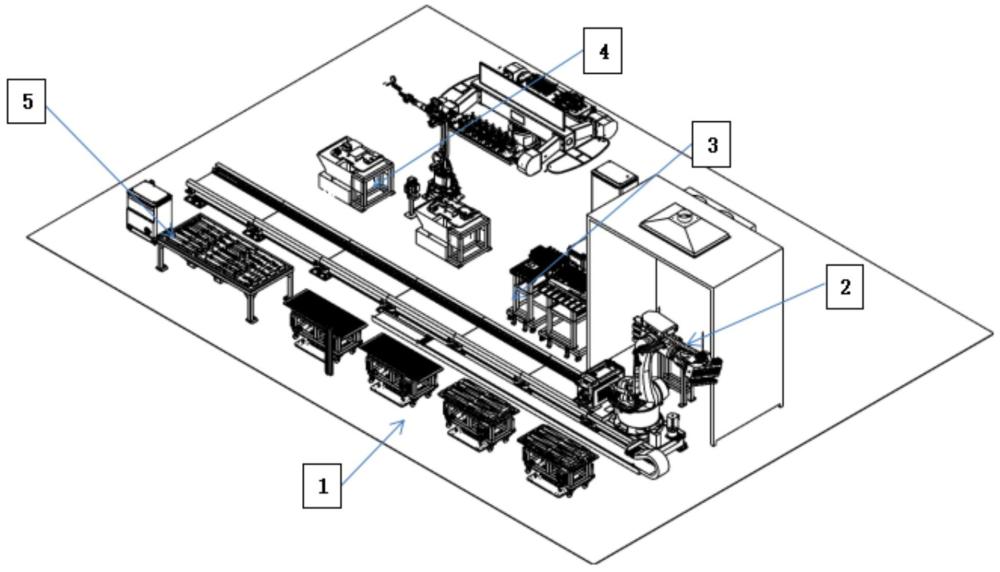
本发明涉及机器人焊接,具体涉及需预热及保温的焊接耐磨钢板智能生产线及其生产方法。
背景技术:
1、在当前的工业生产领域中,常规耐磨钢板的人工焊接生产流程存在着诸多弊端,严重制约了生产效率的提升以及产品质量的稳定性。就人工焊接而言,首先需要进行手动打磨这一工序,操作人员需耗费大量的时间和精力,使用打磨工具对钢板的焊接部位进行细致的打磨处理,以确保焊接面的平整度和光洁度,从而为后续的焊接工作提供良好的基础条件。然而,这一过程不仅劳动强度大,而且效率低下,极易受到人为因素的影响,如打磨的均匀程度、力度把控等,都可能导致焊接质量的参差不齐。
2、在完成手动打磨后,紧接着便是拼搭环节。操作人员需要凭借经验和肉眼观察,将待焊接的钢板部件进行精确的拼搭定位,确保各部件之间的缝隙、角度等参数符合焊接要求。这一过程同样需要高度的专注和耐心,稍有偏差就可能影响整个焊接结构的强度和稳定性。而且,由于是人工操作,拼搭的速度相对较慢,难以满足大规模生产的需求。
3、当进入到焊接阶段时,问题更为突出。焊接过程中,钢板会迅速吸收大量的热量,导致其温度急剧升高。同时,焊接所产生的强光、高温辐射以及有害烟尘等,使得焊接环境变得极为恶劣。操作人员在这样的环境下工作,不仅身体容易疲劳,而且长时间暴露在有害环境中,对身体健康也会造成潜在的威胁。这些恶劣的工作条件在很大程度上限制了操作人员的工作效率和工作时长,进而成为制约焊接效率提升的关键因素之一。
4、此外,耐磨钢板因其特殊的材质特性,在焊接前需要进行预热处理,而在焊接完成后还需要进行保温操作,以确保焊接部位的组织结构稳定,避免出现裂纹、变形等质量问题。然而,传统的预热方式通常采用常规烘箱进行加热,这种方式存在着预热时间较长的缺陷。往往需要耗费数小时甚至更长的时间才能将钢板加热到合适的焊接温度,这无疑大大增加了整个生产周期。而且,在实际生产过程中,由于需要精确控制焊前温度,以保证焊接质量,而常规烘箱的温度控制精度相对较低,难以满足这一要求。这就导致了常规的预热方式无法与先进的焊接机器人自动化生产系统相兼容,使得焊接机器人在耐磨钢板生产中的应用受到了极大的限制。
5、综上所述,鉴于现有的常规耐磨钢板焊接生产方式存在的种种问题,以及随着工业生产对于高效、高质量焊接产品需求的不断增长,市场上迫切需要一种能够解决上述问题的焊接耐磨钢板智能生产系统。这种系统应具备高效的打磨、拼搭和焊接功能,能够在保证焊接质量的前提下,显著提高生产效率,同时还应能够实现对焊接温度的精确控制,无论是预热还是焊后保温,都能满足耐磨钢板的特殊工艺要求,从而为耐磨钢板的生产企业带来更高的经济效益和市场竞争力,推动整个行业的技术进步和发展。
技术实现思路
1、本发明的目的是提供一种焊接耐磨钢板智能生产线,它能实现对耐磨钢板智能感应可控加热,实现全自动24小时不间断焊接生产,具备节拍紧凑生产效率高等特点。
2、为了解决现有技术的不足,本发明提出了一种焊接耐磨钢板智能生产系统,包括:上料系统、激光清洗系统、感应加热系统、智能拼搭焊接系统和下料保温系统;其中,
3、所述上料系统包括:耐磨钢板上料平台和搭子上料平台;所述搭子上料平台用于小件搭子的上料;所述耐磨钢钢板上料平台用于大件耐磨钢板的上料;
4、所述激光清洗系统采用脉冲激光结合机器人实现耐磨钢板的除锈除漆;
5、所述感应加热系统对不同规格板厚的耐磨钢板进行加热;
6、所述智能拼搭焊接系统通过三维视觉识别配合激光传感,实现耐磨钢板与配合搭子的抓取、拼搭以及焊接;
7、所述下料保温系统通过采用保温材料整体包裹下料区域延缓焊接件的冷却。
8、优选地,所述上料平台包括上料小车、定位板和扶手;其中,
9、所述上料小车为可移动小车,其通过人工或机械助力移动,底部有卡扣定位可精准定位;所述卡扣用于定位、锁紧上料小车,确保所述上料小车位置精准,并锁紧不脱落;上料小车用于摆放、搬运待焊接产品部件,定位底座用于精准定位锁定上料小车。
10、所述上料平台可通过拆装销钉将扶手拆下,连接电驱小车进行助力移动搬运;
11、所述耐磨钢钢板上料平台上表面设置有槽孔,用于放置定位销。
12、优选地,所述激光清洗系统包括:激光清洗头、清洗平台;其中,
13、所述激光清洗头集成在机器人工装抓手上,利用机器人旋转变位对放在所述清洗平台上的产品部件,通过机器人示教编程确定需要除锈的部位;
14、通过搬运机器人磁吸工装抓手将上料小车上的产品部件搬运至激光清洗平台,然后开始进行激光清洗;清洗位置为焊接面。
15、所述激光清洗系统还包括防护板,所述防护板上设置有观察窗口;所述防护板顶部设置有排烟口。
16、优选地,所述感应加热系统通过搬运机器人磁吸工装抓手将激光清洗平台上的产品部件搬运至传感加热平台,然后开始对不同规格板厚的耐磨钢板进行加热,其内置智能模块;所述智能模块依据耐磨钢板的厚度及重量自动调节输出功率,配合传感装置实现对耐磨钢板加热温度的精准控制。
17、所述感应加热系统包括:感应线圈、线圈支架、红外传感器;其中,
18、所述红外传感器设置在所述感应线圈下方,可所述随线圈支架一同移动,确保始终能测量到产品部件的温度;
19、所述感应加热系统采取两台功率分别为100kva和160kva的中频感应加热。
20、优选地,所述智能拼搭焊接系统包括:搬运机器人、水平回转变位平台、焊接机器人和激光跟踪器;其中,
21、所述搬运机器人移动前往搭子上料平台识别抓取小搭子,并前往搬运感应加热完成的耐磨钢板至所述水平回转变位平台,所述焊接机器人将小搭子拼搭点焊至耐磨钢板;
22、所述搬运机器人将焊接完成耐磨钢板搬运至所述下料保温系统。
23、所述三维视觉可以在上料平台上识别工件的位置,给机器人抓手一个引导抓取的作用;在焊接工位视觉系统起到定位工件引导机器人抓手对小件进行准确的放置;激光传感配合进一步识别定位焊缝位置,引导焊接机器人进行焊接作业。
24、所述智能拼搭焊接系统还设置有三轴回转变位平台,用于不焊接耐磨钢板时焊接其他材料。
25、基于以上系统,本发明还提出了一种焊接耐磨钢板智能生产方法,包括以下步骤:
26、步骤1:搬运机器人将耐磨钢板搬运至清洗平台;
27、步骤2:搬运机器人集成的激光清洗头对耐磨钢板进行清洗;
28、步骤3:清洗完成后搬运机器人将耐磨钢板搬运至感应加热系统;
29、步骤4:感应加热系统开始对耐磨钢板进行加热;
30、步骤5:搬运机器人移动前往上料平台识别抓取小搭子,并前往焊接水平回转变位平台将焊接完成耐磨钢板搬运至保温房下料托架;
31、步骤6:感应加热完成,搬运机器人前往搬运耐磨钢板至焊接水平回转变位平台;
32、步骤7:搬运机器人配合焊接机器人将小搭子拼搭点焊至耐磨钢板;
33、步骤8:焊接机器人开始焊接,搬运机器人重复步骤1。
34、本发明公开了一种焊接耐磨钢板智能生产线设计,本生产线包括上料系统、激光清洗系统、感应加热系统、智能拼搭焊接系统、下料保温系统等,本发明的优点是:1、实现耐磨材料全自动焊接生产;2、采用智能感应加热实现高效可控加热;3、可实现24小时不间断生产,节拍紧凑生产效率高。
35、本发明和现有技术相比所具有的优点是:它能实现对耐磨钢板智能感应可控加热,实现全自动24小时不间断焊接生产,具备节拍紧凑生产效率高等特点。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com