
一种车辆控制系统及车辆的制作方法
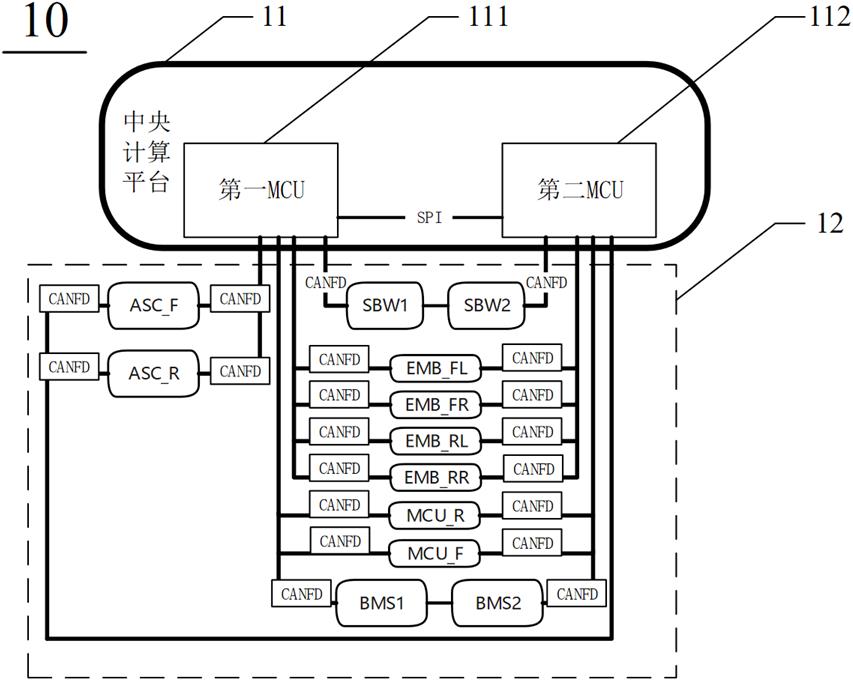
本技术涉及车辆控制,尤其涉及一种车辆控制系统及车辆。
背景技术:
1、目前,车辆通常采用域集中式的电子电气架构(electrical/electronicarchitecture,eea)实现车辆控制。例如:可以将车辆划分为动力域、底盘域、车身域、自动驾驶域(或智能驾驶域)、和座舱域五大功能域,每个功能域由区域控制器负责集中控制,不同功能域之间的区域控制器可以通过高速以太网或灵活数据速率的控制器局域网(controller area network with flexible data-rate,canfd)总线连接,用于感知数据(如车速、轮速)、车辆控制命令等的交互。
2、然而,对于3级(level 3,l3)以上的自动驾驶,对车辆控制的安全性要求更高,需要对车辆的各功能域的区域控制器进行备份冗余,这会导致车辆控制系统复杂,成本高。因此,如何降低车辆控制系统的复杂度和成本,满足l3以上的自动驾驶需求是一个需要思考的问题。
技术实现思路
1、本技术实施提供一种车辆控制系统及车辆,通过中央计算平台实现整车全域冗余控制,以降低车辆控制系统的复杂度和成本,满足l3以上的自动驾驶对冗余控制的需求。
2、第一方面,本技术实施例提供一种车辆控制系统,该系统包括:中央计算平台和多个执行器,多个执行器属于车辆的多个功能域,多个执行器与中央计算平台通信连接,中央计算平台包括第一微控制单元(microcontroller unit,mcu)和第二mcu;其中,第一mcu和第二mcu互为热备份,第一mcu和第二mcu中作为主控mcu的一方,用于根据车辆控制命令向多个执行器中的待控制执行器发送执行指令。
3、在上述车辆控制系统中,车辆多功能域的执行器可以直接与中央计算平台建立通信连接,通过在中央计算平台中设置互为热备份的第一mcu和第二mcu,即可实现整车全域冗余控制,相对于对车辆的各功能域的区域控制器进行备份冗余,可以降低车辆控制系统的复杂度和成本,并满足l3以上的自动驾驶对冗余控制的需求;另外,由中央计算平台直接确定并向执行器下发执行指令,无需各功能域的区域控制器协同确定执行指令,有利于降低控制时延,提升车辆安全性。
4、在一种可能的设计中,该系统还包括多个传感器,多个传感器与中央计算平台通信连接,中央计算平台还包括第一系统级芯片(system on chip,soc)、第二soc;第一soc和第二soc互为热备份,第一soc和第二soc中作为主控soc的一方,用于根据多个传感器中至少一个传感器采集的感知数据,向第一mcu和第二mcu发送车辆控制命令。
5、通过上述设计,可以直接由中央计算平台实现感知(即感知数据获取)、规划(即车辆控制命令确定)、以及执行(即执行指令下发)的协同控制,无需多功能域的域控制器协同处理,有利于降低车辆控制时延,提升车辆安全性;另外,双soc的设计能实现感知、规划的冗余备份,满足l3以上的自动驾驶对冗余控制的需求。
6、在一种可能的设计中,该系统还包括第一区域控制单元(zonal control unit,zcu),多个传感器中包括通过第一zcu实现与中央计算平台通信连接的第一传感器;第一zcu,用于向位于中央计算平台的第一soc和第二soc发送第一传感器采集的感知数据。
7、可选地,多个执行器中包括通过第一zcu实现与中央计算平台通信连接的第一执行器;第一zcu还用于将来自于第一mcu或第二mcu的执行指令转发给第一执行器。
8、通过上述设计,可以统一由中央计算平台对感知数据进行处理、以及向执行器发送执行指令,这样无需车辆各功能域的zcu进行信令交互(如自动驾驶域的zcu基于感知数据确定出的某些车辆控制命令,需要转发给底盘域的zcu,并由底盘域的zcu生成执行指令下发给底盘域的执行器来执行),有利于降低控制时延,提升车辆的安全性。
9、在一种可能的设计中,该系统包括多个zcu,多个zcu中包括第一zcu,多个zcu与中央计算平台组成环状通信网络。
10、通过上述设计,多个zcu与中央计算平台组成环状通信网络,单点链路故障时通过反向路径传输即可维持通信,能够以较小布线成本实现通信冗余。
11、在一种可能的设计中,该系统还包括显示终端,显示终端与中央计算平台通信连接;第一soc和第二soc中作为主控soc的一方,还用于与显示终端进行数据交互。
12、可选地,显示终端包括以下中的至少一项:仪表盘、中控屏、抬头显示器(head updisplay,hud)、吸顶屏、投影仪、或数字光处理(digital light processing,dlp)投影机。
13、通过上述设计,可以由第一soc和第二soc中作为主控soc的一方与仪表盘、中控屏、hud等显示终端进行数据交互,在显示层面实现冗余控制。
14、在一种可能的设计中,中央计算平台包括数据交换单元,数据交换单元用于实现中央计算平台内的部件与中央计算平台外的部件之间的通信连接。
15、可选地,数据交换单元包括以下中的至少一项:加串器、解串器、或交换机。
16、通过上述设计,由数据交换单元统一负责中央计算平台的内外通信,能通过专用通道,提升数据传输效率与安全性,同时可以将中央计算平台中的soc、mcu等从通信负载中解放出来,使其专注于核心计算业务。
17、在一种可能的设计中,该系统还包括第一供电网络和第二供电网络,多个执行器中包括目标执行器;第一供电网络和第二供电网络均与目标执行器连接,第一供电网络和第二供电网络互为备份,第一供电网络和第二供电网络中作为主供电网络的一方,用于为目标执行器供电。
18、可选地,目标执行器包括以下中的至少一项:线控转向(steer-by-wire,sbw)、电子机械制动(electro-mechanical brake,emb)、主动悬架控制(active suspensioncontrol,asc)、电机控制单元(motor control unit,mcu)、或电池管理系统(batterymanagement system,bms)等。
19、通过上述设计,对于车辆行驶相关的执行器可以采用双供电网络供电,使得车辆行驶相关的执行器具备供电冗余,有利于满足l3以上的自动驾驶对车辆安全性的要求。
20、在一种可能的设计中,第一mcu和第二mcu之间通过串行外设接口(serialperipheral interface,spi)实现通信连接。spi具有极低延迟、极强确定性的特点,在第一mcu和第二mcu之间通过spi实现通信连接,有利于支持第一mcu和第二mcu中作为备控(或者说从控)mcu的一方,在作为主控mcu的一方异常的情况下,及时进行主备切换。
21、在一种可能的设计中,第一soc和第二soc之间通过高速外设组件互连标准(peripheral component interconnect express,pcie)总线实现通信连接。pcie总线具有高吞吐、低时延、全双工通信的特征,这样可以支持第一soc和第二soc之间进行高速数据交换,也可以支持第一soc和第二soc之间共享内存资源以节约成本。
22、在一种可能的设计中,第一soc与第一mcu、以及第二mcu之间通过spi实现通信连接;第二soc与第一mcu、以及第二mcu之间通过spi实现通信连接。spi具有极低延迟、极强确定性的特点,通过该设计有利于soc和mcu之间信息快速可靠传输,有利于提升车辆控制的可靠性。
23、第二方面,本技术实施例提供一种车辆,该车辆包括如第一方面或第一方面的各种可能的设计中的车辆控制系统。本技术实施例提出的车辆包括但不限于燃油车、纯电动车、油电混动车、插电混动车、或增程式电动车等。
24、上述第二方面所能达到的技术效果请参照上述第一方面所能达到的技术效果,这里不再重复赘述。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com