
线控转向控制方法及相关设备与流程
本技术涉及线控转向,更具体地说,本技术涉及一种线控转向控制方法及相关设备。
背景技术:
1、随着汽车电子电气架构不断向智能化、集成化和低功耗方向发展,线控转向系统凭借取消机械转向连接、提升转向控制精度及便于实现高级智能驾驶等优势,逐渐成为智能汽车的重要组成部分。作为线控转向系统的重要组成部分,手感模拟器控制器承担着方向盘转向手感模拟、驾驶员转向意图识别以及系统协同控制等功能,其运行状态直接关系到线控转向系统的响应性能、整车能耗以及驾驶安全。因此,如何在保证线控转向系统快速响应能力的同时降低系统功耗,已成为线控转向系统控制技术的重要研究方向。
2、相关技术中,线控转向系统通常采用单一主处理内核持续运行的方式实现唤醒监测及转向助力控制,即主处理内核在整个车辆运行过程中始终保持工作状态,并负责唤醒信号检测、唤醒条件判断以及转向助力控制等全部功能,由于主处理内核长期处于工作状态,导致系统静态功耗较高,尤其是在车辆驻车、智能驾驶脱手等无需持续执行转向助力控制的工况下,仍需维持主处理内核持续运行,造成不必要的能源消耗;同时,现有唤醒方式通常唤醒响应路径较长,不利于兼顾系统快速响应与低功耗运行。也即,相关技术中存在线控转向系统功耗较高、唤醒响应速度较慢以及唤醒控制准确性较低的技术问题。
技术实现思路
1、在本技术的 技术实现要素: 部分中,对相关技术方案进行了概括性说明,并引入了一系列简化表述的概念,相关内容将在具体实施方式部分中作进一步详细阐述。本发明内容部分不应被理解为对所要求保护的技术方案的关键特征或必要技术特征作出限定,也不用于限定所要求保护的技术方案的保护范围。
2、本技术提供的线控转向控制方法及相关设备,能够通过双内核协同实现唤醒监测与转向助力控制的分工处理,在保证线控转向系统正常运行的同时,能够实现低功耗运行、快速精准唤醒及系统运行效率的提升。
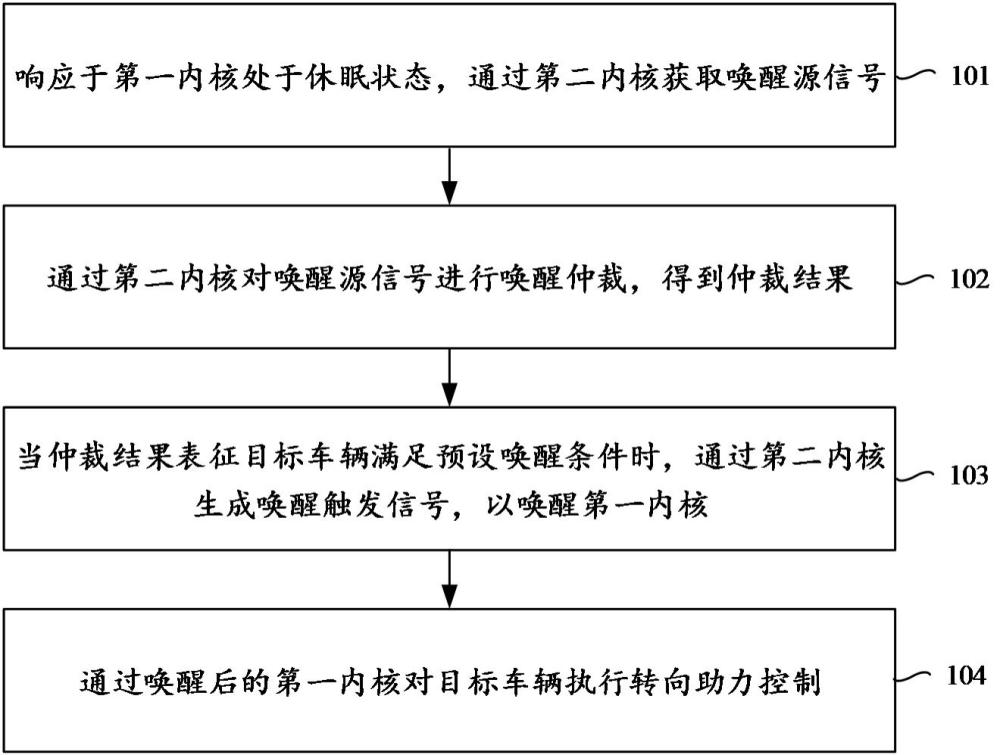
3、第一方面,本技术提供一种线控转向控制方法,应用于目标车辆的线控转向系统的手感模拟器控制器的微控制单元,所述微控制单元内部集成有第一内核和第二内核,所述第一内核是运行于第一时钟频率以处理转向助力任务的主处理内核,所述第二内核是运行于第二时钟频率以执行唤醒监测任务的低功耗处理内核,所述第二时钟频率低于所述第一时钟频率,包括:响应于所述第一内核处于休眠状态,通过所述第二内核获取唤醒源信号,其中,所述唤醒源信号包括方向盘扭矩信号;通过所述第二内核对所述唤醒源信号进行唤醒仲裁,得到仲裁结果;当所述仲裁结果表征所述目标车辆满足预设唤醒条件时,通过所述第二内核生成唤醒触发信号,以唤醒所述第一内核;通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制。
4、在一些实施方式中,所述唤醒源信号还包括车辆点火信号和can唤醒信号;所述通过所述第二内核对所述唤醒源信号进行唤醒仲裁,得到仲裁结果,包括:通过所述第二内核对所述方向盘扭矩信号、所述can唤醒信号和所述整车点火信号进行有效判断处理,得到判断结果;若所述判断结果表征所述方向盘扭矩信号、所述can唤醒信号和所述车辆点火信号中的任一信号有效,则生成表征所述目标车辆满足预设唤醒条件的所述仲裁结果。
5、在一些实施方式中,所述通过所述第二内核对所述方向盘扭矩信号、所述can唤醒信号和所述整车点火信号进行有效判断处理,得到判断结果,包括:通过所述第二内核对所述方向盘扭矩信号进行滤波处理,得到滤波后扭矩信号;通过所述第二内核判断所述滤波后扭矩信号在连续预设数量个采样周期内是否均大于预设扭矩阈值,得到第一子判断结果;通过所述第二内核对所述can唤醒信号进行唤醒标识符匹配检测,得到第二子判断结果;通过所述第二内核对所述整车点火信号进行电平状态识别,得到第三子判断结果;基于所述第一子判断结果、所述第二子判断结果和所述第三子判断结果,确定所述判断结果。
6、在一些实施方式中,所述微控制单元与所述目标车辆的系统基础芯片连接,所述系统基础芯片用于在所述第一内核休眠时,向所述微控制单元提供第一工作电源,以维持所述第二内核运行;在通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制之前,所述线控转向控制方法还包括:通过唤醒后的所述第一内核向所述系统基础芯片发送电源请求指令,以触发所述系统基础芯片输出第二工作电源至所述微控制单元,为所述第一内核提供运行电源。
7、在一些实施方式中,在所述通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制之后,所述线控转向控制方法还包括:通过唤醒后的所述第一内核生成网络唤醒报文;通过所述手感模拟器控制器的私有can总线,发送所述网络唤醒报文,以唤醒所述线控转向系统中处于休眠状态的其他控制器。
8、在一些实施方式中,在所述通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制之后,所述线控转向控制方法还包括:通过唤醒后的所述第一内核监测预设休眠事件,其中,所述预设休眠事件包括以下至少一种:检测到发动机停机信号、检测到驻车信号、在预设时段内未检测到助力使能信号,其中,所述助力使能信号用于表征所述目标车辆存在转向助力需求;若监测到所述预设休眠事件,则控制所述第一内核进入所述休眠状态。
9、在一些实施方式中,所述方向盘扭矩信号由与所述手感模拟器控制器连接的扭矩角度传感器采集,并通过预设信号线直接输入至所述微控制单元的所述第二内核的输入端口。
10、在一些实施方式中,所述通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制,包括:通过唤醒后的所述第一内核,获取所述目标车辆的高压上电状态信号;若所述高压上电状态信号表征高压动力电池已上电,则通过所述第一内核基于所述方向盘扭矩信号和预设助力特性曲线,确定目标助力扭矩;通过所述第一内核,输出与所述目标助力扭矩对应的转向助力指令。
11、第二方面,本技术还提供一种线控转向控制装置,应用于目标车辆的线控转向系统的手感模拟器控制器的微控制单元,所述微控制单元内部集成有第一内核和第二内核,所述第一内核是运行于第一时钟频率以处理转向助力任务的主处理内核,所述第二内核是运行于第二时钟频率以执行唤醒监测任务的低功耗处理内核,所述第二时钟频率低于所述第一时钟频率,包括:休眠响应单元,用于响应于所述第一内核处于休眠状态,通过所述第二内核获取唤醒源信号,其中,所述唤醒源信号包括方向盘扭矩信号;信号仲裁单元,用于通过所述第二内核对所述唤醒源信号进行唤醒仲裁,得到仲裁结果;唤醒触发单元,用于当所述仲裁结果表征所述目标车辆满足预设唤醒条件时,通过所述第二内核生成唤醒触发信号,以唤醒所述第一内核;转向助力单元,用于通过唤醒后的所述第一内核对所述目标车辆执行转向助力控制。
12、第三方面,本技术还提供一种线控转向控制单元,包括:存储器和处理器,所述处理器用于执行所述存储器中存储的计算机程序时实现第一方面所述的线控转向控制方法的步骤。
13、第四方面,本技术还提供一种计算机可读存储介质,存储有计算机可执行指令或计算机程序,所述计算机可执行指令或所述计算机程序被处理器执行时实现第一方面所述的线控转向控制方法的步骤。
14、第五方面,本技术还提供一种计算机程序产品,包括计算机程序或计算机可执行指令,所述计算机程序或计算机可执行指令被处理器执行时,实现本技术实施例提供的线控转向控制方法的步骤。
15、综上,本技术通过在线控转向系统中设置运行于不同工作频率的第一内核和第二内核,并在第一内核处于休眠状态时,仅由低功耗的第二内核持续执行唤醒监测任务,无需使承担转向助力计算的第一内核始终保持工作状态即可完成唤醒信号监测,能够在保证系统具备持续唤醒能力的同时,降低主处理内核持续运行带来的能耗,实现线控转向系统低功耗运行;在第一内核休眠期间,由第二内核直接获取包含方向盘扭矩信号在内的唤醒源信号,并由第二内核完成唤醒仲裁,无需等待第一内核恢复运行后再进行唤醒信号判断,当方向盘扭矩信号满足预设唤醒条件时,第二内核即可直接生成唤醒触发信号,从而能够缩短唤醒决策路径,提高第一内核的唤醒响应速度,使转向助力功能能够更快恢复工作;由第二内核对获取到的唤醒源信号进行唤醒仲裁,并依据仲裁结果决定是否生成唤醒触发信号,而非对任意唤醒源信号均直接唤醒第一内核,能够在唤醒执行之前完成唤醒条件判断,仅在满足预设唤醒条件时才触发第一内核恢复运行,从而能够提高系统唤醒控制的准确性,降低无效或误触发唤醒的可能性;通过第二内核完成唤醒监测与唤醒仲裁,在确认目标车辆满足预设唤醒条件后再唤醒第一内核,并由唤醒后的第一内核执行转向助力控制,使唤醒监测任务与转向助力控制任务分别由不同内核承担,能够实现低功耗监测与高性能控制之间的分工协作,使第一内核仅在需要执行转向助力控制时投入运行,在保证线控转向功能正常实现的同时,能够提高系统整体运行效率。综上所述,本技术提供的线控转向控制方法通过双内核协同实现唤醒监测与转向助力控制的分工处理,在保证线控转向系统正常运行的同时,能够实现低功耗运行、快速精准唤醒及系统运行效率的提升。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com