
一种纯电无人农机VCU融合型曲线动态速度调节控制方法与流程
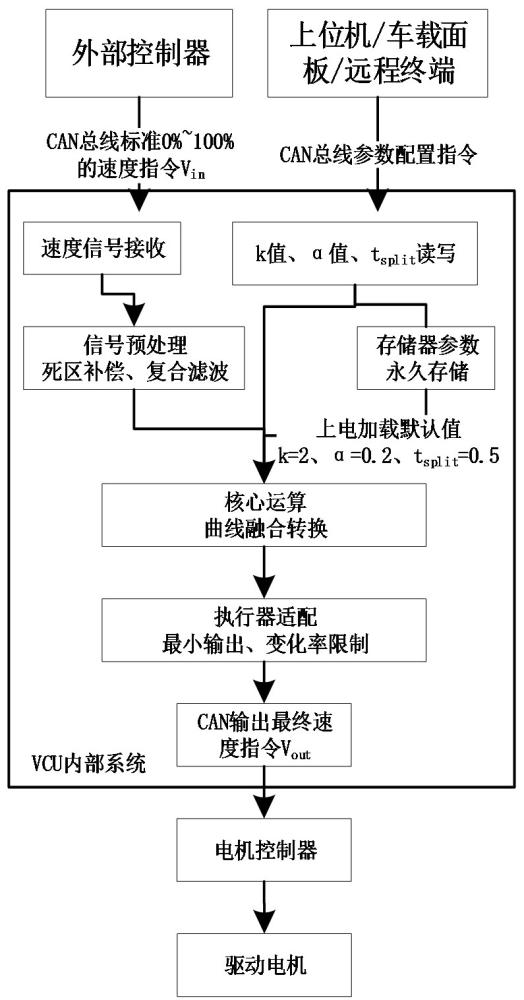
本发明涉及纯电动农业机械整车控制,具体为一种纯电无人农机vcu融合型曲线动态速度调节控制方法。
背景技术:
1、纯电无人农机作为现代农业装备的核心发展方向,其速度控制的精准性和平顺性直接影响作业质量和设备寿命。目前行业内普遍采用分层控制架构:外部控制器(自动驾驶域控制器、远程遥控终端、车载操作面板等)向vcu输出标准的0%~100%速度需求指令,vcu将该指令直接转发给电机控制器执行。现有技术存在以下核心缺陷:
2、1、线性映射在精细作业场景下分辨率不足:vcu直接将外部0%~100%线性指令转发给电机,导致前半段行程速度增长过快,难以进行播种、喷药等精细作业;后半段动力输出不足,无法满足重载爬坡需求。
3、2、端点冲击严重:线性指令或简单非线性指令在0%和100%端点处存在速度变化率突变,导致电机启动/停止时产生剧烈冲击,加速齿轮箱、传动轴等机械部件磨损,降低设备平均寿命。
4、3、参数固化灵活性差:现有速度曲线和滤波参数多为固件固化,无法在线调整,调试时需要反复烧录固件,效率低,无法适配不同作业场景、不同电磁环境和驾驶员的操作习惯。
5、4、信号噪声抑制不足:农业机械工作环境复杂,存在大量电磁干扰,现有单一滤波方案无法兼顾噪声抑制和响应速度,导致输出信号抖动或操控延迟。
6、5、缺乏系统级适配:外部控制器输出的标准指令未考虑电机死区、响应滞后、负载特性等vcu底层硬件特性,导致实际使用中出现“指令发了没反应”、“速度忽快忽慢”等工程问题,系统可靠性差。
7、6、通用性差:不同外部控制器的输出特性不一致,需要针对每个控制器单独适配,系统集成难度大,维护成本高,为此,我们提出一种纯电无人农机vcu融合型曲线动态速度调节控制方法解决上述问题。
技术实现思路
1、本发明的目的在于一种纯电无人农机vcu融合型曲线动态速度调节控制方法,解决上述背景技术中提出的问题。
2、为解决上述技术问题,本发明是通过以下技术方案实现的:
3、本发明为一种纯电无人农机vcu融合型曲线动态速度调节控制方法,包括外部控制器向vcu输入0%~100%的标准速度需求信号,vcu内部完成参数加载、信号预处理、幂函数-s型曲线融合转换和执行器适配处理后,输出最终速度指令给电机控制器,同时支持通过can总线实时配置曲线参数和滤波参数,所称s型曲线指通过五次多项式构造的、具有终点导数为零特性的平滑过渡曲线。
4、进一步地,所述s0系统初始化与参数加载;
5、vcu上电后自动从非易失性存储器(flash/eeprom)加载速度曲线参数,若未配置过参数则使用默认值:
6、默认曲线陡度系数:k=2.0(标准作业模式),可配置范围:1.5≤k≤3.0;
7、默认一阶低通滤波系数:α=0.2(标准作业模式),可配置范围:0.1≤α≤0.3;
8、默认分界点:tsplit=0.5(50%行程),可配置范围:0.4≤tsplit≤0.6;
9、参数掉电永久保存,重启后自动生效。
10、进一步地,所述s1标准信号接收;vcu通过can总线接收外部控制器输出的标准速度需求信号vin,信号范围为0%≤vin≤100%,其中vin=0%对应零速度需求,vin=100%对应最大速度需求,外部控制器包括但不限于自动驾驶域控制器、远程遥控终端、车载操作面板。
11、进一步地,所述将vin直接归一化为0~1范围内的行程值t,公式为:。
12、进一步地,所述s3信号预处理;
13、对归一化后的行程值t进行死区补偿和复合滤波处理:
14、死区补偿:设置死区阈值tdead(取值范围0.02~0.08,默认0.05);若t 15、复合滤波:采用3点滑动平均滤波与一阶低通滤波相结合的两级架构方式,通过α参数灵活平衡滤波强度与响应速度,其中: 16、第一级:3点滑动平均滤波:对连续3个采样点的t值进行平均,滤除突发的尖峰干扰(如can总线传输错误、adc采样跳变),该级滤波引入约1~1.5个采样周期的群延迟; 17、第二级:一阶低通滤波:对滑动平均后的信号进行一阶低通滤波,滤除持续的高频噪声(如电机换向干扰、电源纹波),核心公式为:; 18、其中: 19、α:滤波系数;决定当前输入信号的权重,本发明中,α可配置范围为0.1~0.3,默认值0.2;当α越大,当前输入权重越高,滤波越弱,响应越快;当α越小,历史输出权重越高,滤波越强,响应越慢; 20、tnew:当前时刻的滤波输出信号; 21、tcurrent:当前时刻的原始输入信号(死区补偿后的行程值t); 22、tlast:上一时刻的滤波输出信号。 23、进一步地,所述s4幂函数核心转换 24、采用当前生效的曲线陡度系数k和分界点tsplit,对预处理后的t进行非线性转换,得到速度百分比y: 25、当t≤tsplit(精细操控区): 26、采用幂函数实现前半段行程的精细操控,公式为:; 27、当t>tsplit(动力输出区): 28、采用s型曲线过渡,实现后半段行程的平滑加速和终点软着陆; 29、使用一化坐标,u∈[0,1]; 30、构建五次多项式: 31、通过以下边界条件求解系数a、b、c、d、e、f: 32、在u=0处(分界点连续性): 33、函数值连续:; 34、一阶导数连续:; 35、二阶导数连续:; 36、在u=1处(终点条件): 37、终点函数值:; 38、终点一阶导数为0(软着陆):; 39、终点二阶导数为0(消除终点加速度冲击):; 40、联立求解上述六元线性方程组,定义中间变量: 41、 42、则五次多项式系数的解析解为:; 43、最终多项式表达式 44、代入k和tsplit的具体值即可得到对应的系数; 45、 46、其中: 47、系数a~f由上述解析公式确定; 48、数值示例 49、例如:k=2.0、t_split=0.5时: 50、即:。 51、进一步地,所述s5执行器适配处理; 52、根据纯电无人农机的电机和传动系统特性,对y进行执行器适配处理: 53、最小输出限制:设置最小输出阈值ymin(取值范围0%~10%,默认5%),补偿电机死区; 54、当s3死区补偿判定输入在死区内时,直接输出0,不经过最小输出限制;当输入在死区外时,应用最小输出限制,公式为: 55、 56、输出变化率限制:限制速度指令的最大变化率(取值范围50%/s~200%/s,默认100%/s),防止输出突变导致的冲击。 57、进一步地,所述s6指令输出;vcu将最终速度指令vout通过can总线发送给电机控制器,控制电机运行。 58、s7can总线参数配置功能; 59、vcu开放标准can总线接口,支持外部设备对k和α和tsplit三个核心参数进行读写操作,实现系统特性的在线调整: 60、参数标识:分配唯一canid(例如0x123),两个参数对应不同索引: 61、索引0x01:曲线陡度系数k 62、索引0x02:一阶低通滤波系数α 63、索引0x03:分界点tsplit 64、数据格式:均采用32位单精度浮点数(ieee754标准) 65、写操作:外部设备发送写指令,vcu校验参数在合法范围内后立即生效,并写入非易失性存储器永久保存。为避免flash频繁擦写导致寿命耗尽,采用以下策略:参数变更后先在ram中生效,上位机发送确认保存指令后再执行flash写入; 66、读操作:外部设备发送读指令,vcu返回当前生效的参数值; 67、模式切换:预设3组预定义参数组合,切换模式等价于写入对应的参数对: 68、精细作业模式:k=3.0,α=0.15,tsplit=0.5; 69、标准作业模式:k=2.0,α=0.2,tsplit=0.5; 70、高速行驶模式:k=1.5,α=0.25,tsplit=0.5。 71、本发明具有以下有益效果: 72、本发明通过vcu内部的幂函数与s型曲线融合转换,前半段行程(0%~50%)保留幂函数的精细操控特性,后半段行程(50%~100%)s型曲线实现平滑加速和终点软着陆,同时兼顾精细作业和重载爬坡需求,通过s型曲线在终点处一阶导数和二阶导数均为0,实现完美软着陆,大幅降低机械冲击,延长设备使用寿命,利用幂函数与s型曲线在分界点处函数值、一阶导数、二阶导数均连续,无速度跳变,操控手感自然。 73、通过曲线陡度、滤波强度和分界点均可通过can总线在线调整,无需烧录固件,提升调试效率,快速适配不同作业场景、电磁环境,驾驶员操作习惯自由调整,通过两级滤波架构配合可配置α参数,既有效抑制了复杂电磁环境下的尖峰和连续噪声,又保证了操控的跟手性。 74、通过所有外部控制器均输出统一的0%~100%标准信号,vcu内部统一完成所有底层适配,降低系统集成难度,提升系统兼容性,通过集成了死区补偿、复合滤波、执行器适配等功能,有效解决了零点漂移、信号抖动、电机死区等工程痛点,提升系统可靠性,算法支持预计算查找表优化,运算速度快,可直接部署在现有vcu硬件上,无需额外硬件成本;支持出厂默认值恢复,维护成本低。 75、当然,实施本发明的任一产品并不一定需要同时达到以上所述的所有优点。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com