
一种用于农机底盘调平机构的调平控制方法与流程
本申请涉及农机底盘,尤其涉及一种用于农机底盘调平机构的调平控制方法。
背景技术:
1、我国超1/3耕地位于丘陵山区,农田普遍存在坡度大、地块碎片化、田间道路狭窄等特点。目前市面流通的农机底盘多为平原通用款,无大角度智能调平功能,坡地作业极易侧翻,安全隐患极大。本专利是匹配一种用于农机底盘调平机构的调平控制方法(专利申请号:202611142024x),目的是使农机底盘调平机构由手动调平升级为智能调平。
技术实现思路
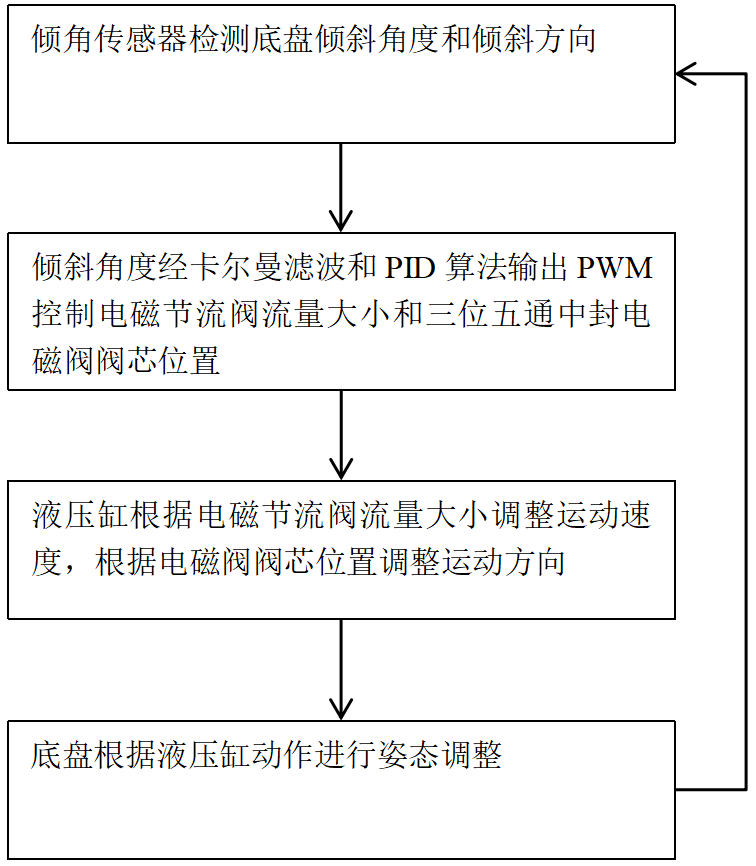
1、基于丘陵山地农业需要,本发明目的是提供一种用于农机底盘调平机构的调平控制方法,利用倾角传感器获取底盘倾斜角度,倾斜角度经卡尔曼滤波和pid算法输出pwm控制电磁节流阀流量大小和三位五通中封电磁阀阀芯位置,液压缸根据电磁节流阀流量大小调整运动速度,根据电磁阀阀芯位置调整运动方向,底盘根据液压缸动作进行姿态调整。
2、为实现上述目的,本发明提供一种用于农机底盘调平机构的调平控制方法,主要技术方案包括:
3、农机底盘配置调平机构用于调平,包含以下步骤:
4、s1:设置底盘的调平精度为a,设置电磁节流阀开启的最小pwm为|bpwm|,底盘向左或向右倾斜的角度设为x,角速度设为xj,对应的pwm设为xpwm,底盘向前或向后倾斜的角度设为y,角速度设为yj,对应的pwm设为ypwm液压缸内设置位移传感器用于检测液压杆位置;
5、s2:底盘高度通过底盘高度腿调节
6、若倾角传感器检测到底盘向前倾斜、向前倾斜同时向右倾斜则设置左后腿为底盘高度腿;
7、若倾角传感器检测到底盘向向前倾斜同时向左倾斜则设置右后腿为底盘高度腿;
8、若倾角传感器检测到底盘向后倾斜、向后倾斜同时向右倾斜则设置左前腿为底盘高度腿;
9、若倾角传感器检测到底盘向向后倾斜同时向左倾斜则设置右前腿为底盘高度腿;
10、底盘高度腿对应的液压缸伸出距离为液压缸零位,液压缸零位的距离设为|c|;
11、s1:倾角传感器实时获取行驶过程中的底盘倾斜角度,倾斜角度经卡尔曼滤波后使用pid算法转变为pwm用于控制电磁节流阀流量大小和三位五通中封电磁阀阀芯位置;
12、左右倾斜的pwm:xpwm=p*x+i*x偏差积分变量+d*xj;
13、前后倾斜的pwm:ypwm=p*y+i*y偏差积分变量+d*yj;
14、s2:
15、若倾角传感器检测到底盘向前倾斜、向前倾斜同时向右倾斜:
16、右前腿液压缸伸出|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
17、左前腿液压缸缩回|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
18、右后腿液压缸缩回|pwm|=|bpwm|-|xpwm|+|ypwm|,液压缸距离>|c|;
19、左后腿液压缸回零位前pwm=最大值,回零位后pwm=0,液压缸距离=|c|;
20、若倾角传感器检测到底盘向向前倾斜同时向左倾斜;
21、右前腿液压缸缩回|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
22、左前腿液压缸伸出|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
23、右后腿液压缸回零位后pwm=0,液压缸距离=|c|;
24、左后腿液压缸缩回|pwm|=|bpwm|-|xpwm|+|ypwm|,液压缸距离>|c|;
25、若倾角传感器检测到底盘向后倾斜、向后倾斜同时向右倾斜则
26、右前腿液压缸缩回|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
27、左前腿液压缸回零位前pwm=最大值,回零位后pwm=0,液压缸距离=|c|;
28、右后腿液压缸伸出|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
29、左后腿液压缸缩回|pwm|=|bpwm|+|xpwm|-|ypwm|,液压缸距离>|c|;
30、若倾角传感器检测到底盘向向后倾斜同时向左倾斜
31、右前腿液压缸回零位前pwm=最大值,回零位后pwm=0,液压缸距离=|c|;
32、左前腿液压缸缩回|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
33、右后腿液压缸缩回|pwm|=|bpwm|+|xpwm|-|ypwm|,液压缸距离>|c|;
34、左后腿液压缸伸出|pwm|=|bpwm|+|xpwm|+|ypwm|,液压缸距离>|c|;
35、若倾角传感器检测到底盘调平完成,则所有液压缸电磁节流阀停止控制流量大小、电磁阀回中位、液压缸距离≥|c|;若倾角传感器再次检测到底盘倾斜则重复权利要求2中的步骤。
36、可以将电磁节流阀和电磁阀替换为电机驱动模块,控制电动推杆等直线运动执行元件实现底盘姿态调平。
37、本发明的目的是实现农机底盘调平机构在作业过程中实时进行智能调平,提高农业生产效率和操作安全。
1.一种用于农机底盘调平机构的调平控制方法,其特征是:农机底盘配置调平机构用于行驶和调平,包含以下步骤:
2.根据权利要求1所述的农机底盘调平机构的调平控制方法,其特征是:
3.根据权利要求2所述的农机底盘调平机构的调平控制方法,其特征是:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com