
车载倒伏升降机构及其控制方法与流程
本发明涉及车载电子设备辅助安装,具体涉及一种车载倒伏升降机构及其控制方法。
背景技术:
1、在车载通信、安防监测及应急保障等技术领域,车载平台需搭载拒雷器、短波通信天线、监测传感等各类电子设备,以满足野外作业、应急通讯、环境监测等多元化作业需求。
2、目前,此类车载电子设备大多依托车载升降杆完成安装布设,通过升降杆的举升动作实现设备高度调节,保障设备的信号收发、监测采集等核心功能正常运行。
3、受车载平台自身空间尺寸限制,以及铁路运输限界标准的严格约束,现有常规车载升降杆的收缩状态外形尺寸、举升行程均存在严格阈值,行业内常规升降杆的最大举升高度普遍不超过8m。该类短行程升降杆能够满足常规低空作业场景的设备布设需求,且收缩后可完全贴合铁路机车车辆限界要求,适配公路、铁路全域运输场景,运输安全性与通用性较好。
4、随着车载作业场景的不断拓展,高空通信、远距离信号传输、高地环境监测等高端作业场景对设备布设高度提出了更高要求,亟需举升高度大于15m的大行程车载升降设备,以规避地面障碍物遮挡、提升信号传输距离与监测覆盖范围。但现有技术中的车载升降杆结构多为常规多级伸缩结构,受结构设计、收缩尺寸、装配布局的固有限制,在实现15m及以上大高度举升的前提下,收缩状态的整体外形尺寸、结构高度会大幅增加,无法满足铁路机车车辆限界的强制性尺寸要求。
5、因此,鉴于此,如何在满足举升高度大于15m作业需求的同时,使升降杆收纳后符合铁路运输限界要求,是本领域技术人员亟待解决的技术问题。
技术实现思路
1、(一)解决的技术问题
2、针对现有技术的不足,本发明提供了一种车载倒伏升降机构及其控制方法,解决了现有车载升降杆无法同时满足15m以上高度举升作业与收纳状态符合铁路运输限界的问题。
3、(二)技术方案
4、为实现以上目的,本发明通过以下技术方案予以实现:
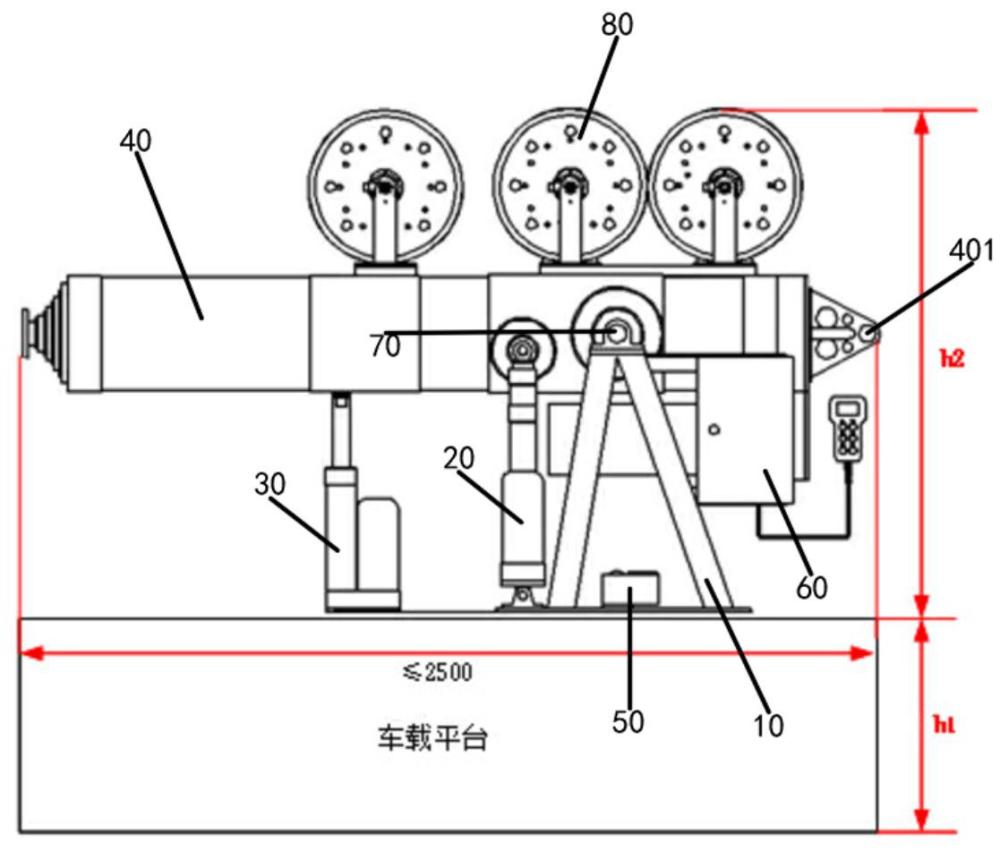
5、本发明中,第一方面,车载倒伏升降机构,包括设于车载平台上的支架和第一电动推杆;
6、所述支架和第一电动推杆均通过底座与车载平台连接;
7、所述支架上架设有电动升降杆,所述电动升降杆的固定端与支架转动连接;电动升降杆的活动端安装有电子设备;
8、所述第一电动推杆两端分别转动连接底座与电动升降杆的固定端,所述第一电动推杆伸缩以驱动电动升降杆绕支架转动,实现电动升降杆倒伏收放与竖直立起。
9、进一步的,车载倒伏升降机构还包括设于底座上的电动推杆二,电动推杆二的活动端设有支撑架,支撑架用于电动升降杆倒伏时的支撑;
10、所述支撑架设有弹性垫板,弹性垫板用于自适应消除支撑架与电动升降杆接触时的间隙;
11、电动升降杆倒伏时:电动升降杆抵接于弹性垫板。
12、进一步的,所述电动推杆二包括驱动组件一和推杆;
13、驱动组件一驱动推杆做伸缩运动。
14、进一步的,所述电动升降杆与支架连接的一侧铰点上同轴安装有角度编码器,用于测量电动升降杆倒伏过程中的角度变化。
15、进一步的,车载倒伏升降机构整体通过控制系统控制;
16、控制系统分别与角度编码器、电动推杆一、电动推杆二、电动升降杆、锁定结构电连接。
17、进一步的,所述底座上还设置锁定结构,所述锁定结构包括基座、驱动组件二、插销以及限位块一;
18、所述基座固定安装于底座;
19、所述驱动组件二与插销传动连接,用于驱动插销沿轴向伸缩;
20、所述限位块一开设有限位孔,所述限位孔用于对插销进行导向,供插销穿过;
21、驱动组件二驱动插销伸出,插销依次穿过电动升降杆的插孔以及限位块一的限位孔,对电动升降杆进行机械锁止。
22、进一步的,所述限位块一通过限位块二与基座固定连接;
23、所述限位块二用于电动升降杆旋转至竖直状态后的物理限位。
24、第二方面,一种车载倒伏升降机构控制方法,其中,控制系统执行由运输状态切换至工作状态的控制流程,具体步骤如下:
25、s1、预装准备阶段:控制系统发出安装设备指令,先控制电动升降杆伸出长度l1;
26、随后并行执行两路动作,一路控制电动推杆二带动支撑架收缩到位,另一路控制电动推杆一驱动电动升降杆转动;
27、并通过角度编码器实时反馈杆体转角,当检测角度达到预设角度α时,电动推杆一停止驱动,杆体保持倾斜姿态;
28、s2、设备安装阶段:机构暂停动作,作业人员在地面将电子设备安装于电动升降杆端部;
29、待电子设备安装完毕,控制系统发送工作状态指令;
30、s3、立起锁定举升阶段:收到工作状态指令后,控制系统并行控制两路动作,一路驱动电动推杆二带动支撑架伸出到位,另一路控制电动推杆一带动电动升降杆回转;
31、并通过角度编码器持续监测转角,当转角达到90°时,电动推杆一停止动作;
32、随后锁定结构启动,驱动组件二推动插销插入插孔,锁固电动升降杆;
33、最后控制电动升降杆举升至工作高度,完成车载倒伏升降机构由运输状态切换至工作状态。
34、进一步的,控制系统执行由工作状态切换至运输状态的控制流程,具体步骤如下:
35、s4、拆装备准备阶段:控制系统发出拆除设备指令,先控制电动升降杆下降至长度l1;随后控制锁定结构解锁电动升降杆;
36、接着并行执行两路动作,一路控制电动推杆二带动支撑架收缩到位,另一路控制电动推杆一驱动电动升降杆转动;
37、此时,角度编码器实时反馈杆体转角,当检测角度达到预设角度α时,电动推杆一停止驱动,杆体保持倾斜姿态;
38、s5、设备拆除阶段:机构暂停动作,作业人员在地面将电子设备从电动升降杆端部拆除;
39、待电子设备拆除完毕,控制系统发送执行运输状态指令;
40、s6、倒伏收纳阶段:收到运输状态指令后,控制系统先控制电动升降杆收缩至闭合状态;再并行控制两路动作,一路驱动电动推杆二带动支撑架伸出到位,另一路控制电动推杆一带动电动升降杆继续回转;
41、此时,角度编码器持续监测转角,当转角达到0°且电动升降杆与支撑架接触时,电动推杆一停止动作,机构进入水平倒伏的运输状态,完成车载倒伏升降机构由工作状态切换至运输状态。
42、(三)有益效果
43、本发明提供了一种车载倒伏升降机构及其控制方法。与现有技术相比,具备以下有益效果:
44、本方案利用第一电动推杆驱动电动升降杆相对支架转动,实现电动升降杆倒伏收纳与竖直立起;倒伏状态下压缩机构整体高度以满足铁路运输限界,立起后电动升降杆可实现15m以上举升作业,解决了现有升降杆难以兼顾大高度举升和铁路限界运输的难题,保障车载短波通信、拒雷器等设备高空布设,提升平台跨区域机动能力。
1.一种车载倒伏升降机构,其特征在于,包括设于车载平台上的支架和第一电动推杆;
2.如权利要求1所述的一种车载倒伏升降机构,其特征在于,车载倒伏升降机构还包括设于底座上的电动推杆二,电动推杆二的活动端设有支撑架,支撑架用于电动升降杆倒伏时的支撑;
3.如权利要求2所述的一种车载倒伏升降机构,其特征在于,所述电动推杆二包括驱动组件一和推杆;
4.如权利要求3所述的一种车载倒伏升降机构,其特征在于,所述电动升降杆与支架连接的一侧铰点上同轴安装有角度编码器,用于测量电动升降杆倒伏过程中的角度变化。
5.如权利要求4所述的一种车载倒伏升降机构,其特征在于,车载倒伏升降机构整体通过控制系统控制;
6.如权利要求5所述的一种车载倒伏升降机构,其特征在于,所述底座上还设置锁定结构,所述锁定结构包括基座、驱动组件二、插销以及限位块一;
7.如权利要求5所述的一种车载倒伏升降机构,其特征在于,所述限位块一通过限位块二与基座固定连接;
8.一种车载倒伏升降机构的控制方法,用于控制权利要求1-7任一项所述的车载倒伏升降机构,其特征在于,控制系统执行由运输状态切换至工作状态的控制流程,具体步骤如下:
9.一种车载倒伏升降机构的控制方法,用于控制权利要求1-7任一项所述的车载倒伏升降机构,其特征在于,控制系统执行由工作状态切换至运输状态的控制流程,具体步骤如下:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com