
一种地质样品全自动研磨装置的制作方法
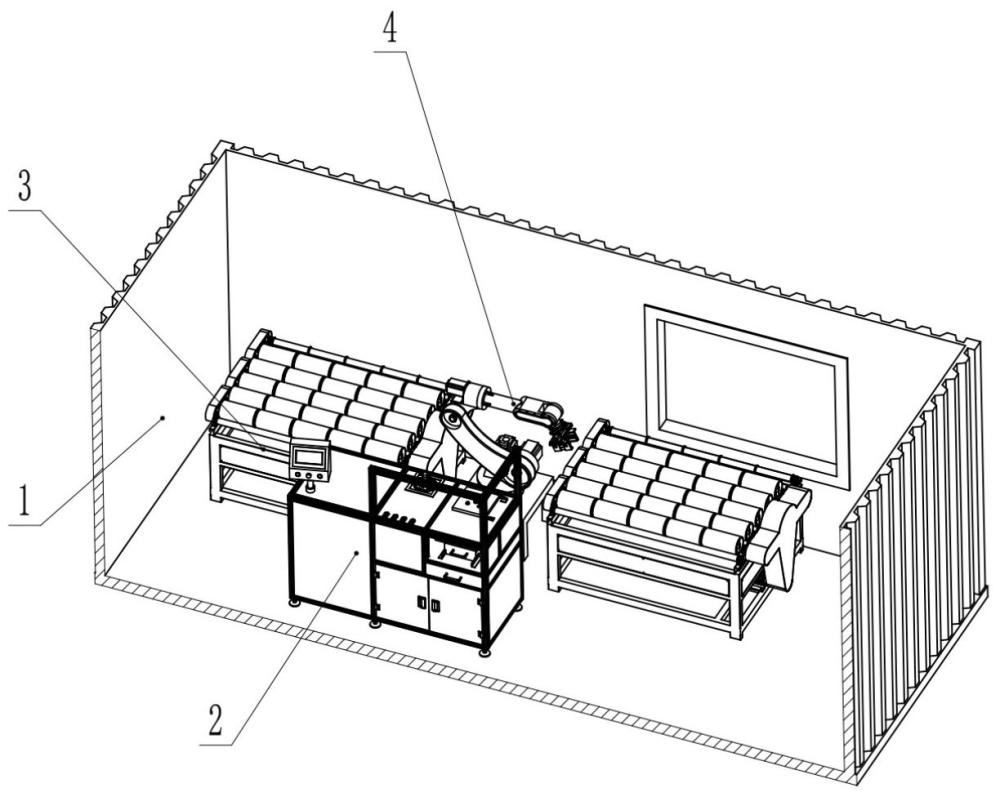
本发明涉及一种物料破碎装置,特别是一种地质样品全自动研磨装置。
背景技术:
1、在矿产地质勘查与分析工作中,为准确测定矿石的化学成分与矿物组成,常需对采集的岩矿样品进行逐级破碎与磨细处理,使其达到实验室分析所需的细度要求。传统的样品破碎加工流程通常包括多道工序:首先通过粗碎设备将大块矿石破碎为较小颗粒,再经中碎、细碎等环节逐步处理为细砂状,最终通过研磨设备制成均匀粉末。
2、对于颚式破碎机、对辊破碎机等普通破碎机来说,只能够实现只能够达到中碎的程度,对于细碎来说,通常需要使用研磨筒进行研磨。对于研究院、高校或其他地质勘察单位的实验室来说,样品的数量特别多,目前的研磨设备的速度难以满足需求。通过购置设备,增加人力的手段来提高产量则会增加生产成本,尤其是人力成本。
3、目前,地质勘查单位在野外采样后,通常需将样品运送至固定场所进行破碎加工。常见的做法是在当地临时租赁厂房,安装各类破碎设备,组建临时加工车间。这种方式存在以下几方面不足:一是租赁场地及配套建设增加了项目成本;二是不同勘查项目往往分布在不同区域,每次转移工作地点时,均需重新寻找厂房、搬迁与安装设备,耗时耗力,影响勘查效率;三是样品从采集点至加工场所的运输过程中,可能增加样品损耗、混淆或污染的风险,也不利于现场快速获取分析结果。
4、因此,亟需一种生产效率高、自动化程度高的的样品研磨装置。并且能够实现在野外就地作业。
技术实现思路
1、基于此,为了解决的问题,本发明提供了一种地质样品全自动研磨装置,其具体技术方案如下:
2、一种地质样品全自动研磨装置,其特征在于:包括研磨床、机器人、工作台和研磨筒。所述的研磨床包括床身和辊子。所述的辊子有多个,平行排列,安装在床身上。所述的研磨筒放置在辊子上,通过辊子带动研磨筒旋转。所述的机器人用于搬运研磨筒,机器人末端安装机械夹爪用于抓取研磨筒。工作台上放置装样漏斗,漏斗下放置容器盛装样品。通过机器人将研磨筒从研磨床上取下,并将物料和研磨棒一并倒入漏斗中,漏斗的下端开口小于研磨棒。所述的研磨筒包括筒身和桶盖,研磨筒内部放置若干研磨棒。将矿样放置在筒内,研磨筒高速旋转时,通过研磨棒的撞击将矿样撞碎。
3、上述的研磨床上,两个辊子为一组,每组辊子至少有一个是主动辊,所述的主动辊通过电动机驱动旋转。同组的两个辊子之间的间隙宽度小于研磨筒的外径。
4、上述的辊子中,每组辊子上至少有一个辊子设置环形凸缘。根据辊子上需要放置的研磨筒的数量,分别在辊子的两端和中间设置多个环形凸缘。两个相邻的环形凸缘之间的位置用于放置研磨筒。
5、上述的辊子数量为六组12个,按位置顺序分别为第1组至第6组,通过电动机直接驱动第3组或第4组的主动辊,再通过皮带、链条、齿轮或其他传动结构将动力传递给其他组的主动辊,从而带动所有的驱动辊同步旋转。
6、上述的辊子为聚氨酯包胶辊。
7、上述的研磨床的数量有两个。
8、上述的机械夹爪包括两个相向设置的v形块,通过两个v形块的开合实现对研磨筒的抓放。
9、上述的机械夹爪还包括安装法兰、安装板、滑轨、气缸。通过安装法兰将机械夹爪安装在机器人上。所述的滑轨安装在安装板上,所述的v形块上设有与滑轨相匹配的滑块,两个v形块,沿着滑轨内外滑动。通过气缸驱动两个v形块运动。
10、还包括除尘装置,所述的除尘装置上设有负压抽风管,负压抽风管的进风口位于所述的漏斗处。
11、上述的研磨床、机器人、工作台集成在集装箱或车厢内,使整个装置可以随车转移。
12、与现有技术相比较,本发明具有以下突出的有益效果:
13、1、研磨床结构简单,承载量大,可一次性研磨多种样品;
14、2、自动化程度高,节省人力成本;
15、3、结构紧凑,可安装在车内,便于转移,可在不同采集点处现场加工。
1.一种地质样品全自动研磨装置,其特征在于:包括研磨床、机器人、工作台和研磨筒;所述的研磨床包括床身和辊子;所述的辊子有多个,平行排列,安装在床身上;所述的研磨筒放置在辊子上,通过辊子带动研磨筒旋转;所述的机器人用于搬运研磨筒,机器人末端安装机械夹爪用于抓取研磨筒;工作台上放置装样漏斗,漏斗下放置容器盛装样品;通过机器人将研磨筒从研磨床上取下,并将物料和研磨棒一并倒入漏斗中,漏斗的下端开口小于研磨棒;所述的研磨筒包括筒身和桶盖,研磨筒内部放置若干研磨棒;将矿样放置在筒内,研磨筒高速旋转时,通过研磨棒的撞击将矿样撞碎。
2.根据权利要求1所述的一种地质样品全自动研磨装置,其特征在于:所述的研磨床上,两个辊子为一组,每组辊子至少有一个是主动辊,所述的主动辊通过电动机驱动旋转;同组的两个辊子之间的间隙宽度小于研磨筒的外径。
3.根据权利要求2所述的一种地质样品全自动研磨装置,其特征在于:所述的辊子中,每组辊子上至少有一个辊子设置环形凸缘;根据辊子上需要放置的研磨筒的数量,分别在辊子的两端和中间设置多个环形凸缘;两个相邻的环形凸缘之间的位置用于放置研磨筒。
4.根据权利要求2所述的一种地质样品全自动研磨装置,其特征在于:所述的辊子数量为6组12个,按位置顺序分别为第1组至第6组,通过电动机直接驱动第3组或第4组的主动辊,再通过皮带、链条、齿轮或其他传动结构将动力传递给其他组的主动辊,从而带动所有的驱动辊同步旋转。
5.根据权利要求1所述的一种地质样品全自动研磨装置,其特征在于:所述的辊子为聚氨酯包胶辊。
6.根据权利要求1所述的一种地质样品全自动研磨装置,其特征在于:所述的研磨床的数量有两个。
7.根据权利要求1所述的一种地质样品全自动研磨装置,其特征在于:所述的机械夹爪包括两个相向设置的v形块,通过两个v形块的开合实现对研磨筒的抓放。
8.根据权利要求7所述的一种地质样品全自动研磨装置,其特征在于:所述的机械夹爪还包括安装法兰、安装板、滑轨、气缸;通过安装法兰将机械夹爪安装在机器人上;所述的滑轨安装在安装板上,所述的v形块上设有与滑轨相匹配的滑块,两个v形块,沿着滑轨内外滑动;通过气缸驱动两个v形块运动。
9.根据权利要求1所述的一种地质样品全自动研磨装置,其特征在于:还包括除尘装置,所述的除尘装置上设有负压抽风管,负压抽风管的进风口位于所述的漏斗处。
10.根据权利要求1至9任意一项所述的一种地质样品全自动研磨装置,其特征在于:所述的研磨床、机器人、工作台集成在集装箱或车厢内,使整个装置可以随车转移。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com