
车辆前轮转角的确定方法、装置、电子设备及存储介质与流程
本申请涉及人工智能领域,尤其涉及一种车辆前轮转角的确定方法、装置、电子设备及存储介质。
背景技术:
1、前轮转角是车辆行驶过程中的重要参数,能够直接影响车辆的行驶方向,控制车辆轨迹。
2、若无法准确测量前轮转角,则可能导致车轮的转向不足或转向过度,从而威胁行车安全。尤其是在sbw(steering by wire,线控转向)系统故障时,无法准确检测出车辆的前轮转向,影响驾驶安全。
技术实现思路
1、本申请实施例提供一种车辆前轮转角的确定方法、装置、电子设备及存储介质,用以提高前轮转角的确定精度。
2、第一方面,本申请实施例提供一种车辆前轮转角的确定方法,包括:
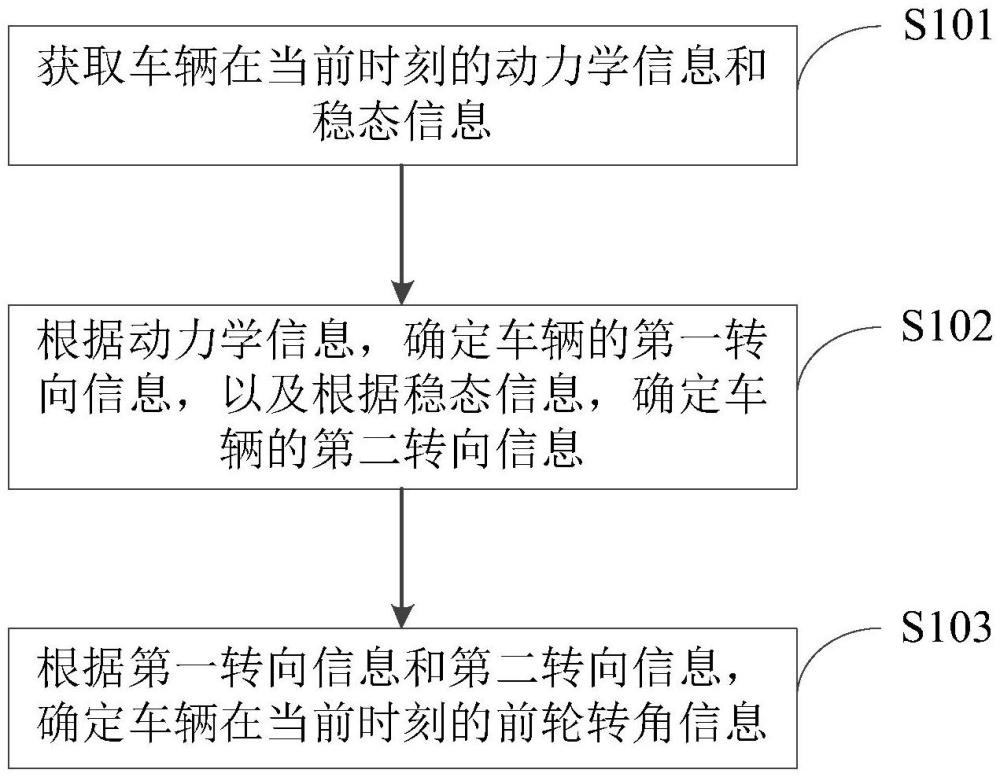
3、获取车辆在当前时刻的动力学信息和稳态信息;其中,所述动力学信息表征车辆的行驶和转向情况,所述稳态信息表征车辆的稳态偏航情况;
4、根据所述动力学信息,确定所述车辆的第一转向信息,以及根据所述稳态信息,确定所述车辆的第二转向信息;其中,所述第一转向信息和所述第二转向信息均表征估计出的车辆的前轮转角;
5、根据所述第一转向信息和所述第二转向信息,确定所述车辆在当前时刻的前轮转角信息。
6、第二方面,本申请实施例提供一种车辆前轮转角的确定装置,包括:
7、信息获取单元,用于获取车辆在当前时刻的动力学信息和稳态信息;其中,所述动力学信息表征车辆的行驶和转向情况,所述稳态信息表征车辆的稳态偏航情况;
8、转向确定单元,用于根据所述动力学信息,确定所述车辆的第一转向信息,以及根据所述稳态信息,确定所述车辆的第二转向信息;其中,所述第一转向信息和所述第二转向信息均表征估计出的车辆的前轮转角;
9、转角确定单元,用于根据所述第一转向信息和所述第二转向信息,确定所述车辆在当前时刻的前轮转角信息。
10、第三方面,本申请实施例提供一种电子设备,包括:存储器,处理器;
11、所述存储器存储计算机执行指令;
12、所述处理器执行所述存储器存储的计算机执行指令,使得所述处理器执行如上第一方面所述的方法。
13、第四方面,本申请实施例提供一种计算机可读存储介质,所述计算机可读存储介质中存储有计算机执行指令,所述计算机执行指令被处理器执行时用于实现如上第一方面所述的方法。
14、第五方面,本申请实施例提供一种计算机程序产品,包括计算机程序,该计算机程序被处理器执行时实现如上第一方面所述的方法。
15、本申请实施例提供一种车辆前轮转角的确定方法、装置、电子设备及存储介质,通过获取车辆的动力学信息和稳态信息,可以得到车辆的动力学特性和稳态特征。基于车辆的动力学特性,可以估计出一个前轮转角。基于车辆的稳态特性,也可以估计出一个前轮转角。结合这两个估计结果,确定出最终的前轮转角,有效提高车辆前轮转角的确定精度,便于对车辆进行精准控制。
1.一种车辆前轮转角的确定方法,其特征在于,包括:
2.根据权利要求1所述的方法,其特征在于,根据所述动力学信息,确定所述车辆的第一转向信息,包括:
3.根据权利要求2所述的方法,其特征在于,根据所述动力学信息和所述转角预测值,确定所述车辆的第一转向信息,包括:
4.根据权利要求3所述的方法,其特征在于,所述预设的第一转角模型表征为:
5.根据权利要求3所述的方法,其特征在于,所述预设的第二转角模型表征为:
6.根据权利要求3所述的方法,其特征在于,所述动力学信息中包括侧滑角和偏航率;根据所述动力学信息、所述转角预测值、所述预设的第一转角模型、以及所述预设的第二转角模型,基于扩展卡尔曼滤波器算法,确定所述车辆的第一转向信息,包括:
7.根据权利要求1所述的方法,其特征在于,根据所述稳态信息,确定所述车辆的第二转向信息,包括:
8.根据权利要求7所述的方法,其特征在于,所述预设的第三转角模型表征为:
9.根据权利要求1-8中任一项所述的方法,其特征在于,根据所述第一转向信息和所述第二转向信息,确定所述车辆在当前时刻的前轮转角信息,包括:
10.一种车辆前轮转角的确定装置,其特征在于,包括:
11.一种电子设备,其特征在于,包括:存储器,处理器;
12.一种计算机可读存储介质,其特征在于,所述计算机可读存储介质中存储有计算机执行指令,所述计算机执行指令被处理器执行时用于实现如权利要求1-9任一项所述的方法。
13.一种计算机程序产品,其特征在于,包括计算机程序,该计算机程序被处理器执行时实现权利要求1-9任一项所述的方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com