
一种应用于前庭功能减退识别的数据处理方法与流程
本发明涉及临床前庭功能减退诊断领域,尤其涉及到一种应用于前庭功能减退识别的数据处理方法。
背景技术:
1、前庭系统是人体维持空间定向、控制身体姿势和稳定视觉的核心感觉枢纽。在生理解剖学层面,外周前庭系统由三个相互垂直的半规管以及椭圆囊和球囊组成 。这些感受器中的毛细胞将机械力转化为神经电信号,通过scarpa神经节传递至脑干的前庭核复合体,进而通过前庭-脊髓反射(vsr)调节躯干和四肢的抗重力肌肉张力,通过前庭-眼反射(vor)在头部运动时维持凝视稳定,并通过前庭-颈反射(vcr)衰减躯干传递的扰动以维持头部在空间中的相对稳定。然而,前庭系统极易受到各种病理因素和生理老化的侵袭。随着全球老龄化进程的不断加剧,老年人群不可避免地经历着前庭系统的退行性改变,包括前庭毛细胞数量的进行性减少、前庭神经元轴突的丢失以及中枢整合能力的衰退,会导致严重的步态异常和平衡困难。受损的前庭传入会导致视觉、本体感觉和前庭感觉之间的感觉冲突,患者不仅表现出眩晕和平衡障碍,还常采取僵化的步态策略以规避运动风险。前庭缺陷不仅会从根本上破坏底层的神经反射网络,还会直接损害个体在复杂动态环境中维持姿势和凝视稳定性的能力。此类疾病显著增加老年人发生严重跌倒事件的风险,引发骨折等并发症,并伴随空间定向障碍带来的焦虑等心理问题,给公共医疗系统带来沉重的负担。
2、在传统的临床实践和神经耳科诊断中,评估前庭和平衡功能主要依赖于一系列复杂的实验室大型仪器测试。例如,冷热试验(caloric test)利用温度梯度引发内淋巴液流动来评估极低频范围内的水平半规管功能;视频头脉冲试验(vhit)通过记录高速甩头时的眼球运动来评估高频前庭-眼反射,但它们主要侧重于单一感受器在特定刺激下的孤立反应,其对真实动态场景下的姿势控制与步态表现反映有限。在评估整体姿势控制方面,临床通常依赖静态姿势图(posturography)等大型力学感知平台。静态平衡测试可以通过改变视觉输入和支撑面稳定性,量化不同感觉条件下的重心偏移规律。尽管静态姿势图在测量姿势控制和多感觉整合机制方面取得了重大进展,但此类设备通常体积庞大、结构复杂、价格昂贵,且其评估多局限于非生态的、严格受控的实验室或三甲医院环境中,难以普及至社区医疗或常规基层门诊进行大规模的早期疾病筛查。此外,临床上常用的常规步态评估工具往往高度依赖于简单的秒表计时和临床医生的主观视觉观察,人类的肉眼分辨率和主观经验判断存在天然的局限性,这些简单的宏观指标通常无法精准捕捉到前庭系统受损早期在步态时空参数和关节运动学中出现的微小的异常波动。
3、因此,现需要一种非侵入式、低成本、高分辨率、且能客观量化动态行走中前庭功能减退的新型辅助诊断与疾病筛查手段。
4、近年来,基于微机电系统(mems)的无线惯性传感器(imu)为便携化、定量化的运动分析提供了新途径。然而,常规体表佩戴的imu易受软组织伪影干扰,影响数据精度,且现有研究多侧重于单一任务或单一模态的特征分析。此外,前庭功能障碍后的姿势控制涉及复杂的中枢代偿与认知资源调动,现有评估手段尚难以有效整合动态步态、静态平衡及认知-运动双重任务等多维度信息,从而限制了筛查的敏感性与全面性。因此,也亟待发展一种能够克服软组织伪影、融合多模态动态与认知信息,并利用高效算法进行分析的前庭功能筛查方案,以实现对前庭功能减退的客观、便捷化评估。
技术实现思路
1、本发明旨在解决上述问题,而提供一种利用机器学习模型实现预测识别的应用于前庭功能减退识别的数据处理方法。
2、为解决上述问题,本发明提供了一种应用于前庭功能减退识别的数据处理方法,其特征在于,包括以下步骤:
3、接收由惯性测量单元imu采集的受试者在直线步行过程中的加速度信号;
4、对所述加速度信号进行预处理并提取动态步态特征;
5、将所述动态步态特征输入至前庭功能减退识别模型;
6、由所述前庭功能减退识别模型根据所述动态步态特征进行计算,输出所述受试者前庭功能减退的预测识别结果;
7、其中,所述前庭功能减退识别模型是基于包含动态步态特征的训练数据集训练得到的机器学习模型。
8、进一步地,所述前庭功能减退识别模型为支持向量机svm分类模型,所述前庭功能减退识别模型的确定步骤包括:
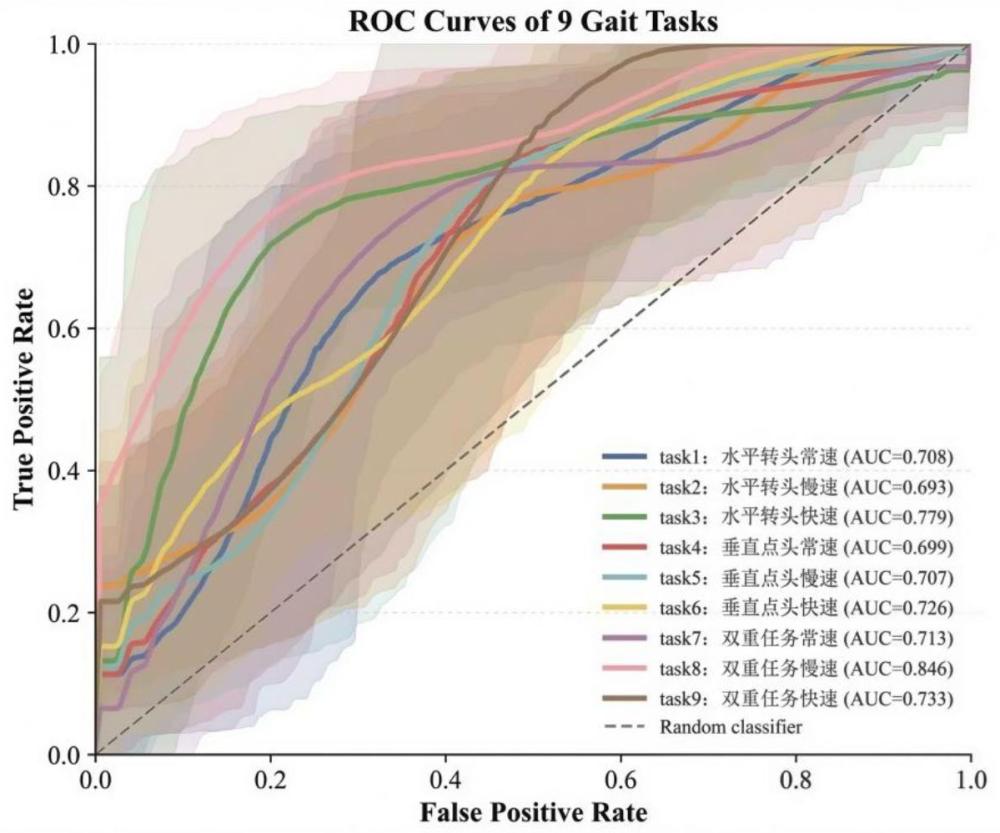
9、将常速、快速、慢速三种步速,与水平转头、垂直点头、双重任务三种附加任务两两组合,构建得到9种不同的动态步态任务;
10、基于所述9种动态步态任务对应的动态步态特征作为训练数据集,分别构建9个单模态svm分类模型;
11、对所述9个单模态svm分类模型进行交叉验证,并计算各模型的性能评价指标;
12、响应于双重任务与慢速步速组合构建的动态步态任务所对应的单模态svm分类模型在所述性能评价指标上整体最优,且其受试者工作特征曲线下的面积auc值与其他各单模态svm分类模型的auc值相比均具有统计学差异,将所述双重任务与慢速步速组合构建的动态步态任务所对应的单模态svm分类模型确定为目标单模态svm分类模型。
13、进一步地,所述前庭功能减退识别模型是动态步态特征与静态平衡特征融合后作为训练数据集而构建的多模态svm分类模型;所述方法还包括:
14、接收受试者静态站立在三维静态测力设备上的重心变化数据;
15、对所述重心变化数据进行预处理并提取静态平衡特征;
16、所述前庭功能减退识别模型根据所述动态步态特征以及所述静态平衡特征共同进行计算,输出所述受试者前庭功能减退的预测识别结果。
17、进一步地,所述多模态svm分类模型是将所述双重任务与慢速步速组合构建的动态步态任务所对应的动态步态特征与所述静态平衡特征进行融合作为训练数据集而进行构建的。
18、进一步地,所述前庭功能减退识别模型为动态步态特征融合了静态平衡特征和dtc特征的dtc融合svm分类模型,所述方法还包括:
19、接收受试者分别在基础任务以及在基础任务上附加认知任务时直线步行过程中的加速度信号;
20、对所述加速度信号进行预处理并提取dtc特征;
21、所述前庭功能减退识别模型根据所述动态步态特征、静态平衡特征以及所述dtc特征共同进行计算,输出所述受试者前庭功能减退的预测识别结果。
22、进一步地,所述dtc融合svm分类模型是将所述双重任务与慢速步速组合构建的动态步态任务所对应的动态步态特征与所述静态平衡特征以及所述dtc特征进行融合作为数据集而进行构建的。
23、进一步地,对所述加速度信号进行预处理包括:将所述惯性测量单元imu的传感器物理坐标系,映射至人体的解剖学坐标系中,其中,解剖学坐标系的x轴、y轴、z轴分别与人体的前后轴、左右轴以及垂直轴相准直;
24、所述动态步态特征包括x轴、y轴、z轴中至少z轴的加速度的平均值mean、中位数median、最大值max、最小值min、偏度skew、能量energy和累加和sum中的一种或多种。
25、进一步地,所述静态平衡特征包括软底支撑面romberg率和硬底支撑面romberg率;
26、所述软底支撑面romberg率是指受试者在软底支撑面上闭眼状态下的身体晃动值与受试者在软底支撑面上睁眼状态下的身体晃动值的比率;
27、所述硬底支撑面romberg率是指受试者在硬底支撑面上闭眼状态下的身体晃动值与受试者在硬底支撑面上睁眼状态下的身体晃动值的比率;
28、其中,所述身体晃动值包括基于所述重心变化数据而计算的重心晃动轨迹的外周面积、单位时间轨迹总长、单位面积轨迹总长、x 轴重心偏移、y 轴重心偏移中的一者或多者。
29、进一步地,所述dtc特征是基于原始的动态步态特征将同一种步速下基础任务条件与附加认知任务条件时的均方根值rms进行归一化计算,衍生构建出用以量化附加认知任务对姿势控制干扰程度的特征,包括dtc_x_rms、dtc_y_rms 和 dtc_z_rms中的至少一者,其中,dtc_x_rms指x轴的dtc特征,dtc_y_rms指y轴的dtc特征,dtc_z_rms指z轴的dtc特征;
30、所述dtc特征的计算公式为:
31、
32、其中,
33、是受试者执行基础任务时的x、y、z轴相应方向的三轴加速度数据的均方根值;
34、是受试者在相应基础任务上执行附加认知任务时在相应方向上的三轴加速度数据的均方根值。
35、进一步地,所述原始的动态步态特征包括x_rms、y_rms 和 z_rms中的至少一者,其中,x_rms是表征三轴加速度数据中x轴方向数据的均方根值rms的特征,y_rms是表征三轴加速度数据中y轴方向数据的均方根值rms的特征,z_rms是表征三轴加速度数据中z轴方向数据的均方根值rms的特征;所述rms的计算公式为:
36、
37、表示相应方向的第个采样点的加速度值;
38、表示采样点序号;
39、n表示采样时段内总采样点数。
40、本发明通过前庭功能减退识别模型,通过惯性测量单元(imu)采集受试者在直线步行过程中的三轴加速度信号;对所述三轴加速度信号进行预处理并提取动态步态特征;将所述动态步态特征输入至前庭功能减退识别模型;由所述前庭功能减退识别模型根据所述动态步态特征输出受试者是否存在前庭功能减退的识别结果。此外,还可通过测力台测得受试者在不同条件下的重心移动数据,对重心移动数据预处理得到静态平衡特征;通过惯性测量单元(imu)采集受试者在不同步行条件下的加速度信号,并对加速度信号预处理得到dtc特征。将动态步态特征、静态平衡特征和dtc特征一同输入前庭功能减退识别模型,由识别模型输入识别结果。本方法结合了动态步态特征、静态平衡特征和认知-运动双重任务(dtc特征)等多维度信息,大大提升了对前庭功能减退识别的的敏感性与全面性,其具有很强的实用性,宜大力推广。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com