
一种磁带存储装置以及驱动器校正方法与流程
本技术涉及数据存储领域,特别涉及一种磁带存储装置以及驱动器校正方法。
背景技术:
1、随着数字信息存储需求的快速增长,磁带存储装置凭借其低成本、高容量及长期归档稳定性,在冷数据存储领域持续占据重要地位。为了提升存储的密度,磁道宽度需要不断的缩减,这对于磁带存储系统中的驱动器的控制精度提出了更高要求。驱动器中的音圈电机(voice coil motor,vcm)作为磁头执行器的核心部件,其动态性能(如频响特性)直接影响了伺服控制算法的有效性。然而,现有技术中vcm的参数标定与模型辨识存在显著缺陷。
2、传统的vcm标定方法依赖于激光测振仪,通过激光测振仪采集vcm电机的频响曲线并拟合二阶模型参数共振频率,操作人员需手动输入扫频信号至vcm电机,利用激光测振仪检测磁头位移,进而计算系统传递函数,虽然该方法可获取静态模型参数,但存在许多问题:首先,激光测振仪价格昂贵,且需专业人员操作,难以适应产线进行批量标定的需求,并且,磁带存储系统在整机封装后就无法进行二次标定,无法实时响应环境的变化(如温湿度波动、长期老化导致的参数漂移),且由于vcm的频响特性随温度变化十分显著(如频点偏移与阻尼比衰减),而现有技术缺乏补偿的机制,导致磁带存储系统的控制精度下降。
3、此外,由于不同批次vcm的参数均一性存在差异,并且整机装配后动态特性也会发生变化,标定的结果与真实使用的情况存在偏差,会进一步加剧了伺服跟踪的误差。因此,需要提出一种磁带存储装置,从而优化驱动器的控制精度以及鲁棒性。
技术实现思路
1、本技术提供一种磁带存储装置以及驱动器校正方法,用于优化磁带存储装置中的驱动器的控制精度以及鲁棒性。
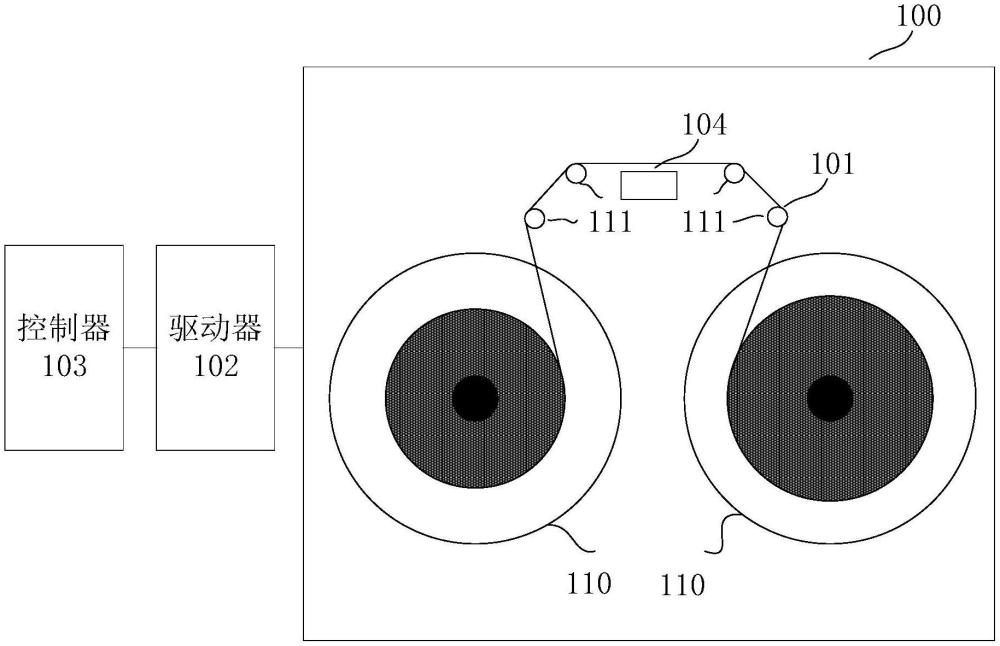
2、第一方面,本技术一种磁带存储装置,包括:磁带、驱动器、控制器以及磁头,磁带用于存储数据,磁带包括至少一个数据带以及至少一个伺服带,控制器用于控制驱动器向至少一个数据带写入数据或从至少一个数据带读取数据,至少一个伺服带用于为磁头定位至少一个数据带的位置,控制器还用于,基于第一目标扫频信号对驱动器执行扫频处理,使驱动器控制磁头读取第一伺服带上的第一伺服图案,第一伺服带为至少一个伺服带中的任意一个伺服带,根据第一伺服图案,确定与第一目标扫频信号对应的第一频响曲线以及第一相频曲线,利用第一目标扫频信号、第一频响曲线以及第一相频曲线,确定与驱动器对应的第一二阶拟合参数,根据第一二阶拟合参数,调节对驱动器的控制参数。
3、本技术提供的控制器通过向驱动器施加扫频信号,使施加扫频信号后的驱动器驱动磁头在伺服带上读取伺服图案,并根据伺服图案确定与第一目标扫频信号对应的第一频响曲线以及第一相频曲线,从而通过扫频信号将驱动器的机械特性与电控特性结合为可测量的频域信号,便于后续调节驱动器的控制参数,本技术提供的方案无需拆卸整机或依赖昂贵的激光测振仪,而是直接利用驱动器自身完成扫频信号的输入以及伺服带上的伺服图案采集,实现对驱动器动态参数的直接测量,即使在存在ltm等扰动的情况下,本技术提供的调整机制使得驱动器能够在不断变化的工作环境中保持优异的性能,提高了磁带存储装置的稳定性和可靠性,实现高精度的数据读写操作。
4、作为一种可能的实施方式,驱动器包括第一电机和第二电机,第一电机用于驱动磁带沿长度方向移动,第二电机用于驱动磁头在第一伺服带对应的区域内移动。
5、通过第一电机的精确速度控制,可以保证数据传输速率的稳定性,确保高速且可靠的数据读写操作,第一电机可以根据需求快速调整磁带的位置,减少数据访问的延迟时间,通过第二电机能够让磁头能够在第一伺服带对应的区域内移动,从而便于为磁头定位至少一个数据带的位置。
6、作为一种可能的实施方式,第一电机为步进电机,第二电机为音圈电机。为了抵消第一电机带来的磁带抖动,第二电机的用于动态调整磁头位置,具体可以从第二电机在磁带中的移动方式进行分析,从而将第二电机的建模独立为两个方向进行分别分析,从而抵消磁带抖动。
7、作为一种可能的实施方式,控制器具体用于:对第二电机施加第一目标扫频信号,第二电机用于根据第一目标扫频信号产生振动,使第二电机控制磁头读取第一伺服带上的第一伺服图案。
8、为了更精确地模拟实际操作环境中的动态响应特性,第一目标扫频信号设计成能够覆盖第二电机的频率工作范围,控制器通过生成这些扫频信号,并将其施加在第二电机上,从而激发第二电机的动态响应特性。
9、作为一种可能的实施方式,控制器具体用于:基于第二目标扫频信号对第二电机执行扫频处理,使第二电机控制磁头读取第一伺服带上的第二伺服图案,根据第二伺服图案,确定与第二目标扫频信号对应的第二频响曲线以及第二相频曲线,利用第二目标扫频信号、第二频响曲线以及第二相频曲线,确定与第二电机在第二方向上对应的第二二阶拟合参数,第二方向为磁头旋转摆动方向,根据第二二阶拟合参数,调节对第二电机的控制参数。
10、当控制器向驱动器施加第二目标扫频信号时,施加第二目标扫频信号的驱动器控制磁头相对于伺服带移动并读取出第二伺服图案,根据读取到的第二伺服图案,控制器可以计算出磁头相对于伺服带的具体位置信息,通过分析磁头相对于伺服带的具体位置信息,可以优化第二电机在驱动磁头时磁头在第二方向(旋转摆动方向)上的动态行为,可以提升整个磁带存储装置的性能,从而提高数据读写的准确性和可靠性。
11、作为一种可能的实施方式,控制器具体用于:基于第三目标扫频信号对第二电机执行扫频处理,使第二电机控制磁头读取第一伺服带上的第三伺服图案,根据第三伺服图案,确定与第三目标扫频信号对应的第三频响曲线以及第三相频曲线;利用第三目标扫频信号、第三频响曲线以及第三相频曲线,确定与第二电机在第三方向上对应的第三二阶拟合参数,第三方向与第一方向垂直;根据第三二阶拟合参数,调节对第二电机的控制参数。
12、当控制器向驱动器施加第三目标扫频信号时,驱动器控制磁头沿着伺服带移动并读取出第三伺服图案,根据读取到的第三伺服图案,控制器可以计算出磁头相对于伺服带的具体位置信息,通过分析磁头相对于伺服带的具体位置信息,可以优化第二电机在驱动磁头时,磁头在磁带移动方向垂直的第三方向上的动态行为,可以提升整个磁带存储装置的性能,从而提高数据读写的准确性和可靠性。
13、作为一种可能的实施方式,控制器具体用于:在对第二电机施加第一目标扫频信号之前,控制第一电机驱动磁带沿长度方向移动。
14、在开始正式测试之前,由于需要确保磁带处于正确的位置,并且磁头能够准确跟随磁带上的轨道,在第一电机驱动磁带沿长度方向移动,可以避免因初始位置不准确而导致的数据读取错误或损坏磁带的风险。
15、作为一种可能的实施方式,控制器还用于:在第一频响曲线上确定第一频点,利用第一频点确定第二电机所处位置的环境温度。
16、由于频响曲线上的频点与温度有关,通过分析这些频点的位置变化,可以推断出第二电机当前所处位置的环境温度,一旦确定了当前的环境温度,控制器可以根据该温度信息对系统的控制参数进行实时调整,以补偿温度变化带来的影响。
17、作为一种可能的实施方式,控制器还用于:在第二电机所处位置的环境温度超出设定温度范围,控制驱动器停止工作。
18、利用频响曲线上的关键频点确定第二电机的当前温度,并将其与预设的温度范围进行比较。当环境温度超出设定的安全范围时,控制器会控制驱动器停止工作,从而避免驱动器等设备因过热而损坏,避免潜在的数据丢失或硬件故障。
19、作为一种可能的实施方式,第一目标扫频信号包括以下至少一种:幅值固定且频率固定的扫频信号、幅值在设定范围内变化且频率固定的扫频信号、幅值固定且频率以设定变化率变化的扫频信号以及幅值在设定范围内变化且频率在设定范围变化的扫频信号。
20、多样化的扫频信号设计能够全面评估磁带驱动器和磁头在不同工作条件下的动态响应特性,从而更精确地确定驱动器的频响曲线和相频曲线。通过这种方式,不仅可以识别出驱动器在特定频率下的性能表现,还可以捕捉到由于环境变化或设备老化导致的细微差异,从而为后续的二阶拟合参数计算提供更好的数据支持。
21、作为一种可能的实施方式,控制器还用于:根据第一频响曲线以及第一相频曲线,调节对驱动器的控制参数。
22、在某些情况下,无法直接从第一频响曲线和第一相频曲线拟合出精确的二阶拟合参数,因此,在某些特定的频率下,如果无法直接拟合出精确的二阶参数,控制器可以根据第一频响曲线和第一相频曲线中的特征信息来调节对驱动器的控制参数,从而可以解决在更加复杂环境下的动态响应问题,提高了数据读写的精度和稳定性。
23、第二方面,本技术提供一种驱动器校正方法,该方法包括:基于第一目标扫频信号对驱动器执行扫频处理,使驱动器控制磁头读取第一伺服带上的第一伺服图案,第一伺服带为至少一个伺服带中的任意一个伺服带,根据第一伺服图案,确定与第一目标扫频信号对应的第一频响曲线以及第一相频曲线,利用第一目标扫频信号、第一频响曲线以及第一相频曲线,确定与驱动器对应的第一二阶拟合参数,根据第一二阶拟合参数,调节对驱动器的控制参数。
24、第三方面,本技术提供一种计算机可读存储介质,其上存储有计算机程序,计算机程序被控制器执行时,使得控制器执行第二方面的方法。