
一种轨道车辆节能驾驶控制系统及方法与流程
本发明涉及轨道交通,特别涉及一种轨道车辆节能驾驶控制系统及方法。
背景技术:
1、铁路运输作为大容量、低能耗的陆地运输方式,其自身的能耗优化始终是技术发展的核心驱动力之一,列车牵引能耗占铁路运营总成本的比重可观,发展先进的节能驾驶技术具有重大的经济与社会效益。然而,现有列车节能控制技术在实际应用中仍存在诸多不足。
2、传统牵引计算普遍采用固定经验公式,其系数为统计平均值,无法反映列车编组、设备状态、环境风、轮轨黏着等实际因素的变化,模型偏差可达±30%~±40%,导致以此为基础的优化算法的输出结果失真,理论节能潜力难以释放。在优化算法方面,动态规划等全局优化方法计算复杂、存储需求大,通常只能离线计算速度曲线,无法应对临时限速、信号延迟等实时扰动,为降低算力而简化模型又会削弱优化效果。在优化目标层面,现有优化目标多追求最小化牵引机械功,忽略了牵引电机和变流器的静态效率map及牵引力突变引起的开关损耗、铁损等动态损耗,可能导致实际耗电量增加。现有驾驶建议系统输出多为速度曲线或简单提示,司机无法理解决策的物理原因,导致信任度低、人机协同困难,节能效果大打折扣。
3、综上所述,当前列车节能驾驶技术面临“模型不准、算力不够、优化不深、人机不信”的连环困境,亟需一种从底层物理模型重构到顶层人机交互设计的系统性解决方案。
技术实现思路
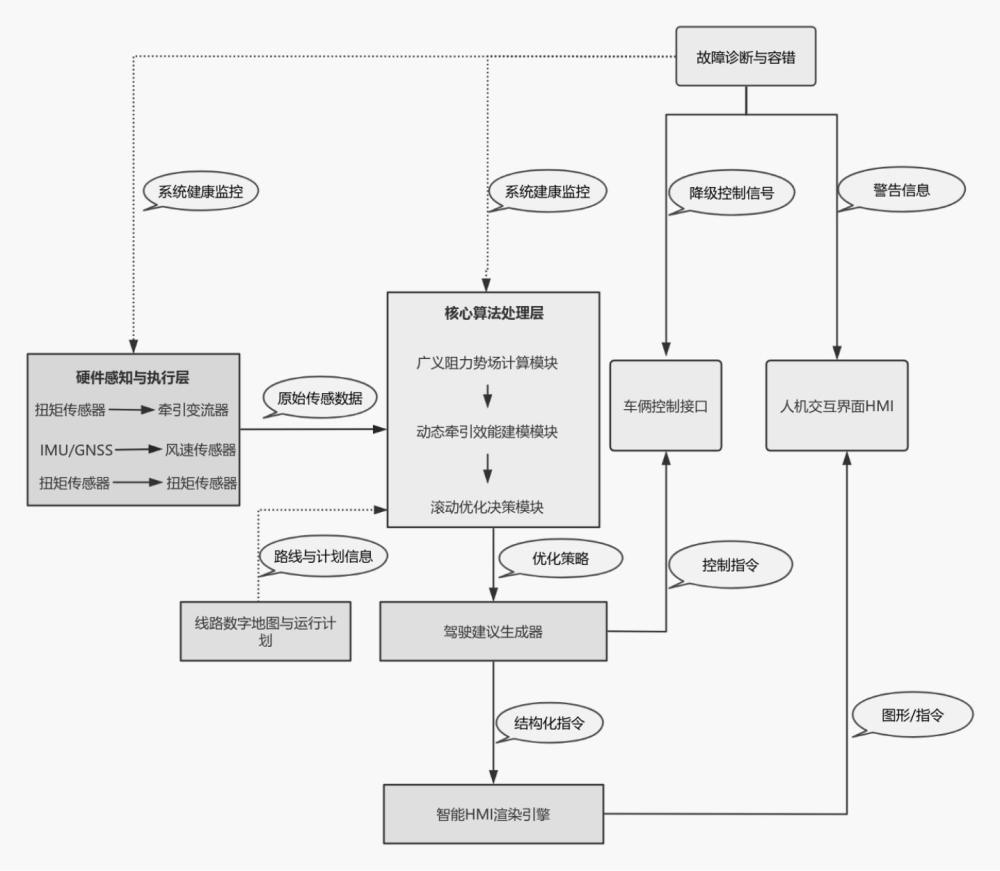
1、针对以上问题,本发明提供了一种轨道车辆节能驾驶控制系统及方法,通过构建广义阻力势场与动态牵引效能系数,实现高精度、低计算负担且可解释的实时节能驾驶控制。
2、第一方面,本发明提供一种轨道车辆节能驾驶控制系统,包括:
3、感知层,用于实时采集列车运行状态、线路环境及牵引系统动态参数;
4、广义阻力势场模块,用于根据感知层采集的数据构建并实时更新表征列车运行全过程阻力的广义阻力势场;
5、牵引效能建立模块,用于根据牵引系统静态效率及牵引力变化率计算动态牵引效能系数;
6、滚动优化决策模块,用于以前瞻窗口内的离散速度点为决策变量,以最小化牵引能耗当量为目标,在动力学约束下在线生成最优速度与牵引力序列;所述动力学约束基于实时阻力信息构建,所述牵引能耗当量基于动态牵引效能系数计算;
7、驾驶建议输出模块,用于将最优速度与牵引力序列转化为附带物理驱动因子标识的可执行驾驶指令,并通过人机交互界面输出。
8、进一步的,所述广义阻力势场模块采用双通道融合架构,包括:
9、直接观测通道,基于能量守恒原理,利用净轮周牵引力、列车质量、加速度及车速实时反推势场观测值;
10、参数化合成通道,基于第一性原理构建包含重力势能、曲线附加势、空气动力势和自适应基本阻力势的参数化势场模型;
11、自适应扩展卡尔曼滤波器,用于融合所述势场观测值与所述参数化势场模型,在线学习并输出最优势场估计及基本阻力参数集。
12、通过双通道融合架构,本发明实现了对广义阻力势场的实时、高精度估计。直接观测通道基于能量守恒原理,利用传感器数据实时反推势场变化;参数化合成通道基于物理定律构建包含重力、曲线、空气动力及自适应基本阻力的势场模型;自适应扩展卡尔曼滤波器则将两者融合,实现在线参数学习与状态最优估计。该架构既保证了物理模型的可靠性,又具备对实际运行环境变化的强自适应能力,显著提升了阻力建模的精度和鲁棒性。
13、进一步的,所述自适应基本阻力势的函数形式为:
14、;
15、其中,为整体缩放因子,控制基本阻力势的整体大小;
16、为低速摩擦阻力的贡献系数;
17、为摩擦阻力随速度饱和的快慢的系数;
18、为与速度成正比的基本阻力分量;
19、t为时间;
20、arctan为反正切函数;
21、为基本阻力势;
22、s为列车位置;
23、v为列车瞬时速度。
24、采用包含反正切函数的参数化模型来描述基本阻力势,相较于传统二次多项式模型,能够更准确地拟合低速区的高静态摩擦特性和高速区的空气阻力饱和特性。该函数形式具有更强的非线性表达能力,结合时变参数的在线学习,使模型能够自适应不同列车编组、设备磨损及环境变化,从而显著提升基本阻力建模的精度和泛化能力。
25、进一步的,所述动态牵引效能系数定义为:
26、;
27、其中,为牵引系统的静态效率;
28、为动态牵引效能系数;
29、为开关损耗惩罚系数;
30、为铁损增量惩罚系数;
31、为轮周牵引力;
32、为轮周牵引力变化率;
33、为电机转速。
34、本发明提出的动态牵引效能系数不仅考虑了牵引系统的静态效率,还引入了对牵引力突变导致的开关损耗和铁损增量的惩罚机制。这使得优化目标从传统的“最小化机械功”提升为“最小化综合电能消耗”,引导系统自动生成平滑的牵引力变化曲线,避免低效工作区,从而在降低能耗的同时,减少电气和机械应力,延长牵引系统关键部件的使用寿命。
35、进一步的,所述滚动优化决策模块具体包括:
36、离散化单元,用于将前瞻窗口划分为若干等距离段,以各段末端的速度为决策变量;
37、约束构建单元,基于等效动能定理,利用广义阻力势场的势场梯度计算各段平均广义阻力,建立相邻速度节点间的牵引力与速度关系;
38、目标函数构建单元,以各段牵引能耗当量之和为目标函数,所述牵引能耗当量由牵引力、速度、时间步长及动态牵引效能系数计算得到;
39、优化求解单元,采用序列二次规划算法,结合热启动技术,在线求解满足限速、时间、牵引力和加速度约束的最优速度序列。
40、通过将前瞻窗口离散化为速度节点决策变量,并结合等效动能定理构建简洁的动力学约束,极大降低了优化问题的维度。采用序列二次规划算法与热启动技术,使得复杂的最优控制问题能够在车载计算平台上实时求解,实现了对临时限速、运行图调整等动态扰动的快速响应,显著提升了节能驾驶策略的实用性和适应性。
41、进一步的,所述驾驶建议输出模块包括:
42、指令分段单元,用于根据最优牵引力序列将驾驶过程划分为牵引、巡航、惰行或制动区间;
43、物理原因标识单元,用于分析各区间的主导能量因素,并生成物理原因的标签;
44、自然语言转换单元,用于将指令段及标签组合为文字建议。
45、通过指令分段、物理原因标识与自然语言转换,将复杂的优化输出转化为司机易于理解和执行的驾驶建议。司机不仅能看到做什么,还能理解为什么这么做,极大提升了系统的可解释性和信任度,促进了人机协同,确保节能策略在实际运营中得到有效执行。
46、进一步的,所述系统还包括故障诊断与降级控制模块,该模块配置为:
47、实时监测各传感器数据及双通道观测残差,根据故障严重程度,将系统切换对应的运行状态,包括:
48、双通道融合,全功能优化;
49、非关键传感器故障时,增大对应过程噪声协方差;
50、关键传感器故障时,关闭直接观测通道,使用参数化合成通道及简化优化策略;
51、严重故障时,关闭优化建议,仅输出基本线路及安全提示。
52、本发明内置多级故障诊断与降级控制机制,能够实时监测传感器数据与双通道观测残差,智能判断故障类型与严重程度,并自动切换至相应的降级运行模式。从全功能优化到简化策略,再到安全兜底模式,系统在不同故障条件下仍能保持基本功能与行车安全,极大提升了系统的工程可靠性与现场适应性。
53、第二方面,本发明提供一种轨道车辆节能驾驶控制方法,包括:
54、s1,通过感知层实时采集列车运行状态、线路环境及牵引系统动态参数;
55、s2,利用双通道融合架构构建并实时更新广义阻力势场,输出最优势场估计及基本阻力参数集;
56、s3,根据牵引系统静态效率及牵引力变化率计算动态牵引效能系数;
57、s4,以前瞻窗口内的离散速度点为决策变量,以最小化牵引能耗当量为目标,在动力学约束下在线生成最优速度与牵引力序列;
58、s5,将最优速度与牵引力序列转化为附带物理驱动因子标识的可执行驾驶指令,并通过人机交互界面输出;
59、s6,实时监控系统健康度,根据故障等级执行相应的降级策略。
60、与现有技术相比,本发明的有益效果是:通过双通道融合架构构建广义阻力势场,实现了对列车运行阻力的高精度实时建模与自适应学习,突破了传统固定经验公式精度低的瓶颈;同时引入动态牵引效能系数,将牵引系统静态效率与牵引力变化导致的开关损耗、铁损等动态损耗统一纳入优化目标,实现了从“最小化机械功”到“优化综合电能消耗”的跨越;采用以离散速度点为决策变量、结合序列二次规划与热启动技术的滚动优化策略,兼顾了全局最优与车载实时计算能力;并通过物理原因标识与自然语言转换生成可解释的驾驶建议,显著提升了人机协同信任度;此外,多级故障诊断与降级控制机制保障了系统在各类异常工况下的可靠性与行车安全。