
一种机械腿行走式自动平衡沙漠压草机的制作方法
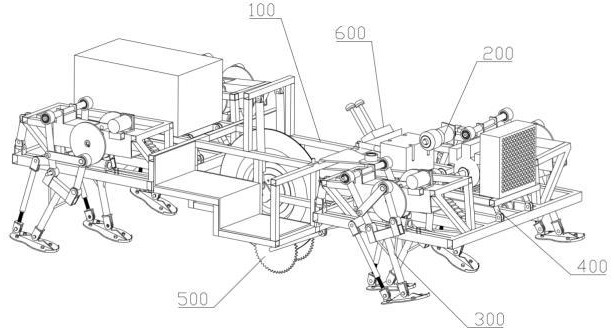
本发明涉及沙漠化治理及工程固沙,具体涉及一种机械腿行走式自动平衡沙漠压草机。
背景技术:
1、地荒漠化是当前全球面临的重大生态环境问题。在干旱、半干旱地区,采用麦草、稻草、芦苇等草料铺设草方格沙障,是应用最为广泛的工程固沙措施之一。草方格沙障通过在沙地表面铺设条带状草料,并将草料的中部压入沙土中,使草料在沙面形成网格状立体沙障,能够有效降低近地表风速、固定流沙、截留水分并改善沙地微生境,为后续植被恢复创造条件。
2、传统的草方格沙障铺设主要依靠人工完成,工人需在沙地中弯腰将草料铺放,再用脚或铁锹将草料两端之间的中部踩压入沙土,劳动强度大、作业效率低、成本高,难以满足大规模治沙工程的进度要求。随着"三北"工程等大规模治沙工程的推进,治沙机械化成为必然趋势,市场上相继出现了以机械代替人工进行铺草和压草的设备。
3、例如,公开号为cn121952106a的中国发明专利申请公开了一种"用于铺设草方格沙障的三分式机械装置",该装置包括驱动车体、三分式履带传送轮、三分式乳突压沙障齿轮及调节组件,其驱动车体依靠四个三分式履带传送轮行进,利用相邻履带传送轮之间的空隙避让已铺设的条带状沙障,并通过车体尾端的三分式乳突压沙障齿轮将平铺沙障压入土中形成立式沙障。该装置在一定程度上减少了人工投入,但其行走机构仍采用履带式结构,与沙地接触面积大、整机自重大,在松软沙地作业时易发生陷沙,通过能力受限;同时履带式行走机构在跨越沙丘、沙梁等起伏地形时,机身姿态调节能力有限,坡面作业时机身易发生侧向倾斜甚至倾覆;此外,其压沙作业采用单级齿轮压入方式,草料在压入过程中易发生推挤偏移,草料两端未被预先固持,压草深度难以保持一致,影响草方格成型质量。
4、经分析,现有压草、铺草机械设备普遍存在以下不足:其一,行走装置多采用轮式或履带式结构,接地面积大,在松软沙地容易陷沙,且容易碾压已铺设的沙障和沙地植被,对地表破坏较大;其二,行走装置对沙丘起伏地形的适应能力有限,机身姿态难以自动调节,作业时机身倾斜,易发生侧翻,存在安全隐患;其三,压草机构形式单一,通常仅设置单个压草轮或压草齿轮,草料推挤偏移、压实不均,草料两端未能固持,导致草方格成型质量不稳定;其四,设备功能单一,作业工装更换不便,难以兼顾压草、栽种、运输等多种作业需求;其五,作业时操作人员往往需要靠近设备进行操控,在沙尘、高温、强风及起伏地形条件下作业,人员安全风险较高。
5、因此,亟需提供一种能够在松软沙地稳定行走、能够自适应起伏地形保持机身平衡、压草作业质量高,且作业功能灵活、操控安全的沙漠压草机。
技术实现思路
1、针对现有技术存在的上述不足,本发明的目的在于提供一种机械腿行走式自动平衡沙漠压草机,其行走装置采用仿生机械腿,以点状接地方式代替轮式、履带式的大面积接地,减小对沙地及已铺设沙障的碾压破坏,降低陷沙风险;通过自动平衡系统实时检测机身倾角并调节机械腿姿态,适应沙丘起伏地形,保持机身稳定;压草机构采用固草部件与压草部件前后布置的双级配合结构,先固持草料两端、再压埋草料中部,提高草料压埋质量和草方格成型稳定性。
2、为实现上述目的,本发明采用如下技术方案:
3、一种沙漠压草机,包括机架、设置于所述机架上的动力系统、连接于所述机架底部的行走装置、以及设置于所述机架上的压草机构;所述动力系统与所述行走装置和所述压草机构传动连接;所述行走装置为四组仿生机械腿,四组所述仿生机械腿分别设置于所述机架的四个角部,每组所述仿生机械腿包括两条以上机械腿,各所述机械腿之间交替抬落运动,所述机械腿的底部设有点状接地脚板;所述压草机构包括沿行走方向依次布置的固草部件和压草部件,所述固草部件位于所述压草部件的前方;还包括自动平衡系统,所述自动平衡系统包括倾角检测组件和调平执行组件;所述倾角检测组件设置于所述仿生机械腿上,用于检测机身的倾角;所述调平执行组件连接于所述机架与所述仿生机械腿之间;所述倾角检测组件与所述调平执行组件信号连接。
4、需要说明的是,上述技术方案中:行走装置采用四组仿生机械腿构成行走机构,每组仿生机械腿中机械腿的数量可以为两条、三条或更多条,只要各机械腿能够交替抬落、依次接地支撑机架即可;机械腿底部采用点状接地脚板与沙面接触,接地面积显著小于轮式或履带式行走装置,是一种与现有压草设备完全不同的行走方式,可有效减小对沙地及已铺设沙障的碾压,降低陷沙概率。压草机构中,固草部件可以为固草小牙盘、固草压辊、压草板等任意能够对草料两端进行压持固定的部件;压草部件可以为压草盘、压草轮、压草耙等任意能够将草料压入沙土的部件;固草部件与压草部件沿行走方向依次布置,使草料在行走过程中先被固持、再被压埋,二者数量均可以为一个或多个。自动平衡系统包括倾角检测组件和调平执行组件两个功能模块,倾角检测组件的具体形式不受限制,可以采用倾角传感器、角度仪、陀螺仪或上述元件的组合,只要能够检测机身倾角即可;调平执行组件的具体形式亦不受限制,可以采用液压油缸、电动推杆、电液推杆等直线驱动元件,或由直线驱动元件与连杆机构组成的执行机构,只要能够连接于机架与仿生机械腿之间并驱动机械腿调节姿态即可;倾角检测组件与调平执行组件之间可以采用有线或无线方式实现信号连接。
5、进一步地,每组所述仿生机械腿包括主体方管、穿设于所述主体方管上的主传动横轴、固定于所述主传动横轴两端的曲轴圆盘、以及连接于所述曲轴圆盘与所述机械腿之间的曲轴联动臂;所述曲轴圆盘上偏心设置有偏心轴,所述主传动横轴两端的所述曲轴圆盘的所述偏心轴呈180°错位布置;所述主传动横轴与驱动部件传动连接,所述驱动部件为液压马达,所述液压马达固定于所述主体方管上;所述液压马达的输出端设有主动链轮,所述主传动横轴上设有从动链轮,所述主动链轮通过链条与所述从动链轮啮合传动。机械腿的交替抬落运动通过曲轴圆盘驱动实现,主传动横轴转动带动两端的曲轴圆盘同步转动,由于两端的偏心轴呈180°错位布置,两条机械腿的运动相位相反,从而交替抬腿与落地,形成稳定的行走循环;驱动部件不限于液压马达,也可以采用电机、内燃机等动力源,主传动横轴与驱动部件之间可以采用链传动、带传动、齿轮传动等任意传动形式。
6、进一步地,所述机械腿包括固定轴、固定轴摇臂、机械小腿、机械脚和机械脚撑拉杆;所述固定轴固定于所述主体方管的上方;所述固定轴摇臂转动连接于所述固定轴上并与所述曲轴联动臂相连;所述机械小腿的上端铰接于所述固定轴摇臂和曲轴联动臂,所述机械脚连接于所述机械小腿的下端;所述机械脚撑拉杆连接于所述固定轴摇臂与所述机械脚之间;所述机械脚的底面设有耐磨垫,所述机械脚上开设有装配孔,所述装配孔可拆卸地安装有锥形防滑件。机械腿采用多连杆结构,固定轴摇臂作为动力传递的中转构件,将曲轴联动臂的往复运动传递给机械小腿,机械脚撑拉杆对机械脚起牵引和姿态约束作用,使机械脚在落地和抬腿过程中保持合理的接地角度;机械脚撑拉杆可以为伸缩丝杆、液压杆等任意长度可调构件,以便调节机械脚的相对角度;锥形防滑件可拆卸,便于根据不同沙质条件更换,也可以在不需要时拆除。
7、进一步地,四组所述仿生机械腿采用对角同步相位配置,位于所述机架对角位置的两组所述仿生机械腿同步抬腿与落地。即任意时刻,机架四个角部的四组仿生机械腿中,对角位置的两组同时抬腿、另外对角位置的两组同时落地支撑,机架任意时刻至少由两组对角布置的机械腿共同支撑,形成"三角鼎立"式稳定支撑格局,可抵消行走过程中的倾覆力矩,保证机身平稳,防止机身侧倾。四组机械腿的相位配合不限于上述对角同步方式,也可以采用其他相位错开方式,只要能够保证任意时刻有足够的机械腿支撑机架即可。
8、进一步地,所述倾角检测组件包括倾角传感器和角度仪,所述倾角传感器和所述角度仪设置于所述仿生机械腿的主体方管上;所述调平执行组件包括数据处理器、电控器、多路阀、同步分流阀以及多组平衡液压油缸,所述数据处理器与所述倾角传感器和所述角度仪信号连接,所述电控器与所述数据处理器信号连接;所述平衡液压油缸连接于所述机架与所述仿生机械腿之间,所述电控器控制所述平衡液压油缸伸缩以调节所述仿生机械腿的姿态。工作时,倾角传感器和角度仪实时采集机身倾角信号并发送给数据处理器,数据处理器对倾角信号进行分析处理后向电控器发出控制指令,电控器控制各组平衡液压油缸伸缩,从而带动各仿生机械腿相对于机架摆动,使机械腿始终垂直于水平面,保持机身水平稳定;倾角检测元件和平衡液压油缸的数量、布置方式均可以根据机型大小灵活调整。
9、进一步地,所述倾角检测组件、所述数据处理器、所述电控器、所述多路阀、所述同步分流阀与所述平衡液压油缸构成闭环控制回路;所述数据处理器内置有姿态平衡控制程序,所述自动平衡系统的工作过程为:所述倾角传感器和所述角度仪实时采集机身相对水平面的倾角信号并传输至所述数据处理器;所述数据处理器对所述倾角信号依次进行滤波降噪处理和姿态误差计算,并在所述姿态误差超出预设的控制死区阈值时,基于所述姿态误差采用闭环控制算法运算生成液压调节指令;所述液压调节指令经所述电控器进行信号转换与功率放大后,控制所述多路阀的开度和方向,进而驱动与各所述仿生机械腿对应连接的所述平衡液压油缸伸缩,以调节所述仿生机械腿的姿态,使所述机械腿垂直于水平面;所述倾角传感器和所述角度仪随即再次采集机身倾角信号并反馈至所述数据处理器,形成闭环迭代调节,直至机身达到并保持水平稳定状态。其中,所述闭环控制算法优选为增量式pid控制算法,所述控制死区阈值优选为±0.1°,以避免液压系统频繁启停、抖动损耗。
10、进一步地,所述固草部件为固草小牙盘,所述压草部件为压草盘;所述固草小牙盘的外圈设有环形切牙;所述压草盘通过升降液压油缸连接于所述机架。固草小牙盘外圈环形设置多个切牙,作业时切牙插入草料两侧的沙土中,将草秆的两端压持固定,防止草料在后续压埋过程中发生滑动偏移;压草盘在升降液压油缸的带动下升降,将草料的中部压入沙土。固草小牙盘与压草盘的数量均可以为一个或多个。
11、进一步地,所述固草小牙盘沿行走方向位于所述压草盘的前方,所述固草小牙盘压持草秆的两端,所述压草盘下压草秆的中部。作业时,固草小牙盘率先与草料接触,将草秆的两端压入并固定于沙土中,随后压草盘经过草料中部上方并将其中部下压入沙土,草料在两端固定、中部下压的共同作用下呈弧形埋设于沙面,形成立式沙障骨架,与条带状草料配合构成草方格。固草部件与压草部件的配合关系不限于一端两盘的形式,也可以采用多组前后交叉布置的固草部件与压草部件。
12、进一步地,所述机架上设有工装安装支座,所述压草机构通过所述工装安装支座可拆卸地连接于所述机架;所述工装安装支座上可更换地安装有栽种浇水组件、运输货箱或整平工装。通过在机架上设置通用的工装安装支座,使压草机构、栽种浇水组件、运输货箱、整平工装等作业部件均可快速拆卸和更换,实现一机多用,扩展了设备的作业功能;工装的类型不限于上述列举的三种,凡能够通过工装安装支座与机架连接的作业属具均可。
13、进一步地,还包括双模式操控系统,所述双模式操控系统包括手动操控组件和无线遥控组件;所述手动操控组件设置于所述机架上;所述无线遥控组件包括遥控接收器,所述遥控接收器与所述电控器信号连接。手动操控组件可供操作人员随机操控,适用于检修、调试及近距离转场等场景;无线遥控组件可使操作人员远离设备进行远程操控,适用于沙地高温、扬沙等恶劣作业环境,降低人员作业风险;操控方式不限于手动与无线遥控两种模式,也可以增加有线遥控等模式。
14、进一步地,所述机架包括上架体和下架体,所述上架体与所述下架体之间设有减震组件;所述机架包括前后两段机架,前后两段所述机架通过铰接组件铰接;还包括转向液压油缸,所述转向液压油缸连接于前后两段所述机架之间,所述转向液压油缸伸缩驱动前后两段所述机架相对摆动。双层机架结构将动力、操控等机载设备布置于上架体,将行走、平衡等底盘部件布置于下架体,上下架体之间的减震组件可缓冲行走过程中的冲击振动;前后两段机架通过铰接组件铰接,并依靠转向液压油缸的伸缩实现折腰转向,转向灵活,能够适应沙地作业中频繁转向的需求;机架分段数量不限于两段,也可以为多段。
15、作为优选,所述机架的下架体上还设有用于连接仿生机械腿的机械腿护架;所述减震组件包括多组弹簧钢板和双向液压减震器;所述调平执行组件还包括与所述平衡液压油缸油路连接的液压多路阀和同步分流阀;所述压草盘的油路设有浮动阀组件;所述动力系统包括汽油发动机、过桥轴承座组件、液压油泵、发电机、汽油油箱、电瓶配件集成箱、液压油箱和液压油散热器,所述汽油发动机的输出轴与所述过桥轴承座组件的传动轴连接,所述传动轴同时带动所述液压油泵和所述发电机运转。
16、与现有技术相比,本发明的有益效果在于:
17、(1)行走装置采用仿生机械腿点状接地行走,接地面积小,行走时对沙地及已铺设沙障、沙地植被的碾压小,在松软沙地通过性好,不易陷沙,对地表生态破坏小;
18、(2)自动平衡系统实时检测机身倾角并调节机械腿姿态,使机械腿始终垂直于水平面,机身保持水平稳定,适应沙丘、沙梁等起伏地形,降低作业过程中机身倾斜、侧翻的风险;
19、(3)压草机构采用固草部件与压草部件前后双级配合,先固持草料两端、再压埋草料中部,可防止草料推挤偏移,保证压草深度均匀,提高草方格成型质量和作业效率;
20、(4)机架采用双层结构并设置减震组件,缓冲行走颠簸,保护发动机等机载设备,延长设备使用寿命;
21、(5)通过工装安装支座实现压草、栽种、运输、整平等多种作业部件快速更换,一机多用,并通过手动与遥控双模式操控,提高设备适应性和作业安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com