
一种大倾角薄煤层开采机器人
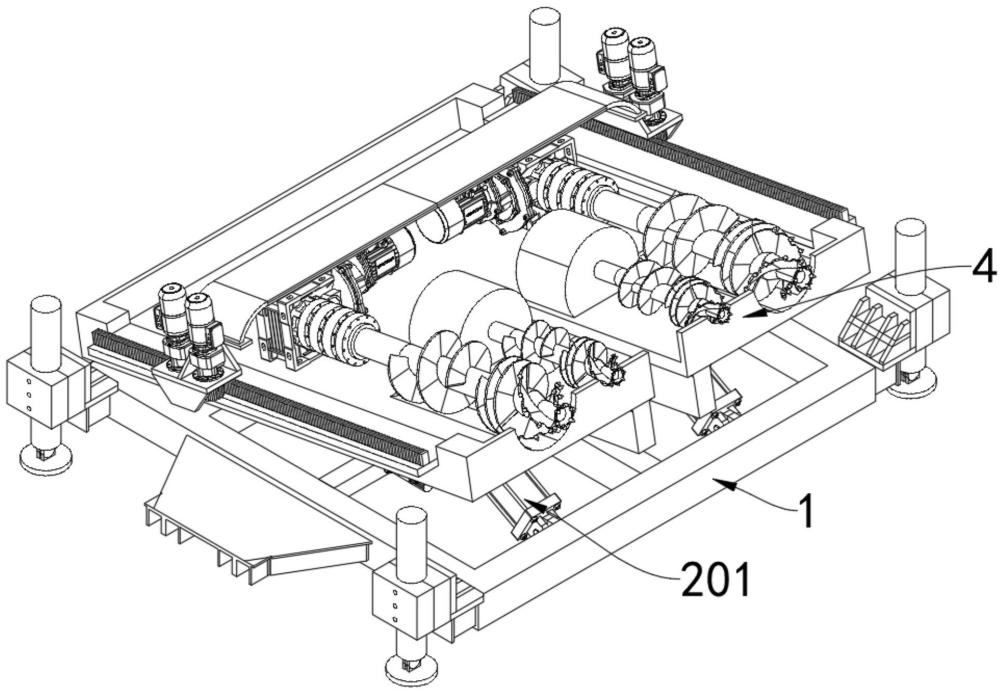
本发明涉及薄煤层开采,具体为一种大倾角薄煤层开采机器人。
背景技术:
1、薄煤层指地下开采时煤层厚度较小的煤炭矿层,我国通用划分标准为单层厚度零点八至一点三米,厚度不足零点八米为极薄煤层;这类煤层赋存分布零散、开采空间狭窄,设备通行、人员作业受限,围岩易垮落,开采难度、成本远高于中厚煤层,但储量丰富,是煤炭资源开采的重要补充资源。
2、大倾角薄煤层开采机器人是适配倾角偏大、单层厚度零点八至一点三米低矮狭小采煤工作面的智能化采掘装备,采用低矮紧凑型机身与可调倾角行走底盘,依靠调角机构匹配煤层倾斜角度,搭配截割、钻采与自动集料一体化组件完成落煤、装煤作业,依托远程电控、姿态稳定防下滑结构替代人员进入危险工作面,解决传统综采设备通行受限、坡面易滑、人工作业安全风险高、煤炭采出率低等难题,可自主完成截煤、矸石转运、工作面环境监测全流程工作,在狭小大倾角煤层中实现无人或少人安全高效开采,充分盘活以往难以开发的薄煤层煤炭资源。
3、但现有一种大倾角薄煤层开采机器人存在以下不足:
4、现有的大倾角薄煤层开采机器人主要针对薄煤层复杂开采工况研发,设备整体运行稳定性至关重要,但在实际采煤作业过程中,机器人与煤层持续钻切与截割会产生剧烈振动,会直接对设备支撑倾角的液压装置形成曲线型持续冲击压力,造成液压系统受压不均与姿态微调滞后的问题,进而导致设备机身偏移、倾角调控精度下降,因与原本角度偏差,导致装置钻头需多次重新调节,才能够对残余煤炭进行开采完成,由此影响整体采煤作业精度与开采效率,增加了采煤的工作量。
5、所以我们提出了一种大倾角薄煤层开采机器人,以便于解决上述提出的问题。
技术实现思路
1、本发明针对传统采煤设备工作平台转动支撑轴承易磨损、定位后晃动明显、倾角稳定性差,且仅依靠单一液压杆承载冲击载荷易出现变形损坏的缺陷进行优化改进,设备以主液压模块实现平台高度与倾角调节,搭配锥形油缸、摩擦滑棒构成油压锁止定位机构,均匀支撑锁定锥形轴套,消除转动间隙,增设气压联动式三角辅助支撑结构,调角完成后与主液压模块形成三角承压体系,分担作业冲击,两侧对称布设辅助加强机构均衡整机受力,提升采煤平台倾角稳定性与结构抗冲击性能,减少液压及轴承部件损耗,降低井下设备维护成本。
2、为实现上述目的,本发明提供如下技术方案:一种大倾角薄煤层开采机器人,包括底盘、加强支撑机构、辅助加强机构和工作平台,所述工作平台设置于所述底盘的顶部,所述辅助加强机构设置于所述底盘和工作平台之间,所述加强支撑机构设置于所述工作平台的底部;
3、所述辅助加强机构包括锥形轴套、液压杆、滑塞推杆、锥形油缸与摩擦滑棒,所述锥形轴套转动于所述锥形油缸的外侧,所述摩擦滑棒滑动于所述锥形油缸的内侧,所述滑塞推杆安设于所述液压杆的输出端,所述滑塞推杆的另一端滑动设于所述锥形油缸的一端内侧,所述液压杆用于将滑塞推杆向锥形油缸内侧推动,所述滑塞推杆用于将摩擦滑棒向外顶出,所述摩擦滑棒的外侧端位于所述锥形轴套的内侧,所述摩擦滑棒用于增加与锥形轴套之间的摩擦。
4、优选的,所述辅助加强机构还包括连接块,所述连接块安设于所述工作平台的底部,所述连接块安设于所述锥形轴套的顶部,所述液压杆的外侧端安设于所述底盘的内侧。
5、优选的,所述滑塞推杆的外侧滑动连接有加强滑筒,所述加强滑筒的外侧安设有连接梁,所述连接梁安设于所述底盘的内侧。
6、优选的,所述连接梁的一端安设于所述锥形油缸的外侧,所述滑塞推杆的一端贯穿所述加强滑筒并滑动于所述锥形油缸的一端内侧,所述摩擦滑棒的数量为多个,多个所述摩擦滑棒均依次等距排列并滑动于所述锥形油缸的内侧。
7、优选的,所述加强支撑机构包括主液压模块,所述主液压模块的一端安设于所述工作平台的底部,所述主液压模块的另一端安设于所述底盘的内侧顶部。
8、优选的,所述主液压模块的输出端外侧套设有连接套环,所述连接套环的底部安设有滑动内杆,所述滑动内杆的外侧滑动连接有外滑筒。
9、优选的,所述外滑筒的底端安设有转筒,所述底盘的内侧安设有连接杆,所述转筒转动于所述连接杆的外侧。
10、优选的,所述外滑筒的外侧连通有加强管,所述连接杆的外侧安设有压力仓。
11、优选的,所述压力仓的内侧滑动连接有调节塞,所述压力仓的外侧安设有连接架,所述连接架的内侧安设有气缸。
12、优选的,所述气缸的输出端贯穿所述压力仓并与所述调节塞固定连接,所述加强管的底端与所述压力仓连通。
13、与现有技术相比,本发明的有益效果是:
14、本装置采用锥形油缸配合多组等距摩擦滑棒替代传统转动轴承定位,依靠油压驱动摩擦滑棒均匀顶紧锥形轴套,实现倾角自由调节,同时在定位后形成均匀摩擦限位,解决普通轴承磨损间隙造成的平台晃动与倾角偏移问题,采煤作业过程定位精度提高,同时依托主液压模块配套的气压联动三角辅助支撑结构,在平台调角完成后形成双向三角承压结构,分散采煤冲击荷载,降低主液压模块长期承压损耗,延长液压部件使用寿命,两侧对称布置的辅助加强机构进一步均衡受力,整机抗冲击与抗形变能力提升,适用于井下复杂颠簸采煤工况,结构简单、锁止稳定,无需频繁检修更换轴承,通过此结构对整机形成辅助加固支撑,防止设备机身发生位移偏移,杜绝因机身晃动造成倾角调节精度误差,避免反复调校设备才能完成对残煤开采的烦琐操作,在提升设备作业精度与整体开采效率的同时,缩减采煤作业人工工作量。
1.一种大倾角薄煤层开采机器人,其特征在于:包括底盘(1)、加强支撑机构(2)、辅助加强机构(3)和工作平台(4),所述工作平台(4)设置于所述底盘(1)的顶部,所述辅助加强机构(3)设置于所述底盘(1)和工作平台(4)之间,所述加强支撑机构(2)设置于所述工作平台(4)的底部;
2.根据权利要求1所述的大倾角薄煤层开采机器人,其特征在于:所述辅助加强机构(3)还包括连接块(301),所述连接块(301)安设于所述工作平台(4)的底部,所述连接块(301)安设于所述锥形轴套(302)的顶部,所述液压杆(303)的外侧端安设于所述底盘(1)的内侧。
3.根据权利要求2所述的大倾角薄煤层开采机器人,其特征在于:所述滑塞推杆(304)的外侧滑动连接有加强滑筒(306),所述加强滑筒(306)的外侧安设有连接梁(305),所述连接梁(305)安设于所述底盘(1)的内侧。
4.根据权利要求3所述的大倾角薄煤层开采机器人,其特征在于:所述连接梁(305)的一端安设于所述锥形油缸(307)的外侧,所述滑塞推杆(304)的一端贯穿所述加强滑筒(306)并滑动于所述锥形油缸(307)的一端内侧,所述摩擦滑棒(308)的数量为多个,多个所述摩擦滑棒(308)均依次等距排列并滑动于所述锥形油缸(307)的内侧。
5.根据权利要求4所述的大倾角薄煤层开采机器人,其特征在于:所述加强支撑机构(2)包括主液压模块(201),所述主液压模块(201)的一端安设于所述工作平台(4)的底部,所述主液压模块(201)的另一端安设于所述底盘(1)的内侧顶部。
6.根据权利要求5所述的大倾角薄煤层开采机器人,其特征在于:所述主液压模块(201)的输出端外侧套设有连接套环(202),所述连接套环(202)的底部安设有滑动内杆(203),所述滑动内杆(203)的外侧滑动连接有外滑筒(204)。
7.根据权利要求6所述的大倾角薄煤层开采机器人,其特征在于:所述外滑筒(204)的底端安设有转筒(206),所述底盘(1)的内侧安设有连接杆(205),所述转筒(206)转动于所述连接杆(205)的外侧。
8.根据权利要求7所述的大倾角薄煤层开采机器人,其特征在于:所述外滑筒(204)的外侧连通有加强管(207),所述连接杆(205)的外侧安设有压力仓(208)。
9.根据权利要求8所述的大倾角薄煤层开采机器人,其特征在于:所述压力仓(208)的内侧滑动连接有调节塞(209),所述压力仓(208)的外侧安设有连接架(210),所述连接架(210)的内侧安设有气缸(211)。
10.根据权利要求9所述的大倾角薄煤层开采机器人,其特征在于:所述气缸(211)的输出端贯穿所述压力仓(208)并与所述调节塞(209)固定连接,所述加强管(207)的底端与所述压力仓(208)连通。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com