
一种卒中患者阶段性手部运动康复评价方法及系统
本技术涉及卒中患者手部康复评价,特别是涉及一种卒中患者阶段性手部运动康复评价方法及系统。
背景技术:
1、卒中是导致成年人长期残疾的主要原因之一,超过50%的卒中患者遗留有远期上肢及手部运动功能障碍,严重影响日常生活质量。在康复工程实践中,手部功能恢复过程通常可参照brunnstrom经典六阶段理论进行阶段划分,各阶段在肌力、肌张力、运动模式与协调性等维度呈现不同的神经肌肉控制数据特征。因此,对多模态传感数据进行自动化阶段分类与量化表征,是康复评估系统实现闭环控制的核心前提。然而,现有评估方法多依赖人工量表打分,数据一致性有限,且难以客观捕捉从共同运动向部分分离运动转变过程中的连续信号特征,导致干预参数调整往往滞后于患者实际恢复水平。
2、近年来,可穿戴传感技术为手部功能评估的客观化提供了数据采集基础。但在实际工程实现中,基于可穿戴传感技术的手部功能评估方法的评估准确性低。
技术实现思路
1、本技术的目的是提供一种卒中患者阶段性手部运动康复评价方法及系统,可提高对卒中患者阶段性手部运动康复情况的准确性。
2、为实现上述目的,本技术提供了如下方案:
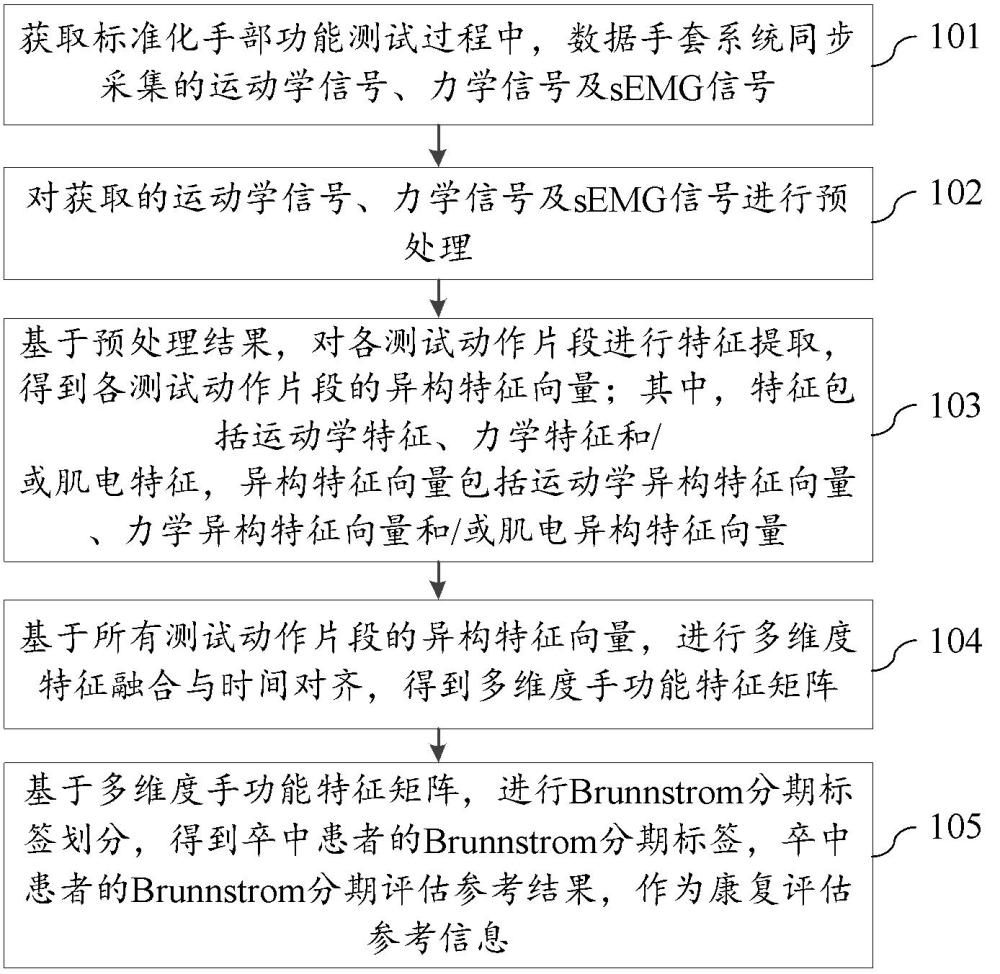
3、第一方面,本技术提供了一种卒中患者阶段性手部运动康复评价方法,应用于卒中患者阶段性手部运动康复评价系统,所述卒中患者阶段性手部运动康复评价系统包括数据手套系统和处理模块,所述数据手套系统在标准化手部功能测试过程中佩戴于卒中患者手部,用于采集卒中患者手部在标准化手部功能测试过程中的运动学信号、力学信号及semg信号,所述卒中患者阶段性手部运动康复评价方法包括:
4、获取标准化手部功能测试过程中,数据手套系统同步采集的运动学信号、力学信号及semg信号;
5、对获取的运动学信号、力学信号及semg信号进行预处理;
6、基于预处理结果,对各测试动作片段进行特征提取,得到各测试动作片段的异构特征向量;其中,所述特征包括运动学特征、力学特征和/或肌电特征,所述异构特征向量包括运动学异构特征向量、力学异构特征向量和/或肌电异构特征向量;
7、基于所有测试动作片段的异构特征向量,进行多维度特征融合与时间对齐,得到多维度手功能特征矩阵;
8、基于所述多维度手功能特征矩阵,进行brunnstrom分期划分,得到所述卒中患者的brunnstrom分期评估参考结果,作为康复评估参考信息。
9、可选地,所述数据手套系统包括第一惯性测量单元、5个第二惯性测量单元、5个柔性弯曲传感器、13个柔性压力传感器和表面肌电采集组件,所述第一惯性测量单元设于手背,5个所述第二惯性测量单元对应布置于五指指盖,5个所述柔性弯曲传感器对应沿五指指背布置,13个所述柔性压力传感器对应嵌于五指指腹、掌指关节掌侧面、拇指尺侧面、大鱼际肌和小鱼际肌部位,所述表面肌电采集组件包括第一双极表面电极组、第二双极表面电极组、参考电极以及分别接收差分信号的屈肌侧肌电采集通道和伸肌侧肌电采集通道;第一双极表面电极组设置于卒中患者前臂指屈肌或屈肌群对应的皮肤表面,第二双极表面电极组设置于卒中患者前臂指伸肌或伸肌群对应的皮肤表面,分别用于检测相应部位的表面肌电信号;两个肌电采集通道基于同一采样时钟或统一时间戳同步采集屈肌侧原始表面肌电信号emg_raw,f(t)和伸肌侧原始表面肌电信号emg_raw,e(t),并共用所述参考电极;
10、所述运动学信号包括第一惯性测量单元及各第二惯性测量单元采集的三轴角速度、三轴加速度、三轴磁场和对应的原始姿态四元数,以及各柔性弯曲传感器采集的原始弯曲电信号;
11、所述原始力学信号包括各柔性压力传感器采集的原始压力信号;
12、所述原始semg信号包括所述屈肌侧肌电采集通道和伸肌侧肌电采集通道在同一测试动作期间同步采集的屈肌侧原始表面肌电信号emg_raw,f(t)和伸肌侧原始表面肌电信号emg_raw,e(t)。
13、可选地,所述对获取的运动学信号、力学信号及semg信号进行预处理,具体包括:
14、对第一惯性测量单元及各第二惯性测量单元采集的原始姿态四元数进行姿态初始化与局部坐标系对齐;
15、对于每个手指,基于第一惯性测量单元和对应的第二惯性测量单元的对齐后的四元数,计算对应第二惯性测量单元相对于第一惯性测量单元的相对姿态四元数;
16、将各相对姿态四元数转换为对应手指相对于手背的整体欧拉角,并提取其中与手指屈伸运动对应的角度分量,作为对应手指的imu解算角度;
17、基于自适应互补滤波器对每个手指上的imu解算角度与对应柔性弯曲传感器的弯曲参考角度进行角度融合,得到各手指的整体融合角度;其中,所述弯曲参考角度是通过出厂标定或多点姿态标定,将每个手指上的每个柔性弯曲传感器的原始弯曲电信号映射为弯曲参考角度得到;
18、根据针对受试者或设备型号预先标定并固定版本的手指关节角度分配参数,将每个手指的整体融合角度分配至对应指关节,得到各指关节的估计融合角度;其中,第2-5指的指关节包括掌指关节、近端指间关节和远端指间关节,拇指的指关节包括腕掌关节、掌指关节和指间关节;所述各指关节的估计融合角度根据对应手指的整体融合角度分配得到;
19、对各柔性压力传感器采集的原始压力信号进行零点漂移补偿与温漂校准;
20、根据采样率、表面肌电采集组件有效带宽及当地工频,对两路semg原始信号分别采用相同参数进行带通滤波和工频陷波;
21、对第一惯性测量单元及各第二惯性测量单元输出的三轴角速度进行姿态对齐,并根据转换至统一坐标系后的三轴角速度,计算各手指相对于手背的三轴角速度;
22、基于各手指相对于手背的三轴角速度,分别计算各手指相对于手背的角速度模长;
23、按统一采样时钟对多模态原始数据流进行时戳对齐,输出时间同步的多模态原始数据流及对应的整体融合角度、各指关节的估计融合角度、各手指相对于手背的三轴角速度及角速度模长;其中,所述多模态原始数据流包括预处理后的运动学信号、力学信号、semg信号。
24、可选地,所述的卒中患者阶段性手部运动康复评价方法,在所述基于预处理结果,对各测试动作片段进行特征提取之前,还包括:
25、采用基于融合运动学阈值的自动动作周期分割算法,对多模态原始数据流进行动作分割:
26、针对每一测试动作,确定主驱动手指;其中,对于仅需一个手指运动的测试动作,主驱动手指为执行所述测试动作时需要运动的手指;对于需要多个手指同时运动的测试动作,按照动作标准协议的规定确定主驱动手指;
27、检测与每一测试动作的主驱动手指对应的相对角速度模长大于预设的起始阈值ω_start且持续时间达到第一目标时间的各目标时间段,并将各目标时间段中所述相对角速度模长首次大于ω_start的时刻确定为对应动作的动作起点;
28、对于动作协议中不包含保持阶段的测试动作,检测与所述测试动作的主驱动手指对应的相对角速度模长回落至预设的终止阈值ω_end以下且持续时间达到第二目标时间的时间段,并将所述时间段中所述相对角速度模长首次回落至ω_end以下的时刻确定为对应动作的动作终点;
29、对于动作协议中包含保持阶段的测试动作,将与所述测试动作的主驱动手指对应的相对角速度模长首次回落至ω_end以下并满足第二目标时间的时刻确定为运动阶段终点或目标姿态到达时刻t_arr,继续保留其后的保持阶段,并将所述测试动作结束提示、释放开始或者动作协议规定的最大保持窗口结束中的最早时刻确定为所述测试动作的动作终点;
30、基于各测试动作的动作起点和动作终点,将所述时间同步的多模态原始数据流切分为与各测试动作对应的独立数据片段,得到各测试动作片段。
31、可选地,所述测试动作片段包括主动动作片段和被动动作片段,所述主动动作片段包括主动握拳片段、主动五指伸展片段、主动抓握片段和主动捏合片段,所述被动动作片段包括手指被动伸展片段;
32、所述基于预处理结果,对各测试动作片段进行特征提取,得到各测试动作片段的异构特征向量,具体包括:
33、对于每个主动动作片段,提取各手指关节的关节活动度 、五指总主动活动度和运动轨迹平滑度,并对动作标准协议预先指定的选择性动作片段提取分离运动指数;对主动握拳片段和主动五指伸展片段,计算五指共同运动相关系数ρ,得到每个主动动作片段的运动学异构特征向量;其中,第2-5指的指关节包括掌指关节mcp、近端指间关节pip和远端指间关节dip,拇指的指关节包括腕掌关节cmc、掌指关节mcp和指间关节ip;
34、对于每个主动抓握片段和每个主动捏合片段,提取最大肌力指标,得到每个主动抓握片段和每个主动捏合片段的力学异构特征向量;
35、对于每个手指被动伸展片段,提取肌张力量化指标,得到每个手指被动伸展片段的力学异构特征向量;
36、对于每个测试动作片段,提取肌肉激活程度、拮抗肌协同收缩率和肌肉疲劳度,对于主动动作片段,进一步提取肌电激活起始时刻t_emg_on与运动起始时刻t_motion_on的时间差δt=|t_emg_on-t_motion_on|,得到相应肌电异构特征向量。
37、可选地,所述对于每个主动动作片段,提取各手指关节的关节活动度 、五指总主动活动度和运动轨迹平滑度,并对动作标准协议预先指定的选择性动作片段提取分离运动指数,具体包括:
38、对于每个主动动作片段,按照以下公式计算各手指关节的关节活动度:
39、rom_(i,j)=max(θ_(i,j)(t))-min(θ_(i,j)(t));
40、其中,i表示手指编号,i∈{1,2,3,4,5},依次表示拇指、食指、中指、无名指和小指;j表示手指i的关节类型,rom_(i,j)表示手指i的指关节j的关节活动度;θ_(i,j)(t)表示手指i中指关节j的估计融合角度,max(θ_(i,j)(t))和min(θ_(i,j)(t))均在t∈[t_start,t_end]内取得,t_start和t_end表示当前主动动作片段的动作起点和动作终点;
41、对于第2-5指,按照以下公式计算手指i的主动活动度tam_finger,i:
42、tam_finger,i=rom_mcp,i+rom_pip,i+rom_dip,i;
43、其中,rom_mcp,i表示手指i的掌指关节的关节活动度,rom_pip,i表示手指i的近端指间关节的关节活动度,rom_dip,i表示手指i的远端指间关节的关节活动度;
44、按照以下公式计算拇指的主动活动度tam_thumb:
45、tam_thumb=rom_cmc+rom_mcp+rom_ip;
46、其中,rom_cmc表示拇指的腕掌关节的关节活动度,rom_mcp表示拇指的掌指关节的关节活动度,rom_ip表示拇指的指间关节的关节活动度;
47、对于每个主动动作片段,按照以下公式计算五指总主动活动度tam_total:
48、;
49、对于每个主动动作片段,所述运动轨迹平滑度采用归一化jerk值表征,计算公式为:
50、jerk_norm=(t5/d2)·∫[d3θ_out,i(t)/dt3]2dt;
51、其中,jerk_norm表示归一化jerk值,t表示每个主动动作片段的时长,t=t_end-t_start,t_start、t_end表示当前主动动作片段的动作起点、动作终点,d表示当前主动动作片段内的主驱动手指i的整体融合角度变化总量,d=max(θ_out,i(t))-min(θ_out,i(t)),θ_out,i(t)表示动作标准协议为当前测试动作预先指定的唯一主驱动手指i的整体融合角度,max(θ_out,i(t))和min(θ_out,i(t))均在t∈[t_start,t_end]内取得;
52、对于动作标准协议预先指定的选择性动作片段,按照以下步骤提取分离运动指数:
53、确定非目标手指,得到非目标手指集合n;其中,所述非目标手指指执行所述选择性动作片段的测试动作时应保持静止的手指;
54、提取所述选择性动作片段的主驱动手指i相对于手背的角速度模长|ω_rel,i(t)|及各非目标手指k相对于手背的角速度模长|ω_rel,k(t)|,k∈n;
55、若主驱动手指i和非目标手指k的有效采样点数量满足要求,且|ω_rel,i(t)|和|ω_rel,k(t)|在所述选择性动作片段内的标准差均大于预设波动阈值,表征主驱动手指i有有效运动,计算|ω_rel,i(t)|和|ω_rel,k(t)|的皮尔逊相关系数r_inter,k,得到每个非目标手指k的相关系数:
56、r_inter,k=cov[|ω_rel,i(t)|,|ω_rel,k(t)|]/(σ_rel,i·σ_rel,k);
57、其中,σ_rel,i为|ω_rel,i(t)|在所述选择性动作片段内的标准差,σ_rel,k为|ω_rel,k(t)|在所述选择性动作片段内的标准差,计算区间为所述选择性动作片段的起止时间,σ_rel,i>0,σ_rel,k>0;r_inter,k表示在所述选择性动作片段内,|ω_rel,i(t)|与|ω_rel,k(t)|之间的皮尔逊相关系数,k∈n;cov[·]为协方差算子;
58、若σ_rel,i大于所述预设波动阈值,而σ_rel,k不大于所述预设波动阈值,且|ω_rel,k(t)|在所述选择性动作片段内不超过预设静息阈值,则将对应的r_inter,k确定为0;
59、基于所述选择性动作片段的非目标手指的相关系数,按照以下公式确定分离运动指数fii:
60、fii = 1 - max(|r_inter,k|),k∈n;
61、若主驱动手指i无有效运动,将fii标记为缺失并提示复测,直至所述主驱动手指i有有效运动;
62、对于主动握拳片段和主动五指伸展片段,按照以下步骤计算五指共同运动相关系数ρ:
63、提取五指的整体融合角度,并按照下式计算五指中任意两个手指的皮尔逊相关系数r_{i,k}:
64、r_{i,k}=corr(θ_out,i(t),θ_out,k(t));
65、其中,r_{i,k}表示第i个手指和第k个手指的皮尔逊相关系数,1≤i 66、按照下述公式计算五指共同运动相关系数ρ: 67、ρ=(1/10)σ|r{i,k}|。 68、可选地,所述最大肌力指标包括最大握力量化值f_peak,grip和最大捏力量化值f_peak,pinch; 69、所述对于每个主动抓握片段和每个主动捏合片段,提取最大肌力指标,具体包括: 70、对于每个主动抓握片段和主动捏合片段,按照以下公式计算总肌力 f_total(t): 71、 f_total(t) = σf_i(t); 72、 f_i(t) = k_i·p_i(t); 73、其中,f_i(t)表示标定的第i个柔性压力传感器的接触力,k_i表示标定系数,p_i(t)表示第i个柔性压力传感器采集的原始压力信号;对当前动作规则预先指定的相关柔性压力传感器的接触力f_i(t)求和,得到总肌力f_total(t); 74、提取每个主动抓握片段的总肌力 f_total(t)的峰值f_peak,grip作为所述主动抓握片段的最大握力量化值,并提取每个主动捏合片段的总肌力f_total(t)的峰值f_peak,pinch作为所述主动捏合片段的最大捏力量化值; 75、所述对于每个手指被动伸展片段,提取肌张力量化指标,具体包括: 76、对于任一手指的手指被动伸展片段,在预设接触位置、加载方向和角速度范围内,将与所述任一手指的手指被动伸展加载方向一致且经标定的柔性压力传感器的接触力f_i(t)求平均值或按照预设的权重进行加权求和,得到所述任一手指的合成阻力f_resist(t); 77、对于任一手指的手指被动伸展片段,定义非负被动伸展角位移(t)=|θ_mcp(t)-θ_mcp(t_start)|,其中,θ_mcp(t)为所述任一手指的mcp关节在时间t的估计融合角度,θ_mcp(t_start)为所述任一手指的mcp关节在动作起点的估计融合角度,以(t)为横坐标、f_resist(t)为纵坐标,构建阻力-伸展角位移曲线 f_resist(); 78、基于所述阻力-伸展角位移曲线 f_resist(),按照提取非负曲线下面积 auc,其中,_end为手指被动伸展片段的动作终点的非负伸展角位移;并确定所述阻力-伸展角位移曲线f_resist()的线性上升段中f_resist相对于的非负拟合斜率,作为刚度系数 k_stiff; 79、所述对于每个测试动作片段,提取肌肉激活程度、拮抗肌协同收缩率和肌肉疲劳度,具体包括: 80、对于每个测试动作片段,分别对屈肌侧肌电采集通道f和伸肌侧肌电采集通道e的预处理后semg信号进行全波整流及低通包络处理,得到emg_env,f(t)和emg_env,e(t); 81、对于每一路c∈{f,e},基于肌电包络线emg_env,c(t),按照以下公式计算积分肌电均方根值 rms_c: 82、rms_c =; 83、其中,t=t_end-t_start,表示每个测试动作片段的时长,t∈[t_start,t_end]; 84、在mvic标定测试中,采用与每个测试动作片段相同持续时间的分析窗口,计算rms_mvic,c,并在相应mvic参考值大于最小有效值且标定信号质量合格时计算: 85、%rms_mvic,c=(rms_c/rms_mvic,c)×100%。 86、其中,%rms_mvic,c表示标准化肌肉激活程度; 87、在同一有效动作片段内,分别对屈肌侧肌电采集通道f和伸肌侧肌电采集通道e的肌电包络按各自有效参考值归一化,得到e_f(t)和e_e(t),并按照以下公式计算屈肌侧与伸肌侧肌群的协同收缩率cr: 88、cr=[∫min(e_f(t),e_e(t))dt/∫max(e_f(t),e_e(t))dt]×100%。 89、可选地,所述基于所述多维度手功能特征矩阵,进行brunnstrom分期划分,得到所述卒中患者的brunnstrom分期评估参考结果,具体包括: 90、基于所述多维度手功能特征矩阵,检测是否满足各brunnstrom分期的各类特征的条件;其中,所述各类特征包括运动学特征、力学特征和肌电特征这三类; 91、对于每个brunnstrom分期的每一类特征: 92、若用于所述brunnstrom分期判定的所述类特征中所需特征完整且所需特征满足所述brunnstrom分期的对应特征条件,则所述类特征的指示函数取值为1; 93、若用于所述brunnstrom分期判定的所述类特征所需特征完整但所需特征中的至少一个不满足所述brunnstrom分期的对应特征条件,则所述类特征的指示函数取值为0; 94、若用于所述brunnstrom分期判定的所述类特征中所需特征存在缺失,则输出数据不完整及复测提示,直至复测得到所述类特征中所需特征完整的情况下,基于上述情形确定所述类特征的指示函数取值; 95、对于每个brunnstrom分期,基于每一类特征的指示函数取值,按照下式计算所述brunnstrom分期的得分: 96、s_stage =σ_d(w_d×i(feature_d)); 97、其中,s_stage表示所述brunnstrom分期的得分,w_d表示所述brunnstrom分期的第d类特征的权重,feature_d表示所述一brunnstrom分期的第d类特征,i(feature_d)表示所述brunnstrom分期的第d类特征的指示函数取值; 98、基于各brunnstrom分期的得分,输出所述卒中患者的brunnstrom分期评估参考结果,具体包括: 99、仅有一个brunnstrom分期取得最高得分时,将得分最高的brunnstrom分期作为候选分期输出。 100、可选地,所述基于各brunnstrom分期的得分,输出所述卒中患者的brunnstrom分期评估参考结果,还包括: 101、若参与所述任一brunnstrom分期的得分计算的各类特征完整,且所有brunnstrom分期的得分均为0,输出未达当前量化规则库分期条件的提示; 102、若所有brunnstrom分期的最高得分和次高得分对应相邻brunnstrom分期,所述最高得分和次高得分的差值满足量化规则库预先设定的过渡判定条件,且至少一个预先指定的关键特征在所述两个相邻brunnstrom分期之间出现跨期交叉满足状态时,输出所述两个相邻brunnstrom分期的过渡期提示,并记录冲突特征;未完成所述过渡判定条件的标定时,输出所述两个相邻brunnstrom分期的得分及冲突特征供人工复核; 103、若不属于前述情形且两个或两个以上brunnstrom分期并列取得最高得分,或者,最高得分对应的两个brunnstrom分期不相邻时,输出得分最高的两个brunnstrom分期冲突的提示并提示复测或人工复核。 104、第二方面,本技术提供了一种卒中患者阶段性手部运动康复评价系统,包括: 105、数据手套系统,在标准化手部功能测试过程中佩戴于卒中患者手部,用于采集卒中患者手部在标准化手部功能测试过程中的运动学信号、力学信号及semg信号; 106、处理模块,用于执行上述任一项所述的卒中患者阶段性手部运动康复评价方法。 107、根据本技术提供的具体实施例,本技术公开了以下技术效果: 108、本技术提供了一种卒中患者阶段性手部运动康复评价方法及系统,通过数据手套系统同步采集的卒中患者手部的运动学信号、力学信号及semg信号,全面捕获手部运动的运动学轨迹、生物力学阻力与神经肌肉协同控制信息,避免单一维度盲区,更精准、完整地揭示卒中后手部功能障碍的多维病理本质;通过对获取的运动学信号、力学信号及semg信号分别进行预处理,抑制噪声与特征失真;通过基于预处理结果,对各测试动作片段进行特征提取,得到各测试动作片段的异构特征向量,并按照动作类型和特征字段组织原始特征值及标准化值,形成多维度手功能特征矩阵,减少异构信号响应频率差异及数据时序不一致对特征计算的影响;通过基于brunnstrom恢复分期理论的量化规则库,结合运动学、力学和肌电三类特征的加权得分,输出brunnstrom分期、分期得分及各维度特征偏离度。综上所述,本技术能够综合利用不同模态的手功能信息,解决了传统设备多依赖单一传感器,且异构信号响应频率、噪声特性差异大,易导致时序错位与特征失真的问题,有利于提高卒中患者阶段性手部运动康复评估的准确性、可解释性和可复核性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com