
一种基于双电机-双减速器耦合控制的模块化防水机器人关节系统设计
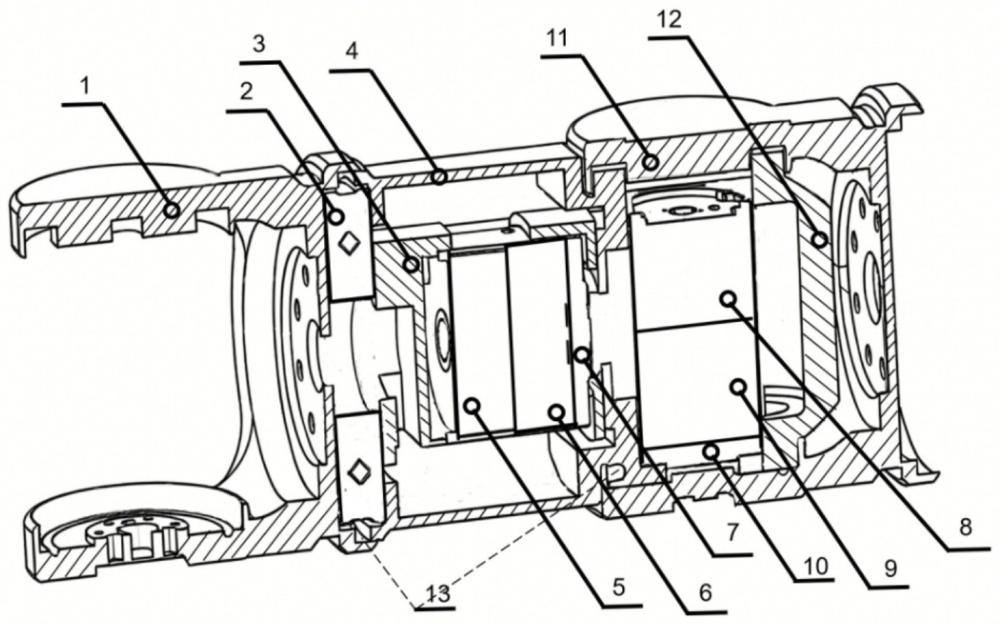
本发明属机器人关节结构与运动控制,具体为双电机配双减速器耦合控制的模块化户外防水机器人关节系统,可适配智能巡防机器人、无人机、具身智能机器人等多类智能装备。
背景技术:
1、智能机器人、无人机等设备已广泛应用于道路检查、边境巡逻、应急安防、野外操作领域,对机器人系统的任务处理能力、运动灵活性、环境适应性提出了更严格要求。为适配复杂环境下巡检、监测、抓取与辅助作业等多样化任务,机器人通常需配备多自由度关节结构,可根据不同应用场景灵活搭载感知设备与任务执行机构。具身智能技术持续进步,机器人关节系统还需具备良好的模块化扩展性能,适配现代具身智能运动学习技术发展趋势,提升机器人系统的智能化水平与市场竞争力。
2、现有巡检机器人机械臂关节多为固定自由度结构,模块化程度低。需增加运动自由度或挂载不同功能设备时,往往要重新设计机械结构,无法快速完成不同自由度的扩展、复用与更换,抬高了产品开发、维护及升级成本。
3、现有机器人执行机构多由工业机械臂演变而来,最初针对传统工业自动化场景设计,未充分考量近年快速兴起的具身智能运动学习方法。这类机构与现代具身智能控制技术兼容性偏弱,在人工智能应用场景中的竞争力仍有提升空间。
4、当前采用关节直驱电机或减速器传动的新一代机器人关节产品,普遍未针对户外复杂条件做专门防水设计,雨淋、灰尘、潮湿环境耐受性弱,无法保障户外智能巡防机器人长期可靠运行。提升机器人关节系统的模块化扩展性、智能控制兼容性与环境适应性,是机器人领域亟需攻克的技术难题。
技术实现思路
1、针对现有技术的上述不足,本发明设计了采用双电机与双减速器耦合控制方案的模块化户外防水机器人关节系统。该设计可克服现有机器人关节模块化水平低、自由度扩展困难、难以适配现代具身智能运动学习技术、户外防水性能有限的缺陷。系统提升了模块化设计水平、环境适应性与智能控制性能,可满足智能巡防机器人、无人机以及具身智能机器人等各类智能装备在复杂环境中的应用需求。
2、本发明提供一种基于双电机-双减速器耦合控制的模块化户外防水机器人关节系统,将机器人机械臂划分为多个标准化关节模块,每个关节模块由两组电机组件构成,每组电机组件包括电机、减速器及电机控制器,两组电机组件呈正交布置,在单个关节内实现两个相互垂直的旋转自由度。多个关节模块通过标准接口进行串联,可根据应用需求组合形成四自由度、六自由度或更多自由度的机器人机械臂,实现机器人关节系统的模块化扩展。
3、关节整体采用一体化防护壳体结构,壳体由顶端盖、外壳体、中段环及输出端盖组成,各级结构之间通过螺栓连接固定。电机组件完全封装在关节防护壳内。壳体接合处采用斯特封密封、挡水檐结构加密封胶的三级密封设计,可隔绝外部环境对电气部分的影响,提升机器人关节户外作业的防水性与环境适应能力。
4、本发明的控制系统采用主控与电机控制单元分离架构,主控部分基于ros2框架实现,通过rs485总线、modbus rtu通信协议统一调度多个电机控制器,完成多关节协同运动控制。系统支持q轴电流控制、速度控制、绝对位置控制、相对位置控制、最短路径回原点控制等多种工作模式,集成实时状态监控、web远程操作、序列化任务执行、多级安全保护等功能模块。
5、相较现有技术,本发明采用双电机-双减速器正交耦合结构,单关节模块可实现双自由度运动。标准化接口支持多关节模块灵活串联,模块化扩展能力较强,可按需快速搭建不同自由度的机器人机械臂,降低系统开发与维护成本。
6、本发明采用三级防水密封技术,将电机组件完全封装在一体化防护壳内,隔绝电气部件与外界环境。该设计可提升机器人关节系统在雨水、粉尘及其他户外复杂条件下的运行可靠性与环境适应性。
7、本发明主控制系统基于ros2搭建多电机协同控制架构,支持多种运动控制模式。针对多正交双轴单元拼接的串联机械臂,系统搭载计算量更低的计算力矩解耦控制方法,可降低边缘算力需求,消除关节耦合干扰,减小实时轨迹跟踪误差,核心计算方法为:
8、将串联链抽象为个双轴单元(dual-axis units)的模块化建模方法,并通过等效惯性线性化与局部重力补偿实现解耦。
9、对于包含个关节的串联链,第个关节的控制力矩定义为:
10、
11、其中:
12、为当前关节角度向量。
13、为位置跟踪误差。
14、为第个关节的等效转动惯量,其计算公式为:
15、
16、为第个连杆的质量。
17、为第个关节到第质心的累积距离。
18、为转子基础惯量常数。
19、为局部重力补偿项,计算公式为:
20、
21、为重力加速度,为安装相位角(通常为0或)。
22、本发明主控制系统集成实时监测、远程操控、任务执行及多层级安全保护等功能,可与现代具身智能运动学习技术相适应,为智能巡防机器人、无人机及具身智能机器人等智能装备提供高可靠性的关节控制平台。
1.一种基于双电机-双减速器耦合控制的模块化防水机器人关节系统,其特征在于,
2.根据权利要求1所述的一种基于双电机-双减速器耦合控制的模块化户外防水机器人关节系统,其特征在于,
3.根据权利要求1所述的一种基于双电机-双减速器耦合控制的模块化户外防水机器人关节系统,其特征在于,
4.根据权利要求3所述的一种基于双电机-双减速器耦合控制的模块化户外防水机器人关节系统,其特征在于,