
机器人关节控制方法及机器人关节控制系统与流程
本发明涉及关节控制,尤其涉及一种机器人关节控制方法及机器人关节控制系统。
背景技术:
1、随着人形机器人的快速发展,对机器人关节的集成度、响应速度及智能化水平提出了更高要求。机甲通常包含数十个自由度,为了降低设计复杂度与生产成本,通常采用硬件通用的域控制器方案。然而,这种硬件通用化的设计由于缺乏硬件身份识别与参数匹配机制,在整机组装或维护过程中,一旦域控制器被错误地安装到不匹配的关节位置,或者加载了错误的运动学参数,将直接导致关节运动异常,甚至导致设备损坏。
技术实现思路
1、本发明的主要目的在于提供一种机器人关节控制方法及其控制方法、控制装置,旨在提升多关节机器人的运行稳定性、控制精度及安全性。
2、为实现上述目的,本发明提出一种机器人关节控制方法,其特征在于,应用于机器人关节控制系统,所述机器人关节控制系统包括主控制器、多个域控制器、第一编码器、第二编码器、扭矩传感器和惯性测量单元,每一所述域控制器用于控制一个关节的使能状态,所述第一编码器用于检测电机转动角度,所述第二编码器用于检测关节转动角度,所述扭矩传感器用于检测关节的输出力矩,所述惯性测量单元用于检测关节的位姿;所述机器人关节控制方法包括:
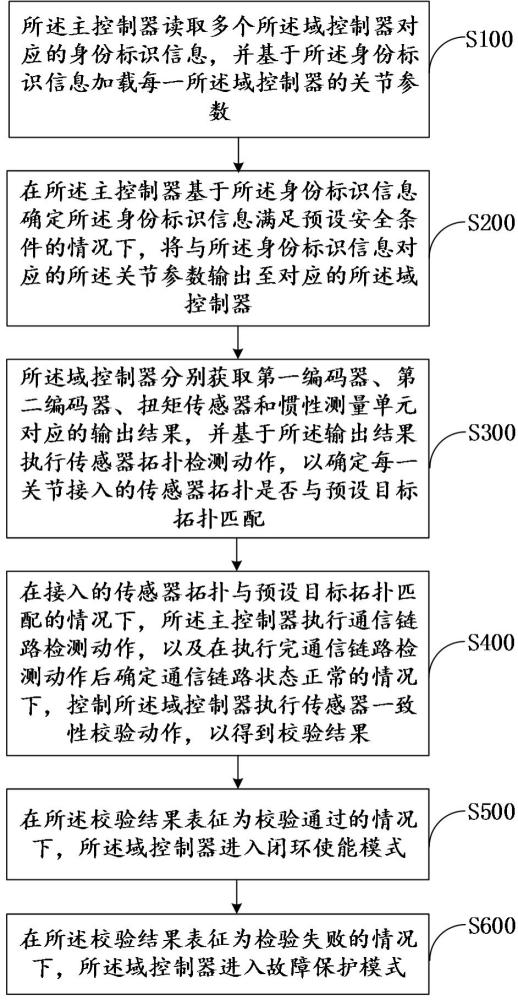
3、所述主控制器读取多个所述域控制器对应的身份标识信息,并基于所述身份标识信息加载每一所述域控制器的关节参数;
4、在所述主控制器基于所述身份标识信息确定所述身份标识信息满足预设安全条件的情况下,将与所述身份标识信息对应的所述关节参数输出至对应的所述域控制器;
5、所述域控制器分别获取第一编码器、第二编码器、扭矩传感器和惯性测量单元对应的输出结果,并基于所述输出结果执行传感器拓扑检测动作,以确定每一关节接入的传感器拓扑是否与预设目标拓扑匹配;
6、在接入的传感器拓扑与预设目标拓扑匹配的情况下,所述主控制器执行通信链路检测动作,以及在执行完通信链路检测动作后确定通信链路状态正常的情况下,控制所述域控制器执行传感器一致性校验动作,以得到校验结果;
7、在所述校验结果表征为校验通过的情况下,所述域控制器进入闭环使能模式;
8、在所述校验结果表征为检验失败的情况下,所述域控制器进入故障保护模式;
9、其中,所述闭环使能模式包括基于第一编码器、第二编码器、扭矩传感器和惯性测量单元对应的输出结果输出对应的电机控制信号;所述故障保护模式按风险等级由低到高顺序依次包括观察限幅状态、降级闭环状态和故障失能状态。
10、在一实施例中,所述执行传感器一致性校验动作包括:
11、基于第一编码器、第二编码器、扭矩传感器和惯性测量单元对应的输出结果,以及所述通信链路状态获得多源传感器数据;
12、对所述多源传感器数据进行特征量提取,以得到多个特征量;
13、将多个所述特征量进行归一化处理,以及对当前关节的各传感器的角色进行加权处理,以得到一致性评分;
14、基于所述一致性评分确定对应的校验结果;
15、其中,所述特征量包括由电机转动角度换算得到的关节角度与关节转动角度之间的角度偏差、当前周期与前一周期的周期跳变量、当前域控时间与最近有效采样时间的差值、输出力矩与电机电流估算扭矩的差值、关节的位姿与预设姿态的差值中的至少一种。
16、在一实施例中,在所述观察限幅状态下,所述域控制器对异常数据源对应的传感器的角色进行降权处理并限制输出力矩的斜率;
17、在所述降级闭环状态下,所述域控制器停止使用故障传感器输出的异常数据源,并启用非故障传感器的数据源,以及降低位置环增益或限制输出力矩;
18、在所述故障失能状态下,所述域控制器禁止输出控制动作,以锁存故障,并向所述主控制器发送整机保护请求或急停请求。
19、在一实施例中,所述在所述校验结果表征为检验失败的情况下,所述域控制器进入故障保护模式包括:
20、在所述一致性评分表征单一传感器单周期跳变且其余传感器在多个周期内连续一致时,所述域控制器进入观察限幅状态;
21、在所述一致性评分表征角度偏差在预设第一时长内均保持上升趋势且第一编码器的输出结果与所述第二编码器的输出结果的速度变化趋势不一致的情况下,所述域控制器进入降级闭环状态;
22、在所述一致性评分表征扭矩传感器检测到的关节的输出力矩与电机电流估算扭矩方向相反或扭矩传感器检测到的关节的输出力矩与电机电流估算扭矩的差值大于预设差值的情况下,所述域控制器进入降级闭环状态;
23、在两个以上的传感器在预设第二时长内的输出结果均属于异常数据源的情况下,所述域控制器进入所述故障失能状态。
24、在一实施例中,所述执行传感器一致性校验动作包括:
25、获取自身所述身份标识信息、传感器拓扑关系和关节参数校验码;
26、基于所述身份标识信息、所述传感器拓扑关系和所述关节参数校验码确定满足预设校验条件的情况下,确定所述校验结果为校验通过;
27、基于所述身份标识信息、所述传感器拓扑关系和所述关节参数校验码确定未满足预设校验条件的情况下,确定所述校验结果为校验失败;
28、预设校验条件包括:
29、所述身份标识信息满足预设安全条件、所述传感器拓扑关系表征为接入的传感器数量与预设目标数量匹配,以及接入的传感器类型与预设目标类型匹配、所述关节参数校验码加载正确中的至少一种。
30、在一实施例中,在所述域控制器进入故障保护模式之后,所述机器人关节控制方法还包括:
31、当多个特征量在预设第三时长内均满足自身对应的预设安全范围的情况下,所述域控制器由当前状态切换至相邻的低风险等级状态,并在所述域控制器以相邻的低风险等级状态工作的时长达到预设第四时长时,确定多个特征量与自身对应的预设安全范围的关系;
32、在所述域控制器处于故障失能状态的情况下,停止执行所述由当前状态切换至相邻的低风险等级状态;
33、在所述域控制器处于故障失能状态的情况下,且接收到外部复位指令的情况下,执行复位动作。
34、在一实施例中,所述机器人关节控制方法还包括:
35、在所述域控制器进入故障保护模式之后,所述域控制器生成故障报警信息并上传至所述主控制器;
36、所述故障报警信息包括故障码、自身所述身份标识信息和时间戳中的至少一者。
37、在一实施例中,所述机器人关节控制方法还包括:
38、在所述主控制器接收到所述故障报警信息的情况下,基于所述故障码和所述时间戳执行整机状态评估与步态重规划动作,以确定整机控制策略;
39、所述整机控制策略包括整机继续运行、降级运行和急停中的任意一种。
40、本技术还提出一种机器人关节控制系统,基于上述所述的机器人关节控制方法,所述机器人关节控制系统包括机器人本体,以及设于所述机器人本体的主控制器、多个域控制器、第一编码器、第二编码器、扭矩传感器和惯性测量单元,每一所述域控制器用于控制一个关节的使能状态,所述第一编码器用于检测电机转动角度,所述第二编码器用于检测关节转动角度,所述扭矩传感器用于检测关节的输出力矩,所述惯性测量单元用于检测关节的位姿。
41、在一实施例中,所述机器人关节控制系统还包括ethercat 从站通信接口,所述主控制器经所述ethercat接口与各所述域控制器通信连接。
42、在实际应用中,通过身份自动识别与参数映射,实现了各关节模块的自动识别,使得各关节使用同一套硬件就可以实现关节控制,通过身份标识信息配置适配不同肢体位置,降低了硬件成本与维护复杂度;同时,传感器拓扑检测动作和传感器一致性校验动作,能够识别硬件缺失、接线错误或装配偏差等,降低了关节控制异常风险;此外,还可以基于校验结果执行分级故障保护策略,实现了从低风险等级异常下的限幅观察到高风险等级下的急停失能的动态响应,有效改善了传统机器人关节控制系统中因传感器故障或通信异常导致的运动异常等安全隐患,提升了多关节机器人的运行稳定性、控制精度及安全性。