
扫地机器人、扫地机器人的基站和清洁扫地机器人的方法与流程
本发明涉及一种扫地机器人、一种用于扫地机器人的基站、一种用于清洁扫地机器人的清洁辊的方法并且尤其涉及在基站中去除毛发以及抬升功能。
背景技术:
1、在通过扫地机器人清洁地面时通常出现以下情况,即,环绕的污物缠绕在扫地机器人的清洁辊周围。于是,随着清洁时间的增加,越来越多的污物累积在清洁辊处,这进而导致清洁辊的旋转运动受阻碍。环绕的污物尤其为毛发,但是还有可能缠绕在清洁辊周围的纤维、线或其他布料残留物。尤其当环绕的污物缠绕在清洁辊与旋转支架之间并且清洁辊的旋转运动变得困难或完全被阻挡时,这个问题很严重。
2、如果没有对清洁辊进行定期清洁,则这个问题会变得越来越严重,因为环绕的污物在更长时间之后几乎无法移除或者只有用提高的耗费才能移除。
3、在常规的扫地机器人中,通过机器人中的切割元件对清洁辊进行清洁(参见ep 2273 906 b1和de 10 2014 110 025 a1)或者通过基站中的毛发切割件(如cn 215 502 782u中)进行清洁。在us 2022 / 338 702 a1中说明了经由基站中的喷洒装置对辊进行清洁。
4、然而,在这些常规的清洁设备中需要附加的作动器。这与提高的耗费和提高的故障易发性(例如作动器的失效)相关联。
5、因此,需要如下的扫地机器人,所述扫地机器人在没有高耗费的情况下提供从所述清洁辊上持续、自动且可靠地清洁掉环绕的污物(例如毛发或羽毛)。另外,这种清洁应可以容易地集成到现有的系统中。
技术实现思路
1、上述问题中的至少一部分通过根据权利要求1所述的扫地机器人、根据权利要求17所述的基站以及根据权利要求23所述的用于清洁扫地机器人的清洁辊的方法来解决。从属权利要求涉及独立权利要求的主题的有利的改进方案。
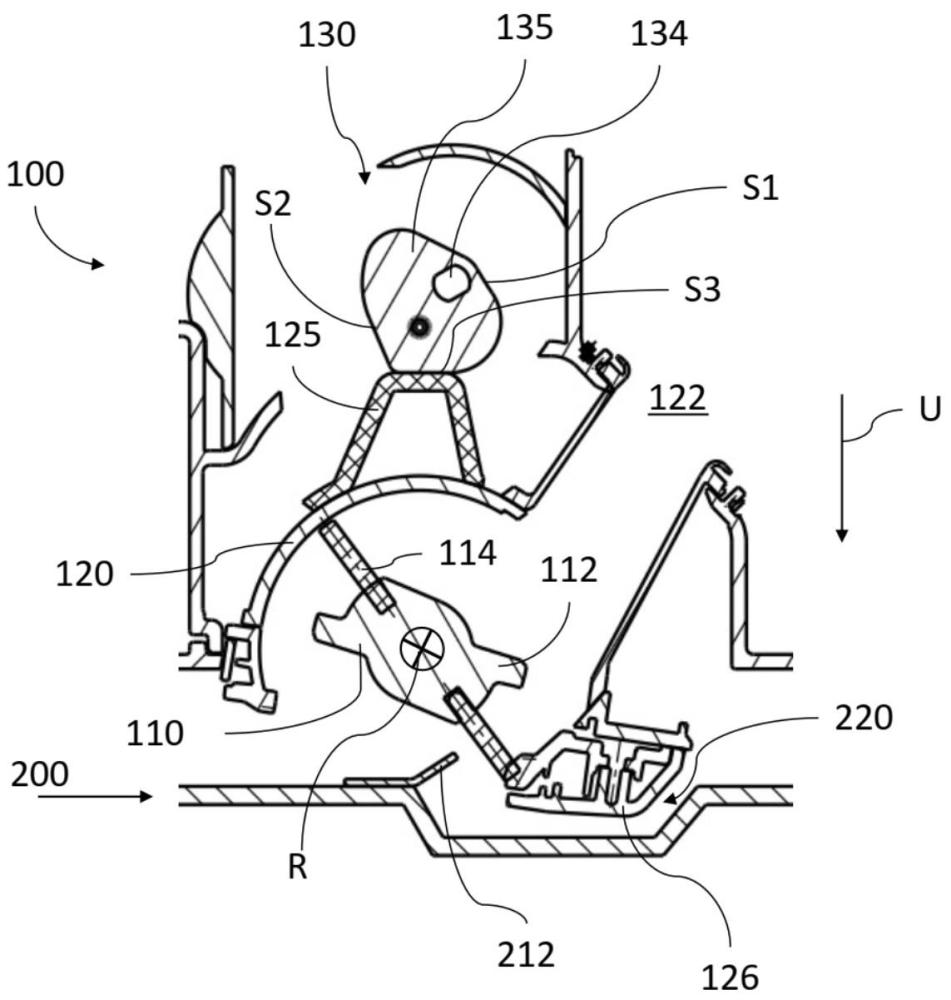
2、本发明涉及一种用于清洁地面的扫地机器人。所述扫地机器人能够与具有剪切边缘的基站耦接。所述扫地机器人包括:清洁辊、固定装置和下降装置。所述清洁辊包括至少一个清洁边条和与之相关的切割边缘。所述至少一个清洁边条在径向上从所述清洁辊比所述至少一个切割边缘延伸得更远。所述固定装置将所述清洁辊围绕旋转轴线可旋转地固定。所述下降装置用于将所述固定装置和所述清洁辊共同降低到至少三个台阶中,其中上部台阶为停驻位置、中部台阶为标准清洁位置并且下部台阶为特殊清洁阶段。所述特殊清洁阶段实现了在将所述扫地机器人与所述基站耦接时清洁所述清洁辊。在清洁所述清洁辊时所述切割边缘与所述基站的所述剪切边缘协同形成剪切单元,以在所述清洁辊旋转时粉碎缠绕的污物。
3、在本公开中使用以下定义。轴向方向是与所述清洁辊的旋转轴线平行延伸的方向。垂直于这个轴向方向,可以将径向方向定义为例如度量距所述清洁辊的旋转轴线的距离的方向。竖直方向可以被定义为与重力(反向)平行的方向,典型地是与重力方向相反的方向。对应地,可以垂直于所述竖直方向来定义水平方向。对于所述扫地机器人,这尤其涉及地板清洁,但不涉及竖直墙壁的清洁。“缠绕的污物”可以理解为所有能够缠绕在所述清洁辊周围的物体。这尤其应理解为毛发、绒毛、灰尘团、纤维、组织残留物及其他——只要它可以缠绕。
4、下部台阶可以被定义为(竖直地)最深处的台阶。应理解,所定义的台阶限制了驶上所述台阶的下降装置或其操控方式。所述停驻位置例如可以用于使所述扫地机器人在湿地或水上移动,更确切地说使得所述清洁辊不与潮湿的地面接触并且由此保护所述清洁边条免受潮湿影响。所述停驻位置同样可以为停机位置,当所述扫地机器人例如在所述基站处停机时,扫地机器人占据所述停机位置。例如可以在所述清洁辊在所述基站中的清洁过程之后实施所述扫地机器人的停驻。
5、任选地,所述切割边缘关于所述清洁辊的旋转方向以恒定的距离被布置在所述至少一个清洁边条后方。所述旋转方向可以为所述扫地机器人在清洁地面时通常使用的那个旋转方向。
6、应理解,所述清洁边条具有一定的柔性(例如可弯曲),使得剪切边缘和切割边缘在所述基站中可以进行接触。另外,所述切割边缘与所述清洁边条的距离被选择为使得所述清洁边条自身不会被剪切边缘和切割边缘的剪切作用损伤。
7、任选地,所述切割边缘包括用于支撑的增强元件。这些增强元件的技术效果例如在于,在所述清洁辊的清洁过程中可以避免变形。由此例如可以在辊清洁时向所述剪切边缘施加所述切割边缘的更高的挤压压力,以便能够可靠地粉碎环绕的污物。所述增强元件例如可以关于所述旋转方向被布置在所述切割边缘后方。
8、任选地,所述增强元件具有至少两个增强元件,所述至少两个增强元件被形成为使得在粉碎环绕的污物时,在任何时间所述基站的所述剪切边缘都平放在所述增强元件之一上。所述增强元件例如可以在特定的角度范围内径向地正好与所述切割边缘延伸得同样远并且所述增强元件可以被形成在不同的轴向位置处。在螺旋形的切割边缘的情况下,由此获得了所希望的永久的平放。由此实现了如下技术效果:在剪切时避免了竖直运动并且实现了静音效果,因为所述剪切边缘总是平放。
9、任选地,所述至少一个清洁边条(例如一行刷毛)在所述清洁辊的轴向方向上延伸。所述清洁边条例如可以如下延伸:螺旋形或者在一个方向上局部螺旋形或者在反方向上局部螺旋形或者平行于所述旋转轴线或者其组合。螺旋形的设计提供了以下优点:在轴向方向上部分传送污物。另外,类似于剪切,实现了改进的切割效果。另外,螺旋形状实现了,使所述切割边缘在旋转运动时持续地平放在所述基站的所述剪切边缘上并且由此实现了静音效果。
10、任选地,所述至少一个清洁边条以如下形状中的至少一个形状形成:行状的刷毛,行状的纺织品条,行状的塑料条,条状的纺织品边条。所述清洁边条可以固定在柱状的辊体处并且径向地从这个辊体延伸。所述纺织品条或塑料条例如可以由布料、橡胶或塑料材料柔性地形成并且可以实现接纳来自地面的污物。同样的内容适用于纺织品边条,所述纺织品边条可以具有能够接纳来自地面的污物的材料。在行状的刷毛行的情况下示例性地可以不只形成一行,而是可以在所述清洁辊处形成两行或三行刷毛。对应地,对于每一行可以存在相关的切割边缘,所述切割边缘可以如已经说明的切割边缘那样形成。
11、任选地,所述清洁辊包括轴向末端区段,其间布置有所述至少一个清洁边条。所述轴向末端区段可以在朝向所述清洁边条的方向上锥形变细,以便在清洁时使环绕的污物在轴向上朝向所述清洁边条移动。
12、任选地,所述清洁辊还包括两个环绕的环,所述两个环状的环在径向方向上与所述切割边缘齐平地终止并且延伸直至距所述清洁辊的所述旋转轴线某一恒定的径向距离。距所述清洁辊的旋转轴线的恒定的径向距离可以是与所述切割边缘的径向延伸量相同的。与所述切割边缘的螺旋形状无关,所述环总是负责实现所述切割边缘的保持不变的平放状态。旋转运动不会被阻挡。另外,通过所述切割边缘在所述剪切边缘处或在所述环处的恒定的贴靠,可以防止所述清洁辊的敲击或跳跃,这可能导致所述下降装置的损伤。
13、所述两个环状的环可以在轴向上被形成在所述两个轴向末端区段之间,并且任选地在一个轴向末端区段与一个相应与之相关的环状的环之间可以分别存在一个空隙。在所述空隙中可以形成有至少一个刷毛。所述切割边缘可以跨过所述空隙。具有所述切割边缘作为跨接部的所述空隙提供了以下优点:来自轴向末端区段的环绕的污物如毛发虽然可能聚集到那里,但是在后续的刷子清洁时可以容易地将其断开。由此尤其避免了示例性的毛发可能缠绕到所述清洁辊上。
14、任选地,所述清洁辊相应地在轴向末端区段处包括相应地旋转耦接件,以便能够旋转地支承在所述固定装置中并且以便耦接至旋转电机。所述轴向末端区段与所述固定装置齐平地终止,以便保护所述旋转耦接件。
15、任选地,所述扫地机器人还包括用于操控所述下降装置的控制装置。所述控制装置可以被形成为用于实现以下动作中的至少一个动作:
16、-确定所述扫地机器人与基站的耦接;
17、-在确定耦接时将所述清洁辊移动到所述下部台阶中;
18、-在清洁所述地面时,将所述清洁辊移动到所述下部台阶中以对所述地面进行深度清洁;
19、-在对所述地面进行标准清洁时,将所述清洁辊移动到所述中部台阶中;
20、-设定所述清洁辊的旋转速度;
21、-将所述清洁辊移动到所述上部台阶中,以避免被湿污物污染。
22、所述下部台阶可以有利地用于刷子清洁或深度清洁或用于其他目的,其中可以设置对应的操控方式,例如激活所述特殊清洁阶段。
23、任选地,扫地机器人包括用于将所述扫地机器人与所述基站(例如在前部区域中)耦接的电端子触点。所述电端子触点被形成为用于经由所述基站的电源电压对所述扫地机器人的电池装置充电。所述控制装置可以被形成为用于确定所述扫地机器人与所述基站的电连接。
24、任选地,所述下降装置包括以下部件中的至少一个部件:凸轮驱动器、伺服电机、丝杠驱动器、力传递元件。
25、任选地,所述固定装置包括以下各项中的至少一项:
26、-枢转臂,以便围绕枢转轴线可枢转地移动所述固定装置,
27、-引导元件,用于直线移动所述固定装置,
28、-至少一个接触区段,以便提供在所述固定装置与所述下降装置之间的耦接,
29、-抽吸通道,用于在清洁时吸出污物,
30、-清扫边缘,所述清扫边缘在清洁时限定相对于所述地面的至少一个后终止部并且所述刷子单元在清洁时在所述清扫边缘之前接纳污物。
31、因此,根据实施例,可以执行所述固定装置相对于所述扫地机器人的移动或枢转运动。同样可能的是,所述清洁辊被保持为悬浮在所述地面上,其中所述固定装置使用为此设置的引导元件(例如轨道)作为引导件。
32、任选地,所述下降装置或所述扫地机器人包括用于所述固定装置的竖直止挡件,以便限定竖直运动(抬升或降低)。当所述竖直止挡件限定竖直抬升时,所述扫地机器人可以具有预紧单元,以便将所述固定装置远离所述地面预紧。所述预紧装置可以形成所述固定装置针对所述止挡件的预紧压力。当所述止挡件为凸轮时,所述清洁辊可以在相关的凸轮轴旋转时自动上升。
33、任选地,所述下降装置包括凸轮驱动器、所述凸轮轴和至少一个凸轮。所述至少一个接触区段例如形成用于所述至少一个凸轮的凸轮接纳件,以便在通过所述凸轮驱动器旋转所述凸轮轴时将所述固定装置与所述清洁辊一起竖直地移动。所述至少一个凸轮可以被形成为具有扁平化区域,以便在所述三个台阶中的至少两个台阶处稳定地固定所述固定装置。替代地或附加地,所述凸轮可以在径向方向上关于所述凸轮轴连续地改变(增大或减小),以便在所述凸轮轴旋转时连续地竖直移动所述清洁辊。
34、借助于所述扁平化区域,可以稳定地驶到不同的台阶并且在运行期间稳定地固定。所述至少两个台阶在此为所述凸轮轴的角度位置,其中仅两个台阶需要是稳定的(例如通过对应的扁平化区域),而第三个或另一个台阶只能为所述凸轮轴的特定的角度位置。尤其可能的是,根据实施例可以连续驶到多个台阶或者可以在台阶之间连续变化。
35、所述凸轮轴和所述凸轮驱动器可以形成平行错开的旋转轴线。并不一定需要所述凸轮驱动器和所述凸轮轴处于共用的旋转轴线上或者围绕共用的旋转轴线旋转。
36、任选地,所述扫地机器人包括在朝向所述地面的方向上的至少一个吸入开口,以便在与所述基站耦接时与所述基站的相关的抽吸开口耦接,从而提供从所述基站向所述扫地机器人中吸出污物。
37、因此,借助于所述吸入开口,可以在刷子清洁时从上方和/或从下方吸出经粉碎的污物。在从下方进行附加地吸出时,还可以使用所述基站的抽吸开口,所述抽吸开口自身可以与所述扫地机器人耦接,以产生吸出流。为此例如可以使用所谓的污物单元(英语:dirtunit),所述污物单元产生吸入流,所述吸入流可以用于经由所述基站的对应的通道从所述清洁辊运出经粉碎的污物。
38、实施例还涉及用于如在本公开中说明的扫地机器人的基站,其中所述扫地机器人的所述固定装置具有所述清扫边缘。所述基站包括带有凹陷部的基板,剪切边缘形成在所述凹陷部中。所述基板能够被所述扫地机器人驶过,以便将所述扫地机器人与所述基站耦接。所述基板中的凹陷部用于在所述扫地机器人与所述基站耦接的情况下接纳所述清扫边缘。在所述凹陷部中的剪切边缘在与所述扫地机器人耦接之后与所述扫地机器人的所述切割边缘协同作用,以便在所述清洁辊旋转时形成剪切单元以粉碎缠绕的污物。
39、由所述切割边缘和所述剪切边缘形成的所述剪切单元用作剪切件,所述剪切件粉碎毛发、纤维、绒毛、组织并且因此清洁所述清洁刷。所述基站例如可以为多功能基站,所述多功能基站除其他之外提供以下功能:供电,为电池充电,清洁所述清洁辊,停机或停驻,网络连接以及更多其他功能。
40、任选地,所述基站包括位于所述凹陷部竖直上方的下压装置。所述下压装置被形成为用于在所述下压装置与所述基板之间形成用于所述扫地机器人的空间并且提供用于所述剪切边缘和所述切割边缘的挤压力。在最简单的例子中,所述下压装置可以被形成为止挡件,所述止挡件能够抵消例如由所述凸轮驱动器施加的挤压压力,以便将所述清洁辊与所述剪切边缘一起竖直向下按压,从而实现高效的切割作用。
41、任选地,所述下压装置包括以下各项中的至少一项:滚轮、辊、导入斜面。
42、任选地,所述基站包括至少一个抽吸开口,所述抽吸开口经由至少一个空气通道与所述凹陷部相连并且在将所述基站与所述扫地机器人耦接时耦接至所述扫地机器人的所述至少一个吸入开口,以便将在清洁刷子时粉碎的污物吸出。
43、任选地,所述基站包括用于接触所述扫地机器人的电端子触点的电触点和/或作为所述基板的驶入辅助件的斜坡。
44、实施例还涉及具有如在本公开中说明的扫地机器人和基站的系统。
45、实施例还涉及用于清洁如在本公开中说明的扫地机器人的清洁辊的方法。所述方法包括:
46、-确定所述扫地机器人与基站的耦接,所述基站具有剪切边缘;
47、-使所述清洁辊移动至所述下部台阶中,以便使所述切割边缘与所述基站的所述剪切边缘接触;以及
48、-设定所述清洁辊的旋转速度,以便粉碎所述清洁辊上环绕的污物。
49、任选地,所述方法包括以下步骤中的至少一个步骤:
50、-通过致动所述下降装置改变挤压压力,同时所述扫地机器人竖直地支撑在所述基站的所述下压装置处,
51、-在与所述基站耦接之后为所述扫地机器人的电池充电,
52、-通过将所述清洁辊降低到所述下部台阶中来实施所述地面的深度清洁。
53、这种方法或其至少一部分同样可以以软件中的指令的形式或者在计算机程序产品上实现或存储,其中所存储的指令能够当所述方法在处理器上运行时实施根据所述方法的步骤。因此,本发明同样涉及计算机程序产品或者其上存储有软件代码(软件指令)的机器可读存储介质,所述软件代码被形成为用于当通过数据处理装置执行所述软件代码时实施上述方法中的一种方法。所述数据处理装置可以为任何形式的具有能够执行软件代码的对应微处理器的计算机或控制单元。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com