
一种面向抗气动弹性的双时滞反馈控制系统的参数辨识方法、装置及飞行器
本申请涉及动力装备响应预测,尤其涉及一种面向抗气动弹性的双时滞反馈控制系统的参数辨识方法、装置、电子设备及飞行器。
背景技术:
1、在航空航天与高端装备制造等领域,复杂机械结构的动力学行为受到非线性阻尼、外部激励及时滞反馈等因素共同影响,通常呈现出多稳态、分岔甚至混沌等复杂动力学现象。对这类非线性振动时滞系统开展参数辨识,有助于揭示系统动力学机理、评估系统状态,并为控制设计提供依据。对于受控振动系统,传感、控制、执行过程中普遍存在时间延迟,时滞效应往往显著改变系统的稳定性、分岔特征及响应形态。尤其在混沌工况下,历史依赖性与轨迹初值敏感性相互耦合,长时程响应中的微小偏差更易累积和放大。同时,实际观测数据还常受到环境噪声和测量扰动影响,在细采样步长条件下,样本相关性增强、信息冗余加剧,表征参数变化的局部敏感信息易被噪声掩盖。因此,针对含噪、细采样条件下非线性混沌时滞系统,有必要提出兼具稳定性与抗噪能力的参数辨识方法。
技术实现思路
1、为了解决上述问题,本申请实施例提供了一种面向抗气动弹性的双时滞反馈控制系统的参数辨识方法、装置、电子设备及飞行器,能够解决现有技术问题中的至少一种。
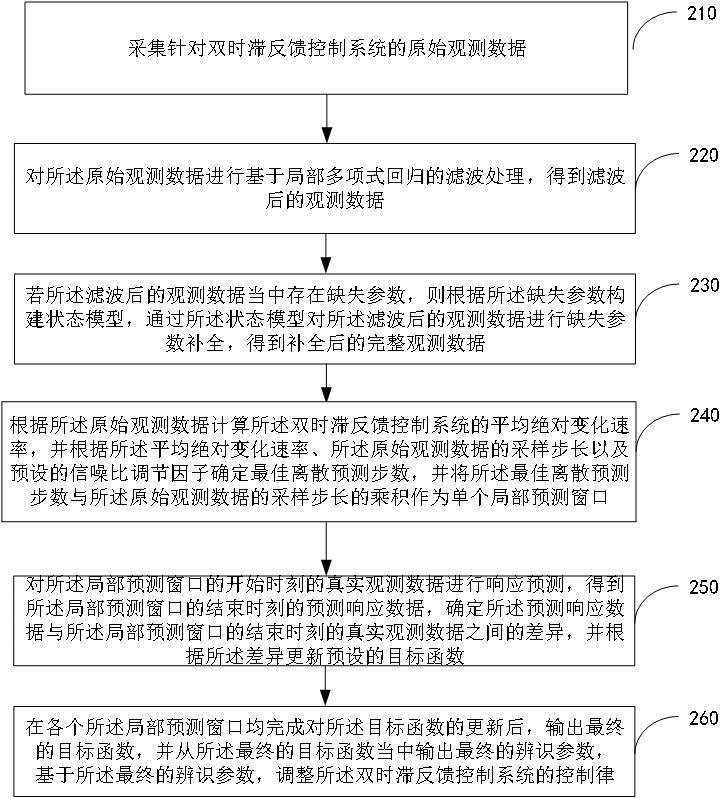
2、根据本申请实施例的一方面,提出了一种面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,所述方法包括:采集针对双时滞反馈控制系统的原始观测数据;对所述原始观测数据进行基于局部多项式回归的滤波处理,得到滤波后的观测数据;若所述滤波后的观测数据当中存在缺失参数,则根据所述缺失参数构建状态模型,通过所述状态模型对所述滤波后的观测数据进行缺失参数补全,得到补全后的完整观测数据,所述缺失参数为速度、加速度中的一种;根据所述原始观测数据计算所述双时滞反馈控制系统的平均绝对变化速率,并根据所述平均绝对变化速率、所述原始观测数据的采样步长以及预设的信噪比调节因子确定最佳离散预测步数,并将所述最佳离散预测步数与所述原始观测数据的采样步长的乘积作为单个局部预测窗口,所述原始观测数据的完整时间窗口由多个所述局部预测窗口组成;针对每一所述局部预测窗口,对所述局部预测窗口的开始时刻的真实观测数据进行响应预测,得到所述局部预测窗口的结束时刻的预测响应数据,确定所述预测响应数据与所述局部预测窗口的结束时刻的真实观测数据之间的差异,并根据所述差异更新预设的目标函数,所述目标函数与辨识参数以及灵敏度矩阵相关;
3、在各个所述局部预测窗口均完成对所述目标函数的更新后,输出最终的目标函数,并从所述最终的目标函数当中提取最终的辨识参数;基于所述最终的辨识参数,调整所述双时滞反馈控制系统的控制律,以抑制物理对象的气动弹性颤振行为。
4、在上述方案中,所述双时滞反馈控制系统的动力学控制方程为:
5、;
6、其中,表征飞行器机翼或结构件主模态的广义位移,表征响应速度,表征响应加速度,为结构固有频率,为表征失速颤振自激特性的van der pol型非线性阻尼系数,为表征材料大变形硬化/软化特性的duffing型三次非线性刚度系数,为外部周期性谐波激励,与分别构成气动面执行颤振抑制时的位移反馈与速度反馈控制回路;所述预设的目标函数与灵敏度矩阵中的系统历史状态函数显式依赖于延迟位移、延迟速度与延迟加速度。
7、在上述方案中,根据所述缺失参数构建状态模型,包括:若所述缺失参数为速度,则构建用于表征位移-加速度联合观测模式的三维状态模型,所述三维状态模型包含位移、速度和加速度;若所述缺失参数为加速度,则构建用于表征位移-速度联合观测模式的四维状态模型,所述四维状态模型包含位移、速度、加速度以及加加速度。
8、在上述方案中,通过所述状态模型对所述滤波后的观测数据进行缺失参数补全,得到补全后的完整观测数据,包括:获取经过基于局部多项式回归的滤波处理后的滤波后观测数据,结合预设的瞬态观测误差分布,利用所述三维状态模型或四维状态模型对应的离散运动学演化方程,对系统状态进行前向滤波状态预测;利用整段时间序列中的未来时刻观测信息,对所述前向滤波状态预测的结果进行反向平滑修正,获得满足全局运动学一致性的后验估计状态序列;通过插值方式将所述后验估计状态序列转化为连续时间历史函数,以输出提取得到所述滤波后的观测数据当中所缺失的速度或加速度,得到所述补全后的完整观测数据。
9、在上述方案中,根据所述差异更新预设的目标函数,包括:通过所述差异以及所述灵敏度矩阵求解参数修正量;将所述参数修正量叠加至当前的辨识参数上,以完成对所述辨识参数的迭代更新,直至所述差异满足预设的收敛条件,所述预设的收敛条件为差异最小化。
10、根据本申请实施例的另一方面,提出了一种面向抗气动弹性的双时滞反馈控制系统的参数辨识装置,包括采集模块、滤波模块、状态重构模块、窗口自适应模块以及辨识迭代模块。
11、根据本申请实施例的另一方面,提出了一种电子设备,包括存储器和处理器,处理器执行存储器中存储的程序时实现上述参数辨识方法。
12、根据本申请实施例的另一方面,提出了一种飞行器,所述飞行器包括传感器组件、飞控计算机以及气动控制面;所述飞控计算机作为上述电子设备执行所述参数辨识方法以抑制气动弹性颤振行为。
13、本申请的有益效果:
14、第一,针对抗气动弹性的双时滞反馈控制系统的参数辨识问题,建立了基于局部预测窗口的多步响应预测框架,并将理论计算结果落脚于飞行器控制律的更新与物理颤振抑制上,形成完整的工程应用闭环。
15、第二,建立了多步响应预测框架。在原始观测数据的基础上,引入“平滑处理、缺失参数补全、多步局部预测”的联合优化框架,有效解决细采样、强噪声及观测数据类型缺失条件下的辨识难题。
16、与现有技术相比,本申请在参数辨识精度、抗噪鲁棒性与计算效率三者之间实现较好的平衡,具有广泛的工程适用性。
1.一种面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,所述方法包括:
2.根据权利要求1所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,所述双时滞反馈控制系统的动力学控制方程为:
3.根据权利要求2所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,根据所述缺失参数构建状态模型,对所述滤波后的观测数据进行缺失参数补全,得到补全后的完整观测数据,包括:
4.根据权利要求3所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,根据所述原始观测数据计算所述双时滞反馈控制系统的平均绝对变化速率,并确定最佳离散预测步数,包括:
5.根据权利要求4所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,所述对所述局部预测窗口的开始时刻的真实观测数据进行响应预测,得到所述局部预测窗口的结束时刻的预测响应数据,包括:
6.根据权利要求5所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,所述确定所述预测响应数据与所述局部预测窗口的结束时刻的真实观测数据之间的差异,包括:
7.根据权利要求6所述的面向抗气动弹性的双时滞反馈控制系统的参数辨识方法,其特征在于,根据所述差异更新预设的目标函数,包括:
8.一种面向抗气动弹性的双时滞反馈控制系统的参数辨识装置,其特征在于,包括:
9.一种电子设备,其特征在于,包括:
10.一种飞行器,其特征在于,包括传感器组件、飞控计算机以及气动控制面;