
一种高分子复合稳定土梁场基层施工参数采集与控制方法与流程
本发明涉及土木工程施工控制,具体为一种高分子复合稳定土梁场基层施工参数采集与控制方法。
背景技术:
1、土木工程领域中,场坪、道路基层、梁场基础等承载结构通常需要通过拌和、整形、碾压、养护等工序形成满足承载和高程要求的基层结构。对于预制梁生产使用的梁场而言,基层不仅承受制梁台座、运梁通道、存梁区等施工荷载,还会受到机械行走、材料堆放、周期性碾压和环境变化的影响。随着高分子复合稳定土材料在梁场基层中的应用,基层施工不再只依赖传统土料压实控制,还需要结合复合稳定剂喷洒、初碾、刮平、复碾等工序状态,对测点高程、喷压时距、残差变化和施工波段扰动进行采集与判断,因此,高分子复合稳定土梁场中的基层施工参数采集与控制逐渐成为施工质量控制中的重要内容。
2、现有基层施工参数采集与控制方式多以人工测量、单次高程复核、压实遍数记录或施工经验判断为主,通常只关注复碾后高程是否满足设计要求,难以同时追踪初碾、刮平和复碾多个施工时相下的高程残差变化。对于高分子复合稳定土梁场基层而言,初碾阶段形成的残差波动可能在刮平后被暂时掩盖,也可能在复碾后重新出现;刮平阶段形成的整形偏差可能与复碾后的波段起伏混杂;复合稳定剂喷洒结束时刻与复碾结束时刻之间的喷压时距,也可能影响稳定土拌和、压实和成型状态。若仅依据单一时相的高程数据或单项施工参数进行判断,难以区分异常来源属于整形残差、压实返现、喷压时距还是稳定成型过程,施工参数控制路径也容易依赖现场经验反复调整。
技术实现思路
1、针对现有技术的不足,本发明提供了一种高分子复合稳定土梁场基层施工参数采集与控制方法,解决了上述背景技术中的问题。
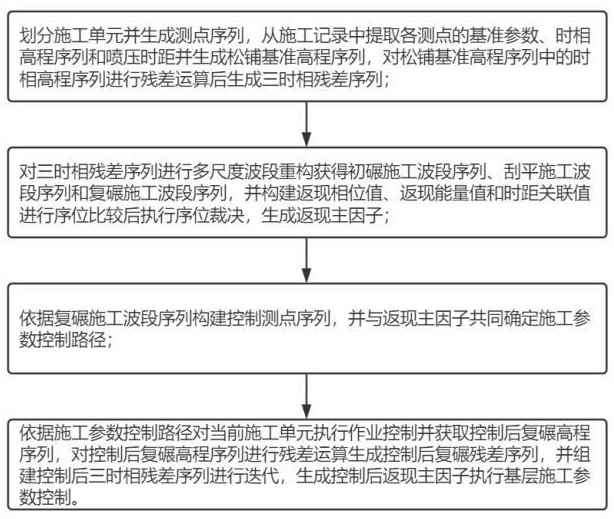
2、为实现以上目的,本发明通过以下技术方案予以实现:一种高分子复合稳定土梁场基层施工参数采集与控制方法,包括:
3、划分施工单元并生成测点序列,从施工记录中提取各测点的基准参数、时相高程序列和喷压时距并生成松铺基准高程序列,对松铺基准高程序列中的时相高程序列进行残差运算后生成三时相残差序列;
4、对三时相残差序列进行多尺度波段重构获得初碾施工波段序列、刮平施工波段序列和复碾施工波段序列,并构建返现相位值、返现能量值和时距关联值进行序位比较后执行序位裁决,生成返现主因子;
5、依据复碾施工波段序列构建控制测点序列,并与返现主因子共同确定施工参数控制路径;
6、依据施工参数控制路径对当前施工单元执行作业控制并获取控制后复碾高程序列,对控制后复碾高程序列进行残差运算生成控制后复碾残差序列,并组建控制后三时相残差序列进行迭代,生成控制后返现主因子执行基层施工参数控制。
7、优选的,沿基层施工方向将相邻两个边桩之间的基层区域确定为施工单元的纵向范围,并在当前纵向范围内,以施工中心线作为横向定位基准,以左侧边线和右侧边线作为横向边界,围合形成一个施工单元,并为每个施工单元配置唯一施工单元编号;
8、以施工单元内的边桩测点、施工中心线测点以及两侧施工边线测点作为测点来源,依据里程坐标递增顺序对各测点排序,并对同一里程坐标的测点按照横断面坐标由一侧施工边线至另一侧施工边线的方向排序,形成测点序列;
9、依据api接口从施工记录中提取各测点的施工参数,包括基准参数、时相高程序列和喷压时距;
10、施工记录包括测量放样记录、复合稳定剂喷洒记录、初碾测量记录、刮平测量记录和复碾测量记录;
11、从测量放样记录中提取边桩标高、设计纵坡、设计横坡和松铺厚度,形成基准参数;
12、从当前施工单元的初碾测量记录中提取初碾后高程,按测点排列生成初碾后高程序列;
13、从当前施工单元的刮平测量记录中提取刮平后高程,按测点排列生成刮平后高程序列;
14、从当前施工单元的复碾测量记录中提取复碾后高程,按测点排列生成复碾后高程序列;
15、初碾后高程序列、刮平后高程序列和复碾后高程序列组成时相高程序列;
16、从当前施工单元的复合稳定剂喷洒记录中提取复合稳定剂喷洒结束时刻,从当前施工单元的复碾测量记录中提取复碾结束时刻,依据复合稳定剂喷洒结束时刻与复碾结束时刻间的时间间隔生成喷压时距。
17、优选的,以边桩标高、设计纵坡和设计横坡作为输入数据,采用ransac稳健拟合技术对测点序列进行拟合,生成压实基准高程序列,并将松铺厚度按测点序列进行同点匹配形成松铺修正序列,再将压实基准高程序列中各测点的压实基准高程与松铺修正序列中同一测点的松铺修正值叠加,生成松铺基准高程序列;
18、以松铺基准高程序列为扣减基准分别对初碾后高程序列、刮平后高程序列和复碾后高程序列进行差值处理,生成初碾残差序列、刮平残差序列和复碾残差序列,并依据初碾、刮平、复碾的施工时相顺序组成三时相残差序列。
19、优选的,对初碾残差序列、刮平残差序列和复碾残差序列分别依据离散小波变换进行多尺度分解,获取小波分解分量,再依据测点序列中相邻测点的间距统计各小波分解分量所表示的空间波长范围,并结合初碾、刮平和复碾工序中施工设备的作业宽度、行进速度及采样间隔,获取各工序的施工扰动波段范围,选取空间波长范围落入施工扰动波段范围内的小波分解分量进行重构,分别生成初碾施工波段序列、刮平施工波段序列和复碾施工波段序列;
20、设定序列滑移集合,并依据序列滑移集合对初碾施工波段序列、刮平施工波段序列和复碾施工波段序列执行归一化互相关运算,获得返现相位值;其中,序列滑移集合由整数滑移量组成,每个整数滑移量表示一个施工波段序列相对于另一施工波段序列沿施工单元测点序列移动的测点数量。
21、优选的,对刮平施工波段序列中各测点的刮平施工波段残差值进行平方求和生成刮平施工波段能量值,对复碾施工波段序列中各测点的复碾施工波段残差值进行平方求和生成复碾施工波段能量值,并将刮平施工波段能量值和复碾施工波段能量值依据数值递减顺序排列,并将复碾施工波段能量值在排列结果中的序位记为返现能量值;
22、其中,刮平施工波段残差值为刮平残差序列在施工扰动波段范围内经重构后位于当前测点的数值;复碾施工波段残差值为复碾残差序列在施工扰动波段范围内经重构后位于当前测点的数值;
23、将当前施工单元以及当前施工单元之前已获取返现能量值的施工单元依据施工先后顺序进行排序,组成施工单元时距能量队列,分别对施工单元时距能量队列中的喷压时距和返现能量值进行无量纲化处理,形成喷压时距序列和返现能量参考序列,并以返现能量序列为参考序列,以喷压时距序列为比较序列,依据灰色关联系数算法计算当前施工单元的灰色关联系数,读取当前施工单元编号下的灰色关联系数并记为时距关联值。
24、优选的,依据返现相位值、返现能量值和时距关联值生成返现主因子;
25、当初复互相关主峰值在排列结果中位于第一序位时,相位主因标记为压实返现主因;当初刮互相关主峰值在排列结果中位于第一序位时,相位主因标记为整形残差主因;当刮复互相关主峰值在排列结果中位于第一序位时,相位主因标记为稳定成型主因;
26、当复碾施工波段能量值在排列结果中位于第一序位时,能量主因标记为压实返现主因;当刮平施工波段能量值在排列结果中位于第一序位时,能量主因标记为整形残差主因;
27、当施工单元的灰色关联系数在施工单元时距能量队列中位于第一序位时,时距主因标记为喷压时距主因;当施工单元的灰色关联系数未位于第一序位时,时距主因标记为稳定成型主因;
28、对相位主因标记、能量主因标记和时距主因标记执行序位裁决,具体如下:
29、当相位主因标记、能量主因标记和时距主因标记中存在两个以上相同时,将相同的主因标记记为返现主因子;
30、当相位主因标记、能量主因标记和时距主因标记均不相同时,若时距主因标记为喷压时距主因,则将喷压时距主因记为返现主因子,否则,将相位主因标记记为返现主因子。
31、优选的,对复碾施工波段序列中各测点的复碾施工波段残差值取绝对值,生成各测点的残差幅值,并将各测点的残差幅值按照数值递减顺序排列,再将排列后的测点编号、测点里程和测点横向位置组成控制测点序列。
32、优选的,以每个历史已完成施工控制过程作为一个历史样本,提取同一历史样本中的返现主因子、控制测点序列和施工参数控制路径,并基于有限状态机模型为基础建立有限状态路径裁决模型,并依据施工参数控制路径作为有限状态路径裁决模型的状态集合,将历史样本中的返现主因子、控制测点序列和施工参数控制路径输入有限状态路径裁决模型进行模型训练,完成训练后,将当前返现主因子和控制测点序列输入有限状态路径裁决模型确定当前施工参数控制路径,具体如下;
33、当返现主因子为整形残差主因,且控制测点序列满足整形残差控制判定条件时,施工参数控制路径输出交叉刮平复碾路径;交叉刮平复碾路径:以控制测点序列为作业测点顺序执行交叉刮平和复碾;
34、当返现主因子为压实返现主因,且控制测点序列满足压实返现控制判定条件时,施工参数控制路径输出耙松再拌复碾路径;耙松再拌复碾路径:以控制测点序列为作业测点顺序执行耙松、再拌和复碾;
35、当返现主因子为喷压时距主因,且控制测点序列满足喷压时距控制判定条件时,施工参数控制路径输出喷压时距重置再拌复碾路径;喷压时距重置再拌复碾路径:先根据喷压时距重新记录复合稳定剂喷洒结束时刻和复碾结束时刻,再以控制测点序列为作业测点顺序执行再拌和复碾;
36、当返现主因子为稳定成型主因,且控制测点序列满足成型准入判定条件时,施工参数控制路径输出直接复碾保持路径;直接复碾保持路径:执行复碾后养护。
37、优选的,依据施工参数控制路径对当前施工单元执行作业控制,并在作业控制后从当前施工单元提取控制后复碾后高程,按测点排列生成控制后复碾高程序列,再以松铺基准高程序列为扣减基准对控制后复碾高程序列逐项进行残差运算,生成控制后复碾残差序列。
38、优选的,将初碾残差序列、刮平残差序列和控制后复碾残差序列组成控制后三时相残差序列,并依据控制后三时相残差序列进行迭代生成控制后返现主因子执行基层施工参数控制,具体如下;
39、当控制后返现主因子为稳定成型主因时,保持当前施工参数控制路径,并停止对当前施工单元生成新的刮平、耙松、再拌和喷压时距调整指令;
40、当控制后返现主因子为整形残差主因时,依据控制后复碾残差序列生成新的控制测点序列,并将施工参数控制路径设定为交叉刮平复碾路径;
41、当控制后返现主因子为压实返现主因时,依据控制后复碾残差序列生成新的控制测点序列,并将施工参数控制路径设定为耙松再拌复碾路径;
42、当控制后返现主因子为喷压时距主因时,依据控制后复碾残差序列生成新的控制测点序列,并将施工参数控制路径设定为喷压时距重置再拌复碾路径。
43、本发明提供了一种高分子复合稳定土梁场基层施工参数采集与控制方法。具备以下有益效果:
44、(1)该方法通过施工单元划分和测点序列生成,将边桩测点、施工中心线测点以及两侧施工边线测点纳入统一的测点序列,并从测量放样记录、复合稳定剂喷洒记录、初碾测量记录、刮平测量记录和复碾测量记录中提取基准参数、时相高程序列和喷压时距。基于边桩标高、设计纵坡、设计横坡和松铺厚度生成松铺基准高程序列,再以松铺基准高程序列为扣减基准生成初碾残差序列、刮平残差序列和复碾残差序列,并组成三时相残差序列。由此,本方法能够把施工位置、高程变化、复合稳定剂喷洒结束时刻、复碾结束时刻和喷压时距纳入同一数据链条,使高分子复合稳定土梁场基层施工状态由人工经验判断转为基于测点序列和三时相残差序列的连续判断,达到对基层高程偏离情况进行量化分析的目的。
45、(2)该方法在三时相残差序列的基础上,对初碾残差序列、刮平残差序列和复碾残差序列进行离散小波变换和多尺度波段重构,分别生成初碾施工波段序列、刮平施工波段序列和复碾施工波段序列,并通过初刮互相关主峰值、初复互相关主峰值和刮复互相关主峰值构建返现相位值,通过刮平施工波段能量值和复碾施工波段能量值构建返现能量值,通过喷压时距序列和返现能量参考序列构建时距关联值。随后,依据返现相位值、返现能量值和时距关联值进行序位裁决,生成返现主因子。相比当下仅依靠复碾后高程、平整度检测或现场经验进行判断的技术手段,本方法能够区分整形残差主因、压实返现主因、喷压时距主因和稳定成型主因,使施工偏差判断不再停留在结果层面,而是能够围绕初碾施工波段序列、刮平施工波段序列、复碾施工波段序列和喷压时距分析偏差成因。
46、(3)该方法依据复碾施工波段序列中各测点的复碾施工波段残差值生成控制测点序列,并将返现主因子和控制测点序列输入有限状态路径裁决模型,确定施工参数控制路径,使当前施工单元能够按照交叉刮平复碾路径、耙松再拌复碾路径、喷压时距重置再拌复碾路径或直接复碾保持路径进行作业控制。作业控制后,再获取控制后复碾高程序列,并以松铺基准高程序列为扣减基准生成控制后复碾残差序列,将初碾残差序列、刮平残差序列和控制后复碾残差序列组成控制后三时相残差序列,继续生成控制后返现主因子。由此,本方法形成从基准参数、时相高程序列、喷压时距、松铺基准高程序列、三时相残差序列,到返现主因子、控制测点序列、施工参数控制路径、控制后复碾高程序列、控制后复碾残差序列和控制后返现主因子的闭环施工控制流程,使施工指令能够围绕异常测点和返现主因子进行调整,改善当下施工控制中返修依据不足、作业路径笼统和复核流程分散的问题,达到规范基层高程形态、稳定复碾后成型状态和支撑梁场基层连续施工管控的效果。