
基于数控系统宏程序的多轴车床测头标定补偿方法及系统与流程
本发明提出了基于数控系统宏程序的多轴车床测头标定补偿方法及系统,涉及标定补偿,具体涉及基于数控系统宏程序的多轴车床测头标定补偿。
背景技术:
1、多轴车床广泛采用接触式测头进行在机测量,以实现刀具补偿自动更新与工件坐标系自动设定,从而提高加工精度与效率。测头使用前必须经过标定,以确定其在机床坐标系下的空间位置和触发电气特性。然而,现有标定方法的多轴车床存在运行模式、主轴控制模式及c轴啮合状态三重独立状态,现有方法缺乏强制性系统校验,依赖操作者手动确认,存在误触发的安全风险;标定过程依赖环规等标准件,但x向与z向标定互为基准条件,新装测头时存在“鸡生蛋、蛋生鸡”的基准依赖循环,首次标定缺乏可靠的粗定位参考;现有标定通常仅获取单向电子长度和半径值,无法系统性提取测球安装偏心矢量,导致后续测量中存在由偏心引入的系统性误差;多轴车床测头可在空间多个方向触碰工件,但现有补偿方法采用单一修正值或分轴独立补偿,无法为每一触碰方向分别建立独立的综合补偿系数,导致斜向测量时补偿精度显著下降。
技术实现思路
1、本发明提供了基于数控系统宏程序的多轴车床测头标定补偿方法及系统,用以解决上述问题:
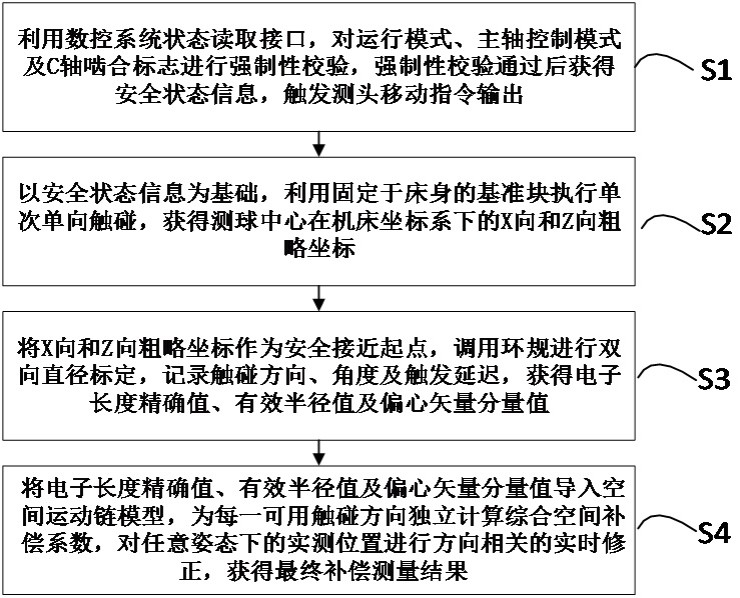
2、本发明提出的基于数控系统宏程序的多轴车床测头标定补偿方法及系统,所述方法包括:
3、s1、利用数控系统状态读取接口,对运行模式、主轴控制模式及c轴啮合标志进行强制性校验,强制性校验通过后获得安全状态信息,触发测头移动指令输出;
4、s2、以安全状态信息为基础,利用固定于床身的基准块执行单次单向触碰,获得测球中心在机床坐标系下的x向和z向粗略坐标;
5、s3、将x向和z向粗略坐标作为安全接近起点,调用环规进行双向直径标定,记录触碰方向、角度及触发延迟,获得电子长度精确值、有效半径值及偏心矢量分量值;
6、s4、将电子长度精确值、有效半径值及偏心矢量分量值导入空间运动链模型,为每一可用触碰方向独立计算综合空间补偿系数,对任意姿态下的实测位置进行方向相关的实时修正,获得最终补偿测量结果。
7、进一步地,所述系统包括:
8、强制性校验模块,用于利用数控系统状态读取接口,对运行模式、主轴控制模式及c轴啮合标志进行强制性校验,强制性校验通过后获得安全状态信息,触发测头移动指令输出;
9、单次单向触碰模块,用于以安全状态信息为基础,利用固定于床身的基准块执行单次单向触碰,获得测球中心在机床坐标系下的x向和z向粗略坐标;
10、信息获取模块,用于将x向和z向粗略坐标作为安全接近起点,调用环规进行双向直径标定,记录触碰方向、角度及触发延迟,获得电子长度精确值、有效半径值及偏心矢量分量值;
11、补偿分析模块,用于将电子长度精确值、有效半径值及偏心矢量分量值导入空间运动链模型,为每一可用触碰方向独立计算综合空间补偿系数,对任意姿态下的实测位置进行方向相关的实时修正,获得最终补偿测量结果。
12、本发明有益效果:本方法解决了多轴车床测头标定中安全性校验缺失、粗定位基准不可靠、标定参数不完整以及空间姿态补偿能力不足的技术问题。通过强制性安全校验杜绝了测头在危险状态下误动作的可能,通过基准块粗定位消除了标定基准的依赖循环,通过c轴旋转下的双向直径标定实现了偏心矢量的系统化提取,通过空间运动链模型实现了全方向综合补偿,从而提升了测头在多轴车床上标定的完整性和测量精度,降低了因标定不完善导致的碰撞风险和加工废品率。
1.基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述方法包括:
2.根据权利要求1所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述s1包括:
3.根据权利要求2所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述通过对模式匹配结果、主轴模式匹配结果及c轴模式匹配结果进行逻辑与运算,判断三项校验是否全部通过,获得强制性校验通过标志,包括:
4.根据权利要求1所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述s2包括:
5.根据权利要求1所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述s3包括:
6.根据权利要求51所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述通过对旋转前后的正方向触碰位置与负方向触碰位置分别进行偏差比较,计算出测球中心相对于主轴旋转中心的偏移量与偏移方向,获得偏心矢量分量值包括:
7.根据权利要求1所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述s4包括:
8.根据权利要求7所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述针对可用触碰方向列表中的每一个方向,根据测球半径的空间投影分量、偏心矢量在该方向的分量以及触发延迟对应的行程偏移量进行矢量求和,分别计算该方向的综合空间补偿系数,包括:
9.根据权利要求7所述基于数控系统宏程序的多轴车床测头标定补偿方法,其特征在于,所述在执行任意姿态下的实测任务时,提取当前测头的实际触碰方向,并在方向补偿系数映射表中查找对应的综合空间补偿系数,获得当前姿态适用的补偿值,包括:
10.基于数控系统宏程序的多轴车床测头标定补偿系统,其特征在于,所述系统包括: