
一种用于散料堆取作业的动态更新协同控制系统的制作方法
本发明涉及一种用于散料堆取作业的动态更新协同控制系统,属于自动控制与调节系统。
背景技术:
1、在散料堆存和物料转运作业中,悬臂式斗轮堆取料机通常用于连续堆垛和取料,现有控制系统一般采用多刚体运动学模型,根据大车行走位置和悬臂回转角度等编码器数据推算悬臂末端位姿,再结合预先建立的静态点云表面设定切削路径和进给速率,以完成基本的轨迹跟踪和开环进给调节,此类控制方式通常默认悬臂的实际姿态能够由刚体运动关系准确反映,同时默认料堆边界在控制过程中基本保持稳定,但在重载切削工况下,这两项条件容易发生变化,斗轮受到的切削冲击以及悬臂回转运动会使悬臂末端产生受迫振动和随时间变化的弯曲挠度,使安装在悬臂末端的测量部件偏离其正常姿态,进而使采集的空间点云出现几何拉伸和位置重影,影响闭环控制所依据的空间位置反馈,同时,散料堆在持续切削后容易出现局部坍塌和物料滑移,现场扬尘以及设备结构遮挡还会形成不断变化的测量盲区,使控制器中记录的料堆几何边界逐渐与实际物料表面不一致,难以准确判断斗轮与料堆的实际切削接触深度。
2、不仅机械结构层面的受迫弹性形变会降低空间感知基准精度,现有技术在算法建模与进给控制策略层面同样存在缺陷,例如,授权公告号为cn116461999b的中国发明专利公开了一种料场堆取料机自动取料方法、系统和装置,尝试利用深度学习分割点云并重建料堆模型,再结合斗轮电流与皮带激光检测构建后向反馈回路调节回转速度,但该方案预设悬臂为理想刚体且点云无空间畸变,未考虑重载冲击诱发的悬臂动态挠度,导致输入深度学习模型的原始点云本身已产生拉伸失真。
3、因此,如何在悬臂受迫振动和料堆动态滑塌同时存在的情况下,获得可靠的悬臂末端位姿反馈,并根据实时变化的料堆几何状态及时调节切削进给,同时兼顾设备防撞控制,成为本发明所要解决的技术问题。
技术实现思路
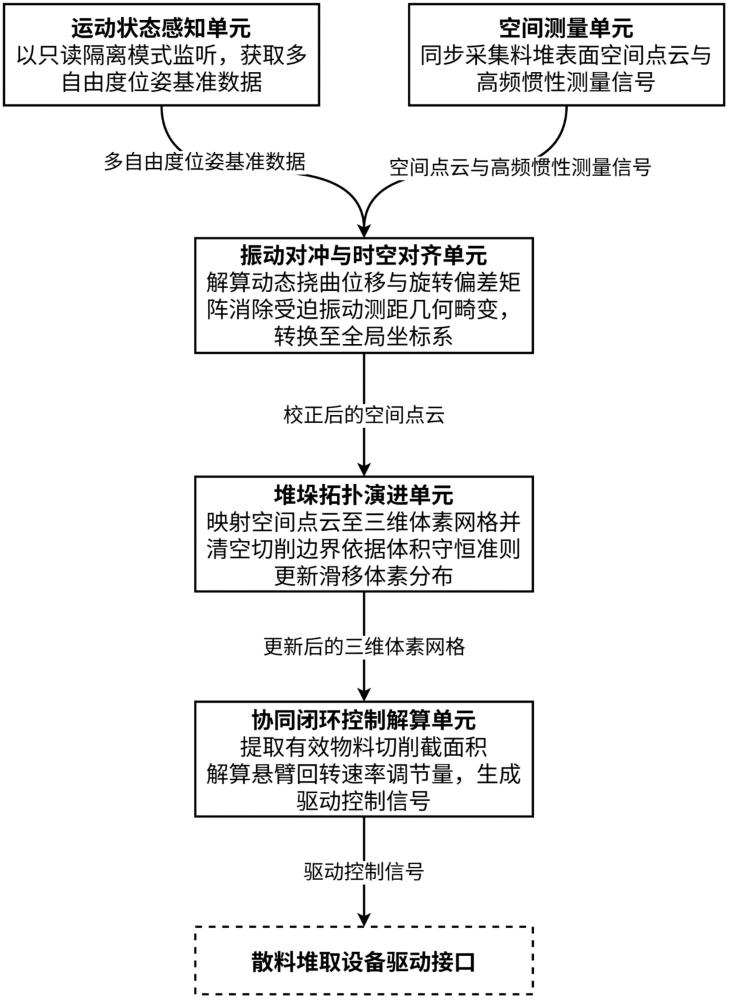
1、为解决背景技术中的问题,本发明的技术方案如下:一种用于散料堆取作业的动态更新协同控制系统,包括:
2、运动状态感知单元,用于以只读信号监听和外挂测量的电气隔离模式,获取散料堆取设备的多自由度位姿基准数据;
3、空间测量单元,安装于散料堆取设备的悬臂末端,用于同步采集料堆表面的空间点云与高频惯性测量信号;
4、振动对冲与时空对齐单元,通信连接运动状态感知单元与空间测量单元,用于基于高频惯性测量信号与多自由度位姿基准数据,解算悬臂末端的动态挠曲位移偏差矢量与旋转偏差矩阵,消除空间点云中由结构受迫弹性振动引起的测距几何畸变,将局部点云数据转换至全局大地坐标系;
5、堆垛拓扑演进单元,通信连接振动对冲与时空对齐单元,用于将校正后的空间点云映射至三维体素网格,依据斗轮切削边界清空对应体素的占有状态,并在切削边界局部坡度超过散料极限休止角时,按照体积守恒准则沿重力方向更新滑移后堆垛底部的体素高度分布;
6、协同闭环控制解算单元,通信连接堆垛拓扑演进单元与散料堆取设备的驱动接口,用于自更新后的三维体素网格提取斗轮在下一控制周期内的有效物料切削截面积,依据预设目标输送流量、散料松散堆积密度以及斗轮有效填充系数解算悬臂末端回转速率调节量,生成驱动控制信号输出至驱动接口。
7、优选的,运动状态感知单元包括协议网关监听模块与外置倾角传感器;协议网关监听模块以只读模式并联接入设备控制总线,监听大车走行位置编码与悬臂回转角度编码;外置倾角传感器以物理隔离方式加装于悬臂铰接基座,用于独立采集并输出悬臂俯仰绝对角度;运动状态感知单元汇总大车走行位置编码、悬臂回转角度编码以及悬臂俯仰绝对角度,组合生成多自由度位姿基准数据。
8、优选的,振动对冲与时空对齐单元包括:惯性测量模块,安装于悬臂末端的传感器支架上,用于以不低于200hz的采样频率输出三轴角速度与三轴线加速度信号;悬臂动态挠度估计器,通信连接惯性测量模块与运动状态感知单元,用于基于加速度积分与多自由度位姿基准数据构建误差状态卡尔曼滤波器,解算悬臂末端相对于悬臂铰接基座的动态挠曲位移偏差矢量与旋转偏差矩阵;空间点云校正器,通信连接悬臂动态挠度估计器与空间测量单元,用于根据全局坐标转换矩阵结合动态挠曲位移偏差矢量与旋转偏差矩阵,对空间点云实施逐点位姿补偿,滤除10hz至50hz频段内的空间受迫振动位移分量。
9、优选的,空间点云校正器在对空间测量单元采集的局部空间点实施位姿补偿时,构建包含动态挠度修正的齐次变换矩阵,齐次变换矩阵依据动态挠曲位移偏差矢量与旋转偏差矩阵对应的姿态角偏差向量构造微动变换阵,将局部激光点坐标转换映射至全局大地坐标系,消除空间点云在连续扫描周期内的锯齿与重影畸变。
10、优选的,堆垛拓扑演进单元包括:八叉树体素场构建模块,用于在作业空间内建立空间分辨率为0.1m的八叉树体素阵列,将校正后的空间点云映射至连续空间体素网格,维护各体素节点的物料占有状态与置信度权重;动态切削减量计算模块,通信连接八叉树体素场构建模块,用于依据斗轮旋转半径、斗轮有效切削宽度以及实时运动轨迹,构建圆柱面几何切削包络体,判定落入几何切削包络体内部的体素节点,将对应体素节点的物料占有状态重置为空闲;边坡非定常坍塌演进模块,用于监测切削边界形成的局部表面坡度,在局部表面坡度大于散料极限休止角时,提取不稳定剪切滑动面,按照体积守恒准则计算失稳滑移体积,更新料堆底部坡脚处的体素填充状态。
11、优选的,协同闭环控制解算单元包括:瞬时切削负载预估器,用于从更新后的三维体素网格中,沿回转切线方向积分提取下一控制周期内斗轮与料堆接触的有效物料切削高度与切削进尺厚度,解算有效物料切削截面积;进给速率前馈调节模块,通信连接瞬时切削负载预估器,用于依据预设目标质量流量、散料松散堆积密度、斗轮有效填充系数以及有效物料切削截面积,按照关系式:,解算悬臂末端回转线速度设定值,其中,为悬臂末端回转线速度设定值,为目标质量流量,为散料松散堆积密度,为斗轮有效填充系数,为有效物料切削截面积;进给速率前馈调节模块将回转线速度设定值除以悬臂有效回转半径,折算为悬臂回转驱动机构的目标角速度给定值。
12、优选的,边坡非定常坍塌演进模块在更新滑移后堆垛底部的体素高度分布时,将失稳滑移体积沿重力加速度方向转化为质点向下崩落位移,自坍塌源头区域至滑动终止区域依序重构体素高度,形成符合散料极限休止角坡度约束的稳定边坡几何,补全由物料滑动重构形成的局部形态。
13、优选的,堆垛拓扑演进单元还包括遮挡盲区曲面重建模块,遮挡盲区曲面重建模块提取空间测量单元视线受阻区域边缘的未遮挡边界点集,计算未遮挡边界点集的法向量与曲率梯度,利用径向基函数曲面插值算法重构视线阴影区域的几何表面,并对几何表面内部所包含的体素节点基于物料占有状态。
14、优选的,协同闭环控制解算单元还包括碰撞边界动态约束器;碰撞边界动态约束器以更新后的三维体素网格表面为几何边界,构建设备轮廓的空间安全包络距离场,实时提取斗轮边缘至料堆表面体素的最小空间欧氏距离;在最小空间欧氏距离小于预设安全减速阈值且大于紧急制动极限距离时,碰撞边界动态约束器对目标角速度给定值施加线性降速调节,输出阻尼限幅后的角速度指令。
15、优选的,协同闭环控制解算单元在生成驱动控制信号时,将阻尼限幅后的角速度指令、悬臂俯仰角修正指令以及大车走行进尺补偿指令封装为标准驱动报文,经由电气隔离接口输出至变频器控制端,对悬臂回转、悬臂俯仰以及大车走行三个运动自由度实施协同闭环调节,将物料输送流量稳态波动率约束于标称流量的±2.7%范围内。
16、相比于现有技术,本发明的有益效果是:
17、1、在散料堆取作业的动态更新协同控制中,通过结合悬臂末端的高频惯性测量数据和设备运动位姿基准,对悬臂受迫振动及弹性挠曲造成的末端位置和姿态偏差进行补偿,可减少空间点云中的几何拉伸和位置重影,使测得的料堆位置更加接近实际状态,由此能够在全局大地坐标系下获得较为准确、连续的空间位置反馈,减小传统刚体运动学模型因悬臂动态挠度造成的位姿误差,为后续控制提供更可靠的空间状态数据。
18、2、通过对三维体素网格中的切削区域、物料坍塌区域以及视线遮挡区域进行持续更新,可使控制系统保存的料堆几何形态随着实际取料过程同步变化,即使料堆出现局部坍塌、物料滑移或者测量视线受阻,也能够及时修正相应区域的物料分布,减少静态模型或开环推算结果与实际料堆表面之间的偏差,从而更准确地反映斗轮实际接触区域的料堆形态。
19、3、根据动态更新后的三维体素模型预估下一控制周期内的有效物料切削截面积,并结合目标输送流量、散料松散堆积密度和斗轮有效填充系数对悬臂回转速度进行调节,可在实际切削量发生变化前提前调整进给速度,减少仅依赖滞后偏差调节造成的响应迟缓,这样能够使进给速度与实际切削负载更加匹配,减小瞬时输送流量波动,并降低斗轮啃底、卡阻以及驱动过载停机的风险,提高取料过程中的控制稳定性。