
基于伺服驱动的轿厢主动调平控制系统及方法与流程
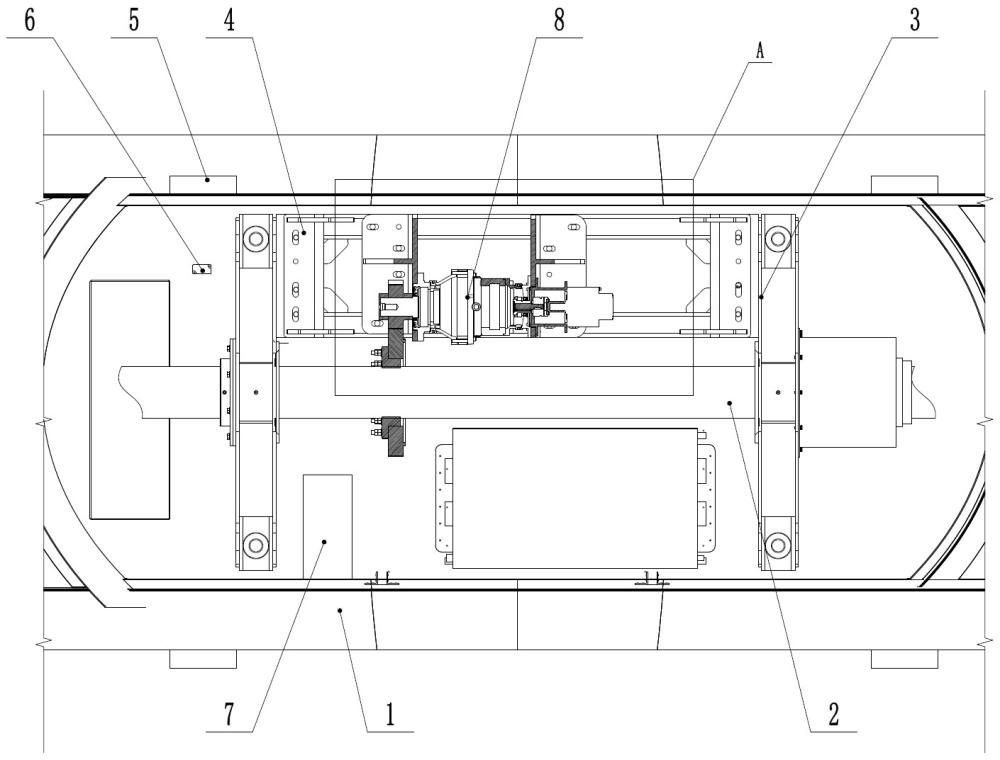
本发明涉及智能制造及自动化控制,具体涉及一种基于伺服驱动的轿厢主动调平控制系统及方法。
背景技术:
1、随着高端智能装备与大型高空运载设施的不断发展,例如大型摩天轮、高空观景索道、特种悬挂式运输舱等。悬挂式轿厢在复杂运行环境下的姿态平稳性与运行安全性成为了业界关注的焦点。对于上述悬挂式系统而言,保持轿厢的绝对水平是确保设备安全稳定运行、提升内部人员或货物承载质量的核心技术指标。
2、传统的悬挂式轿厢普遍采用被动式重力调平方案,即主要依靠轿厢自身重力、底部配重以及顶部悬挂轴处的机械阻尼结构来维持水平状态。然而,在实际运行场景中,传统的被动调平方式存在如下明显的局限性与技术缺陷。
3、首先,被动调平系统的抗干扰能力差。当轿厢面临外部不规则的风载荷冲击,或者由于轿厢内部人员走动、物资偏载导致整体重心发生动态突变时,单纯依靠重力的被动式结构无法产生有效的主动干预力矩,导致轿厢极易产生较大幅度的左右摇摆或倾斜。
4、其次,缺乏智能感知与闭环反馈机制。现有的机械悬挂结构无法实时获取轿厢的偏转姿态数据。当摇摆发生后,系统主要依赖物理摩擦或阻尼器进行能量衰减,响应严重滞后,姿态恢复时间长。这种滞后性不仅严重降低了乘坐或运载的舒适度,在极端恶劣工况下,持续的低频大幅振荡甚至可能引发机械结构的疲劳损伤及严重的安全隐患。
技术实现思路
1、本发明的目的在于,提供一种基于伺服驱动的轿厢主动调平控制系统及方法,旨在解决传统被动式重力调平方案抗干扰能力差、响应严重滞后、缺乏智能感知与闭环反馈机制的技术缺陷,本发明通过引入前馈与反馈相结合的复合主动控制策略,实现轿厢在面对复杂风载扰动及内部动态偏载时的高精度、低延迟、主动式姿态平稳控制。
2、为实现上述目的,本发明的第一方面提出一种基于伺服驱动的轿厢主动调平控制系统,应用于顶部设置有悬挂转轴的轿厢,包括:
3、布设于所述轿厢外部的环境扰动检测模块,所述环境扰动检测模块用于实时采集风速信号和风向信号;
4、布设于所述轿厢底部的姿态检测模块,包括倾角传感器,用于在所述轿厢运行过程中实时采集所述轿厢的倾角偏转信号;
5、控制模块,所述控制模块分别与所述环境扰动检测模块和姿态检测模块通信连接,所述控制模块用于根据所述风速信号和所述风向信号实时计算用于抵抗预期风载扰动的前馈补偿扭矩;并将所述倾角偏转信号与预设水平阈值进行比对,当所述倾角偏转信号超出所述预设水平阈值时,根据偏差量计算反馈补偿扭矩,当所述倾角偏转信号未超出所述预设水平阈值时,所述反馈补偿扭矩为零;所述控制模块将所述前馈补偿扭矩与所述反馈补偿扭矩实时叠加,生成复合的驱动扭矩指令;
6、以及执行模块,所述执行模块包括伺服电机,所述伺服电机的控制端与所述控制模块通信连接,所述伺服电机的动力输出端与所述悬挂转轴传动连接;所述伺服电机用于基于所述驱动扭矩指令驱动所述悬挂转轴旋转,以抵消所述轿厢的偏转趋势。
7、作为优选,控制模块包括:内置扰动前馈补偿模型的前馈解算单元,前馈解算单元用于根据接收的风速信号和风向信号,结合扰动前馈补偿模型实时计算前馈补偿扭矩;内置预设水平阈值的反馈解算单元,反馈解算单元用于将接收的倾角偏转信号与预设水平阈值进行实时比对;并在倾角偏转信号超出预设水平阈值时,根据两者之间的偏差量计算反馈补偿扭矩;以及在倾角偏转信号未超出预设水平阈值时,输出数值为零的反馈补偿扭矩;以及指令合成单元,指令合成单元分别与前馈解算单元和反馈解算单元通信连接,指令合成单元用于将前馈补偿扭矩与反馈补偿扭矩进行实时叠加,生成复合的驱动扭矩指令,并发送至伺服电机的控制端。
8、作为优选,执行模块还包括减速机和齿轮传动组件;伺服电机的动力输出端与减速机的输入端连接,减速机的输出端通过齿轮传动组件与悬挂转轴传动连接。
9、作为优选,齿轮传动组件包括主动齿轮和从动大齿轮;主动齿轮同轴安装于减速机的输出端;从动大齿轮同轴套设并固定于悬挂转轴上,主动齿轮与从动大齿轮相互啮合。
10、作为优选,执行模块还包括磁性联轴器;磁性联轴器同轴串接于伺服电机的动力输出端与减速机的输入端之间,或者串接于减速机的输出端与齿轮传动组件之间;磁性联轴器具有预设的最大磁性耦合力矩,用于在系统传递的扭矩超过最大磁性耦合力矩时发生柔性滑移,以形成机械力矩限制并防止减速机与伺服电机过载损坏。
11、作为优选,该基于伺服驱动的轿厢主动调平控制系统还包括两组悬挂吊臂和驱动安装架;两组悬挂吊臂沿轴向间隔套设于悬挂转轴上,悬挂吊臂的下端用于与轿厢的顶部固定连接;驱动安装架横跨并固定于两组悬挂吊臂之间,伺服电机和减速机呈水平姿态固定安装于驱动安装架上,且伺服电机的电机轴线与悬挂转轴的轴线相互平行。
12、作为优选,该基于伺服驱动的轿厢主动调平控制系统还包括机械限位机构;机械限位机构包括随悬挂转轴同步旋转的动限位件,以及固定设置于悬挂吊臂上的静限位件;静限位件设置于动限位件正反向旋转轨迹的极限边界处,用于在悬挂转轴的旋转角度达到预设的极限安全角度时,与动限位件发生物理干涉抵接,以限制悬挂转轴继续旋转。
13、在本发明的第二方面提出一种基于伺服驱动的轿厢主动调平控制方法,应用于顶部设置有悬挂转轴的轿厢,包括如下步骤:
14、s1:实时采集所述轿厢外部的风速信号和风向信号,并在所述轿厢运行过程中实时采集所述轿厢底部的倾角偏转信号;
15、s2:根据所述风速信号和所述风向信号,实时计算用于抵抗预期风载扰动的前馈补偿扭矩;
16、s3:将所述倾角偏转信号与预设水平阈值进行比对,当所述倾角偏转信号超出所述预设水平阈值时,根据偏差量计算反馈补偿扭矩;当所述倾角偏转信号未超出所述预设水平阈值时,所述反馈补偿扭矩为零;
17、s4:将所述前馈补偿扭矩与所述反馈补偿扭矩实时叠加,生成复合的驱动扭矩指令;
18、s5:基于所述驱动扭矩指令控制伺服电机运转,以驱动所述悬挂转轴旋转并抵消所述轿厢的偏转趋势。
19、作为优选,步骤s2具体包括:调取预设的扰动前馈补偿模型,将实时采集的风速信号和风向信号输入扰动前馈补偿模型中进行解算,输出前馈补偿扭矩。
20、作为优选,步骤s5中,伺服电机输出的扭矩依次通过减速机和齿轮传动组件传递至悬挂转轴,伺服电机的动力输出端与减速机的输入端之间,或者减速机的输出端与齿轮传动组件之间串接有磁性联轴器。
21、步骤s5中还包含基于磁性联轴器的过载保护步骤:在扭矩传递过程中,当系统传递的扭矩超过磁性联轴器预设的最大磁性耦合力矩时,磁性联轴器发生柔性滑移,切断或削弱扭矩传递以形成机械力矩限制。
22、通过上述技术方案,本发明实现了如下技术效果:
23、根据本发明的目的,该基于伺服驱动的轿厢主动调平控制系统通过在轿厢外部布设环境扰动检测模块实时获取风速与风向信号,提前计算前馈补偿扭矩,从而在风载冲击造成轿厢大幅偏转前实施主动防御,极大提升了系统应对外部复杂气候的抗干扰能力与响应速度。同时,针对轿厢内部人员走动或物资偏载引发的重心动态突变,系统利用底部的姿态检测模块构建了高精度闭环反馈机制;当倾角偏转超出预设阈值时,能够迅速计算反馈补偿扭矩并驱动伺服电机进行精准纠偏,彻底解决了传统方式姿态恢复滞后的缺陷。在此基础上,控制模块将前馈与反馈补偿扭矩实时叠加生成复合驱动指令,既实现了快速的主动抗扰,又保证了最终的稳态调平精度;并且系统巧妙结合了水平阈值机制,当偏转在安全范围内时反馈扭矩归零,有效避免了伺服电机因微小震动而频繁无效启停,在保障安全的同时降低了系统能耗与硬件磨损。最终,通过伺服电机直接向悬挂转轴施加高效的主动干预扭矩,本系统从根本上消除了轿厢在极端工况下持续的低频大幅振荡,不仅显著提升了运载过程中的平稳性与乘坐舒适度,更有效避免了悬挂机械结构因长期交变应力导致的疲劳损伤,大幅延长了设备的使用寿命并切实保障了高空运载设施的运行安全。