
一种四足巡检机器人渣包温度采集路径规划方法及系统与流程
本发明属于智能巡检,具体涉及一种四足巡检机器人渣包温度采集路径规划方法。
背景技术:
1、在铜冶炼渣缓冷工艺中,需要对渣包的温度进行定时巡检,以监控冷却状态,防止“放炮”或“红芯”等安全事故。传统人工巡检效率低、劳动强度大,且存在高温、粉尘等安全风险。采用四足巡检机器人替代人工进行温度采集成为发展趋势。然而,渣缓冷场环境复杂,渣包布局相对固定但存在移动作业车辆、人员等动态障碍物,地面非结构化(如碎石、泥泞等),对机器人路径规划提出了高要求。现有路径规划方法中,如专利cn121977565a公开了一种四足机器人的避障路径智能规划方法,该方案使用的基础a*算法虽能保证全局最优性,但在动态环境中无法实时响应,缺少能够根据障碍物密度、地形复杂度动态调节权重的自适应代价评估机制;深度强化学习方法虽能处理动态避障,但收敛速度慢、全局引导不足,缺少lstm轨迹预测与actor-critic网络融合架构以及全局重规划触发机制。因此,亟需一种能够结合全局规划效率与局部规划灵活性的分层路径规划方法。
技术实现思路
1、本发明为了解决以上问题,提出了一种四足巡检机器人渣包温度采集路径规划方法及系统。
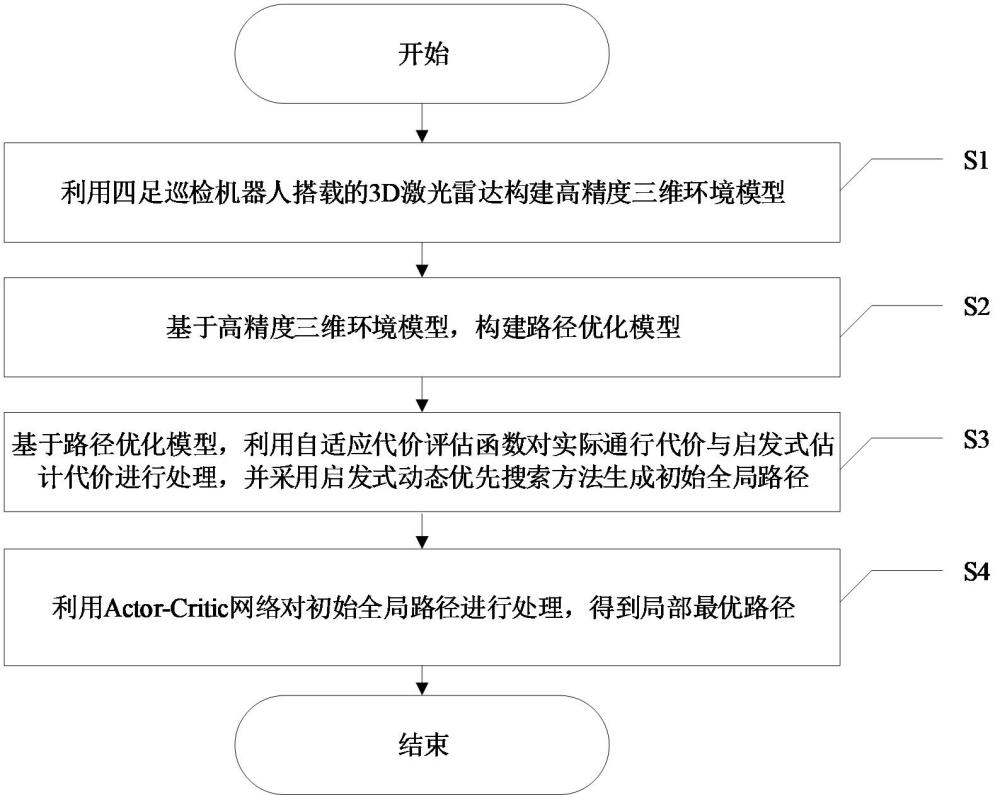
2、本发明的技术方案是:一种四足巡检机器人渣包温度采集路径规划方法包括以下步骤:
3、s1、利用四足巡检机器人搭载的3d激光雷达构建高精度三维环境模型;
4、s2、基于高精度三维环境模型,构建路径优化模型;
5、s3、基于路径优化模型,利用自适应代价评估函数对实际通行代价与启发式估计代价进行处理,并采用启发式动态优先搜索方法生成初始全局路径;
6、s4、利用actor-critic网络对初始全局路径进行处理,得到局部最优路径。
7、进一步地,s3中,自适应代价评估函数的表达式为:
8、;
9、其中,为从起始节点到当前节点的实际通行代价,为启发式估计代价,为自适应权重系数。
10、进一步地,s3中,启发式动态优先搜索方法具体为:在节点的open列表中,根据节点的自适应代价评估函数值以及节点距离目标点的曼哈顿距离进行双重排序,并将搜索过程中访问过的节点标记为已探索,生成初始全局路径。
11、进一步地,s4包括以下子步骤:
12、s41、采用长短期记忆网络对动态障碍物轨迹进行预测,将预测得到的障碍物运动信息输入至actor-critic网络的状态空间;
13、s42、以机器人线速度和角速度作为动作空间设计策略网络,根据障碍物运动信息对初始全局路径进行处理,得到局部最优路径。
14、进一步地,s41中,actor-critic网络的损失函数的表达式为:
15、;
16、其中,为路径长度奖励项,为任务时间奖励项,为避障奖励项,为路径平滑性奖励项,为路径长度奖励项的权重,为任务时间奖励项的权重,为避障奖励项的权重,为路径平滑性奖励项的权重。
17、进一步地,s4中,在初始全局路径被动态障碍物阻塞且无法在预设时间内规避时,进行全局路径重规划,具体为:将当前机器人位置作为最新起始点,保持目标点不变,返回s3,得到最新初始全局路径。
18、基于以上方法,本发明还提出一种四足巡检机器人渣包温度采集路径规划系统,包括:
19、环境建模模块:用于控制3d激光雷达,构建高精度三维环境模型;
20、任务管理模块:用于设定路径优化模型对应的巡检目标点、读取渣包布局信息及缓冷工艺时空约束;
21、全局规划模块:用于基于路径优化模型,利用自适应代价评估函数对实际通行代价与启发式估计代价进行处理,并采用启发式动态优先搜索方法生成初始全局路径;
22、局部规划模块:采用利用actor-critic网络对初始全局路径进行处理,得到局部最优路径;
23、全局重规划模块:用于在初始全局路径被动态障碍物阻塞且无法在预设时间内规避时,进行全局路径重规划,具体为:将当前机器人位置作为最新起始点,保持目标点不变,返回s3,得到最新初始全局路径;
24、运动控制模块:用于将局部最优路径转化为机器人底层运动指令,控制四足机器人执行动作;
25、通信模块:用于机器人上位机与下位机、远程监控中心之间的数据交互。
26、进一步地,全局规划模块还包括自适应代价评估单元和启发式动态优先搜索单元,用于生成初始全局路径;所述局部规划模块还包括lstm轨迹预测单元和奖励计算单元。
27、本发明的有益效果是:
28、(1)采用“全局粗规划-局部细优化”分层架构,既保证了全局路径的安全性和最优性,又实现了对动态障碍物的实时避障,兼顾效率与灵活性;
29、(2)改进a*算法通过自适应代价评估函数和启发式动态优先搜索,提升了全局搜索效率和路径质量;
30、(3)基于actor-critic与lstm的局部规划策略,能够预测动态障碍物轨迹,实现前瞻性避障,减少频繁重规划;
31、(4)四足机器人适应非结构化地形,有效替代人工完成危险环境下的温度采集任务,显著提升巡检安全性和效率。
1.一种四足巡检机器人渣包温度采集路径规划方法,其特征在于,包括以下步骤:
2.根据权利要求1所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述s3中,自适应代价评估函数的表达式为:
3.根据权利要求1所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述s3中,启发式动态优先搜索方法具体为:在节点的open列表中,根据节点的自适应代价评估函数值以及节点距离目标点的曼哈顿距离进行双重排序,并将搜索过程中访问过的节点标记为已探索,生成初始全局路径。
4.根据权利要求1所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述s4包括以下子步骤:
5.根据权利要求4所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述s41中,actor-critic网络的损失函数的表达式为:
6.根据权利要求1所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述s4中,在初始全局路径被动态障碍物阻塞且无法在预设时间内规避时,进行全局路径重规划,具体为:将当前机器人位置作为最新起始点,保持目标点不变,返回s3,得到最新初始全局路径。
7.一种四足巡检机器人渣包温度采集路径规划系统,其特征在于,包括:
8.根据权利要求7所述的四足巡检机器人渣包温度采集路径规划方法,其特征在于,所述全局规划模块还包括自适应代价评估单元和启发式动态优先搜索单元,用于生成初始全局路径;所述局部规划模块还包括lstm轨迹预测单元和奖励计算单元。