
基于统一任务调度时标的工业协同控制方法及系统与流程
本发明涉及工业协同控制,具体涉及基于统一任务调度时标的工业协同控制方法及系统。
背景技术:
1、基于统一任务调度时标的工业协同控制是指在工业人工智能模型的全生命周期中,通过建立统一标准体系、科学评测方法和专业化平台,对模型在真实工业场景中的可靠性、安全性、可控性与可复用性进行系统验证的过程。其核心目标不仅是检测算法层面的性能指标,更在于评估模型在工业生产、设备运维、设计仿真、质量检测等环节中能否安全、稳定、符合工程规范地运行。通过这一过程,可防止模型在高风险工业任务中出现误判、误控或异常输出,确保模型在实际工业环境下具备可验证的安全可信性,为模型备案、应用上线和标准制定提供技术依据与风险保障。
2、现有技术存在以下不足:
3、在基于统一任务调度时标的工业协同控制过程中,当多个工业智能体在同一生产流程内进行任务动态交接时,模型权重更新往往存在时序差异。由于各智能体在参数同步和任务切换阶段的更新频率不一致,极易造成指令优先级瞬间反转的异常情况。此时,部分智能体会依据旧权重输出控制指令,而另一部分则已根据新权重生成动作规划,导致执行逻辑短暂错乱。若该错乱恰好出现在机械臂协同作业阶段,机械臂之间的运行轨迹会发生交叉甚至碰撞,不仅影响设备运行稳定性,还容易造成夹具损坏、工件偏移或安全防护系统误触发,对生产线的连续性和操作安全造成严重威胁。
4、在所述背景技术部分公开的上述信息仅用于加强对本公开的背景的理解,因此它可以包括不构成对本领域普通技术人员已知的现有技术的信息。
技术实现思路
1、本发明的目的是提供基于统一任务调度时标的工业协同控制方法及系统,以解决上述背景技术中的问题。
2、为了实现上述目的,本发明提供如下技术方案:基于统一任务调度时标的工业协同控制方法,包括以下步骤:
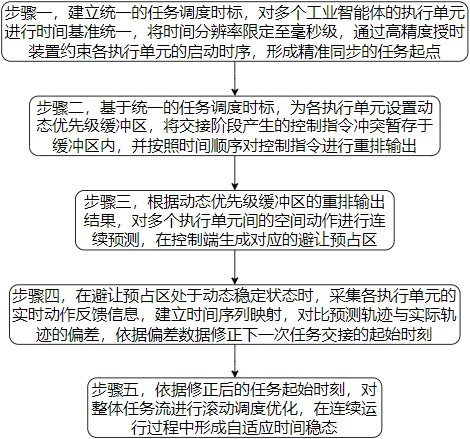
3、步骤一,建立统一的任务调度时标,对多个工业智能体的执行单元进行时间基准统一,将时间分辨率限定至毫秒级,通过高精度授时装置约束各执行单元的启动时序,形成精准同步的任务起点,作为多执行单元任务交接的时间参照;
4、步骤二,基于统一的任务调度时标,为各执行单元设置动态优先级缓冲区,将交接阶段产生的控制指令冲突暂存于缓冲区内,并按照时间顺序对控制指令进行重排输出,使各执行单元在交接过程中保持时间基准一致,防止指令优先级出现瞬时反转;
5、步骤三,根据动态优先级缓冲区的重排输出结果,对多个执行单元间的空间动作进行连续预测,在控制端生成对应的避让预占区,通过微幅时间差调整实现各执行单元动作节奏的连续衔接,维持协同运行的空间互补性;
6、步骤四,在避让预占区处于动态稳定状态时,采集各执行单元的实时动作反馈信息,建立时间序列映射,对比预测轨迹与实际轨迹的偏差,依据偏差数据修正下一次任务交接的起始时刻,维持动作节奏与时间基准的同步演进;
7、步骤五,依据修正后的任务起始时刻,对整体任务流进行滚动调度优化,在连续运行过程中形成自适应时间稳态,保证多个执行单元在动态协作阶段维持长期稳定的运行状态,防止运行轨迹交叉或碰撞的发生。
8、优选的,建立统一的任务调度时标的步骤包括:
9、对多个工业智能体的执行单元内部计时装置进行初始化,中央授时装置发出统一的基准时间信号,所有执行单元通过物理连线或工业以太网的时钟同步通道接入该基准时间信号,并通过时间脉冲信号校正内部计时电路的振荡频率和计时相位;
10、在统一时间基准建立的基础上,对每一个执行单元的任务调度逻辑进行时间约束设置,将统一任务调度时标作为任务启动行为的唯一触发源,各执行单元根据预设时间偏移量执行精准启动;
11、在完成各执行单元启动时序的时间约束设置后,建立多执行单元任务交接窗口的时序定义,交接窗口的开始时刻与前一执行单元动作结束时刻精确对齐,结束时刻与后一执行单元启动时刻保持时间连续;
12、在各执行单元启动时序与交接窗口完成定义的基础上,建立精准同步的任务起点,将统一任务调度时标、执行单元启动序列及交接窗口整合为全局时间框架,并通过授时装置发出启动信号实现多执行单元任务起点的统一。
13、优选的,中央授时装置在输出统一基准时间信号的同时,周期性发出参考脉冲信号,各执行单元在接收参考脉冲信号时调整内部计时偏差,使内部计数器与基准时间信号保持同步更新,从而在统一任务调度时标下确保执行单元的时钟相位保持一致并维持任务起点的时间一致性。
14、优选的,基于统一的任务调度时标为各执行单元设置动态优先级缓冲区的步骤包括:
15、对多个执行单元在任务交接阶段的控制指令通道进行同步配置,各执行单元依据统一任务调度时标设定指令输出时间窗口,并通过时间标识记录控制指令的到达时间,形成明确的时间排序;
16、建立动态优先级缓冲区,在统一任务调度时标的控制下接收交接阶段产生的控制指令,将控制指令写入对应时间片区间,并依据任务顺序和交接窗口位置为控制指令设置优先级标记;
17、对动态优先级缓冲区内的控制指令按照时间顺序进行重排输出,依据统一任务调度时标的时间片触发信号从高优先级至低优先级依次输出控制指令,使相邻执行单元之间的指令在时间上顺利衔接;
18、基于控制指令的重排输出结果更新各执行单元动作状态,将输出时间信息反馈至下一执行单元任务调度环节,各执行单元依据统一任务调度时标调整动作节奏,保持任务交接过程的时间基准一致。
19、优选的,动态优先级缓冲区在进行控制指令的重排输出时,以统一任务调度时标的时间片为触发依据,在输出完成后记录控制指令的输出时间,并将该时间信息反馈至下一执行单元的任务调度环节,各执行单元依据反馈的时间信息调整动作节奏,保持控制指令输出与动作执行的时间一致性。
20、优选的,根据动态优先级缓冲区的重排输出结果对多个执行单元间的空间动作进行连续预测的步骤包括:
21、依据动态优先级缓冲区的重排输出结果,对各执行单元在统一任务调度时标下的动作时序进行空间映射,将控制指令中的时间信息与执行单元的空间位置信息一一对应,并建立关联映射表以形成空间分布结构;
22、依据动态优先级缓冲区的输出顺序,对多个执行单元间的空间动作进行连续预测,将动作轨迹按照时间顺序连续排列,识别空间接近或轨迹交叉的区域,并在时间轴上标记潜在冲突区间;
23、依据空间动作的连续预测结果生成避让预占区,将执行单元的动作轨迹在空间坐标系中划分为交互区域,并定义避让预占区的空间边界、时间持续区间及动作限制条件,以防止动作冲突;
24、依据避让预占区的生成结果进行微幅时间差调整,对各执行单元动作启动时刻进行毫秒级调整,通过时间差修正动作延迟,保持执行单元动作节奏的连续衔接与空间互补关系。
25、优选的,避让预占区的空间边界依据各执行单元的动作轨迹动态调整,时间持续区间与统一任务调度时标的时间片精确对应,控制端在每个时间周期更新避让预占区的边界与时间差调整值,使多个执行单元在连续运行阶段的动作节奏保持同步并维持空间互补关系。
26、优选的,在避让预占区处于动态稳定状态时采集各执行单元实时动作反馈信息的步骤包括:
27、在避让预占区进入动态稳定状态时,对各执行单元的动作反馈信号进行实时采集,每一个执行单元输出包含执行位置、运动速度、姿态角度及动作起止时刻的状态信息,并通过高精度时间标识记录至统一任务调度时标中;
28、基于统一任务调度时标建立时间序列映射,将各执行单元的反馈数据按照时间顺序排列,与预测轨迹进行对应匹配,并形成包含动作时刻及避让预占区边界时间分布的映射表;
29、依据时间序列映射对比预测轨迹与实际轨迹的偏差,识别时间偏差与空间偏差,并将偏差数据按时间顺序记录形成偏差序列;
30、依据偏差数据修正下一次任务交接的起始时刻,对各执行单元的任务周期进行毫秒级时间调整,保证动作节奏与统一任务调度时标的同步演进。
31、优选的,依据修正后的任务起始时刻对整体任务流进行滚动调度优化的步骤包括:
32、依据修正后的时间基准对当前周期的任务流进行时间重构,将各执行单元的任务起始时刻重新分布至统一任务调度时标的连续时间区间内,并依次分配至对应时间片段以形成协调的时间分布结构;
33、依据统一任务调度时标对整体任务流进行滚动调度,以修正后的起始时刻为参考周期性调整各执行单元的任务执行时间,将上一周期的节奏偏差通过滚动方式分散到后续任务中;
34、根据滚动调度优化后的时间分布对各执行单元的空间轨迹进行协调调整,依据新的任务起始时刻重新计算动作衔接间隔并分配动作执行顺序,形成时间与空间的联合协调关系;
35、在完成时间与空间的滚动协调后形成自适应时间稳态,控制端在统一任务调度时标的持续控制下根据反馈数据逐步调整时间分布,使任务节奏趋于平衡状态并维持长期稳定运行。
36、基于统一任务调度时标的工业协同控制系统,包括时间调度时标模块、动态优先级缓冲模块、空间动作预测模块、时间序列修正模块以及滚动调度优化模块;
37、时间调度时标模块,建立统一的任务调度时标,对多个工业智能体的执行单元进行时间基准统一,将时间分辨率限定至毫秒级,通过高精度授时装置约束各执行单元的启动时序,形成精准同步的任务起点;
38、动态优先级缓冲模块,基于统一的任务调度时标,为各执行单元设置动态优先级缓冲区,将交接阶段产生的控制指令冲突暂存于缓冲区内,并按照时间顺序对控制指令进行重排输出;
39、空间动作预测模块,根据动态优先级缓冲区的重排输出结果,对多个执行单元间的空间动作进行连续预测,在控制端生成对应的避让预占区;
40、时间序列修正模块,在避让预占区处于动态稳定状态时,采集各执行单元的实时动作反馈信息,建立时间序列映射,对比预测轨迹与实际轨迹的偏差,依据偏差数据修正下一次任务交接的起始时刻;
41、滚动调度优化模块,依据修正后的任务起始时刻,对整体任务流进行滚动调度优化,在连续运行过程中形成自适应时间稳态。
42、在上述技术方案中,本发明提供的技术效果和优点:
43、本发明通过建立统一的任务调度时标与动态优先级缓冲区,实现多执行单元在任务交接阶段的高精度时间同步与指令顺序协调。各执行单元在统一时间基准下完成动作起点的对齐,控制指令经时间顺序重排后顺畅衔接,避免指令优先级瞬时反转造成的逻辑错乱。整个生产过程的动作节奏在毫秒级精度范围内保持一致,确保协同作业阶段的控制连续性与执行稳定性,从根本上消除任务切换中因时序差异导致的控制异常。
44、本发明通过基于预测轨迹生成避让预占区并结合滚动调度优化,使多个执行单元的空间动作与时间节奏形成动态协调关系。动作反馈信息在统一时间基准下形成时间序列映射,偏差数据被用于修正下一周期任务起点,从而实现动作节奏的自适应演进。长期运行过程中,执行单元形成稳定的时间稳态,保持空间互补与节奏连续,防止协同阶段的路径交叉或碰撞,确保生产线在高并发条件下持续、安全、平稳运行。