
越障爬墙无人机的制作方法
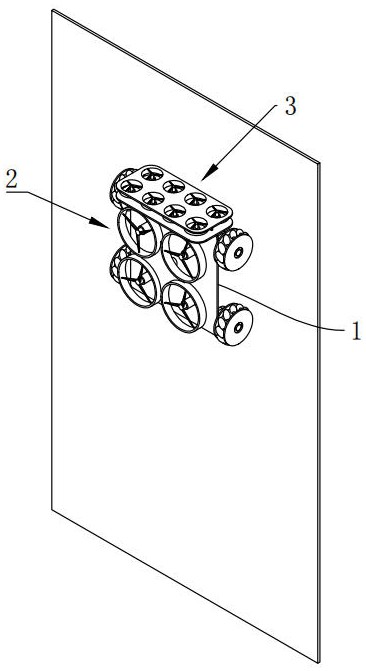
本技术涉及无人机的,具体涉及一种越障爬墙无人机。
背景技术:
1、目前,爬墙机器人已走出实验室,在多个行业替代人工执行高空、高危等极限环境下的人物。他们通过磁吸附、真空吸附等技术突破重力束缚,并集成智能感知系统,正在工业检测、应急救援、基础设施维护等领域大显身手。爬墙机器人主要分为以下几类:
2、第一类:负压吸附
3、原理是通过一个或多个风扇,在机器人本体与墙面之间制造一个低压区(局部真空),利用大气压将其压在墙上。缺点是能耗高、在粗糙或多孔的表面上效率会急剧下降、一旦密封被破坏会立即掉落。
4、第二类:仿生吸附
5、1.范德华力吸附:缺点是技术难度高、脚底材料容易被灰尘污染而失效、负载能力低;
6、2.抓握吸附:缺点是完全依赖于墙面的纹理,在光滑表面(如玻璃)上无效;
7、3.静电吸附:缺点是附着力较弱,对表面灰尘和湿度敏感。
8、第三类:磁力吸附
9、原理是利用永磁体或电磁铁吸附在导磁材料(如钢铁)表面上。缺点是应用场景极其受限,只能用于储油罐、船舶、桥梁等钢结构上。
技术实现思路
1、为解决上述问题,即现有爬墙无人机无法适应不同条件墙面越障爬墙作业的问题,本实用新型提出了一种越障爬墙无人机,其包括有底盘,所述底盘的上表面安装有吸附机组,以用于产生垂直于所述底盘的吸附力,所述底盘的下表面安装有电动多向行走轮,所述底盘的前边缘处安装有升降机组,以用于产生平行于所述底盘的升降力;所述底盘安装有所述电动多向行走轮的一侧表面上还设置有挂载机构。
2、本实用新型的进一步设置为:所述吸附机组包括有吸附框架,所述吸附框架连接在所述底盘上,所述吸附框架上开设有安装部,所述安装部内安装有吸附叶轮机组。
3、本实用新型的进一步设置为:所述吸附叶轮机组包括有吸附叶片,所述吸附叶片上连接有驱动装置一,以用于驱动所述吸附叶片转动,所述吸附叶片设置在所述安装部内,所述驱动装置一安装在所述底盘上。
4、本实用新型的进一步设置为:所述安装部开设有四个,所述吸附叶轮机组对应四个所述安装部也设置有四个;四个所述安装部呈矩形排布。
5、本实用新型的进一步设置为:所述升降机组包括有升降框架,所述升降框架连接在所述底盘的前边缘处,所述升降框架上开设有安装口,所述安装口内安装有升降叶轮机组。
6、本实用新型的进一步设置为:所述升降叶轮机组包括有升降叶片,所述升降叶片上连接有驱动装置二,以用于驱动所述升降叶片转动,所述升降叶片设置在所述安装口内,所述升降框架的下方设置有安装板,所述安装板平行于所述升降框架设置,并且所述安装板与所述底盘固定连接,所述驱动装置二安装在所述安装板上。
7、本实用新型的进一步设置为:所述安装口设置若干个,若干个所述安装口排列呈两排设置,并且两排所述安装口关于所述底盘对称设置,所述升降叶轮机组对应若个所述安装也设置若干个。
8、本实用新型的有益效果为:
9、1、通过设置吸附机组能够使得其产生垂直于底盘的吸附力,进而使无人机本体能够抵紧在墙体上,无人机本体通过电动多向行走轮实现在墙面上的横向和纵向等多个角度的平面移动,从而带动本体上的其他负载装置完成墙面上的相关工作。
10、2、通过设置升降机组能够使得其产生平行于底盘的升降力,进而使无人机本体能够在高度方向进行升降,配合吸附机组的反转使无人机本体离开墙面悬停在空中并进行升降飞行动作,在遇到障碍物时,能够协同越过障碍物后再重新在墙上爬行。极大的解决了现有越障爬墙类无人机无法适应不同墙体条件的问题,使其适应性更强,能够在不同条件的墙面上实现越障爬行过程。
1.一种越障爬墙无人机,其特征在于:包括有底盘(1),所述底盘(1)的上表面安装有吸附机组(2),以用于产生垂直于所述底盘(1)的吸附力,所述底盘(1)的下表面安装有电动多向行走轮(11),所述底盘(1)的前边缘处安装有升降机组(3),以用于产生平行于所述底盘(1)的升降力;所述底盘(1)安装有所述电动多向行走轮(11)的一侧表面上还设置有挂载机构(12)。
2.根据权利要求1所述的越障爬墙无人机,其特征在于:所述吸附机组(2)包括有吸附框架(21),所述吸附框架(21)连接在所述底盘(1)上,所述吸附框架(21)上开设有安装部(211),所述安装部(211)内安装有吸附叶轮机组(22)。
3.根据权利要求2所述的越障爬墙无人机,其特征在于:所述吸附叶轮机组(22)包括有吸附叶片(221),所述吸附叶片(221)上连接有驱动装置一(222),以用于驱动所述吸附叶片(221)转动,所述吸附叶片(221)设置在所述安装部(211)内,所述驱动装置一(222)安装在所述底盘(1)上。
4.根据权利要求3所述的越障爬墙无人机,其特征在于:所述安装部(211)开设有四个,所述吸附叶轮机组(22)对应四个所述安装部(211)也设置有四个;四个所述安装部(211)呈矩形排布。
5.根据权利要求1所述的越障爬墙无人机,其特征在于:所述升降机组(3)包括有升降框架(31),所述升降框架(31)连接在所述底盘(1)的前边缘处,所述升降框架(31)上开设有安装口(311),所述安装口(311)内安装有升降叶轮机组(32)。
6.根据权利要求5所述的越障爬墙无人机,其特征在于:所述升降叶轮机组(32)包括有升降叶片(321),所述升降叶片(321)上连接有驱动装置二(322),以用于驱动所述升降叶片(321)转动,所述升降叶片(321)设置在所述安装口(311)内,所述升降框架(31)的下方设置有安装板(33),所述安装板(33)平行于所述升降框架(31)设置,并且所述安装板(33)与所述底盘(1)固定连接,所述驱动装置二(322)安装在所述安装板(33)上。
7.根据权利要求6所述的越障爬墙无人机,其特征在于:所述安装口(311)设置若干个,若干个所述安装口(311)排列呈两排设置,并且两排所述安装口(311)关于所述底盘(1)对称设置,所述升降叶轮机组(32)对应若个所述安装也设置若干个。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com