
一种用于浆叶摆动的检测装置的制作方法
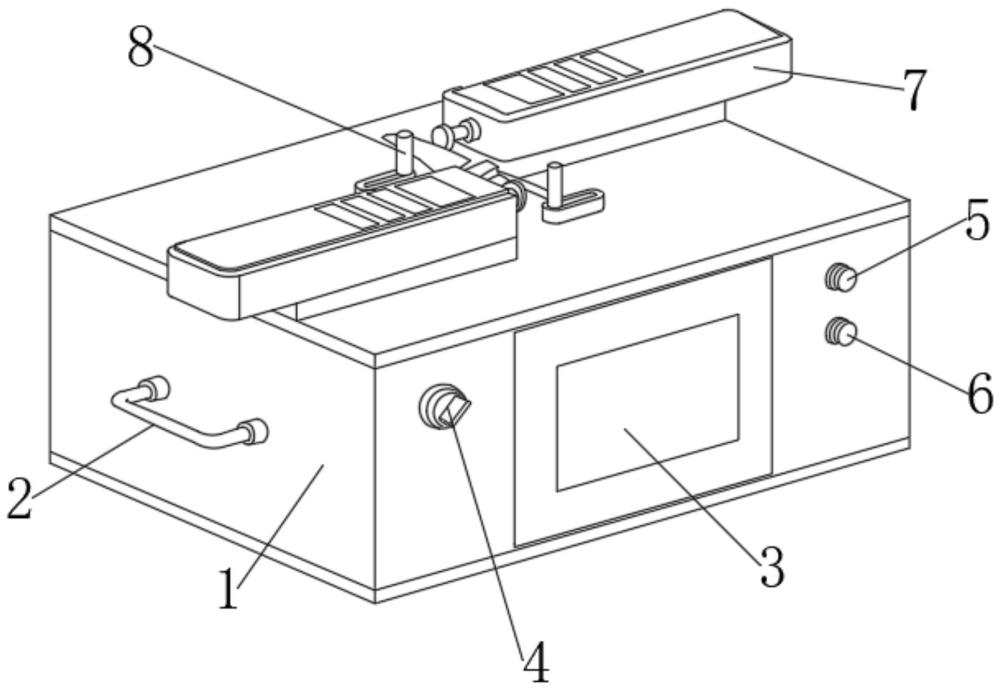
本技术涉及浆叶摆动的检测装置,具体为一种用于浆叶摆动的检测装置。
背景技术:
1、无人驾驶飞机简称“无人机”,是利用无线电遥控设备和自备的程序控制装置操纵的不载人飞行器。无人机实际上是无人驾驶飞行器的统称,从技术角度定义可以分为:无人固定翼飞机、无人垂直起降飞机、无人飞艇、无人直升机、无人多旋翼飞行器、无人伞翼机等。与载人飞机相比,它具有体积小、造价低、使用方便、对作战环境要求低、战场生存能力较强等优点。无人机桨夹两片叶子摆动扭力有差异,扭力过大造成飞机在启动中桨叶打不开,需要对两片桨叶进行测量扭力。
2、现有的检测治具在使用时,正反桨叶测试时需要手工切换推力计及档条的位置,一个桨夹需要测量两次,效率低,依赖人工容易出现漏测量现象,品质不能保障。
技术实现思路
1、本实用新型要解决的技术问题是克服现有的缺陷,提供一种用于浆叶摆动的检测装置,通过设置的底座、两个数字推力机、挡条、固定模、转动轴喝伺服电机,使得伺服电机先反转90度测试,再正转180度测试,通过电机旋转替代人工手动旋转,测量速度及角度稳定,杜绝漏检不良,可以有效解决背景技术中的问题。
2、为实现上述目的,本实用新型提供如下技术方案:一种用于浆叶摆动的检测装置,包括底座,所述底座上侧面设置有两个数字推力机,两个所述数字推力机成中心对称布置,两个所述数字推力机的中心对称点上设置有固定模,所述固定模下侧连接有转动轴,所述转动轴下侧连接有伺服电机,所述固定模上侧连接有桨叶,所述桨叶远离所述数字推力机一侧设置有挡条,所述挡条下端连接有固定条,所述底座一侧面设置有正反转切换钮,数字推力机可以设置在桨叶两侧,桨叶在转动时,桨叶可以对数字推力机进行推动,使得数字推力机可以测量到桨叶的扭力,伺服电机为转动轴的转动提供动力,同时可以使得转动轴的转动角度进行精准控制,进而使得桨叶的转动角度得到精准控制。
3、进一步的,所述正反转切换钮一侧设置有触摸屏,所述触摸屏远离所述正反转切换钮一侧设置有启动按钮,触摸屏方便检测人员设置检测数据,启动按钮可以将检测装置启动起来,使得伺服电机通电。
4、进一步的,所述启动按钮下侧设置有停止按钮,所述底座外部两侧面上安装有提手,提手方便检测人员提携底座,进而便于搬运移动使用。
5、进一步的,所述提手与所述底座外壳通过螺栓连接,所述触摸屏与所述底座通过螺钉连接,所述数字推力机与所述底座上侧面固定连接。
6、进一步的,所述数字推力机朝向所述桨叶一侧设置有推力圆盘,所述挡条上套设有橡胶护套,挡条可以对转动的桨叶进行阻挡,通过柔性结构对桨叶进行阻挡防护,避免桨叶损坏。
7、进一步的,所述触摸屏内置有plc控制器编程模块,所述固定模与所述转动轴固定连接,触摸屏内置的plc控制器模块方便检测人员编程伺服电机的转动角度和转动速度,保证伺服电机带动转动轴和桨叶的转动速度满足需求。
8、与现有技术相比,本实用新型的有益效果是:
9、1、该实用新型通过设置的底座、两个数字推力机、挡条、固定模、转动轴喝伺服电机,使得伺服电机先反转90度测试,再正转180度测试,通过电机旋转替代人工手动旋转,测量速度及角度稳定,杜绝漏检不良。
1.一种用于浆叶摆动的检测装置,包括底座(1),其特征在于:所述底座(1)上侧面设置有两个数字推力机(7),两个所述数字推力机(7)成中心对称布置,两个所述数字推力机(7)的中心对称点上设置有固定模(10),所述固定模(10)下侧连接有转动轴(11),所述转动轴(11)下侧连接有伺服电机(12),所述固定模(10)上侧连接有桨叶(9),所述桨叶(9)远离所述数字推力机(7)一侧设置有挡条(8),所述挡条(8)下端连接有固定条(13),所述底座(1)一侧面设置有正反转切换钮(4)。
2.根据权利要求1所述的一种用于浆叶摆动的检测装置,其特征在于:所述正反转切换钮(4)一侧设置有触摸屏(3),所述触摸屏(3)远离所述正反转切换钮(4)一侧设置有启动按钮(5)。
3.根据权利要求2所述的一种用于浆叶摆动的检测装置,其特征在于:所述启动按钮(5)下侧设置有停止按钮(6),所述底座(1)外部两侧面上安装有提手(2)。
4.根据权利要求1所述的一种用于浆叶摆动的检测装置,其特征在于:所述提手(2)与所述底座(1)外壳通过螺栓连接,所述触摸屏(3)与所述底座(1)通过螺钉连接,所述数字推力机(7)与所述底座(1)上侧面固定连接。
5.根据权利要求1所述的一种用于浆叶摆动的检测装置,其特征在于:所述数字推力机(7)朝向所述桨叶(9)一侧设置有推力圆盘,所述挡条(8)上套设有橡胶护套。
6.根据权利要求2所述的一种用于浆叶摆动的检测装置,其特征在于:所述触摸屏(3)内置有plc控制器编程模块,所述固定模(10)与所述转动轴(11)固定连接。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com