
一种适用于FAV系统的恒风量控制方法及装置与流程
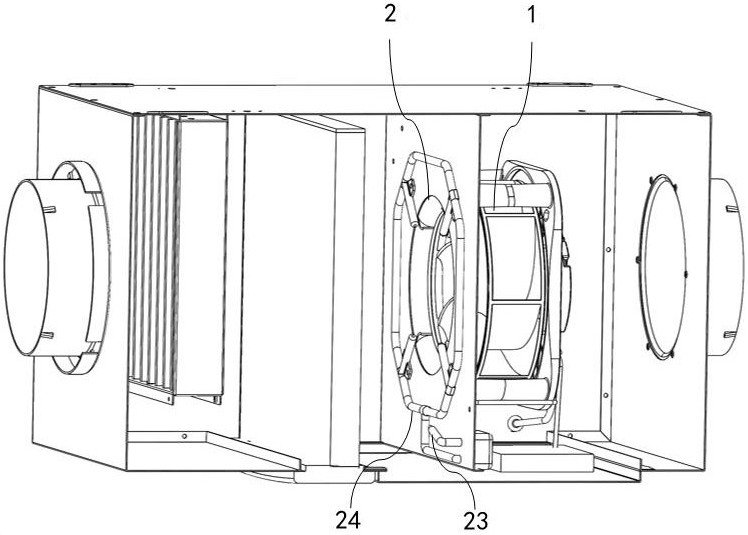
本发明涉及风机控制,具体涉及一种适用于fav(filtered airventilator,过滤通风机)系统的恒风量控制方法及装置,尤其适配系统阻力动态变化工况,依托离心风机导流圈测流配合ec风机转速自适应调节,实现出风量高精度恒定控制。
背景技术:
1、fav系统广泛应用于空调机组、净化设备、工业通风换气装置等场景,其核心运行要求是:在过滤器积灰堵塞、风道阻力波动、管路阀门开度调整等引发系统阻力动态变化的全过程中,维持出风量稳定在设定值,以此保障净化过滤效果、通风换气效率与设备长期运行稳定性。
2、现有fav恒风量控制方案存在诸多技术缺陷:
3、1. 流量检测成本高、精度差:主流方案采用热式流量传感器、皮托静压管等独立流量器件测流,这类器件需额外加装在风道内部,既提升设备采购与现场安装成本,又会扰动风道原生流场;同时风道流场畸变会大幅增大检测误差,占用风道空间还会加剧气流紊乱,进一步拉低流量检测准确性。
4、2. 阻力动态适应性弱:面对过滤器积灰这类渐进式阻力上升工况,现有方案多采用恒转速、恒静压的固定控制逻辑,无法直接追踪风量真实变化量,风量会随阻力偏移设定值,需要人工现场调整风机参数,自动化程度低、调节滞后严重,难以满足高精度恒风量需求。
5、3. 控制稳定性差、能耗偏高:传统pid控制参数为固定预设值,没有针对fav风道阻力特性做专项优化,阻力突变时极易出现调节超调、持续震荡等问题;同时无法跟随阻力变化自适应优化风机工作转速,风机长期偏离最优工作点运行,运行能耗偏高,不符合行业节能降碳的发展要求。
6、4. 系统集成度低、可靠性不足:流量检测单元和风机驱动单元相互独立,需要搭建复杂的信号传输与控制链路,容易出现电磁干扰、线路故障等问题,影响设备长期运行可靠性,也不利于产品小型化、一体化结构设计。
7、针对上述现有技术的痛点,亟需开发一种结构简化、成本低廉、检测精准、阻力自适应能力强且节能稳定的fav系统恒风量控制方案。
技术实现思路
1、本发明旨在克服现有技术的不足,提供一种适用于fav系统的恒风量控制方法及装置,解决现有方案在阻力动态变化场景下风量控制精度低、阻力适应性弱、运行能耗高、系统集成度差的技术难题,实现无需外置独立流量传感器、低成本、高精度、全工况自适应阻力波动的恒风量控制。
2、为实现上述目的,本发明采用如下技术方案:
3、一种适用于fav系统的恒风量控制装置,包括ec外转子离心风机、导流圈、差压检测模块、控制模块、风机驱动模块以及辅助检测模块;
4、所述ec外转子离心风机用于为fav系统提供气流动力,其输出转速可通过驱动信号自适应调节;
5、所述导流圈固定安装于ec外转子离心风机的进风口处,作为气流进入风机叶轮前的导流部件,同时充当流量检测基准部件,所述导流圈采用喇叭口型结构,其喉部为最小流通截面,喉部截面积固定且已知,所述导流圈的进口处设有静压检测孔,所述导流圈的进口处设有总压检测管,所述静压检测孔和总压检测管均位于流场稳定区,远离涡流、回流区域;
6、所述差压检测模块包括差压传感器,所述差压传感器的正压接口与总压检测管连接,负压接口与静压检测孔连接,用于检测导流圈进口处的总压与静压的差值(即动压),并将差压模拟信号转换为数字信号传输至控制模块;
7、所述辅助检测模块包括温度传感器、湿度传感器以及气压传感器,分别用于检测fav系统内的实际空气温度、湿度以及大气压力,并将检测到的温度信号、湿度信号、气压信号传输至控制模块,用于空气密度补偿;
8、所述控制模块采用mcu微控制器,内置流量计算单元、pid控制单元以及保护逻辑单元,所述控制模块接收差压检测模块、辅助检测模块传输的各类信号,通过流量计算单元计算得到实际出风量,通过pid控制单元根据设定风量与实际出风量的误差输出调节信号,通过保护逻辑单元实现风机运行状态的监测与保护;
9、所述风机驱动模块与控制模块、ec外转子离心风机分别电连接,用于接收控制模块输出的调节信号,并将调节信号转换为pwm驱动信号,驱动ec外转子离心风机调节转速,实现恒风量控制。
10、进一步地,所述总压检测管采用l型皮托管结构,其检测端朝向气流来流方向,固定于导流圈进风口处;所述静压检测孔为圆形通孔,孔径为1~2mm,均匀分布于导流圈进风口处,数量不少于3个,各静压检测孔通过环形集压腔汇总后与差压传感器的负压接口连接,减少流场不均匀导致的检测误差。
11、进一步地,所述控制模块还内置标定系数存储单元,用于存储该fav系统在标准风洞中标定得到的标定系数k,所述标定系数k为转速、差压与实际风量的对应关系系数,用于修正流量计算误差,提高流量检测精度;所述控制模块支持modbus通讯协议,可通过上位机设置设定风量、读取实际运行参数(实际风量、转速、差压、温湿度)以及修改pid控制参数。
12、进一步地,所述保护逻辑单元的保护功能包括:风量过低报警(实际风量低于设定风量的80%且持续3s以上)、风量过高报警(实际风量高于设定风量的120%且持续3s以上)、转速超限保护(转速高于额定转速的110%或低于最小稳定转速)、传感器故障保护(差压传感器、温湿度传感器、气压传感器信号异常时,切换至恒速运行模式或停机)以及积分饱和保护(限制pid控制单元中积分项的输出范围)。
13、进一步地,所述风机驱动模块集成有转速反馈单元,可实时采集ec外转子离心风机的实际转速,并将转速反馈信号传输至控制模块,形成转速闭环辅助控制,提高控制响应速度和稳定性。
14、一种适用于fav系统的恒风量控制方法,基于上述恒风量控制装置实现,包括以下步骤:
15、s1. 系统初始化:控制模块上电后,完成各模块的自检(差压检测模块、辅助检测模块、风机驱动模块),若自检异常则触发报警并停机;若自检正常,读取标定系数存储单元中存储的标定系数k、预设的设定风量q_set、pid控制参数初始值以及各类保护阈值,ec外转子离心风机以最小稳定转速启动运行;
16、s2. 信号采集:差压检测模块实时检测导流圈进口处的总压与静压的差值δp,并将差压数字信号传输至控制模块;辅助检测模块实时检测fav系统内的空气温度t、湿度rh以及大气压力p,并将温度信号、湿度信号、气压信号传输至控制模块;风机驱动模块实时采集ec外转子离心风机的实际转速n,并将转速反馈信号传输至控制模块;
17、s3. 实际风量计算:控制模块的流量计算单元根据辅助检测模块采集到的温度t、湿度rh、大气压力p,计算得到实际空气密度ρ_actual;再根据差压检测模块采集到的差压δp、导流圈喉部已知截面积a、标定系数k,结合流量计算公式,计算得到fav系统的实际出风量q_actual;
18、所述流量计算公式为:q_actual = k·a·√(2δp/ρ_actual);
19、其中,ρ_actual根据理想气体状态方程结合湿度修正得到,具体计算公式为:ρ_actual = (p·m)/(r·t)·(1 - φ·p_sat/p),式中m为空气摩尔质量,r为通用气体常数,φ为相对湿度,p_sat为对应温度下的饱和蒸汽压;
20、s4. 保护逻辑判断:控制模块的保护逻辑单元实时将实际出风量q_actual、实际转速n与预设的保护阈值进行对比,判断风机运行状态是否正常;
21、若实际转速n> 额定转速的110%或n< 最小稳定转速,则触发转速超限保护,控制模块输出停机信号,风机停止运行并报警;
22、若实际出风量q_actual< 设定风量q_set的80%且持续3s以上,则触发风量过低报警,控制模块输出报警信号,并持续增大pid输出调节信号,若持续10s仍无法使实际风量回升至设定风量的80%以上,则停机报警;
23、若实际出风量q_actual> 设定风量q_set的120%且持续3s以上,则触发风量过高报警,控制模块输出报警信号,并持续减小pid输出调节信号,直至实际风量回落至设定范围;
24、若检测到差压传感器、温湿度传感器或气压传感器信号异常(信号缺失、信号波动超出正常范围),则触发传感器故障保护,控制模块切换至恒速运行模式,维持当前转速运行,并输出故障报警,提醒工作人员检修;
25、若运行状态正常,则进入下一步pid调节流程;
26、s5. pid自适应调节:控制模块的pid控制单元计算设定风量q_set与实际出风量q_actual的误差e = q_set - q_actual,采用增量式pi控制算法(d项默认关闭,仅在超调明显时启用),根据误差e输出调节信号δu(k),并结合积分限幅、输出限幅以及输出变化率限制,得到最终的驱动控制信号u(k);
27、所述增量式pi控制算法的计算公式为:δu(k) = kp·[e(k) - e(k-1)] + ki·e(k);u(k) = u(k-1) + δu(k);式中,kp为比例系数,ki为积分系数,e(k)为当前时刻的误差,e(k-1)为上一时刻的误差,u(k)为当前时刻的驱动控制信号,u(k-1)为上一时刻的驱动控制信号;
28、其中,积分限幅设置为:积分项输出上限≤最大驱动控制信号的80%,积分项输出下限≥最小驱动控制信号的120%;输出限幅设置为:驱动控制信号u(k)对应的转速范围为最小稳定转速~额定转速的110%;输出变化率限制为:驱动控制信号u(k)的变化率≤5%~10%/s,避免转速突变导致风机冲击。
29、s6. 转速调节与闭环循环:控制模块将最终的驱动控制信号u(k)传输至风机驱动模块,风机驱动模块将驱动控制信号转换为pwm驱动信号,驱动ec外转子离心风机调节转速;当fav系统阻力发生变化时,重复步骤s2~s5,实现实际出风量的实时检测与转速的自适应调节,确保实际出风量始终跟踪设定风量q_set,维持恒风量运行。
30、进一步地,所述pid控制参数(kp、ki、kd)可根据fav系统的风道阻力特性自适应调整,具体调整规则为:
31、当系统阻力上升(如过滤器积灰导致差压δp增大、转速升高)时,减小比例系数kp(调整范围0.3~0.8)和积分系数ki(调整范围0.01~0.05),降低调节灵敏度,避免超调;
32、当系统阻力下降(如更换新过滤器导致差压δp减小、转速降低)时,增大比例系数kp(调整范围1.0~1.5)和积分系数ki(调整范围0.05~0.08),提高调节灵敏度,加快响应速度;
33、当阶跃响应超调量>10%时,启用d项(微分系数kd调整范围0.02~0.05),抑制超调,同时增大差压信号的滤波时间常数(τ=0.2~0.3s),避免噪声干扰导致的调节震荡。
34、进一步地,所述步骤s6中,当实际出风量q_actual与设定风量q_set的误差e的绝对值≤设定风量q_set的1%~2%时,pid控制单元不输出调节信号,维持当前驱动控制信号不变,减少不必要的转速调节,降低能耗,提高系统运行稳定性。
35、进一步地,所述标定系数k的获取方法为:将fav系统置于标准风洞内,在不同转速下,分别检测导流圈进口处的差压δp与标准风洞检测到的实际风量q_std,通过线性拟合得到标定系数k = q_std / [a·√(2δp/ρ_std)],其中ρ_std为标准状态下(温度20℃、气压101.325kpa、湿度50%rh)的空气密度;将不同转速下的标定系数k拟合为k = f(n, δp)的函数曲线,存储至控制模块的标定系数存储单元,用于实际风量计算时的自适应修正。
36、本发明的有益效果是:
37、(1)、创新性地利用fav系统原有导流圈实现流量检测,无需额外安装独立流量传感器,简化了系统结构,降低了设备成本和安装复杂度;同时,将总压检测管与静压检测孔集成于导流圈进风口处,结合多静压孔集压设计,有效降低了流场畸变对检测精度的影响,配合空气密度补偿和标定系数修正,流量检测误差≤±5%,满足fav系统高精度恒风量需求;
38、(2)、采用“实际风量闭环+转速自适应调节”的控制逻辑,核心针对fav系统阻力动态变化场景设计,当过滤器积灰、风道阻力波动时,可通过差压检测实时捕捉风量变化,通过pid自适应调节快速调整风机转速,实现风量的自动补偿,无需人工干预,自适应能力强,确保在各种阻力工况下,出风量始终稳定在设定值,解决了现有方案阻力适应性差的技术痛点;
39、(3)、优化设计了fav系统专用pid控制参数及自适应调整规则,采用增量式pi控制算法,配合积分限幅、输出限幅和输出变化率限制,有效避免了阻力突变时的超调、震荡和积分饱和问题,控制稳定性高;同时,根据阻力变化自适应调整pid参数,使风机始终运行在最优转速,相比现有恒转速控制方案,能耗降低10%~20%,符合节能降耗的行业趋势;
40、(4)、集成差压检测、流量计算、pid控制、风机驱动、保护逻辑于一体,系统集成度高,信号传输链路短,减少了信号干扰和链路故障的概率,提高了系统长期运行的可靠性;控制模块支持modbus通讯,可实现上位机远程控制与参数调试,便于工程化应用和批量推广;
41、(5)、增设了完善的保护逻辑,包括转速超限保护、风量异常报警、传感器故障保护等,可实时监测风机运行状态,及时发现并处理故障,避免设备损坏,延长风机使用寿命,同时提高了fav系统运行的安全性和稳定性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com