
一种基于路况自适应的全场景光型调节系统及方法与流程
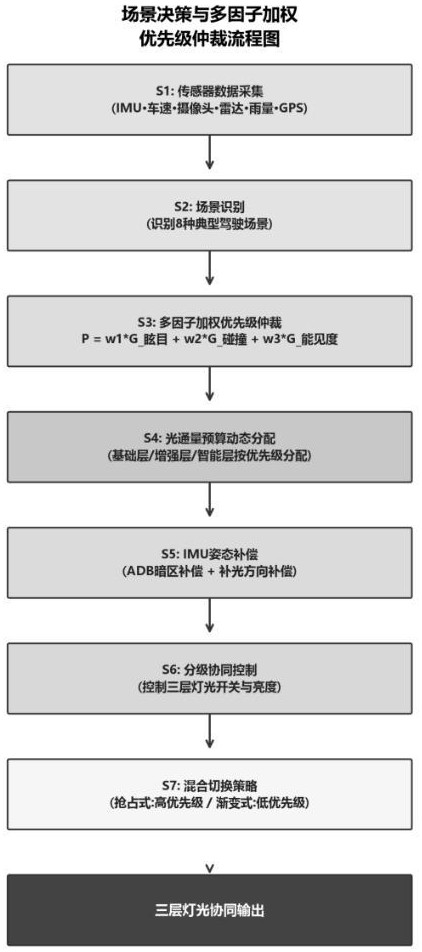
本发明涉及 机动车前照灯智能控制 ,更具体地,涉及一种基于路况自适应的全场景光型调节系统及方法,该系统整合了adb自适应远光、弯道补光(近光辅助+远光辅助)、多路况识别、多因子加权优先级仲裁、光通量预算动态分配、imu姿态补偿融合等多种智能照明控制功能。适用于配备近光灯、adb矩阵远光灯、近光辅助照明单元和远光辅助照明单元的智能车辆,包括但不限于乘用车、商用车辆以及二轮机动车辆,特别适用于在弯道行驶中横滚角变化幅度较大的二轮车辆。
背景技术:
1、现代车灯智能控制方案可分为以下三类,如下表1所示:表1 现有技术方案与本发明技术问题对比
2、
adb自适应远光
海拉、马瑞利、法雷奥;cn108569190a(星宇)
对向来车/行人防眩目,分区亮度调节
仅解决远光防眩目,不涉及弯道补光协同
afs弯道补光
afs随动转向、角灯补光
弯道内侧补光
仅解决弯道照明,不涉及adb远光协同
路况自适应
特斯拉、奔驰智能大灯;cn117948564a
城市/高速多模式切换
仅基础光型调节,缺乏多场景优先级仲裁
3、经检索发现,现有技术存在以下具体技术问题:
4、(1)三类方案相互独立,未实现协同 :adb、弯道补光、路况自适应通常作为独立功能模块开发。例如cn108569190a(星宇)公开的矩阵式led自适应前照灯控制系统,仅涉及adb分区控制与会车/跟车防眩目,未公开与弯道补光(近光辅助+远光辅助)的协同控制机制。
5、(2)场景覆盖不完整且识别机制简单 :cn117948564a公开了独立行驶/对向错车/同向并行/非标准车辆/行人混合5种工作模式,cn118665325a公开了基于摄像头+雷达融合的弯道/直道+行人/车辆分类,但上述方案均未给出多场景同时触发时如何仲裁、如何切换、如何避免光型突变的具体机制。
6、(3)多场景优先级仲裁机制缺失 :现有技术(如cn118665325a)仅公开了基于置信度的目标筛选机制,未公开多驾驶场景同时触发时的动态优先级计算方法,更未公开基于眩目风险、碰撞风险、能见度改善的多因子加权优先级仲裁机制。
7、(4)光通量分配仅停留在分区级,未上升至层间联动 :cn115580954a公开了基于影响因子矩阵influence_matrix[m][k]的各led灯珠目标亮度计算方法,cn112594647a公开了多目标亮度融合与"取最小亮度"规则,但上述方案的亮度重新分配仅发生在同一层级内的各led灯珠之间,未公开总光通量预算在基础层、增强层、智能层三个层级之间的动态分配机制,也未公开分配比例随场景优先级切换而联动的机制。
8、(5)缺乏姿态补偿机制 :cn115805862a利用相机检测车道线位置/消失点计算弯道俯仰/偏航调节角度,cn118977644a(嘉利)利用道路弯曲指数+车速+环境光进行控制,但上述方案均未公开利用imu横滚角θ、俯仰角φ对adb暗区水平位置和弯道补光方向进行实时姿态补偿的机制。特别是对于横滚角变化幅度远超乘用车(乘用车过弯横滚角通常为5°-8°,二轮车辆可达30°-45°)的二轮车辆,缺乏姿态补偿将导致adb暗区错位、补光方向偏离弯道内侧,严重影响安全性。
9、(6)场景切换过渡粗糙 :现有技术未公开按切换方向(高优先级→低优先级 vs低优先级→高优先级)区分的非对称混合切换策略,光型突变易引起驾驶员不适或响应不及时。
10、参考《在多种路况中近光灯、远光灯以及防眩光远光灯的眩光对比》(ifal 2020):
11、• 十字路口场景下,防眩光远光(adb)的平均照度是远光灯的约10倍,远高于近光灯;
12、• 两车相对行驶场景下,距离150m处adb与近光照度仅偏移0.1lx,但280m和130m处adb有显著优势;
13、• adb在避免眩目其他道路使用者的同时,最大化本车驾驶员的视野。
14、该文献表明: adb+路况识别+多场景协同控制 是车灯智能控制的发展方向,但亟需解决多场景优先级仲裁、层间光通量联动、姿态补偿等技术问题。
15、现有技术存在"三类方案独立未协同""多场景优先级仲裁机制缺失""光通量分配仅分区级未层间联动""缺乏imu姿态补偿""场景切换过渡粗糙"等技术问题,亟需一种整合adb+弯道补光+路况自适应,并具备多因子加权优先级仲裁、光通量预算动态分配、imu姿态补偿融合的全场景光型调节系统。
技术实现思路
1、本发明要解决的核心技术问题是:
2、如何整合adb自适应、弯道近光辅助、弯道远光辅助、路况自适应等多种光型调节功能到一个统一的协同控制系统中,并提供多场景同时触发时的动态优先级仲裁机制、总光通量预算在三层间的动态分配机制、以及基于imu姿态角的adb暗区与补光方向实时补偿机制,从而实现8种典型驾驶场景下的全场景光型自适应调节。
3、本技术提供了一种基于路况自适应的全场景光型调节系统,包括三层光型分级架构:
4、基础层——近光灯led: 所有场景默认开启,提供基础照明(截止线下方)。
5、增强层——弯道补光(近光辅助+远光辅助): 当系统识别到弯道或非直行路况时,按需开启近光辅助(截止线下方拓宽)和/或远光辅助(截止线上方拓展远光两侧)。
6、智能层——adb自适应远光灯矩阵: 当系统识别到对向来车/前车/行人时,adb矩阵进行分区亮度动态重新分配(含暗区避让+亮度补偿转移)。
7、三层之间的协同逻辑:
8、• 基础层恒定开启;
9、• 增强层根据弯道强度(横滚角θ)分级开启;
10、• 智能层根据前方目标动态调节;
11、• 三层可叠加——例如山路急弯+无对向来车:近光+近光辅助+远光辅助+adb全功率协同工作。
12、具体系统整体架构如下表2所示
13、表2 全场景光型调节系统的模块组成及功能表
14、
执行层
近光灯led
基础层照明
近光辅助led×2(左右侧)
增强层-弯道近场补光(截止线下方)
远光辅助led×2(左右侧)
增强层-弯道远场补光(截止线上方两侧)
adb矩阵led×n分区
智能层-自适应远光
感知层
imu
检测横滚角θ、俯仰角φ
车速传感器
检测车速v
摄像头
检测对向来车、行人、车道线、能见度
毫米波雷达
检测前方车辆距离/相对速度
雨量传感器+gps
天气/道路类型识别
决策层(控制器)
场景识别单元
综合感知数据识别当前驾驶场景
多因子加权优先级仲裁单元
多场景同时触发时计算加权优先级得分p并排序
光通量预算分配单元
总预算c_total在三层间按优先级场景动态分配
姿态补偿单元
imu姿态角对adb暗区位置与补光方向实时补偿
驱动层
led驱动电路
多通道恒流驱动+pwm调光
15、本技术还提供了一种基于路况自适应的全场景光型调节方法,应用于包括基础照明层、增强照明层和智能照明层的车辆照明系统,所述方法包括:获取车辆行驶状态和道路环境信息,确定同时满足的至少一个照明场景;针对各所述照明场景,基于场景风险因子计算对应的场景优先级;按照所述场景优先级,对所述基础照明层、增强照明层和智能照明层的光通量配额进行约束分配,并对各照明层中的多个发光分区进行光型合成,得到目标光型;根据所述目标光型控制各所述发光分区的发光状态。
16、优选地,所述场景风险因子至少包括目标危险度、碰撞风险度和道路环境复杂度;所述场景优先级由各场景风险因子经加权处理得到,并用于确定多个照明场景的执行顺序。
17、优选地,所述对光通量配额进行约束分配,包括:为各照明层分别设置优先级相关的光通量预算,并在第一照明层的光通量需求增大时,基于所述光通量预算限制其余照明层的可用光通量,使所述车辆照明系统的总光通量处于预设范围内。
18、优选地,所述光型合成包括:分别获取多个照明场景对应的分区亮度向量;针对属于多个照明场景的同一发光分区,依据所述场景优先级和所述光通量配额确定该发光分区的目标亮度,以避免多个照明场景对该发光分区的控制冲突。
19、优选地,所述车辆行驶状态包括车辆姿态;所述方法还包括:基于所述车辆姿态确定光型偏移量,并基于所述光型偏移量对所述目标光型进行姿态补偿,使目标照明区域与车辆实际行驶方向对应。
20、优选地,所述照明场景的切换包括:当待切换场景的场景优先级高于当前场景的场景优先级时,以抢占式切换策略执行切换;当待切换场景的场景优先级不高于当前场景的场景优先级时,以渐变式切换策略执行切换。
21、优选地,所述姿态补偿包括根据横滚角调整弯道内侧发光分区的亮度,并根据横滚角和偏航角对所述目标光型的中心方向进行偏移。
22、当多个驾驶场景同时触发时,对每个被触发场景计算加权优先级得分 p:
23、其中:
24、• g_眩目:该场景的眩目风险增益(取值0~g_max);
25、• g_碰撞:该场景的碰撞风险增益(按相对碰撞概率取值);
26、• g_能见度:该场景对驾驶员前方能见度的改善增益;
27、• w1、w2、w3为预设权重,且 w1 > w2 > w3 > 0(眩目风险权重最高,安全第一原则)。
28、按 p 值由高到低确定场景执行顺序。
29、该机制使同一场景在不同工况下可获得不同优先级,例如对向来车在直道下g_眩目取标准值,在弯道下因视野受限g_眩目取更大值,从而动态调整优先级,这是现有技术未公开的动态仲裁机制。
30、设系统总光通量预算为 c_total,按当前最高优先级场景将 c_total 在基础层、增强层、智能层之间按预设比例分配,且所述分配比例随优先级场景切换而动态调整,如下表3所示:表3 不同最高优先级场景下的三层光通量预算分配范围表
31、
对向来车
0.3~0.4
0~0.05
0.55~0.7
雨雾天气
0.35~0.45
0.2~0.3
0.3~0.4
跟车场景
0.3~0.4
0~0.05
0.55~0.7
山路弯道
0.25~0.35
0.25~0.35
0.35~0.45
城市路口转弯
0.4~0.5
0.25~0.35
0.2~0.3
高速公路
0.25~0.35
0~0.05
0.6~0.75
城市道路/直行
0.45~0.55
0~0.05
0.45~0.55
32、该机制区别于cn115580954a的分区级影响因子矩阵:现有技术的预算是"分区级"(各led灯珠之间),本发明的预算是"层间"+"场景联动"的双重维度,且引入了优先级联动机制。
33、根据imu实时输出的横滚角θ和俯仰角φ,对adb矩阵暗区的水平位置和增强层补光方向进行实时姿态补偿:
34、其中 k1、k2、k3 为预设耦合系数;当 |θ| > 预设横滚阈值时,启用增强层补光方向主动补偿。
35、对于二轮车辆,过弯横滚角可达30°-45°,远超乘用车5°-8°。缺乏姿态补偿将导致adb暗区错位(暗区未能对准对向来车)和补光方向偏离弯道内侧。本发明的姿态补偿机制对二轮车辆具有显著技术意义。
36、当场景由高优先级切换至低优先级时,各灯光单元亮度按s型曲线在第一预设时长(t1,如500ms)内渐变过渡;当场景由低优先级切换至高优先级时,各灯光单元在第二预设时长(t2,如50ms)内完成抢占式切换,t1 > t2。s曲线插值函数为:
37、其中 t 为过渡时间,t 为对应预设时长,l_start、l_end 为切换前后亮度。
38、该非对称混合切换策略避免了:低→高时延迟响应(影响安全);高→低时光型突变(引起驾驶员不适)。
39、当多个驾驶场景同时触发时,对每个adb分区执行分区级光型合成:
40、其中 l_i,sj 为场景j对第i分区要求的亮度,f 为以各场景优先级得分 p_sj 为权重的合成函数。
41、该算法解决了"单一优先级执行丢失其他场景有效光型需求"的技术问题。例如山路弯道+对向来车同时触发时,弯道内侧补光与对向暗区可在不同分区同时满足,而非简单按最高优先级执行单一场景。
42、如下表4展示了8种场景的分级控制策略
43、表4 八种典型驾驶场景的三层光型协同控制策略表
44、
① 直行路面
on
off / off
off或on(避让)
0.5/0/0.5
② 城市道路
on(暗)
off / off
off或部分亮
0.5/0/0.5
③ 高速公路
on
off / off
on(中心增强)
0.3/0/0.7
④ 山路弯道
on
on(内侧)/ on(内侧急弯)
on(无对向全功率)
0.3/0.3/0.4
⑤ 城市路口转弯
on
on(转弯侧)/ off
off
0.45/0.3/0.25
⑥ 跟车场景
on
off / off
on(前方暗区+两侧补偿)
0.35/0/0.65
⑦ 对向来车
on
off / off
on(梯度暗区)
0.35/0/0.65
⑧ 雨雾天气
on
on / off(上方减亮)
on(上方减暗区)
0.4/0.25/0.35
45、本技术还提供了一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时,实现上述所述的方法。
46、本发明相比现有技术具有以下有益效果:
47、• 三层协同架构首次整合 :基础层+增强层+智能层独立可控且协同工作,覆盖所有典型光型调节子系统,区别于现有单一adb/单一弯道控制方案。
48、• 多因子加权优先级仲裁 :解决多场景同时触发时的动态优先级计算问题,同一场景在不同工况下获得不同优先级,避免静态优先级排序的局限性。
49、• 层间光通量预算动态分配 :将光通量分配从现有技术的"分区级"上升至"层间+场景联动"双重维度,最大化光通量利用率。
50、• imu姿态补偿融合 :特别适用于横滚角变化大的二轮车辆,解决adb暗区错位与补光方向偏离弯道内侧的安全性问题。
51、• 非对称混合切换策略 :低→高抢占式快速响应保障安全,高→低s曲线渐变避免光型突变引起驾驶员不适。
52、• 分区级光型合成 :多场景同时触发时在分区级合成最终光型,避免单一优先级执行丢失其他场景有效光型需求。
53、• 8种场景全覆盖 :覆盖直行/城市/高速/山路/路口/跟车/会车/雨雾等全部典型驾驶场景。
54、• 多源融合鲁棒性 :6类传感器融合,摄像头失效时imu+车速+雷达仍可维持基本控制功能。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com