
一种基于位置反馈的集装箱半挂车自适应卸料控制方法、系统、车辆及存储介质与流程
本发明涉及港口自动驾驶,具体涉及一种基于位置反馈的集装箱半挂车自适应卸料控制方法、系统、车辆及存储介质。
背景技术:
1、随着智慧港口建设的推进,集装箱码头内的转运及卸料作业正逐步向自动化、智能化方向发展。目前主流的自动化方案通常采用无人驾驶牵引车头与可举升半挂车相结合的模式,通过自动锁具及举升油缸实现集装箱的装载、转运及基础卸料功能。现有的卸料控制方法多遵循固定的程序逻辑,即控制举升油缸将半挂车举升至预设的最大角度,保持固定时长后直接复位。在此过程中,部分技术方案会结合车辆行驶至卸料点的路径规划,但在实际举升卸料阶段,车辆通常保持静止状态,仅依赖重力使物料滑落。
2、然而,在现有技术中,面对不同湿度、粘度或颗粒度的物料,以及物料在箱内分布不均的情况时,固定程序的卸料方式往往难以适应复杂的物料特性。当物料因受潮、压实或在箱内形成搭桥现象时,物料无法依靠重力自然滑落,导致卸料不彻底,存在较高的残留率。这种情况常常需要人工介入进行二次清仓或通过驾驶车辆前后挪动来辅助卸料,影响了全流程自动化作业的连贯性和效率。
技术实现思路
1、本发明提供了一种基于位置反馈的集装箱半挂车自适应卸料控制方法、系统、车辆及存储介质,可以解决现有自动化卸料方法在面对不同物料特性或装载不均时,因缺乏自适应能力而导致物料搭桥、卸料不彻底的问题。
2、为了实现上述目的,本发明提供如下技术方案:
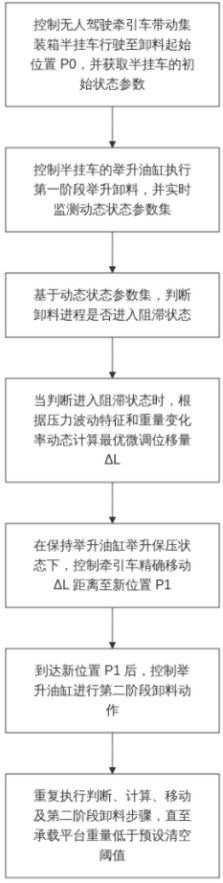
3、本发明的第一方面提供了一种基于位置反馈的集装箱半挂车自适应卸料控制方法,包括以下步骤:
4、步骤s1:控制无人驾驶牵引车带动集装箱半挂车行驶至卸料起始位置p0,并获取半挂车的初始状态参数;
5、步骤s2:控制集装箱半挂车的举升油缸执行第一阶段举升卸料,并实时监测卸料过程中的动态状态参数集,动态状态参数集至少包括举升油缸实时压力值、半挂车实时倾角值和承载平台实时重量值;
6、步骤s3:基于动态状态参数集,判断卸料进程是否进入阻滞状态;
7、步骤s4:当判断进入阻滞状态时,根据当前举升油缸压力波动特征和承载平台实时重量变化率,动态计算一个最优微调位移量δl,其中δl=f(p_fluctuation,dw/dt,α_current),p_fluctuation为预设时间窗口内的油缸压力方差值,dw/dt为重量变化率,α_current为当前倾角;
8、步骤s5:在保持举升油缸处于举升保压状态的同时,控制无人驾驶牵引车从当前位置p0精确移动δl距离至新位置p1,移动过程中采用厘米级高精度定位进行实时位置反馈闭环控制;
9、步骤s6:到达新位置p1后,控制举升油缸进行第二阶段卸料动作,第二阶段卸料动作包括继续举升至最大安全倾角或进行预设幅度的往复微动;
10、步骤s7:重复执行步骤s3至步骤s6,直至承载平台实时重量值低于预设清空阈值,完成卸料。
11、在一种可选的实施例中,步骤s3中判断卸料进程进入阻滞状态的条件包括以下至少之一:
12、(a)承载平台实时重量变化率dw/dt在连续第一时间窗口t1内小于预设的第一速率阈值,且当前残留重量大于预设残留阈值;
13、(b)举升油缸实时压力值的方差p_fluctuation在连续第二时间窗口t2内超过预设的压力波动阈值,且压力值呈现周期性上升趋势;
14、(c)集装箱半挂车实时倾角值α_current已达到预设的最大安全倾角α_max,但承载平台实时重量值仍大于预设清空阈值。
15、在一种可选的实施例中,步骤s4中动态计算最优微调位移量δl的模型具体为:
16、δl=k1×(w_remain/w_total)×l_chassis+k2×(p_avg/p_rated)×l_chassis+k3×δα×l_chassis;
17、其中w_remain为估算的当前物料残留重量,w_total为初始物料总重,l_chassis为半挂车轴距,p_avg为当前平均油缸压力,p_rated为油缸额定压力,δα为预设的目标倾角增量,k1、k2、k3为动态调整系数,且k1+k2+k3=1。
18、在一种可选的实施例中,步骤s5中精确移动δl距离的过程中,还包括以下协同控制子步骤:
19、步骤s51:实时监测举升油缸的压力变化率dp/dt;
20、步骤s52:当dp/dt超过预设的冲击阈值时,触发举升油缸压力卸载指令,控制举升油缸微降预设角度δα_release以释放压力;
21、步骤s53:待无人驾驶牵引车移动到位且举升油缸压力稳定后,恢复举升油缸至原举升角度;
22、步骤s52中的δα_release与δl呈正相关关系,具体为δα_release=β×δl,β为预设的卸荷系数。
23、在一种可选的实施例中,步骤s6中的第二阶段卸料动作包括:控制举升油缸在预设的倾角区间[α_min,α_max]内进行至少一个周期的往复运动,往复运动的频率和幅度根据承载平台实时重量变化率dw/dt动态调整,当dw/dt增大时增大往复频率,当dw/dt减小时减小往复幅度。
24、在一种可选的实施例中,还包括步骤s8:将每一次卸料过程的卸料参数集上传至云端服务器,卸料参数集包括起始位置p0、各次微调位移量δl_i、各次微调后的倾角值α_i、物料总重w_total、卸料总时长t_total以及对应的物料类型标识;云端服务器基于多个卸料参数集对步骤s4中的δl计算模型进行机器学习优化,并将更新后的模型参数下发至各智驾车辆。
25、在一种可选的实施例中,机器学习优化采用强化学习框架,其中状态空间定义为(w_remain,p_fluctuation,α_current),动作空间定义为δl,奖励函数r设定为负的卸料残余量与卸料总时长的加权和:r=-(γ1×w_residual+γ2×t_remaining),其中w_residual为本次卸料作业完成后承载平台上残留的物料重量,t_remaining为从当前时刻起至完成卸料所需的预计剩余时间,γ1、γ2为权重系数,使得优化目标为最小化卸料残余量和卸料总时长。
26、本发明的第二方面提供了一种基于位置反馈的集装箱半挂车自适应卸料控制系统,包括:
27、感知模块,用于获取集装箱半挂车的动态状态参数集,感知模块包括安装于举升油缸上的压力传感器、安装于半挂车底盘上的倾角传感器、以及安装于半挂车承载平台上的重量传感器;
28、定位模块,用于提供厘米级精度的车辆实时位置反馈,定位模块包括rtk-gnss接收机和惯性测量单元;
29、决策模块,与感知模块和定位模块通信连接,决策模块配置为执行前述控制方法中的步骤s3、s4;
30、执行控制模块,与决策模块通信连接,用于向无人驾驶牵引车的线控底盘和半挂车的举升油缸控制阀发送控制指令;
31、感知模块、决策模块和执行控制模块之间形成闭合反馈回路,其反馈周期小于100毫秒。
32、本发明的第三方面提供了一种基于位置反馈的集装箱半挂车,包括:
33、无人驾驶新能源纯电牵引车头,配备取力电机和线控底盘,取力电机通过取力器驱动液压马达;
34、集装箱半挂车,集装箱半挂车前部设置有与液压马达连接的举升油缸,半挂车承载平台上设置有四套自动锁具;
35、以及如前所述的自适应卸料控制系统;
36、牵引车头与集装箱半挂车可拆卸连接,液压马达的输出轴与举升油缸的输入轴通过快换接头连接。
37、本发明的第四方面提供了一种计算机可读存储介质,其上存储有计算机程序,该程序被处理器执行时实现如前所述的基于位置反馈的集装箱半挂车自适应卸料控制方法。
38、本发明提供了一种基于位置反馈的集装箱半挂车自适应卸料控制方法,该方案通过控制无人驾驶牵引车带动集装箱半挂车行驶至卸料起始位置并获取初始状态参数,进而控制举升油缸执行第一阶段举升卸料并实时监测由举升油缸实时压力值、半挂车实时倾角值和承载平台实时重量值构成的动态状态参数集。基于动态状态参数集判断卸料进程是否进入阻滞状态,当判断进入阻滞状态时,根据当前举升油缸压力波动特征和承载平台实时重量变化率动态计算最优微调位移量δl。在此基础上,通过在保持举升油缸处于举升保压状态的同时,控制无人驾驶牵引车利用厘米级高精度定位实时位置反馈闭环控制精确移动δl距离至新位置,使得车架与地面产生相对运动从而对堆积物料施加剪切和扰动效应,有效破坏物料搭桥结构。随后到达新位置后控制举升油缸进行包括继续举升或往复微动的第二阶段卸料动作,并循环执行直至承载平台实时重量值低于预设清空阈值。从而有效解决了现有技术在面对不同物料特性或装载不均时因缺乏自适应能力而导致的卸料不彻底及人工干预频繁的问题。该方案通过将车辆位置微调能力与举升卸料过程深度耦合,实现了卸料过程的动态响应与主动干预,显著降低了物料残留率,提升了智慧港口全流程自动化作业的连贯性、可靠性及智能化水平。
39、综上所述,本发明提供的技术方案构建了从多源感知、智能决策到精准执行的完整闭环逻辑。通过多维参数融合准确识别阻滞状态,利用具有物理意义的模型动态计算位移量,并结合保压移动协同控制与压力冲击保护机制,确保了复杂工况下卸料作业的高效性与安全性。同时,云端数据积累与机器学习优化机制赋予了系统持续进化的能力,形成了系统性的技术优势。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com