
一种柔性夹具库系统的制作方法
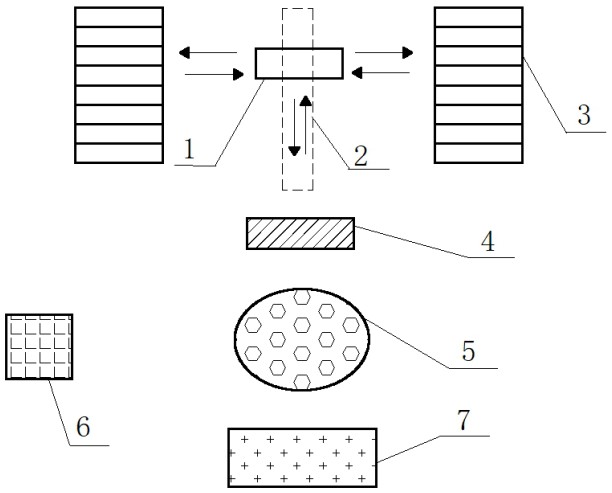
本技术涉及汽车车身制造装备,具体的说是一种柔性夹具库系统。
背景技术:
1、着汽车产品迭代速度加快,同一条焊装线常常需要在24 h内连续生产2~4种不同车型的覆盖件。不同车型的发动机盖、车门、底板等冲压件轮廓差异大,焊接时必须使用专用夹具以保证几何精度。传统做法是把所有夹具平铺在车间地面,换型时依靠人工+叉车或天车搬运,存在以下缺陷:
2、1. 换型时间长:平均需30–60 min,且必须停机等待;
3、2. 占用空间大:单套夹具占地2–4 m2,20套夹具即需约100 m2生产面积;
4、3. 人工依赖高:每次换型需2–3名工人配合吊装、定位,劳动强度大且易磕碰夹具;
5、4. 易出错:人工识别夹具编号,曾出现“用错夹具”导致200余个焊点返工的质量事故;
6、5. 管理困难:夹具状态(完好、维修、报废)无法实时同步到mes,生产调度效率低。
技术实现思路
1、本实用新型旨在克服现有技术的缺陷,提供一种柔性夹具库系统,解决换型时间长、占地面积大、人工干预多、易出错以及多车型混线生产时夹具存储与调度的难题的问题。
2、为了解决上述技术问题,本实用新型是这样实现的:
3、一种柔性夹具库系统,用于汽车焊装线焊接夹具的自动更换,其特征在于它包括:
4、立体夹具库,具有多层存放空间,每层设有定位支架;
5、导轨,固定于地面并沿立体夹具库长度方向布置;
6、堆垛机,安装在所述导轨上,可沿x方向行走并设有y向升降及z向伸缩货叉,用于将夹具从库位取出或归还;
7、出入库临时放置处,位于导轨延长线的首端,设有与堆垛机货叉最低面等高的承载面;
8、机械手,底座与所述临时放置处的安装底板通过定位销固定,机械手末端设有气动夹爪,用于在临时放置处与夹具专用搬运车之间交接夹具;
9、夹具专用搬运车,可在立体夹具库与焊装线工位之间往返;
10、控制系统,用于存储夹具编码与库位映射表,并通过以太网与堆垛机、机械手及搬运车通信,以完成夹具出库或回库流程。
11、进一步,所述立体夹具库的每个库位入口设有rfid读头,夹具对应位置设有rfid标签,用于确认夹具id与库位id一致后才允许入库。
12、进一步,所述机械手的气动夹爪开口度由比例调压阀控制,夹爪内侧贴有聚氨酯垫块,适配不同厚度夹具边框并防止表面划伤。
13、进一步,所述堆垛机的货叉上表面设有重力传感器,用于检测夹具是否完全落位,信号反馈至控制系统后方可进行下一动作。
14、进一步,所述临时放置处与夹具专用搬运车停靠区之间设有过渡区,机械手最大工作半径覆盖该过渡区,完成夹具双向交接。
15、本实用新型的有益效果是:通过上述技术方案可以看出,本申请提供一种柔性夹具库系统,通过堆垛机、机械手、控制系统等协同工作,实现夹具从库位到生产线的全自动搬运与更换,无需人工干预。柔性夹具库可兼容多种夹具,避免为每种车型单独配置固定夹具库或专用设备,节省设备采购与维护费用。只需导入夹具编码与程序,无需大规模改造生产线,缩短技改周期,提升市场响应速度。
16、本装置自动化系统响应快、动作精准,显著缩短夹具更换时间,提高生产线换型效率。夹具更换过程无需停产等待人工操作,减少因换模导致的生产中断,提升设备利用率。
17、夹具库采用立体多层结构,充分利用垂直空间,减少地面堆放,释放生产区域面积。堆垛机居中布置,配合导轨系统,实现夹具在库内的高效存取,减少搬运距离与交叉作业,所有夹具集中存放、编码管理,避免现场杂乱。
1.一种柔性夹具库系统,用于汽车焊装线焊接夹具的自动更换,其特征在于它包括:
2.根据权利要求1所述的一种柔性夹具库系统,其特征在于:所述立体夹具库的每个库位入口设有rfid读头,夹具对应位置设有rfid标签,用于确认夹具id与库位id一致后才允许入库。
3.根据权利要求1所述的一种柔性夹具库系统,其特征在于:所述机械手的气动夹爪开口度由比例调压阀控制,夹爪内侧贴有聚氨酯垫块,适配不同厚度夹具边框并防止表面划伤。
4.根据权利要求1所述的一种柔性夹具库系统,其特征在于:所述堆垛机的货叉上表面设有重力传感器,用于检测夹具是否完全落位,信号反馈至控制系统后方可进行下一动作。
5.根据权利要求1所述的一种柔性夹具库系统,其特征在于:所述临时放置处与夹具专用搬运车停靠区之间设有过渡区,机械手最大工作半径覆盖该过渡区,完成夹具双向交接。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com