
一种吊车梁螺栓智能监测装备
本发明涉及吊车梁螺栓智能监测,具体涉及一种吊车梁螺栓智能监测装备。
背景技术:
1、在现代重工业、冶金、仓储物流及制造领域中,桥式起重机、门式起重机等重型吊车装备是核心的物料搬运与工艺生产设备。吊车梁作为支撑吊车运行的关键承重结构,长期承受随吊车移动而产生的巨大集中荷载、交变应力以及频繁的冲击振动。吊车梁通常由大量螺栓进行连接与固定,这些螺栓的紧固状态直接关系到整条生产线乃至厂房建筑结构的安全性。
2、然而,现有的吊车梁螺栓监测技术存在显著的局限性:
3、1. 人工巡检的固有缺陷:传统方式依赖于人工定期手持工具登高巡检或搭建临时脚手架进行肉眼观测。由于吊车梁往往架设在数十米的高空,工作环境充斥着高温、高粉尘和高噪声,不仅对作业人员构成严重的生命安全威胁,而且巡检效率极其低下,无法实现连续、实时的监测。人工定性判断极易发生漏检、误检,难以实现精准的量化分析。
4、2. 移动及触发机制的落后:传统的移动式或固定式监测系统,其拍摄触发往往依靠人工遥控或安装于轨道上的固定行程开关。行车在运行过程中由于轨道磨损、车轮打滑等物理因素,导致机械位移累计误差大,固定行程开关极易发生漏拍、错位、重复拍摄以及定位不准的问题,无法在精准的位置捕捉到目标螺栓的清晰图像。
5、3. 多源数据融合的技术瓶颈:现有技术若单靠二维图像,难以准确辨识螺栓的微小形变、丝扣间隙变化等三维深度特征;若采用多传感器叠加,又面临多源传感器时间不同步、空间坐标不一致以及行车运行高频剧烈振动导致的点云数据严重运动畸变等技术瓶颈,极大地影响了缺陷识别精度。
6、4. 恶劣工况下的维护现状:工业现场粉尘铺天盖地、油污与水汽凝露严重,极易污染光学镜头。同时,在持续移动的行车本体上进行长距离有线布线供电极其困难,而常规单纯依靠蓄电池的方案又面临高频采集下续航短、需频繁停机更换电池的维护现状。
7、如龚裕,唐国良,王孝然,等。螺栓连接松动的监检测技术研究进展 [j]. 北京工业大学学报,2025,51 (2):192-213(doi:10.11936/bjutxb2024040004);文中记载现有移动式螺栓监测设备仅采用单一被动橡胶减震,无法同时过滤低频行进振动与高频轨道冲击振动,无硬件级微秒同步方案,二维图像与三维点云采集存在时间差,振动引发点云畸变后无 imu 逆向补偿算法,多源传感器时空失配,螺栓微小松动、裂纹识别精度低;同时设备依赖有线供电或大容量蓄电池,无振动与太阳能多源能量收集模块,工业现场布线困难、电池更换维护成本高。
技术实现思路
1、为了克服以上技术问题,本发明的目的在于提供一种吊车梁螺栓智能监测装备,解决吊车梁螺栓在剧烈振动、高尘、油污、高空移动工况下,传统检测方法定位不准、易漏检错位、成像模糊、多源传感器时空失配、布线困难及维护成本高昂等技术难题,实现免人工介入的吊车梁螺栓全自动、高精度、高稳定性的三维量化智能监测。
2、为了实现上述目的,本发明采用的技术方案是:
3、一种吊车梁螺栓智能监测装备,集成安装于移动式行车本体并随其同步移动,在行进至指定点位时自动完成螺栓状态的监测;
4、包括减震底座1、防护壳体、传感与成像总成以及计算主控总成;
5、所述减震底座1用于支撑整机并吸收行车运行时的机械振动;
6、所述减震底座1上安装防护壳体;
7、在所述防护壳体内设置传感与成像总成,传感与成像总成至少包括双目可见光变焦相机3、3d激光扫描仪7以及姿态传感器9;
8、其中两台双目可见光变焦相机3并排设于防护壳体正面下层,镜头朝向吊车梁螺栓拍摄侧,镜头前端分别设置虹膜结构8;3d激光扫描仪7横向布置于双目可见光变焦相机3上方、壳体中部靠后位置;姿态传感器9安装于 3d激光扫描仪7下方、两台双目可见光变焦相机3之间的壳体中部空腔内;
9、所述防护壳体内的边缘设置计算主控总成,计算主控总成至少包括8k人工智能主板2和通讯板4。
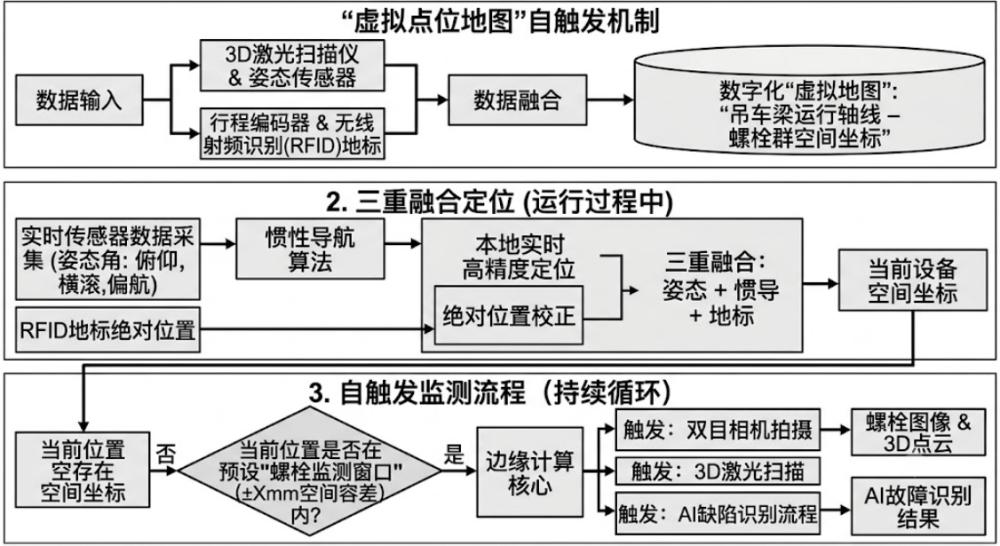
10、所述8k人工智能主板2被配置为执行基于虚拟点位地图的自触发监测流程:
11、1)在设备首次部署时,通过所述3d激光扫描仪7结合所述姿态传感器9并引入外部地标构建数字化虚拟地图,所述数字化虚拟地图包含行车运行轴线与各螺栓群的空间绝对坐标;
12、2)在运行过程中,利用所述姿态传感器9、惯导积分算法以及所述外部地标的绝对坐标进行三重交叉融合计算,实时获取所述装备当前的实时高精度空间定位;
13、设设备实时空间坐标、螺栓标准点位坐标,轨道方向容差、垂直轨道容差、高度容差,判定公式:
14、
15、三组不等式同时成立即判定进入监测窗口,触发采集与算法流程;触发后通过两台双目可见光变焦相机3和3d激光扫描仪7同步采集吊车梁螺栓低质图像与原始三维点云,依托姿态传感器9参数对点云做畸变补偿;再通过频域增强视觉状态空间算法处理图像,进行融合计算:
16、
17、;
18、式中,代表网络提取的图像空间域特征图,承载纹理、边缘等局部空间细节信息,为频域特征图,包含全局低频轮廓与高频频率信息,二者维度保持一致;表示通道维度拼接运算,用于融合两路特征通道,为 1×1 卷积层,用于压缩拼接后的通道维度并生成单通道权重特征,激活函数将卷积输出映射至[0,1]区间,得到自适应逐像素融合权重掩码;为张量哈达玛积(逐元素相乘)运算,为空域与频域自适应加权融合后的最终输出特征,通过加权空间特征、加权频域特征并逐元素相加,实现两类特征自适应融合;
19、3)当计算出当前姿态传感器9的实时空间定位落入预设的螺栓监测窗口容差区域时,本地自动触发所述双目可见光变焦相机3的变焦拍摄、所述3d激光扫描仪7的空间扫描以及ai缺陷识别算法;
20、最终输出去模糊高质量螺栓图像,完成螺栓缺陷 ai识别;
21、式中,代表网络输出的高清重建图像,为前文空域频域自适应融合得到的融合特征图,表示卷积运算,用于将融合特征映射为图像残差信息,为输入网络的低质量原始图像,该公式通过卷积提取特征残差并与低质量原图逐元素相加,实现由低质量图像向高清图像的重建输出。
22、所述双目可见光变焦相机3与所述3d激光扫描仪7在所述防护壳体内采用近共光轴的光机结构布置以将两者的光学基准在空间上对齐;所述双目可见光变焦相机3与所述3d激光扫描仪7接入同一个硬件时钟源并采用同频硬件触发脉冲信号,以保证二维图像帧与三维点云帧的采集时间达到微秒级硬件硬同步。
23、所述8k人工智能主板2在执行ai缺陷识别算法时,利用所述姿态传感器9在硬同步触发瞬间记录的高频imu振动数据对所述3d激光扫描仪7采集的原生空间点云进行逆向运动位移与旋转补偿以去除点云运动畸变;并采用反向映射方法将二维图像上识别的纹理特征投影映射到去畸变后的三维空间点云簇上,实现2d色彩纹理与3d量化形变的空间多模态特征融合诊断;
24、其中点云畸变补偿计算式为,为原生点云,为imu 振动数据解算的旋转、平移补偿矩阵;二维纹理反向映射投影公式:
25、;
26、为相机内参,、为双目可见光变焦相机3与3d激光扫描仪7标定外参,通过该式建立图像纹理与三维螺栓几何点云的一一对应关系,完成多模态特征融合诊断;融合2d纹理与3d几何数据,同时识别螺栓表面裂纹、松动痕迹,量化丝扣间隙、形变等毫米级缺陷,提升缺陷识别准确率。
27、所述减震底座1采用主动与被动复合减震结构,其最下层为刚性钢支架,中间夹设有用于过滤低频平稳行进振动的阻泥橡胶缓冲垫,上层设有内部填充有合金微型颗粒的颗粒阻尼层以通过颗粒摩擦碰撞消耗高频冲击能量。
28、所述防护壳体内部设有二级浮动平台,所述双目可见光变焦相机3与所述3d激光扫描仪7安装于该二级浮动平台上,所述二级浮动平台与所述防护壳体之间通过电控空气弹簧相连以实现主动振动抑制;
29、二级浮动平台布置在防护壳体内部传感室区域、光学窗口后方,整体为倒 t 型支撑结构,悬浮于壳体底板上方,仅通过矩形对称分布的电控空气弹簧与壳体柔性连接,隔绝壳体传递的外部振动。
30、所述边缘计算主控总成内执行智能时序避振触发逻辑,当所述姿态传感器9感知的当前实时振动有效值超过设定阈值时,主控逻辑自动延迟所述双目可见光变焦相机3和所述3d激光扫描仪7的采集触发时序,直至振动衰减至设定的安全避振窗口内再行触发曝光;
31、其中振动有效值采用计算,为姿态传感器9实时采集的振动加速度,为单次统计窗口采样点数;预设振动安全阈值,实时对比计算得到的振动有效值,当时延迟采集,持续循环计算振动有效值,直至满足的安全避振条件后,再同步触发相机曝光与激光扫描。
32、所述减震底座1上固连有一组独立的底座imu;所述8k人工智能主板2实时将所述底座imu采集的原始振动数据与所述防护壳体内的主姿态传感器9采集的残余振动数据进行交叉匹配与关联度计算,并在所述残余振动数据与所述原始振动数据的一致性趋同并超过设定比例阈值时,自动对外发出减震底座1失效的维护预警;
33、采用互相关系数量化两组振动数据的相似度,计算公式为,为振动关联系数,、分别为底座 imu、姿态传感器9采集的振动加速度,当大于预设关联度阈值,判定减震底座1减振性能失效,自动推送维护预警。
34、所述防护壳体前端设有石英石光学窗口,所述光学窗口外表面涂覆有疏水疏油纳米超双疏涂层;所述光学窗口外侧边缘环绕布置有微型气幕喷嘴,8k人工智能主板2控制所述微型气幕喷嘴在每次拍摄曝光前0.5s喷射出高压压缩空气以在光学窗口表面形成瞬时吹扫气幕。
35、所述光学窗口内部集成有全透明的微型ptc加热膜,所述防护壳体内贴附有温湿度传感器;所述8k人工智能主板2根据所述温湿度传感器反馈的参数实时计算局部结露露点温度,并在光学窗口温度低于或接近所述露点温度时自动通过pwm信号激活所述ptc加热膜进行加热去雾防凝露。
36、所述光学窗口的最前端外侧套装有由微型步进电机驱动的虹膜结构8,所述虹膜结构8被配置为在不执行螺栓检测的非工作时段保持完全叶片交叠全闭合锁死状态以物理阻绝外部环境粉尘油污,并在进入监测窗口前设定时间自动全幅向外开启。
37、吊车梁螺栓智能监测装备还包括基于能量收集的自供能系统:
38、基于能量收集的自供能系统包括在所述减震底座1内部高度集成有由压电陶瓷片构成的振动能量收集模块,振动能量收集模块用于将行车运行及吊车梁起吊时的机械振动转化为直流电能;
39、在所述防护壳体顶面上铺设有用于辅助收集光能的柔性太阳能薄膜电池板;
40、所述防护壳体内进一步设有板载的多源能量管理芯片,所述多源能量管理芯片将所述振动能量收集模块和所述柔性太阳能薄膜电池板产生的电能进行高效率积蓄并对所述装备的蓄电池进行涓流充电。
41、所述多源能量管理芯片内固连有低功耗分级管理逻辑,当检测到所述蓄电池的剩余电量跌破设定的低电量阈值时,强制将整个装备切入低功耗巡检模式,关闭包含hdmi、usb在内的非必要外设接口供电,将大带宽无线视频通信切换为窄带nb-iot或射频物联文本状态通信,并自适应降低主板运行频率和非核心区域螺栓群的拍摄监测触发频率;
42、通过电量采样电路实时采集蓄电池电压,对比预设低电量阈值,满足时执行分级降耗操作,切断外设供电、切换窄带通信、降低主板主频、拉长非核心螺栓拍摄间隔,减少整机能耗。
43、壳体顶部固连有便利现场人工应急搬运的把手5;壳体上方垂直挺立有三根高增益的无线通信天线6,分别用于4g/5g宽带信号、nb-iot窄带物联信号以及433mhz局域射频无线信号的收发;
44、壳体后侧板集中布置有外部交互接口:包含两个m16防水连接器12、一个hdmi接口13、两个usb接口14以及一个具有防水帽的高可靠带有指示灯的整机电源开关15。
45、本发明的有益效果:
46、1. 毫米级高精度定位:引入基于空间虚拟点位地图的三重融合定位技术,彻底摆脱了传统人工登高或机械行程开关的束缚,定位精度达毫米级,消除了漏拍与错位现象。
47、2. 多模态量化诊断:通过近共光轴物理结构与硬件时钟级微秒配准,完美融合了2d纹理与3d点云,配合imu高频去畸变算法,使ai能够本地量化识别螺栓裂纹、丝扣脱落、毫米级松动等复合缺陷,准确率极高。
48、3. 极端振动环境自适应:主被动复合减震与智能时序避振技术相结合,大幅度过滤了工业轨道的恶劣冲击,且具备创新的减震结构自主健康度诊断功能,显著延长了光学器件寿命并保障了高清晰度成像。
49、4. 零人工维护运行:采用疏水疏油涂层、超前气幕喷扫、ptc联动温控防凝露以及电控虹膜,保障了镜头在重度粉尘和油污下的长期高洁净度;同时,独特的振动能与太阳能双重充能机制配合边缘智能低功耗策略,实现了真正的工业现场免维护自供电;减震底座1内部压电陶瓷受行车机械振动挤压将振动能转换为电能,壳体顶面柔性太阳能薄膜收集光能作为辅助电能,两类电能输入多源能量管理芯片稳压储能后对蓄电池涓流充电;蓄电池电量不足时通过分级低功耗逻辑降低整机功耗,无需外接供电线路与人工更换电池,达成长期免维护运行。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com