
基于电动推杆直驱的矿用立井井盖开合装置及控制方法与流程
本发明涉及矿山设备安全防护,具体涉及基于电动推杆直驱的矿用立井井盖开合装置及控制方法。
背景技术:
1、随着金属矿山立井开拓工艺持续普及,立井提升系统成为井下矿石、人员、物料转运的核心通道,井口井盖作为隔绝井筒、防范坠物伤人的关键安全设施,其自动化启闭性能直接决定提升作业安全与生产效率,行业内针对立井井盖自动启闭装置的研发应用持续推进。现阶段主流井口井盖分为人工启闭、卷扬钢丝绳牵引、链条传动自动启闭三类方案,已广泛应用于有色金属、非金属矿山各类竖井工程,相关设备配套传感、电控联动模块逐步成为标配,《金属非金属矿山安全规程》也明确要求井口防护装置需与提升容器形成联动闭锁机制。在此情形下,业内围绕提升井盖自动化程度、降低设备故障率开展大量优化改进研究。
2、中国专利(公开号cn221165724u)公开了一种立井井筒自动启闭井盖门,该方案通过卷扬机配合钢丝绳牵引传动,搭配红外单点传感器检测吊桶位置,控制器接收红外信号后驱动卷扬机收放钢丝绳,实现井盖同步翻转启闭;然而该方案采用柔性钢丝绳作为传动载体,长期往复受力易出现疲劳断丝、断裂问题,无断电自锁结构,停机时井盖存在自重坠落风险,红外传感器受井下粉尘遮挡易丢失目标信号,无法区分吊桶上行、下行两种工况。
3、中国专利(公开号cn223984416u)公开了一种金属矿山竖井井口自动安全门连接结构,该方案采用外置旋转电机搭配多级连杆传动驱动安全门翻转,依靠单一接近开关检测吊桶到位信号,实现井口门体自动开合;然而该方案多级连杆外露布置于井口区域,高湿高粉尘环境下易锈蚀卡涩,单一接近开关仅能定点触发开门,无法持续跟踪吊桶完整通行轨迹,缺少吊桶完全脱离后的安全校验逻辑。
4、中国专利(公开号cn117365611a)公开了一种立井防爆盖机构自动控制系统,该方案依靠伺服电机驱动防爆盖启闭,配套单路位置传感器采集目标距离,设置固定延时完成关门动作;然而该方案仅布设单一路径传感采集支路,无法构建井口上下双层全域感应场,关门仅依靠固定延时完成,未设置双传感器冗余互锁校验,井口滞留人员、杂物时极易发生夹碰、撞击事故。
5、综上,现有立井井盖启闭装置难以兼顾井下高粉尘高湿恶劣工况适配性、吊桶双向通行精准感知与多重冗余安全闭锁的需求,亟需一种刚性直驱、双路分区感知、多层安全闭环控制的矿用立井井盖开合装置及配套控制方法。
技术实现思路
1、基于上述技术问题,本技术公开了基于电动推杆直驱的矿用立井井盖开合装置及控制方法,其所述装置包括井口平台、蝶式翻转井盖组件、电动推杆直驱驱动单元、刚性铰接机构、双毫米波雷达感应单元以及控制单元;
2、所述蝶式翻转井盖组件对称布置于井口平台开设的井口位置,井盖背部焊接矩阵式加强筋;
3、所述电动推杆直驱驱动单元为重载防爆电动推杆,内置防爆电机、减速箱与自锁丝杠机构,电动推杆隐藏安装于井口平台下方井架垂直主钢梁侧部;
4、所述刚性铰接机构包括尾部法兰与带自润滑轴承的关节销轴,电动推杆通过尾部法兰铰接于井架垂直主钢梁,前端通过关节销轴铰接于井盖背部槽型加强支架;电动推杆伸缩输出斜向刚性顶推力,驱动蝶式翻转井盖绕转轴翻转启闭,自锁丝杠机构实现断电任意角度机械锁止;
5、所述双毫米波雷达感应单元包括上部雷达传感器、下部雷达传感器及配套雷达传感器支架;上部雷达传感器经支架固定于井口平台上方,发射斜向上散射波束;下部雷达传感器经支架固定于井口平台下方,发射斜向下波束;双雷达通过多普勒频移识别吊桶运行方向;
6、所述控制单元分别与电动推杆直驱驱动单元、上部雷达传感器、下部雷达传感器电连接,控制单元内置双向对称式状态机控制算法。
7、优选的,所述蝶式翻转井盖,具体为:包括左右对称两片翻转盖板、井口框体、旋转转轴;所述矩阵式加强筋采用纵横交错焊接成型,均匀分布于盖板背面全部受力区域,分散电动推杆顶推产生的集中载荷;翻转盖板整体采用耐磨防爆钢板一体裁切成型,盖板边缘设置密封橡胶条,井盖完全闭合时橡胶条与井口框体压紧密封,阻挡井口粉尘、水汽向外溢出;两片盖板分别配套一组电动推杆直驱驱动单元与刚性铰接机构,实现双侧盖板同步翻转启闭。
8、优选的,所述自锁丝杠机构,具体为:采用梯形高摩擦角螺纹副,螺纹副摩擦角大于推杆工作载荷对应的自锁临界角;减速箱为行星齿轮减速结构,适配矿用重载冲击工况;电动推杆整体外壳喷涂矿用防腐耐磨涂层,输出杆端部设置防尘伸缩护套;电动推杆总成整体收纳于井架主梁下方封闭区域,避开井口落尘、喷淋水汽直接侵蚀。
9、优选的,所述双毫米波雷达感应单元,具体为:雷达传感器支架为可调节角度折弯支架,支架采用不锈钢防腐材质,支架上开设多组调节孔位,可上下、前后微调雷达安装高度与波束倾斜角度;所述下部雷达传感器探测距离区间固定设置为0.5m~1.5m,斜向下波束覆盖井口下方吊桶上升通道,识别吊桶上升出井工况;所述上部雷达传感器斜向上波束覆盖井口上方吊桶下降通道,识别吊桶下降入井工况;
10、集成两组并行设置的工况判定硬件支路,其中一组工况判定硬件支路与下部雷达传感器电性连接,接收下部雷达传感器的检测信号,并在多普勒频移数值大于0且探测距离小于下部阈值时,向电动推杆直驱驱动单元输出开盖驱动电信号;
11、另一组工况判定硬件支路与上部雷达传感器电性连接,接收上部雷达传感器的检测信号,并在多普勒频移数值小于0且探测距离小于上部阈值时,向电动推杆直驱驱动单元输出开盖驱动电信号。
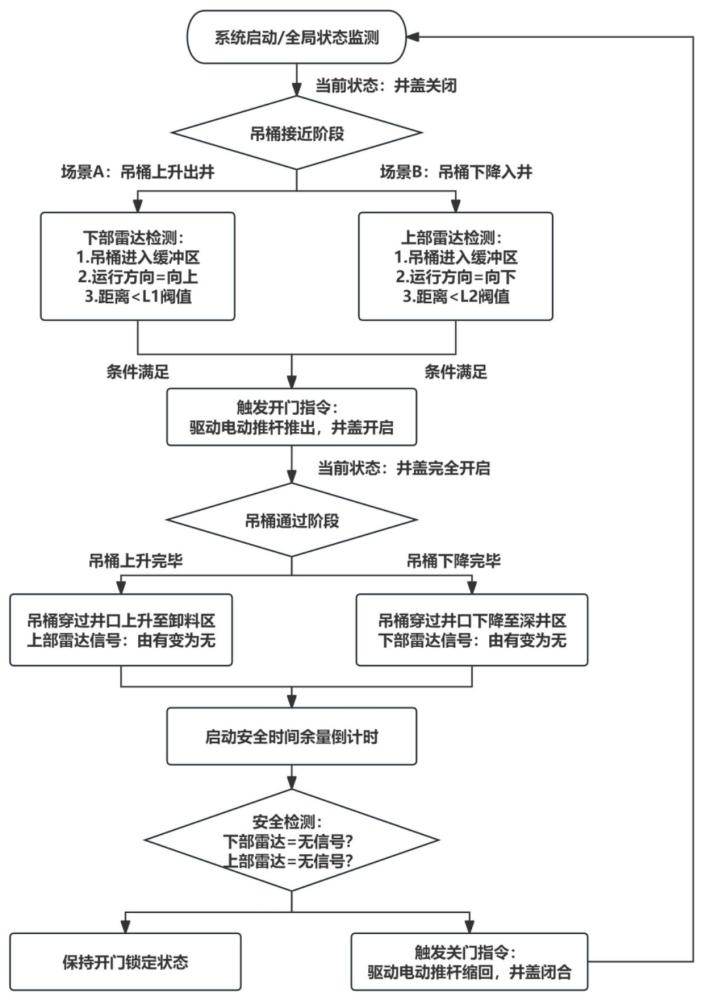
12、其所述控制方法,具体为:
13、系统上电后进行初始化,控制单元完成全局状态监测,设定装置初始安全状态为蝶式翻转井盖完全关闭;
14、在吊桶接近阶段,控制单元并行接收上部雷达传感器、下部雷达传感器采集的毫米波探测信号,根据探测信号类型设置开门触发条件;
15、当满足任一开门触发条件,控制单元向重载防爆电动推杆输出伸出指令,电动推杆刚性顶推蝶式翻转井盖完全开启;
16、井盖完全开启后持续监测雷达信号,采用下降沿触发逻辑判定吊桶完全脱离井口;
17、确认吊桶完全脱离感应区后,启动安全时间余量倒计时,在倒计时结束前执行全域安全校验,进行延时补偿与全域互锁关门控制。
18、优选的,所述开门触发条件,具体为:设置吊桶上升出井、吊桶下降入井两组触发场景,吊桶运行方向识别采用毫米波雷达多普勒频移算法,公式为:
19、
20、其中,为雷达检测多普勒频移,为吊桶垂直运行速率,为雷达波束与吊桶运动轴线的夹角,为毫米波雷达发射信号波长;
21、两组场景均采用多参数与逻辑校验机制,当单场景内所有判定参数同时满足时,生成有效开门触发指令。
22、优选的,所述逻辑校验机制,具体为:控制单元调取下部雷达传感器探测数据,同时满足吊桶进入井口下方预设缓冲区、多普勒频移判定吊桶向上运行、吊桶与井口实测距离小于预设开门阈值时,触发吊桶上升出井场景;
23、控制单元调取上部雷达传感器探测数据,同时满足吊桶进入井口上方预设缓冲区、多普勒频移判定吊桶向下运行、吊桶与井口实测距离小于预设开门阈值时,触发吊桶下降入井触发场景。
24、优选的,所述下降沿触发逻辑,具体为:通过实时采集雷达回波幅值信号进行状态判定,公式为:
25、
26、其中,为有效下降沿判定标识,为相邻两个采样周期的雷达回波幅值,为预设雷达有效探测幅值阈值;
27、当连续多组采样数据满足1时,判定雷达感应区域内吊桶目标由存在转为消失,确认吊桶完全脱离井口作业区域。
28、优选的,所述全域安全校验,具体为:采用双雷达冗余互锁逻辑,杜绝人员误入、杂物滞留、吊桶卡顿导致的夹伤、碰撞事故,公式为:
29、
30、其中,为关门使能信号,为上部雷达目标检测信号,为下部雷达目标检测信号;
31、当且时,,允许执行关门动作;
32、其余工况均锁定关门指令,保持井盖开启状态。
33、优选的,所述全域互锁关门控制,具体为:上部雷达传感器、下部雷达传感器的双雷达分区采集、并行信号处理,单次异常信号不触发工况响应,持续满足阈值条件时输出有效控制信号;任意雷达检测到目标信号时,持续锁定关门指令,维持井盖开启状态,直至双雷达均无目标检测信号。
34、相对于现有技术,本技术的技术方案具有以下技术效果:
35、本发明采用重载防爆电动推杆刚性直驱替代传统钢丝绳、链条、外露连杆多级柔性传动,推杆内置自锁丝杠机构,断电后可在任意开启角度锁止井盖,杜绝井盖坠落风险;推杆整体隐藏布置于井架主梁下方,避开井口粉尘、水汽直淋,大幅降低锈蚀、卡涩故障率,同时不占用井口上方作业通行空间,适配井下狭小井口工况。
36、本发明的上下两组毫米波雷达分区布设形成双层空间感应场,通过多普勒频移算法精准区分吊桶上行、下行工况;雷达为非接触式探测,不受粉尘、水雾遮挡干扰,大幅提升目标识别稳定性,可持续全程追踪吊桶完整通行轨迹。
37、本发明设置三重安全机制,通过多参数与逻辑开门,过滤杂波、碎石带来的误动作;通过回波幅值下降沿判定吊桶完全脱离井口,避免吊桶未完全通过时提前关门;通过延时补偿与双雷达全域互锁校验,当任一雷达检测到人员、杂物、滞留吊桶时,持续锁死开门状态。
38、本发明通过执行机构、雷达感知单元、状态机控制算法协同匹配,实现吊桶双向通行全程无人值守自动启闭,无需人工现场操作井盖,缩短单次吊桶进出井口作业周期;整套系统参数可灵活调节,适配不同规格吊桶、不同深度立井,通用性强,便于接入矿井整体提升集控平台。
39、上述说明仅是本技术技术方案的概述,为了能够更清楚了解本技术的技术手段,从而可依照说明书的内容予以实施,并且为了让本技术的上述和其他目的、特征和优点能够更明显易懂,以下以本技术的较佳实施例并配合附图详细说明如后。
40、根据下文结合附图对本技术具体实施例的详细描述,本领域技术人员将会更加明了本技术的上述及其他目的、优点和特征。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com