
链锯、用于链锯的部件和用于操作锯的系统的制作方法
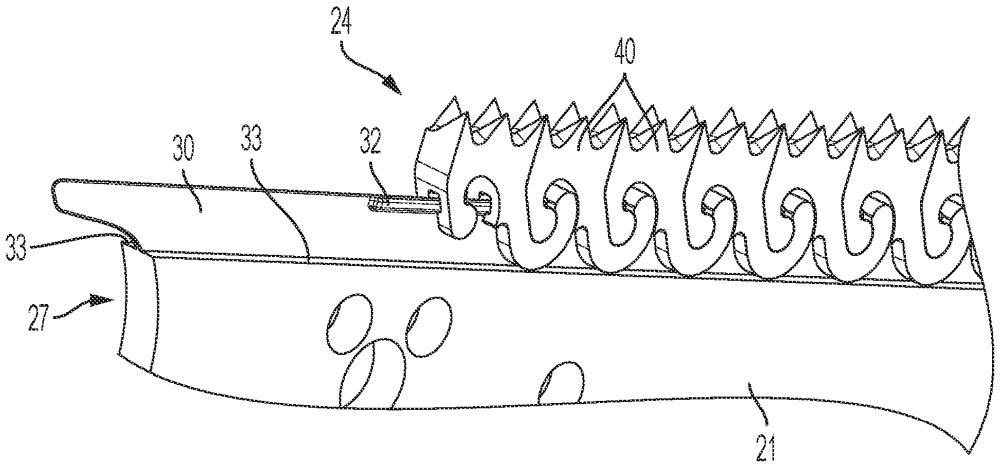
本公开涉及链锯、用于链锯的部件、制造链锯和部件的方法以及使用链锯和部件的方法。本公开还涉及用于机器人和自动化外科手术、特别是骨科外科手术(诸如膝关节外科手术或脊柱外科手术)的系统。
背景技术:
1、许多人患有需要切削骨或其他组织或切削骨或其他组织有用的骨科外科疾病。例如,许多人患有需要外科手术植入人工关节的严重关节疾病。每年,医生都会在手术中植入数百万个人工关节,这些手术需要对患者的骨进行改造以接受植入。最常见的关节手术是膝关节置换。膝关节置换中的骨改造包括在将通过植入物连结的两个主要相邻长骨的末端处作出一系列平切口。理想情况下,这些切口与植入物的形状精确互补。健康骨的与植入物的类似表面相对的平坦表面导致最强的连接愈合,且并发症或植入失败的机会较少。
2、在外科手术期间锯骨或其他组织的要求超出了其他锯应用的要求。具体来说,在外科手术中,锯必须是无菌的,锯杆需要容易被外科医生控制,并且振动和大的声音需要被最小化。另外,锯必须以不产生过多热量的方式执行切削,该过程不能在手术区中沉积金属颗粒或其他污染物,并且除了其他考虑之外,该过程必须在最小化对邻近软组织的损伤等等的同时切削硬骨或其他组织。
3、骨是一种有生命的材料,其含有细胞来重新形成骨和抵抗感染。重要的是,在切削之后,骨的坚硬部分保持完好,并且骨没有失活(骨内的细胞被杀死)。失活的骨愈合不良,并且对感染的抵抗力较低。在植入的关节中,当骨失活时,骨和植入物之间的界面受损,从而增加失败的机会。
4、骨失活的一个原因是切削装置与骨摩擦导致的过多热量。在没有预防措施的情况下,骨温度会超过200℃。重要的是避免高温以避免热坏死,即由于热而杀死细胞,或者由于热效应而以其他方式破坏或延缓骨细胞的愈合。骨温度可以通过更短的切削时间和水冲洗来控制。然而,这延长了整个过程的时间,并且冲洗遮蔽了切削区域,并且会被切削装置的振动溅到。
5、骨切口的残余必须从身体去除。优选地,骨切口的碎屑是粉末骨与体液的混合物。这种浆应当从切削区域去除。不期望留下大块的骨;如果它们沉积在组织中,它们会充当感染的病灶。
6、骨具有不同的硬度。皮质骨,即长骨外部的承重骨组织,相对地硬。相比之下,松质骨,即长骨内部的骨髓组织,相对地软。存在许多不同的骨组织和硬度。
7、骨锯产生的切口在杆的平面中是理想地平坦的,并且在切口边界处是笔直的。当两个骨表面彼此相对或者当一个骨表面与植入物表面相对时,这是允许最佳愈合所需要的。不在同一平面中的表面或不平坦的表面形成空间隙,这需要很长时间才能愈合或可能永远无法愈合。一些锯倾向于经历偏离锯杆的预期平面的偏离,这被称为刮削,这是不合期望的。此外,一些锯具有切削元件,切削元件倾向于经历导致杆的无引导移动的抓取动作,这也是不合期望的。
8、在外科手术中,骨锯由外科医生在手术室环境中控制。优选地,锯产生最小的振动,使得它可以被外科医生容易地控制。这一点是重要的,原因有多种。骨通常靠近重要和脆弱的软组织,诸如血管和神经,并且不受控制的移动会导致对这种组织的损伤。此外,不受控制的移动会导致不太合期望的切削。
9、锯优选是薄的。在常见的应用中,合期望的是,当切削骨时,去除的骨量最小化。此外,还有许多其他需要小锯的骨科适应症,一个示例是植入椎骨中的外科植入物。因此,期望有一种能够以足够小的尺寸制造以按照预期操作的锯设计。
10、在典型的骨切削过程中,目前用于切削骨的装置是矢状锯。这种锯具有矩形形状,其一端处有其切削刃。切削刃通过弧从一侧移动到另一侧,很像钟摆。这种移动以极高的速率执行,高达每分钟20,000次移动。
11、矢状锯有几个缺点。由于快速运动和所使用的大的力,矢状锯产生大量振动。这使得外科医生难以精确使用。矢状锯的声音会相当大。事实上,噪音引起的听力损失会是手术室工作人员的职业危害。金属颗粒会从矢状锯上刮下并沉积在伤口中。矢状锯的高速还会导致空气传播的病原体,这对患者、无菌区和相关的医务人员都会是有害的。矢状锯的高速还在骨中产生热量。这种热量会杀死骨内的细胞成分,从而阻碍骨愈合。为了减少热量,外科医生经常限制矢状锯持续使用的时间。然而,这延长了过程的总时间。矢状锯经常偏离其预定路径,从而产生弯曲而非平坦的骨表面。由于这些原因以及其他原因,矢状锯并不理想。
12、链锯在诸如木材切削的应用中使用已久;然而,直到现在它们还没有被成功地部署用于普通外科手术用途。这是因为对于骨或其他外科手术的特殊要求,链锯面临许多技术挑战。授予viola的美国专利号9,616,512公开了一种用于切削骨的链锯。美国专利号9,616,512的公开内容通过援引全部并入本文。本文描述的实施例提高了用于切削骨或其他组织的外科链锯的安全性和功效。
13、用于骨科外科手术的机器人系统是目前已知的并且被使用。本公开的一些实施例涉及机器人或自动化系统,其具有优于这种现有系统的一个或多个优点。
14、使用机器人技术的系统的一个示例类型是用于在骨科外科手术期间进行引导的骨科立体定位仪器。这种系统通常包括摄像机、计算机和跟踪阵列。跟踪阵列被放置在患者身上的固定位置,摄像机向计算机实时提供跟踪阵列的图像,并且计算机将图像数据转换成位置数据以跟踪患者的解剖结构。可以基于患者解剖结构的位置数据来引导具有手术工具的机器人。
15、目前使用的这种机器人系统的一个示例是可从stryker公司获得的mako全膝关节成形术(“tka”)系统。mako tka系统包括具有机械臂的机器人单元、包括立体3d摄像机的摄像机单元和引导模块。mako tka系统还包括跟踪阵列,包括附接到患者股骨的股骨跟踪阵列和附接到患者胫骨的胫骨跟踪阵列,以及可以由外科医生定位在不同位置的手持探头。跟踪阵列和探头在其上有反射标记盘,从而允许摄像机跟踪它们的位置。诸如矢状锯的锯附件可以附接到机器人臂。
16、在使用中,机器人单元被用手术单覆盖并牢固地安置到地板。摄像机单元安装在柱子上,柱子也牢牢地定位到地板上。摄像机观察患者身上的跟踪阵列,系统将摄像机图像数据转换成患者身上解剖点的位置信息,并且系统使用该位置信息将机械臂和锯的位置调整到患者膝关节的期望位置。随着患者腿部的移动,机械臂基于来自摄像头的视觉反馈进行重新调整。
17、骨科外科立体定位仪器的其他示例是已知的。例如,可从zimmer biomet获得的rosa膝关节系统是另一种这样的仪器。像mako tka系统一样,rosa膝关节系统使用解剖标记的可视化来定位机械臂。rosa膝关节系统的机械臂可以承载用于引导外科切削的切削引导件。
18、需要对这种现有系统进行改进。
技术实现思路
1、本公开涉及改进的链锯、用于链锯的部件、制造链锯和部件的方法以及使用链锯和部件的方法。本公开的实施例提供了在外科手术中切削骨或其他组织中的改进的功效和/或安全性。
2、在一些实施例中,锯杆包括轨道,并且链节具有凹槽,使得链节跨在轨道上。轨道可以具有突起,并且链节的凹槽可以具有容纳突起的凹口,由此突起防止链节在远离围绕锯杆的链路径的方向上脱离锯杆。
3、在一些实施例中,链锯包括锯杆和围绕锯杆布置成链的多个链节,其中第一链节包括接合第二链节的凹部的钩,从而将第一链节和第二链节联接在一起,并允许第一和第二链节彼此铰接而在链围绕锯杆被驱动时不分离。链节可以具有一个或多个切削齿,这些切削齿被定向成使得切削动作导致沿基本上竖直方向的力,即垂直于链的路径并进入锯杆中。链节可以具有呈锥体或棱锥(包括倾斜的棱锥)形状的切削齿。链节可以具有沿着链节横向侧对准的切削齿。切削齿的齿顶可以沿着链节的横向侧对准。沿着一个横向侧的切削齿可以相对于沿着相对横向侧的切削齿交错。
4、在一些实施例中,硬涂层可以施加到锯杆的接触表面,即锯杆接触链节的表面,和/或链节的接触表面,即链节接触锯杆的表面。硬涂层减少摩擦和发热。硬涂层还可以减少磨损,并且可以避免对润滑剂的需要,这在大多数润滑剂将不可接受的医疗环境中是有益的。硬涂层可以是金刚石涂层。其他示例涂层包括钛和钛合金以及其他材料的氮化物,其可以通过气相沉积或其他工艺来施加。硬涂层(诸如金刚石涂层或本文公开的其它涂层)也可用于涂覆链节的切削齿,以获得关于减少摩擦、热量和磨损的类似益处。
5、在一些实施例中,链锯可以包括保护元件,用于在链锯穿过引导切削块时保护链锯。保护元件可以包括邻近链并沿着锯杆的第一纵向侧与链间隔开的第一导柱,以及邻近链并沿着锯杆的第二纵向侧与链间隔开的第二导柱。导柱可以比链更宽。导柱可以是可收缩的。在其他实施例中,保护元件可以是可收缩的盖。
6、在一些实施例中,骨科外科手术的方法可以包括沿第一方向操作链锯的链以切削骨,以及沿与第一方向相反的第二方向操作链锯的链。切削齿可以是对称的或不对称的,使得切削功能在相反方向上相同或不同。
7、在一些实施例中,骨科外科手术的方法可以包括用链锯在骨中切削精确的挖掘体积,并将精确成形为挖掘体积的植入物插入骨中。
8、在一些实施例中,提供了用于制造用于链锯的链节的系统和方法。在一些实施例中,提供了用于对链锯和其他锯的切割齿进行低成本的锐化和/或定轮廓的系统和方法。
9、在一些实施例中,制造用于链锯的链节的方法包括使用金属注射成型来使具有第一横向侧、第二横向侧和多个切削齿的链节成型,并且使用磨削(例如双盘磨削)来磨削链节的第一横向侧和第二横向侧。
10、在一些实施例中,骨科外科手术的方法可以包括机器人控制链锯切削骨。
11、在一些实施例中,用于外科手术用途的机器人系统包括臂,该臂包括第一端和第二端,其中该臂的第一端适于连接到患者的骨。臂的第二端适于连接到仪器、机器人臂或包括机器人臂的计算机化机器人单元中的一者。机器人臂可以被配置成承载仪器,诸如骨锯或用于骨锯的引导装置。
12、在一些实施例中,用于外科手术用途的自动化系统包括被配置成切削骨的链锯、被配置成在链锯正在操作时测量链锯的一个或多个状态的反馈系统、以及被配置成从反馈系统接收信息并基于该反馈自动改变到链锯的输入以便改变链锯的操作的控制系统。
13、从附图和详细描述中,本公开的实施例的其他示例和特征将变得明显。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com