
一种船舶多层级动态航速调优系统及其方法与流程
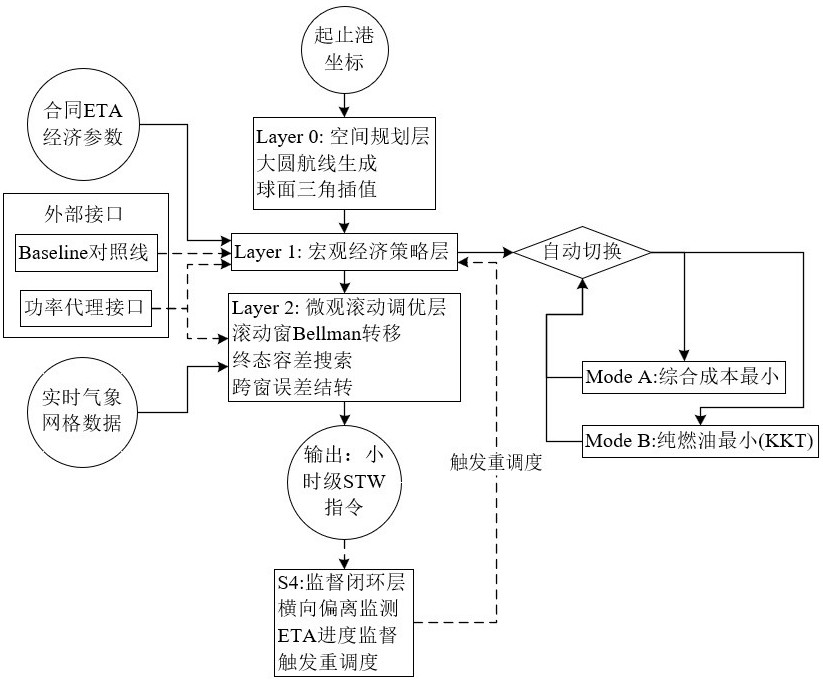
本发明属于船舶运营优化、航行控制与船舶能效管理,具体涉及一种面向远洋船舶,用于协同优化航速、燃油消耗、航程进度与到港时间的多层级动态航速调优系统及其方法。
背景技术:
1、现有船舶航速优化方案大多采用单层求解或全航次一次性求解方式,即在开航前基于预测海况、船舶经验曲线或油耗模型,对全程航速给出恒速或粗分段建议。该类方案虽可在一定程度上降低燃油消耗,但在动态海况、合同到港时间(eta)约束及执行扰动共同作用下,仍存在以下技术缺陷:
2、(1)静态求解结果失效快:功率与对水航速(stw)近似存在的非线性关系。以预报均值作为输入进行寻优,在执行阶段会因詹森(jensen)不等式产生约1%~3%的系统性偏差。
3、(2)决策变量物理不一致:现有技术常混用对地航速(sog)作为决策变量。然而,真正决定船舶油耗与主机安全的是对水航速(stw),sog受洋流扰动影响显著。二者混用会导致优化结果在洋流区域产生明显偏差。
4、(3)无法吸收短时扰动:现有方案无法在小时级粒度内有效吸收风、浪、流的快速短时变化,导致大量小时级的节能潜力被浪费。
5、(4)缺乏统一架构与闭环机制:综合成本最小化、eta约束满足、航段执行稳定性与实时监测反馈等功能,通常分散于不同模块甚至不同系统中,缺少统一的层级组织关系与闭环调优机制,导致算法结果难以稳定、可靠地落地应用。
技术实现思路
1、针对上述现有技术的不足,本发明提出一种船舶多层级动态航速调优系统及其方法。本发明的目的并非在于单独改进某一种优化算法,而在于建立一套面向船舶航速调优场景的分层动态技术架构。
2、该架构通过四层职责解耦:
3、(1)空间规划与时间寻优的解耦;
4、(2)宏观经济寻优与微观物理执行的解耦;
5、(3)在合同eta约束下,综合成本最小与纯燃油消耗最小两种目标的自动切换;
6、(4)以小时级滚动窗为粒度的动态调优;
7、(5)横向偏离监督、eta进度监督与再调度触发的统一闭环。
8、本发明所提供的系统采用“空间规划—宏观策略—微观执行—监督闭环”的四层顺序耦合架构,各层具有不同的状态变量、控制变量和输出结果,且后一层以前一层的输出作为输入。
9、1. layer 0 - 空间规划层:
10、该层仅承担空间几何规划,不引入时间与成本变量。其由起止港坐标基于以下公式生成航路点(waypoint)与航段(leg)序列。
11、haversine大圆距离公式:
12、;
13、;
14、;
15、其中分别为起点的纬度和经度(单位:弧度);分别为终点的纬度和经度(单位:弧度);,;
r为地球半径,取3440.065海里;
d为大圆距离(单位:海里)。
16、起点初始方位角公式:;
17、其中为从起点到终点的初始大圆方位角(单位:弧度),为四象限反正切函数。
18、球面三角插值公式(用于生成中间航路点):
19、;
20、;
21、;
22、;
23、,;
24、其中为插值参数,为生成的中间航路点坐标(单位:弧度)。
25、2. layer 1 - 宏观经济策略层:
26、该层负责在航段尺度上生成宏观目标航速或目标进度。该层不直接处理小时级扰动,而是根据商业约束、燃油成本和eta条件,形成供执行层跟踪的宏观目标,并具备双模自动切换功能。
27、mode a(综合成本最小):以每海里综合成本最小为目标函数。
28、;
29、其中
v为对地航速(sog),单位:节;为燃油单价,单位:美元/吨;为日油耗(吨/天),为在对地航速
v和环境条件
w下的主机功率(单位:千瓦),sfoc为主机比油耗(单位:克/千瓦时);
f为期租日金,单位:美元/天;=cargovalue·r / 365为货物资金占用日费率(单位:美元/吨/天),cargovalue 为货物cif价值(单位:美元/吨),r为货款年化资金成本率(单位:%/年);为仓储费率(单位:美元/吨/天);为在途货量(单位:吨),为在港货量(单位:吨)。
30、求解时,先采用粗扫步长=0.25节生成速度网格:
31、;
32、找到使最小的初值,再用黄金分割法精确求解。黄金分割比例,通过不断缩小区间直至节,取为最优对地航速。
33、mode b(纯燃油最小,自动切换):当mode a求得的预计到港时间final eta晚于合同约定时间时,系统自动切换至此模式。该模式以总油耗最小为目标,以eta为硬约束:;
34、引入拉格朗日乘子≥0,构造拉格朗日函数:;
35、根据karush-kuhn-tucker(kkt)一阶最优性条件,。对于给定的,各航段的最优航速可通过以下方式求得:将船舶油耗模型和航行时间模型代入,得到:;
36、整理得:;
37、其中表示第
i个航段以恒定对地航速航行时的燃油消耗量(单位:吨),其表达式为:;
38、式中为航段距离(海里),为对地航速(节),为在航段平均环境条件下主机功率(千瓦),sfoc为主机比油耗(克/千瓦时)。由于可通过功率代理接口和油耗模型计算,上式左侧可离散求解。具体地,对于每个航段,在速度区间内采用二分法或黄金分割法找到满足上述等式的,其中偏导数采用数值差分法近似计算:;
39、其中为一小量,例如取0.01节。该数值差分可在每次迭代中快速计算,从而高效求解各航段的最优航速。
40、若所有航段均求解完毕,则计算总时间。然后,通过对进行二分搜索,直至,最终得到满足eta约束的最优航速序列。
41、需要说明的是,layer 1在求解分段目标对地航速时,采用航段内的平均洋流分量进行时间计算,即假设洋流在航段内恒定。实际航行中洋流的空间变化会导致对水航速stw与目标对地航速之间的动态偏差,该偏差将由 layer 2 的滚动动态规划以及跨窗误差结转机制进行逐窗修正。因此,layer 1 的宏观目标仅提供经济最优的进度参考,不要求精确跟踪。
42、3. layer 2 - 微观滚动调优层:
43、该层在layer 1给出的分段目标对地航速基础上,采用3小时的滚动窗口,根据实时环境数据进行局部修正,输出小时级的对水航速(stw)指令。
44、动作与状态变量分离:明确区分动作变量和状态更新变量。动作变量为对水航速(stw),决定油耗;状态更新变量为对地航速(sog),用于累计里程。
45、;
46、其中为洋流在航线方向上的轴向分量(单位:节),顺流为正。
47、bellman转移方程:在滚动窗内,以离散stw网格为动作空间,以离散化的累计里程为状态变量,通过动态规划进行最优决策。
48、;
49、;
50、,
51、其中表示在第
t小时累计里程为时的最小累计油耗(单位:吨);为时间步长,取1小时;为第
t小时对应的气象网格数据(包含风、浪、流等信息);为里程离散化步长,取0.1海里。
52、终态容差搜索与跨窗误差结转:
53、终态容差搜索:由于里程离散化,精确命中目标里程的概率极低,故采用容差搜索选择最优终态。
54、;
55、;
56、其中为当前窗口应完成的目标里程(单位:海里),为容差,默认取0.2海里。
57、跨窗误差结转:将当前窗口末的实际里程与目标里程的残差结转到下一个窗口,以实现长航次运行的稳定收敛。
58、;
59、为防止误差累积发散,对该残差进行截断处理:;
60、其中为滚动窗时长,取3小时;为最大允许航速(单位:节);为容差的三倍,代表允许的里程误差上限(默认0.6海里);为基于最大航速在0.1倍窗长内可行驶的距离,作为误差结转的绝对上限(默认0.1×3×19=5.7海里)。取两者中的较小值作为截断边界,既能抑制单窗残差过大的异常情况,又避免误差在多窗间无限累积。其中,系数0.1的选取基于以下工程经验:在单个滚动窗(3小时)内,航速相对于目标值的短期扰动通常不会导致里程偏差超过0.1倍窗长乘以最大航速,该值远大于容差三倍(0.6海里),作为绝对上限可防止极端异常值导致的残差失控;而作为日常残差的软边界,允许动态规划(dp)离散化引起的微小误差在多个窗口间平滑结转。
61、4. s4 - 监督闭环层:
62、该层独立于上述三层,持续判断当前执行结果是否仍处于允许的技术范围内,并在必要时触发重新计算。
63、横向偏离(xte)监测:基于实时船位和计划航线计算横向偏离。
64、;
65、;
66、;
67、其中为当前航段起点坐标,为实时船位坐标,为计划航段的方位角,为船位到航段起点的方位角,为船位到航段起点的距离(单位:海里),
r为地球半径(海里)。
68、动态阈值与触发机制:引入动态阈值,允许较长航段有更大的容忍度。
69、;
70、其中为基础阈值,默认2.0海里;
scale为比例系数,默认0.05;为当前航段的长度(单位:海里)。当连续
n次(默认
n=3)超出该阈值时,系统挂起layer 2,并触发layer 1以当前船位为起点、剩余eta为约束,重新执行宏观策略求解。
71、与现有技术相比,本发明具有以下有益效果:
72、(1)通过多层级动态航速调优架构,将几何航线生成、经济目标分配、执行层动态修正与监督闭环反馈纳入统一技术方案,克服了传统方案难以同时兼顾规划精度、执行稳定性和实时调优能力的问题。
73、(2)通过layer 1与layer 2的分层解耦,使宏观商业目标与微观物理执行在不同时间尺度上处理,避免了模型复杂度膨胀。
74、(3)通过引入的变量关系,实现了动作变量与状态更新变量的严格区分,使燃油决策建立在对水航速基础上,提高了调优过程的物理一致性与可解释性。
75、(4)通过滚动窗bellman转移、终态容差搜索和跨窗误差结转机制,使系统能够连续吸收短时环境扰动,避免了静态优化中因jensen不等式产生的系统性偏差,保证了长航次动态调优的稳定性和收敛性。
76、(5)通过独立的监督闭环层对xte、进度偏差进行统一监测,使本发明由“离线优化工具”提升为“可在线执行的技术系统”。
77、(6)各层职责明确、接口清晰,易于在船端工控机或能效管理系统中部署,具备良好的工程实现性与扩展性。
78、本发明的其他特征和优点将在随后的说明书中阐述,或者通过实施本发明而了解。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com