
表面处理系统的制作方法
本发明涉及一种用于处理表面、尤其用于清洁地面表面的表面处理系统。
背景技术:
1、由de 10 2013 215 198 a1已知一种表面处理器具。该已知的表面处理器具被设置用于加工地面表面,并具有底部部件和纵向延伸的引导部件。该底部部件被设立用于作用于待处理的表面。该纵向延伸的引导部件与底部部件连接,并被设立用于使底部部件在待处理的地面表面上手动地运动。该已知的表面处理器具仅允许手动使用。
技术实现思路
1、本发明的任务在于,提供一种表面处理系统,其相对于现有技术提供优点。
2、该任务通过提供一种具有权利要求1的特征的表面处理系统来解决。有利的改进方案在从属权利要求中说明。权利要求的措辞通过引用成为说明书的内容。
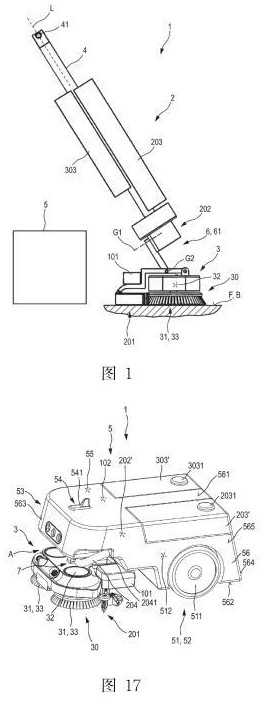
3、根据本发明的表面处理系统具有表面处理器具和机器人装置。表面处理器具具有底部部件和引导部件。底部部件被设立用于作用于待处理的表面。引导部件与底部部件可松开地连接,并被设立用于使底部部件在待处理的表面上手动地运动。机器人装置能够可松开地与表面处理器具的底部部件连接。机器人装置被设立用于使底部部件在待处理的表面上自主地运动。根据本发明的表面处理系统能够在自主使用配置与手动使用配置之间转换。在自主使用配置中,引导部件与底部部件分离且机器人装置可松开地与底部部件连接。在手动使用配置中,机器人装置与底部部件分离,并且引导部件与底部部件可松开地连接/保持连接。自主使用配置实现底部部件(以及与其连接的机器人装置)在待处理的表面上的自主运动,尤其是对表面的自主处理。取而代之地,手动使用配置设置借助引导部件使底部部件在待处理的表面上手动运动。因此,根据本发明的表面处理系统能够匹配于相应的处理情况使用。例如,较小的和/或不适于自主处理的表面可以在表面处理系统的手动使用配置中进行处理。较大的和/或不适于手动处理的表面可以在表面处理系统的自主使用配置中进行处理。根据引导部件和机器人装置的尺寸,表面处理系统在自主使用配置中比在手动使用配置中具有更紧凑的尺寸,或者反之亦然。只要机器人装置相比于引导部件具有更紧凑的尺寸,则在自主使用配置中也能处理表面的、在连接有引导部件的情况下(在手动使用配置中)无法到达或难以到达的这种位置。只要引导部件相比于机器人装置具有更紧凑的尺寸,则在手动使用配置中也能处理表面的、在连接有机器人装置的情况下(在自主使用配置中)无法到达或难以到达的这种位置。通过可能使用同一个表面处理系统既用于自主处理也用于手动处理,可以省去提供两个单独的表面处理器具,即一个手动/手导式表面处理器具和一个自主表面处理器具。由此节省了设备方面的开销。此外,还可以节省时间和/或人力。根据本发明的解决方案此外具有可持续性,并总体上允许成本降低。
4、根据本发明的表面处理系统被设立用于处理表面。优选地,该表面处理系统用于清洁地面表面,优选用于清洁建筑物中的地板表面。
5、底部部件被设立用于作用于待处理的表面。优选地,底部部件在使用期间,即不仅在手动使用配置而且在自主使用配置中,都贴靠在待处理的表面处。尤其地,底部部件放置在待处理/清洁的地面表面上。底部部件也可以被称为处理头。
6、引导部件用于手动运动底部部件。为此目的,引导部件与底部部件可以可松开地连接(在自主使用配置中)或可松开地连接(在手动使用配置中)。在一种设计中,引导部件与底部部件刚性连接。在另一种设计中,引导部件与底部部件以能相对于底部部件运动的方式连接,优选以能转动和/或枢转运动的方式连接。引导部件与底部部件可松开地且因此可相对于机器人装置交换地连接。引导部件和底部部件之间的可松开的连接可以任何适用于本目的的方式设计。引导部件也可以被称为手引导部件。引导部件优选为纵向延伸。进一步优选地,引导部件在第一端与第二端之间纵向延伸。优选地,第一端被设立用于与底部部件连接,尤其是间接或直接连接。优选地,第二端被设立用于由操作人员操作。
7、机器人装置被设立用于使底部部件在待处理的表面上自主地运动。在一种设计中,机器人装置被设立用于驱动自主运动。在一种设计中,机器人装置备选地或附加地被设立用于对自主运动进行转向。在一种设计中,机器人装置备选地或附加地被设立用于控制自主运动,尤其是借助底部部件所驱动和/或转向的自主运动。在另一种设计中,机器人装置备选地或附加地被设立用于控制和/或切换表面处理系统和/或底部部件的至少一种功能,尤其是处理功能。自主尤其意为:自行的、自动的和/或无需由操作人员控制尤其是速度和/或方向的运动。自主表面处理器具以吸尘机器人或擦地机器人的形式已为本领域技术人员所知。机器人装置的用于自主运动底部部件的具体设备优选基于由在那里已知的技术,且因此并非本发明的重点。在自主使用配置中,机器人装置与底部部件可松开地连接。机器人装置与底部部件的可松开的连接优选包括至少一种机械的作用连接。备选于或附加于机械的作用连接,所述连接可以包括机器人装置与底部部件之间和/或机器人装置与引导部件之间的至少一种电气的、流体引导的、信号技术的和/或数据技术的作用连接。在一种设计中,机器人装置被设立用于自主构造和/或松开与底部部件的可松开的连接。换言之,该设计允许无需操作人员介入即可实现机器人装置对接到底部部件处和/或机器人装置与底部部件脱离。
8、在本发明的设计中,底部部件具有工具设备,该工具设备带有至少一个被驱动的工具以用于作用于待处理的表面。在一种设计中,底部部件具有驱动设备以用于产生推进力,该推进力辅助或引起底部部件的手动运动和/或自主运动。驱动设备优选具有驱动马达,例如呈电动机的形式。优选地,驱动设备具有至少一个驱动元件,例如驱动轮、驱动辊或类似物。在一种优选设计中,至少一个被驱动的工具被设立用于在被驱动的状态下产生所述推进力。至少一个工具可以设计为单件式或多件式。优选地,工具设备和/或至少一个工具可从底部部件上取下。在不同的设计中,工具设备不同地设计,例如作为研磨、抛光或擦洗设备。至少一个被驱动的工具尤其可以是研磨、抛光或擦洗工具。在被驱动的状态下,工具相对于底部部件运动,其中尤其可以设置平移的、旋转的、振动的、振荡的和/或偏心的被驱动运动。在一种设计中,至少一个工具是辊,具有用于作用于待处理的表面的外周面。在另一种设计中,工具是盘形的,尤其是盘式工具,具有用于作用于待处理的表面的端面。在不同的设计中,端面和/或盘式工具具有不同的轮廓,尤其圆形的、优选正圆形的、椭圆形的、有角的、多边形的、优选矩形的、星形的或其他轮廓。在一种设计中,至少一个工具、尤其其端面被驱动成相对于底部部件运动,使得由相对于底部部件运动的工具、尤其其端面扫过的待处理的表面的区段具有圆形的、优选正圆形的、椭圆形的、有角的、多边形的、优选矩形的、星形的或其他轮廓。所述推进力通过至少一个工具的被驱动运动产生。带有具有至少一个用于产生推进力的被驱动工具的工具设备的表面处理器具对于本领域技术人员而言例如由开头所提及的现有技术中已知。在一种设计中,推进力在手动使用配置中辅助底部部件的手动运动。备选地或附加地,推进力在自主使用配置中辅助底部部件的自主运动。根据推进力的尺寸设计有多强,相应的运动不仅可以被辅助,而且可以取而代之地被引起。由此,在自主使用配置中可以省去机器人装置处的单独驱动设备。这允许表面处理系统具有特别简单的结构。在手动使用配置中,通过足够强地尺寸设计的推进力使得手动运动如此简化,使得仅需手动转向,而无需手动驱动该运动。
9、在本发明的另一种设计中,工具设备具有两个反向驱动的盘形工具,尤其盘式工具。盘形工具分别相对于底部部件围绕转动轴线被旋转驱动。在一种设计中,盘形工具的转动轴线正交于待处理的表面和/或彼此平行。在另一种设计中,转动轴线从平行定向出发略微倾斜。该倾斜例如为0.5°至5°。由此,所述推进力能够以特别简单且可靠的方式产生。
10、在本发明的另一种设计中,在自主使用配置中,机器人装置与工具设备连接并被设立用于控制至少一个被驱动的工具的推进力,以便借助控制推进力来控制底部部件的自主运动。由此可以实现表面处理系统的特别简单的结构。在一种设计中,机器人装置被设立用于控制推进力的量值(推进力和/或推进速度)。在另一种设计中,机器人装置备选地或附加地被设立用于控制推进力的方向(推进方向)。在前述第一种情况下,可以省去用于驱动自主运动的单独驱动设备。在前述第二种情况下,可以备选地或附加地省去用于对自主运动进行转向的单独转向设备。为控制目的而设置在机器人装置与工具设备之间的连接,在一种设计中包括机械的作用连接。在另一种设计中,所述连接备选地或附加地包括信号技术和/或数据技术的作用连接。
11、在本发明的另一种设计中,表面处理器具具有支承设备,借助该支承设备,引导部件和底部部件以能相对彼此运动的方式相互连接,其中,底部部件的手动运动的方向能通过底部部件与引导部件之间的相对运动来控制。在一种设计中,底部部件和引导部件借助支承设备以能相对彼此枢转运动和/或转动运动的方式相互连接。在此情况下,相对运动是枢转运动和/或转动运动。优选地,支承设备被设立为,使得借助对引导部件的作用,底部部件能平行于待处理的表面围绕其竖直轴线转动,以控制手动运动的方向。所述作用尤其可以是引导部件围绕其纵向轴线的转动运动和/或引导部件的枢转运动。在一种设计中,支承设备允许引导部件在至少一个枢转平面内的可枢转运动性。在一种设计中,引导部件相对于底部部件在枢转平面内能枢转至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选至少90°,进一步优选至少120°,进一步优选至少150°,进一步优选至少180°。在另一种设计中,支承设备允许引导部件在至少两个尤其正交的枢转平面内的可枢转运动性。在一种设计中,引导部件相对于底部部件在所述两个枢转平面的第一枢转平面内能枢转至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选至少90°,进一步优选至少120°,进一步优选至少150°,进一步优选至少180°。在一种设计中,引导部件相对于底部部件在所述两个枢转平面的第二枢转平面内能枢转至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选至少90°,进一步优选至少120°,进一步优选至少150°,进一步优选至少180°。优选地,引导部件能同时至少在第一枢转平面和第二枢转平面内枢转运动,尤其能以前述角度范围的任意角度组合枢转运动。在一种设计中,引导部件至少在一个枢转平面中相对于引导部件的假想的或实际可占据的竖直定向至少在一个方向上,例如向后、向前和/或侧向,能枢转运动至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选直至90°。在另一种设计中,支承设备允许引导部件的相对于底部部件沿所有方向环绕的可枢转运动性。优选地,引导部件能环绕地且相对于引导部件的假想的或实际可占据的竖直定向沿所有方向环绕地枢转至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选直至90°。底部部件的手动运动的方向优选能经由引导部件的枢转运动和/或转动运动来控制。只要不进行底部部件的(平移)运动,则底部部件的定向无论如何能经由所述枢转运动和/或转动运动来控制。
12、在本发明的另一种设计中,支承设备在引导部件与底部部件之间构造万向连接,由此,借助使引导部件围绕其纵向轴线转动,能使底部部件围绕其竖直轴线且在平行于待处理的表面的转动平面中放置在表面上地转动,以控制底部部件的手动运动的方向。在一种设计中,底部部件能围绕其竖直轴线转动至少10°,优选至少30°,进一步优选至少45°,进一步优选至少60°,进一步优选至少90°,进一步优选至少120°,进一步优选至少150°,进一步优选至少180°,进一步优选至少210°,进一步优选至少240°,进一步优选至少270°,进一步优选至少300°,进一步优选至少330°,进一步优选至少360°。在支承设备的同时简单的结构情况下,引导部件与底部部件之间的万向连接允许底部部件的特别容易的可操纵性。万向连接允许底部部件平行于待处理的表面放置在表面上地转动,其方式为,使引导部件围绕其纵向轴线转动。在手动使用配置中,引导部件围绕纵向轴线的转动由操作人员进行。为了构造万向连接,支承设备原则上可以以各种不同的方式设计。在一种设计中,支承设备是具有两个正交的关节轴线的万向节。所述关节轴线可以由结构元件形成或者是在几何意义上的轴线。在另一种设计中,万向连接是实体关节、弹簧关节或类似物。
13、在本发明的另一种设计中,机器人装置具有驱动设备,该驱动设备被设立用于驱动自主运动。通过使机器人装置配备有驱动设备,可以省去关联于表面处理器具的驱动设备。表面处理器具可以与之相应地简单构建。优选地,驱动设备具有驱动马达和至少一个驱动元件。驱动马达优选为电动机。至少一个驱动元件优选为驱动轮。备选地或附加地,可以存在驱动辊作为驱动元件。在一种设计中,机器人装置的驱动设备由具有至少一个被驱动的工具的工具设备构成,其中,至少一个被驱动的工具被设立用于作用于待处理的表面,并还被设立用于在被驱动的状态下产生引起自主运动的推进力。机器人装置的工具设备也可以被称为附加工具设备,从而也可以谈及至少一个附加工具。关于驱动设备设计为工具设备(附加工具设备)以及至少一个被驱动的工具(附加工具)的设计,相应适用关于底部部件的工具设备的设计的所公开内容。
14、在本发明的另一种设计中,机器人装置具有转向设备,该转向设备被设立用于对自主运动进行转向。通过为机器人装置配备转向设备,可以省去表面处理器具处的单独转向设备。这允许表面处理器具的简单的结构。只要机器人装置还具有一个/所述驱动设备,转向设备优选集成到驱动设备中,例如以在其定向方面可转向运动的驱动轮或可转向运动的驱动辊的形式。备选地或附加地,可以存在至少两个能以不同转动方向和/或以不同速度驱动的驱动元件,例如驱动轮或驱动辊,以用于对运动进行转向。只要自主运动的驱动通过表面处理器具的设备进行,例如通过一个/所述设有推进功能的工具设备进行,则可以省去为转向目的而对推进方向的控制。这允许底部部件的工具设备具有简化的结构。取而代之地,自主运动的(方向的)转向借助为此设立的机器人装置的转向设备进行。该转向设备例如可以具有可转向运动的轮或可转向运动的辊。
15、在本发明的另一种设计中,存在电池设备,且该电池设备被设立用于向机器人装置和/或表面处理器具供应电运行能量。通过电池设备,可以省去表面处理系统的有线电流供应。省去相应的电缆改进了操纵能力并简化了表面处理系统的使用。在一种设计中,机器人装置具有电池设备。在另一种设计中,表面处理器具具有电池设备。在另一种设计中,电池设备部分关联于机器人装置且部分关联于表面处理器具。
16、在本发明的另一种设计中,电池设备具有布置在表面处理器具处的第一电池。第一电池用于表面处理器具的能量供应。在一种设计中,在自主使用配置中,第一电池安装在底部部件处且也用于机器人装置的能量供应。
17、在本发明的另一种设计中,电池设备具有布置在机器人装置处的第二电池。第二电池用于机器人装置的能量供应。在一种设计中,在自主使用配置中,第二电池备选地或附加地用于底部部件的能量供应。只要表面处理器具具有一个/所述第一电池,第二电池可以作为用于第一电池的附加电池或备用电池,或者反之亦然。第一电池可以被设立用于为第二电池充电,和/或反之亦然。
18、在本发明的另一种设计中,第一电池和第二电池能可彼此交换地安装在机器人装置和表面处理器具处。换言之,第一电池可以替代第二电池使用,且反之亦然。优选地,第一电池和第二电池具有相同的尺寸、相同的电端子和/或相同的技术规格。在一种设计中,表面处理器具和机器人装置具有相同的接纳部和/或相同的端子,以用于接纳和/或联接第一电池和第二电池。
19、在本发明的另一种设计中,存在液体吸收设备,且该液体吸收设备被设立用于从待处理的表面吸收液体。在一种设计中,表面处理器具具有液体吸收设备。在另一种设计中,机器人装置具有液体吸收设备。在另一种设计中,液体吸收设备部分布置在表面处理器具处,且部分布置在机器人装置处。液体吸收设备允许从待处理的表面吸收液体,尤其是以脏水、泡沫和/或液体与固体成分构成的混合物的形式。
20、在本发明的另一种设计中,液体吸收设备具有至少一个液体吸收部、至少一个液体抽吸源和/或至少一个液体收集容器,其中,至少一个液体吸收部被设立用于抽吸待吸收液体,其中,至少一个液体抽吸源被设立用于产生用于抽吸待吸收液体的负压,并且其中,至少一个液体收集容器被设立用于收集待吸收液体。至少一个液体吸收部、至少一个液体抽吸源和至少一个液体收集容器可以分别布置在表面处理器具处或机器人装置处。此外,可设想且可能的是,液体吸收设备具有多个液体吸收部、多个液体抽吸源和/或多个液体收集容器,其中,提到的部件中的相应一个可以布置在表面处理器具处,且另一个同类型的部件可以布置在机器人装置处。在一种优选设计中,液体收集容器优选可取下地安装在表面处理器具的引导部件处且另一液体收集容器安装在机器人装置处。进一步优选地,液体吸收部安装在底部部件处。在此,液体吸收部的沿运动方向布置在底部部件后方的安装是优选的。在一种设计中,液体抽吸源安装在引导部件处,优选安装在引导部件的面向底部部件的下端处。在另一种设计中,液体抽吸源安装在底部部件处。在另一种设计中,另一液体抽吸源安装在机器人装置处。优选适用如下,即,布置在引导部件处且在手动使用配置中可使用的液体吸收设备的部件,在自主使用配置中(由于然后分离的引导部件)不可使用,并且在其功能方面可由安装在机器人装置处的同类型的液体吸收设备的部件替代,且反之亦然。
21、在本发明的另一种设计中,机器人装置具有液体吸收设备的至少一个部件。所述部件可以是另一液体吸收部、另一液体抽吸源和/或另一液体收集容器。在一种设计中,布置在机器人装置处的部件是液体吸收设备的多个同类型部件中的一个。优选地,布置在机器人装置处的部件借助电气的、流体引导的、信号技术的、数据技术的和/或其他作用连接与布置在底部部件处的至少一个另外的液体吸收设备的部件连接。优选地,所述连接包括表面处理器具的现有连接元件,例如电插接连接、流体引导的软管连接或类似物。在一种设计中,底部部件具有液体收集容器,并且机器人装置具有另外的液体收集容器。在一种设计中设置成,在自主使用配置中,所吸收的液体从底部部件的液体收集容器被输送到机器人装置的另外的液体收集容器中,例如借助液体抽吸源或其他输送设备。该输送可以连续进行,或者在超过底部部件的液体收集容器中的预设液体液位时进行。
22、在本发明的另一种设计中,存在液体输出设备,且该液体输出设备被设立用于将液体输出到待处理的表面上。液体输出设备尤其允许将清水和/或清洁液体输出到待处理的地面表面上。在一种设计中,表面处理器具具有液体输出设备。在另一种设计中,机器人装置具有液体输出设备。在另一种设计中,液体输出设备部分布置在表面处理器具处,且部分布置在机器人装置处。
23、在本发明的另一种设计中,液体输出设备具有至少一个液体出口、至少一个液体压力源和/或至少一个液体储存容器,其中,至少一个液体出口被设立用于将液体直接输出到表面上,其中,至少一个液体压力源被设立用于产生用于输送待输出液体的过压,并且其中,至少一个液体储存容器被设立用于储存待输出液体。至少一个液体出口、至少一个液体压力源和/或至少一个液体储存容器可以分别布置在表面处理器具处或机器人装置处。此外,可设想且可能的是,液体输出设备分别具有多个液体出口、多个液体压力源和/或多个液体储存容器。在此情况下,所述部件中的相应一个可以布置在表面处理器具处,且另一个同类型的部件可以布置在机器人装置处。在一种优选设计中,液体出口布置在底部部件处。只要底部部件具有带有至少一个被驱动的工具的工具设备,液体出口优选布置在被驱动的工具的紧邻附近,例如在工具前方。只要被驱动的工具是旋转工具,液体出口备选地或附加地优选居中地穿过旋转工具的转动轴线进行。在此,待输出液体可以从居中的转动轴线出发,尤其在离心力作用下,径向进一步向外引导,例如通过为此设置的旋转工具的通道。在一种设计中,除了居中输出之外,还可以接通在工具前方的液体输出,例如用于清除重度污染,或者反之亦然。在一种优选设计中,液体储存容器安装在引导部件处且另一液体储存容器安装在机器人装置处。只要存在液体压力源,其优选布置在引导部件处,其中,另一液体压力源可布置在机器人装置处。在一种设计中,液体压力源布置在机器人装置处。在一种设计中,不存在液体压力源,并且待输出液体仅通过重力从液体储存容器输送到液体出口。在此情况下,优选存在尤其可机械和/或电操控的开关阀,以用于控制液体的输出。此外,可设想且可能的是如下设计,其中除了液体压力源之外还存在开关阀。在一种设计中,代替液体压力源,存在至少一个用于控制液体输出的开关阀。优选适用如下,即,布置在引导部件处且在手动使用配置中可使用的液体输出设备的部件,在自主使用配置中(由于然后分离的引导部件)不可使用,并且在其功能方面可由布置在机器人装置处的同类型的液体输出设备的部件替代,且反之亦然。
24、在本发明的另一种设计中,机器人装置具有液体输出设备的至少一个部件。所述部件可以是另一液体出口、另一液体压力源和/或另一液体储存容器。在一种设计中,布置在机器人装置处的部件是液体输出设备的多个同类型部件中的一个。优选地,布置在机器人装置处的部件借助电气的、流体引导的、信号技术的、数据技术的和/或其他作用连接与布置在底部部件处的至少一个另外的液体输出设备的部件连接。优选地,所述连接包括表面处理器具的现有连接元件,例如电插接连接、流体引导的软管连接或类似物。在一种设计中,底部部件具有液体储存容器,并且机器人装置具有另外的液体储存容器。在一种设计中设置成,在自主使用配置中,待输出液体从机器人装置的另外的液体储存容器被输送到底部部件的液体储存容器中,例如借助液体压力源或其他输送设备。该输送可以连续进行,或者在低于底部部件的液体储存容器中的预设液体液位时进行。
25、在本发明的另一种设计中,液体输出设备借助至少一个流体路径与液体吸收设备流体导引地连接或可连接,由此借助液体吸收设备从表面吸收的液体能借助液体输出设备重新输出到表面上。通过液体输出设备与液体吸收设备的流体引导连接或可连接性,从表面吸收的液体可以重新输出到表面上。换言之:在本发明的该设计中,用于处理表面的液体被循环引导。也可以谈及液体回收和/或液体回流。在此显然,吸收不一定完全进行,使得所输出的液体可以部分地保留在表面上。本发明的该设计从如下认识出发,即,表面的湿式清洁不一定必须利用未使用的液体、特别是清水来进行。即使是受污染的或先前用于湿式清洁的液体,也可以重新、重复和/或循环使用,而不会实际影响清洁结果,或甚至具有改善的清洁结果。由此减少了资源消耗。原则上适用如下,即,液体吸收设备的可能的液体收集容器具有受限的容量。相应的适用于液体输出设备的可能液体储存容器。在没有液体回流的设计中,因此由于受限容量或受限的多个容量,得出表面处理系统的时间上受限的使用时间。如果液体收集容器已满,则必须中断清洁过程以清空液体收集容器。如果液体储存容器已空,则必须中断清洁过程以填充液体储存容器。由于这些中断,在手动使用配置和自主使用配置中都需要用户介入。这耗费时间,伴随人力开销,并降低效率。通过具有液体回流的设计可以抵抗所有这些。通过液体回流,还可以每单位时间将更大量的液体输出到表面上,由此同样可以实现改进的处理,尤其是湿式清洁。换言之:通过液体回流,可以放弃节省液体输出,因为可用液体量可以多次和/或循环地输出到表面上。这与没有液体回流的设计不同,后者自然允许仅一次性输出,其量必然受到液体储存容器的容量的限制。根据液体吸收设备和液体输出设备是布置在表面处理器具处和/或机器人装置处,相关的流体路径要么仅布置在表面处理器具处,要么仅布置在机器人装置处,和/或部分布置在表面处理器具处且部分布置在机器人装置处。在一种设计中,液体回流在自主使用配置中构造。在另一种设计中,液体回流备选地或附加地在手动使用配置中构造。关于液体吸收设备和液体输出设备的相应部件在表面处理器具和/或机器人装置处的布置的不同可能性,根据意义适用针对前述设计的内容。与之相应地得出液体回流的不同设计。在本发明的一种设计中,液体沿流体路径的输送借助液体吸收设备的液体抽吸源进行。备选地或附加地,输送借助液体输出设备的液体压力源进行。进一步备选地或附加地,可以为此目的存在单独的输送设备。
26、在本发明的另一种设计中,表面处理系统具有至少一个过滤器设备,该过滤器设备带有至少一个过滤器单元,该过滤器单元被设立用于过滤液体。通过过滤器设备,尤其是至少一个过滤器单元,可以从沿流体路径流动的液体中过滤出污物。由此避免了污物在流体路径和/或液体中的过度富集。通过过滤降低了所吸收液体的污染程度,例如通过从液体中离析出不溶解的和/或溶解的污物颗粒、所吸收的小部件、绒毛、毛发或类似物。这与根据前述设计的液体回流(液体循环)相结合提供特别的优点。借助过滤器设备的过滤使得可用液体量能够在不影响清洁结果的情况下用于更长的清洁持续时间和/或更大的清洁面积。此外,可以在清洁持续时间和/或清洁面积的情形中在不损失的情况下,每单位时间将更大量的液体输出到表面上,这同样伴随改进的清洁结果。至少一个过滤器单元原则上可以具有任何适用于本目的的设计。显然,至少一个过滤器设备可以具有多个同类型的和/或不同的过滤器单元,这些过滤器单元布置在沿流体路径的一个或多个位置处。在一种设计中,至少一个过滤器单元是消耗品,其在达到预定使用范围后需要替代,例如在达到最大使用持续时间后。在另一种设计中,至少一个过滤器单元被设立用于在表面处理器具和/或机器人装置的整个使用寿命期间使用,且因此不是这样的消耗品。优选地,至少一个过滤器单元是可清洗的、可清洁的和/或可生物降解的。在一种设计中,表面处理器具具有过滤器设备。在另一种设计中,机器人装置具有过滤器设备。在再另一种设计中,表面处理器具和机器人装置都具有过滤器设备。此外显然,同一个过滤器设备的部件可以分布地布置在表面处理系统处。换言之:在一种设计中,过滤器设备部分布置在表面处理器具处,且部分布置在机器人装置处。此外,可设想且可能的是,存在多个过滤器设备。在一种设计中,至少一个过滤器设备可选择性地接通和关断。换言之:过滤器设备,尤其是至少一个过滤器单元,可以布置在流体路径的可接通和关断的支路和/或旁路中。为了接通和关断,可以存在合适的流体控制元件,例如阀或类似物。在一种设计中,进行接通和关断,即过滤功能的控制,根据污染程度和/或其他检测参量。可为有利的是,首先在没有过滤的情况下工作,且随着污染程度增加在具有过滤的情况下工作。以这种方式,例如可以延长过滤器单元的最大使用持续时间。
27、在一种设计中,至少一个过滤器单元具有至少一种刚性过滤介质。在该设计中,过滤介质因此是形状稳定的。换言之:过滤介质具有相对较高的刚性和/或固有强度。刚性过滤介质例如可以由金属、塑料、纸和/或陶瓷制成。刚性过滤介质可以构造成不同过滤器结构形式,例如作为筛式过滤器、孔隙式过滤器和/或滤芯。
28、在一种设计中,至少一个过滤器单元具有至少一种形状柔顺的过滤介质。形状柔顺的过滤介质例如可以由金属、塑料、纸和/或陶瓷制成。形状柔顺的过滤介质可以构造成不同过滤器结构形式,例如作为纸式过滤器、织物过滤器和/或无纺布过滤器。
29、在一种设计中,至少一个过滤器单元具有至少一种松散过滤介质。松散过滤介质是松散的材料复合物,其由颗粒状的、粒状的或以其他形式松散存在的材料形成,特别是作为砂式过滤器、砾石式过滤器或类似物。作为针对松散过滤介质的材料,例如可以使用金属、塑料和/或陶瓷。在一种设计中,松散过滤介质构造散料层过滤器。
30、显然,至少一个过滤器单元可以具有多个同类型的和/或不同的过滤介质。另外显然,可以存在多个不同的过滤器单元,各自具有不同的过滤介质。
31、在一种设计中,至少一个过滤器单元具有筛式过滤器、孔隙式过滤器和/或滤芯。前述过滤器结构形式优选具有刚性过滤介质和/或由刚性过滤介质形成。
32、在一种设计中,至少一个过滤器单元具有纸式过滤器、织物过滤器和/或无纺布过滤器。前述过滤器结构形式优选具有形状柔顺的过滤介质和/或由形状柔顺的过滤介质形成。
33、在一种设计中,至少一个过滤器单元具有散料层过滤器,该散料层过滤器由颗粒状材料形成。散料层过滤器用作松散过滤介质。在一种设计中,散料层过滤器是砂式过滤器、砾石式过滤器或类似物。
34、在一种设计中,至少一个过滤器单元具有丝网过滤器,该丝网过滤器由丝网形成,尤其其中,丝网是过滤密纹丝网或网眼丝网。优选地,丝网过滤器由金属制成,特别是由不锈钢制成。丝网是具有呈优选规则布置的相同开口的平面结构,其例如通过经丝和纬丝的交叉制造。在一种设计中,丝网是网眼丝网,例如呈平纹组织、斜纹组织、缎纹组织或类似物。在一种优选设计中,丝网是过滤密纹丝网。在过滤密纹丝网中,要么经丝要么纬丝彼此靠得如此狭窄,使得不再存在开放的网眼。在一种设计中,过滤密纹丝网是平纹密纹丝网。在一种特别优选的设计中,过滤密纹丝网是铠装密纹丝网。通过构造为铠装密纹丝网,可以实现丝网过滤器的改进的稳定性和/或抗撕裂强度。
35、在一种设计中,至少一个过滤器单元由金属、塑料、纸和/或陶瓷制成。显然,前述材料的组合也是可能的。
36、在一种设计中,至少一个过滤器单元的开口宽度在1 µm至50 µm之间,优选在5 µm至30 µm之间,特别优选在10 µm至20 µm之间。开口宽度尤其也可以称为孔径和/或网眼宽度。开口宽度是过滤器单元、特别是所用过滤介质和/或多个所用过滤介质的特性。已经表明,前述数值范围对于在具有所述液体循环的表面处理系统中的使用提供了特别优点。已证实为特别有利的是10 µm至20 µm之间的开口宽度。原则上,可以在用于粗滤、微滤、超滤以及纳滤的开口宽度之间进行区分。
37、在一种设计中,过滤器设备具有至少一个载体结构,至少一个过滤器单元保持在该载体结构处。至少一个载体结构用作至少一个过滤器单元的载体、保持件和/或支撑件。只要过滤器设备具有多个不同的和/或同类型的过滤器单元,在一种设计中这些过滤器单元共同保持在一个/所述载体结构处。在另一种设计中,过滤器设备具有多个载体结构,在该多个载体结构处分别保持有多个过滤器单元中的一个过滤器单元。载体结构尤其在使用形状柔顺的和/或松散的过滤介质时是有利的。在一种设计中,载体结构被设立用于安装和/或固定在表面处理系统的流体路径的为此设置的位置处。优选地,载体结构被设立用于布置在液体箱中,流体路径分段地延伸穿过该液体箱,例如在所述/一个液体储存容器和/或所述/一个液体收集容器中。在一种设计中,至少一个过滤器单元与载体结构固定连接。在另一种设计中,至少一个过滤器单元与载体结构可松开地连接。在后一种情况下,过滤器单元可以从载体结构松开,例如为了更换、清洁或类似的目的。载体结构原则上可以具有任何适用于本目的的设计。载体结构优选是形状稳定的。在一种设计中,载体结构与固定连接的过滤器单元共同构成消耗品,该消耗品在达到预设的使用范围后,例如最大使用持续时间后,被丢弃和替代。
38、在本发明的另一种设计中,至少一个过滤器设备具有过滤器清洁设备,该过滤器清洁设备被设立用于清洁至少一个过滤器单元,尤其在表面处理系统运行之前、中和/或之后。过滤器清洁设备允许在表面处理系统运行之前、中和/或之后清洁至少一个过滤器单元。通过过滤器清洁设备,可以使至少一个过滤器单元免于所过滤的污物。由此抵抗至少一个过滤器单元的堵塞。过滤器清洁设备原则上可以具有任何适用于本目的的设计。例如,清洁可以借助刮除至少一个过滤器单元的表面来进行。备选地或附加地,可以使至少一个过滤器单元和/或至少一个刮除元件振动。进一步备选地或附加地,可以对至少一个过滤器单元进行反冲洗。在一种设计中,过滤器清洁设备被设立用于由表面处理系统的用户手动操纵。在此可以设置成,用户根据需要操纵过滤器清洁设备。该操纵可以在表面处理系统运行之前、中和/或之后进行。在本发明的另一种设计中,过滤器清洁设备被设立用于自动地和/或自主地清洁至少一个过滤器单元,尤其根据液体的污染程度。污染程度例如可以通过识别设备来检测,特别是借助传感器。在一种设计中,过滤器设备根据所检测的污染程度是可控制的,尤其是可接通和关断的,例如借助机器人装置的一个/所述处理器设备。
39、在一种设计中,过滤器清洁设备具有刮除装置,该刮除装置被设立用于刮除至少一个过滤器单元的表面。通过刮除装置可以刮除表面以去除污物。
40、在一种设计中,刮除装置具有至少一个刮除元件和运动机构,其中,刮除元件和至少一个过滤器单元能相对彼此运动,并且其中,运动机构被设立用于使刮除元件和/或过滤器单元运动。在一种设计中,至少一个刮除元件能相对于至少一个过滤器单元、尤其其表面旋转运动。备选地或附加地,至少一个刮除元件可以平移运动。通过可运动的刮除元件可以将污物从过滤器单元刮除。在一种设计中,至少一个过滤器单元能相对于至少一个刮除元件旋转运动。备选地或附加地,至少一个过滤器单元可以平移运动。通过刮除元件与过滤器单元之间的相对运动,可以将污物从过滤器单元刮除。运动机构用于使至少一个刮除元件和/或至少一个过滤器单元运动,并且原则上可以具有任何适用于本目的的设计。
41、在一种设计中,运动机构被设立用于由用户手动驱动。由此可以省去用于驱动刮除元件的运动的单独驱动器。在一种设计中,运动机构是转动机构,用于将由用户施加的转动运动和/或扭矩传递到至少一个刮除元件上。在另一种设计中,运动机构是平移机构,用于将由用户产生的平移的拉力和/或压力运动传递到至少一个刮除元件上。
42、在一种设计中,至少一个刮除元件用作用于至少一个过滤器单元的插入和/或更换的定位辅助件。在一种设计中,至少一个刮除元件构成一个/所述可能的载体结构的区段。
43、在一种设计中,运动机构借助驱动马达和/或流动的液体驱动。由此可以省去运动机构的手动驱动。通过运动机构的马达式和/或流体式驱动,可以以简单的方式实现至少一个过滤器单元的连续清洁,特别是在表面处理系统的运行中。
44、在一种设计中,过滤器清洁设备具有振动装置,该振动装置被设立用于使至少一个过滤器单元振动。备选地或附加地,振动装置被设立用于使待过滤的液体、尤其至少在至少一个过滤器单元的区域中振动。通过借助振动装置产生的振动,将积聚在过滤器单元处和/或中的污物抖落或振落。在本发明的一种设计中,振动装置直接作用于至少一个过滤器单元。在另一种设计中,振动装置间接作用于至少一个过滤器单元,例如经由传递元件和/或待过滤的液体。在一种设计中,振动装置被设立用于产生振动。备选地或附加地,振动装置可以被设立用于产生声波,特别是超声波。在一种设计中,振动装置被设立用于产生运动。在本发明的一种设计中,振动装置经由载体结构作用于过滤器单元。为了实现过滤器单元的足够振动运动和/或避免不希望的到相邻部件上的振动传递,过滤器单元优选弹性地支承在表面处理系统的流体路径的为此设置的区段处,例如通过弹性保持元件。只要过滤器设备具有用于保持至少一个过滤器单元的载体结构,则优选载体结构相应地弹性支承。
45、在一种设计中,振动装置被设立用于使刮除装置、尤其至少一个刮除元件振动。由此可以实现超出一方面振动装置的优点和另一方面刮除装置的优点的叠加组合之外的优点。此外可能的是,使刮除装置和/或刮除元件与过滤器设备和/或过滤器单元振动。在一种设计中,振动装置被设立用于以不同的振动加载不同的部件。不同的部件例如是至少一个刮除元件、至少一个过滤器单元和/或载体结构。不同的振动优选在其各自的频率、振幅方面有所不同。
46、在一种设计中,振动装置被设立用于产生扫频和/或啁啾。在该设计中,所产生振动的频率是可变的,并且优选周期性地、以恒定振幅连续上升和/或连续下降地经过限定的频率范围。由此可以实现进一步改进的污物溶解。
47、在一种设计中,所产生振动的频率范围从20 hz延伸至5 khz,优选至10 khz,进一步优选至20 khz,进一步优选至40 khz,进一步优选至100 khz,进一步优选至250 khz,进一步优选至500 khz。
48、在一种设计中,振动装置被设立用于脉冲式地产生振动。通过脉冲式产生,振动相当于冲击式地产生。由此可以实现进一步改进的污物溶解。
49、在一种设计中,振动装置被设立用于产生至少一种信号音、提示音和/或警告音。在一种设计中,振动装置被设立用于将信号音、提示音和/或警告音作为音列、尤其作为旋律和/或呼号来产生。信号音、提示音和/或警告音能被用户听觉感知。信号音具有信号功能。提示音具有提示功能。警告音具有警告功能。振动装置优选被设立用于根据至少一个控制参数产生至少一种信号音、提示音和/或警告音,例如通过借助控制装置来操控振动装置,该控制装置优选可以是表面处理器具和/或表面处理系统的中央控制设备。所述至少一个控制参数尤其可以是液体的污染程度、液体的液位、过滤器设备、特别是过滤器单元的已达到的运行持续时间、表面处理器具和/或表面处理系统的接通和/或关断或类似的。在一种设计中,根据不同的控制参数产生不同的信号音、提示音和/或警告音。
50、在一种设计中,振动装置具有震动马达,该震动马达与至少一个过滤器单元作用连接。震动马达用于产生震动。通过震动马达的震动,使至少一个过滤器单元振动,以溶解积聚和/或嵌入的污物。通过震动将污物振落。只要过滤器设备具有载体结构,至少一个过滤器单元保持在该载体结构处,震动马达优选作用于载体结构和/或固定在载体结构处。
51、在一种设计中,振动装置具有超声波换能器,该超声波换能器被设立用于产生超声波。在一种设计中,超声波直接传递到至少一个过滤器单元上。在另一种设计中,进行间接传递,例如经由载体结构和/或待过滤的液体。借助超声波换能器产生的超声波防止污物积聚,并溶解已积聚在至少一个过滤器单元处和/或中的污物。
52、在一种设计中,过滤器清洁设备具有反冲洗装置,该反冲洗装置被设立用于对至少一个过滤器单元进行反冲洗。通过反冲洗,可以将积聚在至少一个过滤器单元处和/或中的污物从过滤器单元中冲洗出来。该冲洗出来逆着液体沿流体路径和/或穿过至少一个过滤器单元的常规方向进行。借助反冲洗装置的反冲洗可以在表面处理系统运行之前、中和/或之后进行。在本发明的一种设计中,反冲洗装置具有单独的输送设备,借助该输送设备可以将液体为了反冲洗目的而输送。在一种设计中,输送设备具有液体吸收设备的所述/一个液体抽吸源。备选地或附加地,输送设备具有液体输出设备的所述/一个液体压力源。在本发明的另一种设计中,反冲洗装置具有调节元件,借助该调节元件可以影响、特别是反转液体在至少一个过滤器单元的区域中的流动方向。在本发明的一种设计中,反冲洗装置被设立用于由表面处理系统的用户操纵。在另一种设计中,反冲洗装置被设立用于自动地和/或自主地进行反冲洗。
53、在一种设计中,反冲洗装置与所述/一个刮除装置和/或所述/一个振动装置组合存在。由此获得的优点超出了各个单独装置的优点的叠加组合。
54、在一种设计中,过滤器设备具有至少一种添加剂,该添加剂被设立用于输出到沿流体路径流动的液体中。至少一种添加剂也可以被称为添加物质、添加物和/或添加料。至少一种添加剂被设立用于发挥如下作用,该作用在最广泛意义上支持改进的表面清洁和/或表面处理系统的功能。至少一种添加剂可以以固体、液体和/或气体形式存在。换言之:在一种设计中,添加剂是固体,例如呈片剂、垫和/或粉末形式。在另一种设计中,至少一种添加剂是液体、凝胶或类似物。显然,过滤器设备也可以具有多种同类型和/或不同的添加剂。优选地,至少一种添加剂关联于至少一个过滤器单元,例如通过将至少一种添加剂布置在至少一个过滤器单元处和/或中。备选地或附加地,至少一种添加剂可以可溶地结合在至少一个过滤器单元中。
55、在一种设计中,至少一种添加剂具有清洁、消毒、除垢、着色、除臭和/或澄清作用。换言之:在该设计中,至少一种添加剂是清洁剂、消毒剂、除垢剂、着色剂、除臭剂和/或澄清剂。清洁剂允许改进的表面清洁。消毒剂用于对表面和/或表面处理系统的导液部件和过滤器设备以及液体本身进行消毒。除垢剂用于对液体进行除垢,并避免在过滤器设备和表面处理系统处的水垢积聚。着色剂用于对已清洁的表面区段以及液体本身进行标记性着色。除臭剂抵抗不期望的气味形成,尤其在表面处理系统长时间不使用时。澄清剂支持水溶性污物成分的絮凝,并可以支持过滤器设备的作用。
56、在一种设计中,至少一种添加剂可溶地结合在添加剂本体中,该添加剂本体关联于至少一个过滤器单元。优选地,添加剂本体是胶囊、片剂、垫或类似物。在一种设计中,添加剂本体布置在过滤器单元的为此设置的区段处。例如,过滤器单元可以具有接纳凹部,添加剂本体被接纳或可被接纳在该接纳凹部中。进一步示例性地,过滤器单元可以由多个同类型或不同的过滤器或过滤介质组成,例如以不同层或层位的形式,并且添加剂本体可以被构造为一层或一层位或被接纳在一层或一层位中。在该示例中,添加剂本体可以根据目的且在考虑添加剂的各自功能的情况下是过滤器单元的第一层或最上层或层位,或者是过滤器单元的最后层或最下层或层位,或者布置在它们之间。此外,可设想且可能的是,将多个添加剂本体布置在过滤器单元中,例如布置在第一层/层位和最后层/层位或中间层/层位中。添加剂以可溶地、尤其液体可溶地且特别水溶地结合在添加剂本体中。添加剂可以通过沿流体路径流动的液体从添加剂本体中溶解并输出到液体中,以在那里发挥其相应作用。添加剂本体被设立用于在流动液体的作用下溶解,优选完全溶解。
57、在一种设计中,至少一种添加剂可溶地结合在至少一个过滤器单元中。在过滤器设备的运行中,添加剂在流过过滤器单元的液体的作用下从该过滤器单元中溶解并输出到液体中。添加剂液体可溶地、特别是水溶性地结合在过滤器单元中。在一种设计中,添加剂被构造为涂层、层和/或层位。备选地或附加地,至少一个过滤器单元可以利用添加剂浸渍、浸泡或以其他方式配备。在本发明的该设计中,至少一个过滤器单元具有特别有利的多重功能。一方面,过滤器单元用于过滤用于表面清洁的液体。另一方面,过滤器单元同时用于将添加剂输出到液体中。
58、在本发明的另一种设计中,表面处理系统具有至少一个添加剂设备,该添加剂设备带有至少一种添加剂,该添加剂被设立用于输出到表面处理系统的至少一个流体路径中,尤其其中,至少一种添加剂具有清洁、消毒、除垢、着色、除臭和/或澄清作用。至少一种添加剂也可以被称为添加物质、添加物和/或添加料。至少一种添加剂被设立用于发挥一种作用,该作用在最广泛意义上支持改进的表面处理、特别是表面清洁,和/或表面处理系统的改进功能。至少一种添加剂可以以固体、液体和/或气体形式存在。换言之:在一种设计中,添加剂是固体,例如呈片剂、垫和/或粉末形式。在另一种设计中,至少一种添加剂是液体、凝胶或类似物。显然,添加剂设备也可以具有多种同类型和/或不同的添加剂。优选地,至少一种添加剂具有清洁、消毒、除垢、着色、除臭和/或澄清作用。换言之:优选地,至少一种添加剂是清洁剂、消毒剂、除垢剂、着色剂、除臭剂和/或澄清剂。清洁剂允许改进的表面清洁。消毒剂用于对表面和/或表面处理系统的导液部件以及液体本身进行消毒。除垢剂用于对液体进行除垢,并避免在表面处理系统和待清洁表面处的水垢积聚。着色剂用于对已清洁的表面区段以及液体本身进行标记性着色。除臭剂抵抗不期望的气味形成,尤其在表面处理系统长时间不使用时。澄清剂支持水溶性污物成分的絮凝,并可以支持表面处理系统的可能的过滤器设备的作用。在一种设计中,表面处理器具具有添加剂设备。在另一种设计中,机器人装置具有添加剂设备。在另一种设计中,表面处理器具和机器人装置分别具有一个添加剂设备。此外,可设想且可能的是就此而言分布的布置,其中,添加剂设备部分布置在表面处理器具处,且部分布置在机器人装置处。添加剂设备与液体回流共同作用被证明是特别有利的,因为添加剂可以以特别有效、资源节约和生态有利的方式使用。这基于如下认识,即,添加剂,特别是清洁剂,在处理且尤其是清洁表面时并非立即且完全被消耗用于处理。因此,如果液体设有添加剂并用于表面处理,则在许多应用情况下,添加剂的作用潜力在液体施加、表面处理和随后液体吸收之间并未耗尽。通过液体回流,因此添加剂的剩余作用潜力通过重新施加、处理和吸收也可以重复地利用和使用。因此,可以显著减少添加剂、尤其是广泛使用的清洁剂和清洁添加剂的使用。
59、在本发明的另一种设计中,添加剂设备具有至少一个添加剂容器,在添加剂容器中储存有至少一种添加剂。根据至少一种添加剂的特性,至少一个添加剂容器具有与之相匹配的特性,例如取决于至少一种添加剂是液态、固态和/或气态。在一种设计中,添加剂容器是流体密封的。在另一种设计中,添加剂容器在最广泛意义上是敞开的,并主要允许以固态形式存在的一种/所述添加剂的储存。只要添加剂设备具有多种不同的添加剂,在一种设计中,这些添加剂分别容纳在一个添加剂容器中,使得添加剂设备在所述实施形式中具有多个添加剂容器。在另一种设计中,添加剂设备具有添加剂容器,该添加剂容器被设立用于容纳多种、优选不同的添加剂。在不同的设计中,至少一个添加剂容器安装和/或可安装在表面处理系统的不同构件和/或部件处。在一种设计中,至少一个添加剂容器安装在表面处理系统的液体箱处,特别是表面处理器具的液体箱处,例如安装在一个/所述液体储存容器和/或一个/所述液体收集容器处。在另一种设计中,添加剂容器安装在表面处理器具的引导部件处。备选地或附加地,至少一个添加剂容器可以安装在表面处理器具的底部部件处。在另一种设计中,至少一个添加剂容器安装在机器人装置处。在一种设计中,表面处理器具和机器人装置各自具有至少一个添加剂容器。
60、在本发明的另一种设计中,添加剂设备具有至少一个输出设备,该输出设备被设立用于将至少一种添加剂尤其定量地输出到流体路径中,尤其在至少一个添加剂容器上。在一种设计中,输出设备被设立用于手动输出添加剂,例如借助由表面处理系统的用户手动操纵操纵元件。在另一种设计中,输出设备被设立用于自动地和/或自主地输出至少一种添加剂,例如通过驱动马达、运动机构或类似物。优选地,输出设备被设立用于定量地输出至少一种添加剂。在该设计中,就此而言也可以谈及输出和定量设备。在一种优选设计中,输出设备被设立用于自动输出和定量至少一种添加剂,例如根据液体的污染程度。在一种设计中,底部部件具有输出设备,并且机器人装置、尤其是处理器设备在自主使用配置中被设立用于控制输出设备。污染程度例如可以通过输出设备的传感器来检测。备选地或附加地,可以借助表面处理系统的识别设备来进行污染程度的检测。只要添加剂设备具有添加剂容器,输出设备优选被设立用于从添加剂容器输出至少一种添加剂。
61、在本发明的另一种设计中,存在颗粒吸收设备,且该颗粒吸收设备被设立用于从待处理的表面吸收颗粒。所述颗粒例如可以是干燥的、潮湿的或湿润的颗粒,以及颗粒与液体构成的混合物。颗粒吸收设备尤其允许从待清洁的地面表面吸收污物颗粒。在一种设计中,颗粒吸收设备是抽吸设备,该抽吸设备被设立用于抽吸颗粒。在另一种设计中,颗粒吸收设备是清扫设备,该清扫设备被设立用于扫起颗粒。显然,组合的抽吸和清扫设备也是可设想且可能的。在一种设计中,表面处理器具具有颗粒吸收设备。在另一种设计中,机器人装置具有颗粒吸收设备。在另一种设计中,颗粒吸收设备部分布置在表面处理器具处,且部分布置在机器人装置处。
62、在本发明的另一种设计中,颗粒吸收设备具有至少一个颗粒吸收部、至少一个颗粒抽吸源和/或至少一个颗粒收集容器,其中,至少一个颗粒吸收部被设立用于抽吸和/或扫起待吸收颗粒,其中,至少一个颗粒抽吸源被设立用于产生用于抽吸待吸收颗粒的负压,并且其中,至少一个颗粒收集容器被设立用于收集待吸收颗粒。至少一个颗粒吸收部、至少一个颗粒抽吸源和/或至少一个颗粒收集容器可以分别布置在表面处理器具处或机器人装置处。在一种设计中,颗粒吸收设备具有多个颗粒吸收部、多个颗粒抽吸源和/或多个颗粒收集容器。在此情况下,所述部件中的相应一个可以布置在表面处理器具处,且另一个同类型的部件可以布置在机器人装置处。在一种优选设计中,颗粒吸收部布置在底部部件处。进一步优选地,颗粒吸收部沿运动方向布置在底部部件前方。优选地,颗粒收集容器安装在底部部件处。这在颗粒吸收部备选地或附加地被设立用于扫起待吸收颗粒时尤其有利。在此情况下确保待扫起的颗粒可以直接在底部部件的区域中被吸收。只要存在颗粒抽吸源,其优选安装在引导部件处,其中,安装在引导部件的面向底部部件的下端处是优选的。只要表面处理系统具有带有液体抽吸源的液体吸收部,后者优选也用作颗粒抽吸源,或者反之亦然。由此可以实现简化的结构。优选适用如下,即,布置在引导部件处且在手动使用配置中可使用的颗粒吸收设备的部件,在自主使用配置中(由于然后分离的引导部件)不可使用,并且在其功能方面可由安装在机器人装置处的同类型颗粒吸收设备的部件替代,且反之亦然。
63、在本发明的另一种设计中,机器人装置具有颗粒吸收设备的至少一个部件。所述部件可以是另一颗粒吸收部、临沂颗粒抽吸源和/或另一颗粒收集容器。
64、在本发明的另一种设计中,表面处理系统具有传感器设备和/或导航设备和/或处理器设备。传感器设备被设立用于检测待处理的表面和/或周围环境并产生代表待处理的表面和/或周围环境的传感器数据。传感器设备可以备选地或附加地被设立用于检测(另外的)检测参量并产生代表所述检测参量的(另外的)传感器数据。检测参量例如可以是流速、压力或压力上升、功率消耗或其他物理参量,这些物理参量可在所使用的液体、表面处理器具和/或机器人装置处通过测量技术测定。导航设备被设立用于检测机器人装置的位置,并产生代表该位置的导航数据。处理器设备被设立用于控制自主运动,尤其根据传感器数据和导航数据。对待处理的表面和/或周围环境的检测尤其允许障碍物识别。对位置的检测用于机器人装置在待处理的表面上和/或相对于待处理的表面的定位。根据传感器数据和导航数据,可以借助处理器设备控制自主运动。在一种设计中,机器人装置具有传感器设备和/或导航设备和/或处理器设备。在一种设计中,表面处理器具具有传感器设备和/或导航设备和/或处理器设备。显然,也可设想和可能的是所述设备的分布在机器人装置和表面处理器具上的布置。在一种设计中,处理器设备被设立用于记下和/或记录自主使用配置的运行参数。例如,可以记下和/或记录所处理的表面、所使用的功能、所使用的资源或类似物。这样的记下和/或记录对于表面处理的未来规划、识别处理模式、污染模式、故障、磨损和/或类似的是有利的。在一种设计中,处理器设备被设立用于为评估单元提供数据,该评估单元例如可以是计算机、平板电脑或智能手机。这种数据的提供允许自主使用的监视、观察和/或控制。数据的提供优选通过无线电、wifi或移动数据网络无线地进行。在一种设计中,表面处理系统具有优选布置在机器人装置处的为上述目的设立的天线单元以用于数据传输。
65、在本发明的另一种设计中,传感器设备具有至少一个相机系统、雷达系统、激光雷达系统和/或超声波系统。通过所述系统,可以实现对表面和/或周围环境在近场和远场中的全面且可靠的检测。
66、在本发明的另一种设计中,处理器设备被设立用于控制至少一种处理功能,尤其根据传感器数据和/或导航数据,其中,处理功能尤其是工具功能、液体吸收功能、液体输出功能、液体循环功能、过滤功能、添加剂功能、附加工具功能和/或颗粒吸收功能。通过将处理器设备设立用于控制至少一种处理功能,可以自主地处理表面。例如,处理功能可以借助处理器设备自主地激活、去激活和/或在其强度方面被控制,尤其根据传感器数据和/或导航数据。只要表面处理系统具有工具设备,其功能(工具功能)可以被自主控制。只要表面处理系统具有液体吸收设备,其功能(液体吸收功能)可以被自主控制。只要表面处理系统具有液体输出设备,其功能(液体输出功能)可以被自主控制。只要表面处理系统具有液体吸收设备与液体输出设备之间的流体引导连接或可连接性,其功能(液体循环功能,也称为:回收功能)可以被自主控制。只要表面处理系统具有过滤器设备,其功能(过滤功能)可以被自主控制。只要表面处理系统具有添加剂设备,其功能(添加剂功能)可以被自主控制。只要机器人装置具有附加工具设备,其功能(附加工具功能)可以被自主控制。只要表面处理系统具有颗粒吸收设备,其功能(颗粒吸收功能)可以被自主控制。在一种设计中,传感器设备或另外的传感器设备被设立用于识别待处理的表面和/或所用液体的污染程度。在一种设计中,传感器设备备选地或附加地被设立用于检测液体的流速、流体路径内的压力和/或压力上升、和/或用于沿流体路径输送液体的输送设备(例如液体抽吸源和/或液体压力源)的功率消耗。在一种设计中,处理器设备被设立用于根据所识别的污染程度来控制至少一种处理功能和/或自主运动。在一种设计中,处理器设备被设立用于根据所检测的流速、压力、压力上升和/或功率消耗来控制至少一种处理功能。例如,可以首先抽吸、然后擦拭,或者首先擦拭、然后抽吸。在一种设计中,传感器设备布置在表面处理器具处,并被设立用于在手动运动期间,即在手动使用配置中,检测待处理的表面和/或其周围环境。优选地,在该设计中,处理器设备被设立用于根据在手动运动期间所检测的表面和/或周围环境来控制自主运动和/或至少一种处理功能。以这种方式,自主运动可以被示教(“teach-in”)。在一种设计中,传感器设备能够可松开地与表面处理器具连接或已连接。由此,已经存在于市场上的表面处理器具可以以简单的方式进行加装。
67、在本发明的另一种设计中,在手动使用配置中,引导部件借助连接设备可松开地与底部部件连接。连接设备可以具有任何适用于本目的的设计。
68、在本发明的另一种设计中,在自主使用配置中,机器人装置借助连接设备与底部部件连接。在该设计中,连接设备因此也允许机器人装置与底部部件的连接。由此可以实现进一步简化的结构。
69、在本发明的另一种设计中,机器人装置具有附加工具设备,该附加工具设备带有至少一个被驱动的附加工具,该附加工具被设立用于作用于待处理的表面。通过附加工具设备,可以在自主使用配置中对待处理的表面实现工具作用。附加工具设备的作用可以备选于或附加于表面处理器具的可能的工具设备的作用而设置。至少一个附加工具可以设计为单件式或多件式。优选地,附加工具设备和/或至少一个附加工具可从机器人装置取下。在不同的设计中,附加工具设备不同地设计,例如作为研磨、抛光、清扫或擦洗装置。至少一个被驱动的附加工具尤其可以是研磨、抛光、清扫或擦洗工具。在被驱动的状态下,附加工具相对于机器人装置运动,其中尤其可以设置平移的、旋转的、振动的、振荡的和/或偏心的被驱动运动。在一种设计中,至少一个附加工具是辊,具有用于作用于待处理的表面的外周面。在另一种设计中,附加工具是面状的和/或盘形的,尤其是盘式工具,具有用于作用于待处理的表面的端面。在不同的设计中,端面和/或盘式工具具有不同的轮廓,尤其圆形的、优选正圆形的、椭圆形的、有角的、多边形的、优选矩形的、星形的或其他轮廓。在一种设计中,至少一个附加工具、尤其其端面被驱动成相对于机器人装置运动,使得由相对于机器人装置运动的附加工具、尤其其端面扫过的待处理的表面的区段具有圆形的、优选正圆形的、椭圆形的、有角的、多边形的、优选矩形的、星形的或其他轮廓。在一种设计中,附加工具设备被设立用于借助至少一个被驱动的附加工具产生推进力(沿推进方向的推进力)。在一种设计中,推进力在自主使用配置中辅助运动。根据推进力的尺寸设计有多强,运动不仅可以是被辅助的,而且可以是被引起的。由此,在自主使用配置中可以省去机器人装置和/或底部部件处的单独驱动设备。这允许表面处理系统的特别简单的结构。在一种设计中,至少一个附加工具相对于表面处理系统的运动方向布置在底部部件、特别是可能的工具设备的前方。在另一种设计中,至少一个附加工具布置在底部部件、特别是可能的工具设备的后方。此外有利的是,将至少一个且尤其例如两个盘形工具在表面处理系统的运动方向上布置在底部部件前方或后方,并且同时向外偏移地布置在一侧或两侧。通过这种布置,相比于底部部件的工作宽度例如可以增大表面处理系统的工作宽度,这在自主使用配置中可能是有利的。只要附加工具设备具有多个附加工具,这些附加工具既可以布置在底部部件及其可能的工具设备的前方,也可以布置在其后方。根据至少一个附加工具相对于底部部件的布置,可以借助附加工具设备实现对表面的预处理和/或后处理。在一种设计中,设置至少一个工具和至少一个附加工具的相同的运动,例如分别平移、旋转、振动、振荡和/或偏心。在另一种设计中,设置不同的运动类型,使得至少一个附加工具以第一方式运动,且至少一个工具以不同的第二方式运动。此外,可设想且可能的是,将附加工具布置成如此且向外偏移或在底部部件及其可能的工具设备旁边。最后还可设想的是,这些多个附加工具的进一步组合,例如布置在底部部件前方且在其宽度上延伸的辊,与布置在底部部件旁边或后方但向外偏移布置的两个盘形刷的组合。
70、在本发明的另一种设计中,至少一个附加工具借助表面处理器具、尤其底部部件的驱动器被驱动,和/或借助机器人装置的驱动器被驱动。只要至少一个附加工具借助表面处理器具的驱动器被驱动,可以省去机器人装置处的单独驱动器。这允许机器人装置的简化的且因此成本有利的结构。为了从表面处理器具的驱动器到机器人装置的至少一个附加工具上的力和/或运动传递,优选存在可松开的机械作用连接。所述作用连接例如可以包括齿部、带动件或类似物。只要至少一个附加工具借助机器人装置的驱动器被驱动,可以省去这样的作用连接。由此也得出结构上的优点。
71、在本发明的另一种设计中,附加工具设备和/或表面处理系统在自主使用配置中具有工作宽度,该工作宽度大于表面处理器具的工作宽度,尤其大于表面处理器具的工具设备的工作宽度。通过增大工作宽度,在自主使用配置中也可以有效地处理较大的表面。工作宽度横向于、优选正交于表面处理系统的运动方向在待处理的表面上延伸。在一种设计中,至少一个附加工具横向于运动方向布置在表面处理器具的工具设备旁边。换言之:至少一个附加工具布置在侧面,且因此在工具设备的左侧或右侧。为了确保尽可能无间隙的处理,至少一个附加工具优选以与工具设备的工作宽度重叠的方式布置。在另一种设计中,存在至少两个附加工具,并布置在工具设备的相对而置的侧面上。在此情况下也优选设置重叠。在一种设计中,不存在重叠。
72、在本发明的另一种设计中,机器人装置被设立用于与不同规格的底部部件可松开地连接和/或接纳不同规格的表面处理器具。在本发明的该设计中,机器人装置可特别通用,即与不同规格的底部部件组合。所述底部部件优选在其尺寸和/或处理功能方面、优选在相应工具设备的工作宽度方面和/或在相应底部部件的宽度方面有所不同。
73、在本发明的另一种设计中,机器人装置具有可匹配的接纳设备,该接纳设备被设立用于接纳不同宽的底部部件。在一种设计中,接纳设备具有滑动机构、折叠机构或其他用于匹配不同宽的底部部件的机构。在另一种设计中,接纳设备具有不同的匹配器部件,这些匹配器部件可以根据待接纳底部部件的宽度由用户选择性地安装到机器人装置的为此设置的位置处。在另一种设计中,接纳设备可匹配以用于接纳在其处理功能和/或设计方面有所不同的底部部件。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com