
一种机器人底盘和割草机器人的制作方法
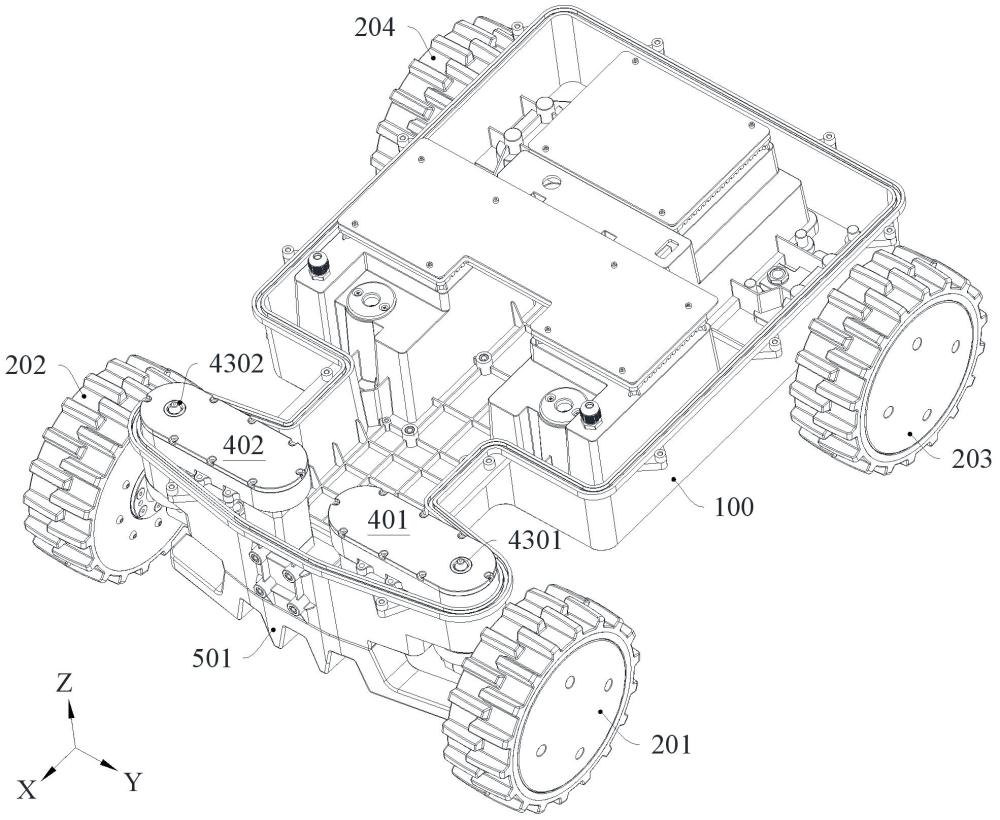
本方案属于割草设备,具体涉及一种机器人底盘和割草机器人。
背景技术:
1、当前商用割草机器人普遍采用的“两驱+万向轮”底盘构型,在自动化园林养护领域已然成为一种技术范式。该构型通常表现为前轮驱动配合后万向轮,或后轮驱动配合前万向轮的组合模式,其核心特征在于仅配置两个驱动电机提供动力,并辅以小直径的万向轮作为支撑与转向机构。尽管该设计在控制逻辑与制造成本上具备一定优势,但其固有的结构局限性在实践中,尤其是在非结构化复杂地形中,正日益凸显,成为制约作业效能提升的技术瓶颈。
2、首要的局限性体现在整机牵引性能方面。由于仅有百分之五十的轮组具备驱动力,整机的附着系数与最大推进力受到根本性制约。当设备面临坡度角超过十五度的草坡、清晨露水浸润的湿滑草皮,或土质松软的区域时,单靠两个驱动轮提供的接地比压与剪切力往往不足以克服运动阻力。此时,驱动轮极易发生空转打滑现象,而万向轮作为被动从动轮,不仅无法提供有效牵引,其本身在软质地面上的下陷趋势反而会形成额外的运动障碍,导致设备陷入进退维谷的窘境,作业连续性被强制中断。
3、其次,该构型的越障能力存在显著短板。为实现灵活转向而设计的小直径万向轮,其物理尺寸与离地间隙天然较小,导致其滚越障碍物的能力极为有限。在园林实际环境中,诸如裸露的碎石、突起的树根或散落的断枝等常见障碍,其高度很容易超过万向轮的有效通过半径。一旦万向轮与障碍物发生接触,便极易因卡滞而锁死,使得整个底盘系统瞬间丧失转向自由度。此时,驱动轮的动力输出非但无助于脱困,反而可能因持续空转造成局部草皮损伤与能源浪费,甚至引发电机过载风险。
4、在进行复杂边界修剪、绕树作业或于狭窄庭院通道中穿行时,有限的转向角度迫使设备必须进行多次繁琐的“前进-转向-倒车”操作组合才能完成路径跟踪。这种非连续的步进式运动模式,不仅大幅降低了作业效率,增加了能量消耗,其运动轨迹的不平滑性也可能对草坪边缘造成不必要的碾压。
5、更深层次的问题在于,这种刚性连接与非全驱的构型,导致整机对连续变化的地形缺乏良好的顺应性与动态稳定性。当行驶于存在轻微坑洼或起伏的草坪时,车身姿态会因万向轮的被动响应而产生非预期性的颠簸与摇晃。这种不稳定的运动状态,一方面会直接影响割草刀盘与草皮之间的恒定距离,导致割草高度不均,作业质量下降;另一方面,持续的非均匀载荷冲击也会加速机械结构的疲劳磨损,并对车载传感器(如imu、gps天线)的数据精度产生干扰,影响导航系统的可靠性。
技术实现思路
1、本方案旨在克服现有技术中的至少一种缺陷,提供一种机器人底盘,用于解决传统底盘驱动力、越障能力不足的问题。
2、为了解决上述技术问题,采取下述技术方案:
3、第一方面,提出一种机器人底盘。该底盘包括本体和沿第一方向间隔设置的第一轮组与第二轮组;第一轮组包括沿第二方向间隔设置且转动连接于本体的第一驱动轮和第二驱动轮,第一驱动轮能够绕第一旋转轴旋转且能够绕第一转向轴转向,第二驱动轮能够绕第二旋转轴旋转且能够绕第二转向轴转向,第一转向轴和第二转向轴平行于第三方向;第二轮组包括沿第二方向间隔设置且转动连接于本体的第三驱动轮和第四驱动轮,第三驱动轮能够绕第三旋转轴旋转,第四驱动轮能够绕第四旋转轴旋转,第三旋转轴和第四旋转轴始终平行于第二方向;第一方向、第二方向和第三方向两两垂直。
4、本底盘通过能够转向的第一驱动轮和第二驱动轮构建了全驱转向的底盘构型,实现了全轮驱动与转向能力的有机结合,使得底盘具备高牵引性、高越障性、高机动性与低磨耗性,能够很好地适应在复杂、非结构化环境中对底盘日益增长的性能要求。驱动力均匀分配至所有四个接地点,使得底盘具有均匀且强劲的牵引力,在面对坡道、湿滑或松软路面时,单个驱动轮的短暂打滑可由其余三个驱动轮的动力输出进行补偿,从而保证了强劲且稳定的通过能力,爬坡能力提升至30°以上,在面对裸露的碎石、突起的树根或散落的断枝等障碍物时,驱动轮本身的大直径和驱动轮促使其不容易发生卡滞,能够跨越高度超过80mm的障碍物,可以适应台阶、坑洼等地形。第一驱动轮和第二驱动轮的转向能力,使得底盘具备较高的机动性,不必通过第一轮组与第二轮组间更大的线速差就能够实现转向,底盘进行转向运动时,第一驱动轮可以转动至与第一驱动轮行驶轨迹相切的方向上,第二驱动轮可以转动至与第二驱动轮行驶轨迹相切的方向上,使得第一驱动轮、第二驱动轮与地面的之间的摩擦基本上都是滚动摩擦,几乎没有滑动摩擦,有效减少甚至消除因转向造成的草皮等地面覆盖物受损。
5、第三旋转轴和第四旋转轴始终平行于第二方向,既简化了第二轮组的结构,又能与第一轮组相配合,在保证卓越机动性的同时,显著提升系统的稳定性和可靠性,降低控制的复杂性。无论第一轮组进行如何复杂的转向动作,第二轮组始终提供一个与本体固联的、方向恒定的驱动力基准,极大地简化了在直线行驶及大多数常规曲线行驶状态下的运动学逆解计算与控制指令生成。
6、第一驱动轮绕第一转向轴转向,与第二驱动轮绕第二转向轴转向,优选各自独立进行,以便赋予底盘更为丰富的运动模式。在需要高机动性的场景下,例如在狭窄空间内调头或沿复杂曲线路径行进时,第一轮组的两个驱动轮可以实施同向偏转(实现阿克曼转向,而且底盘的转向中心可以在第三驱动轮与第四驱动轮中心连线的延长线上随意调整,而不必拘泥于该延长线上的某一点),也可以进行异向偏转(实现原地转向),这种灵活的转向机制使得底盘的最小转向半径可以趋近于零,进一步提高了底盘的机动性,实现了近乎全向的运动能力,显著提升机器的脱困能力。
7、本体优选包括靠近第一轮组的第一部分和靠近第二轮组的第二部分,第一部分呈t形,包括平行于第一方向的纵段和平行于第二方向的横段,纵段一端连接横段的中部,另一端连接第二部分,第一转向轴和第二转向轴分别位于横段的两端,横段和纵段在第二方向上的宽度之差优选为第一驱动轮/第二驱动轮的直径的0.8~1.2倍,在横段与第二部分之间留出供第一驱动轮/第二驱动轮转向的空间,大幅减弱本体对驱动轮转向的干扰。由此,在进行阿克曼转向时,位于第三驱动轮与第四驱动轮中心连线的延长线上的底盘转向中心可以无限远离第三驱动轮/第四驱动轮,也可以无限接近第三驱动轮/第四驱动轮,甚至与第三驱动轮/第四驱动轮重合,进一步提高底盘的转向灵活性和机动性。而且,有利于在不抬升整个底盘重心的前提下,安装直径更大的驱动轮,进而提升底盘的基准离地高度,使其跨越障碍物的能力进一步增强,进一步提升整机的通过性。
8、第一驱动轮由第一转向机构驱动绕第一转向轴转向,第二驱动轮由第二转向机构驱动绕第二转向轴转向,第一转向机构和第二转向机构在第三方向的法平面上的投影,位于横段在第三方向的法平面上的投影范围之内。由此,可以通过对前轮转向角的直接、独立赋值,与驱动轮的转速控制进行解耦,从而实现更为丰富和精确的运动合成。控制系统能够根据预设的路径规划,实时计算出每个前轮/后轮所需的最佳偏转角度与转速,并通过高响应度的转向机构迅速执行。这种直接控制消除了被动系统中存在的转向迟滞与轨迹误差,使得底盘能够严格地跟踪包括复杂曲线在内的任何预定路径,极大地提升了高端应用所要求的作业精度,避免多次繁琐的“前进-转向-倒车”操作组合对地面覆盖物造成不必要的碾压。
9、t形的第一部分被构造成:允许第一驱动轮和第二驱动轮的转向角在最大反向偏转与最大同向偏转之间连续独立调节,从而使机器人底盘的瞬时转向中心(a)能够在第三驱动轮与第四驱动轮中心连线的延长线上连续地位于不同位置。
10、第一转向机构包括第一转向轴,第二转向机构包括第二转向轴,第一转向轴和/或第二转向轴优选包括相互嵌套且只能相对彼此轴向滑动的外轴和内轴,内轴套有位于外轴下端与内轴下端之间的压缩弹簧。当第一驱动轮或第二驱动轮跨越障碍而受到冲击力超过压缩弹簧的预紧力时,内轴与外轴之间将发生相对的轴向滑动,压缩弹簧被进一步压缩,有效地将尖锐的冲击转化为压缩弹簧势能的储存与缓释,为上游的精密传动部件(齿轮组、电机)建立一道可靠的机械屏障,提升转向机构的抗冲击性能。
11、所述第一转向轴和/或第二转向轴与本体之间还设有原点检测组件,原点检测组件包括安装于所述第一转向轴和/或第二转向轴的原点检测片和安装于本体的原点检测器,以便在初始化过程中迅速、准确地寻找到转向机构的机械零位,为整个转向控制系统建立起绝对的位置坐标基准,不仅消除了转向角度积累性误差的风险,确保了每一次转向动作的起始点都精确可知,更重要的是,它使得控制系统能够持续监测并校准驱动轮的实际角度位置,与指令值进行实时比对与修正,从而有效对抗因齿轮磨损、负载变化或外部冲击等因素可能引起的角度漂移,从根本上保障了转向角度的长期重复精度与可靠性,使得诸如阿克曼转向几何模型等精密算法能够被忠实且稳定地执行于底盘之上。
12、本体的下侧设有锯齿形的第一防护罩和第二防护罩,第一防护罩和第二防护罩在第一方向上间隔设置,第一旋转轴、第二旋转轴、第三旋转轴和第四旋转轴位于第一防护罩和第二防护罩之间,在确保不会对草造成阻挡而出现漏割的情况下,阻挡人手伸入机器底部触碰切割模块的刀片,减少安全隐患。
13、第二方面,提出一种割草机器人。该割草机器人包括切割模块、电池和上述机器人底盘,机器人底盘的本体设有开口朝下的作业仓和电池仓,切割模块安装于作业仓,电池安装于电池仓。
14、本割草机器人采用上述机器人底盘,该底盘通过能够转向的第一驱动轮和第二驱动轮构建了全驱转向的底盘构型,实现了全轮驱动与转向能力的有机结合,使得底盘具备高牵引性、高越障性、高机动性与低磨耗性,能够很好地适应在复杂、非结构化环境中对底盘日益增长的性能要求。
15、本方案与现有技术相比较有如下有益效果:通过能够转向的第一驱动轮和第二驱动轮构建了全驱转向的底盘构型,实现了全轮驱动与转向能力的有机结合,使得底盘具备高牵引性、高越障性、高机动性与低磨耗性,能够很好地适应在复杂、非结构化环境中对底盘日益增长的性能要求。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com