
低温防结冰的空气悬架电磁阀控制方法、系统及电磁阀与流程
本发明涉及电磁阀,更具体地说,它涉及一种低温防结冰的空气悬架电磁阀控制方法、系统及电磁阀。
背景技术:
1、电磁阀作为车辆空气悬架系统分配阀的核心控制部件,其功能是通过电磁线圈驱动阀芯运动,实现液压油或气体介质的通断与流量调节,直接影响车辆的行驶稳定性、舒适性及安全性。在冬季极端低温环境(如北方严寒地区、高海拔地区),电磁阀内部残留的水分易凝结结冰,导致阀芯卡滞、动作响应延迟甚至完全失效,严重时会造成空气悬架系统瘫痪,引发车辆行驶安全隐患。
2、但现有的电磁阀作为执行单元,目前对于电磁阀的动作,在测试阶段,一般通过“听、看、测、试”四个步骤,通过通电瞬间是否听到有“咔哒”的吸合声,并看阀杆等可视机械结构的动作变化,或在断电后测量线圈电阻是否存在开路或短路,以及采用手动测试的方式进行启动,但对于电磁阀在安装之车辆空气悬架系统上后,难以对电磁阀的工作状态和情况进行检测,仅能通过负载的动作情况进行反馈,但人员位于车内也无法近距离查看动作情况,故而难以反馈具体电磁阀的故障状态及问题。
3、因此需要提出一种新的方案来解决这个问题。
技术实现思路
1、针对现有技术存在的不足,本发明的目的在于提供一种低温防结冰的空气悬架电磁阀控制方法、系统及电磁阀。
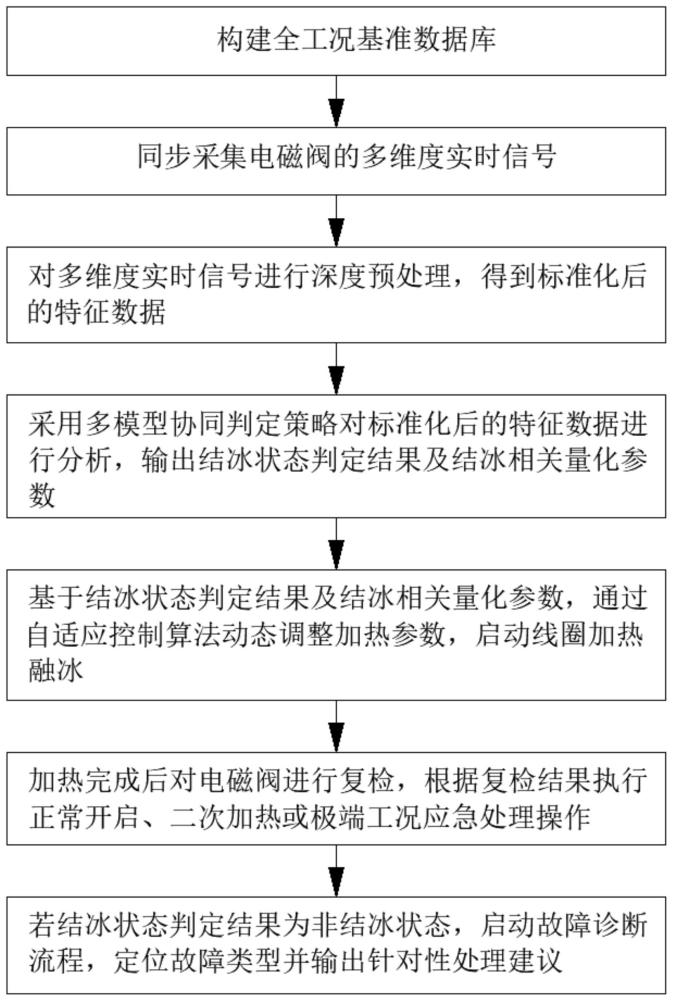
2、本发明的上述技术目的是通过以下技术方案得以实现的:一种低温防结冰的空气悬架电磁阀控制方法,应用于冬季极端低温环境对电磁阀的动作检测,其步骤包括:
3、s1.同步采集电磁阀的多维度实时信号,所述多维度实时信号包括供给电磁阀动作的电流信号;
4、s2.对所述多维度实时信号进行深度处理,得到标准化后的曲线特征数据;
5、s3.获取曲线特征数据,并对标准化后的曲线特征数据进行分析,输出结冰状态判定结果及结冰相关量化参数;
6、s4.基于结冰状态判定结果,若判定为结冰异常状态时,依据结冰程度自适应控制算法动态调整加热参数,进行加热融冰;
7、s5.加热完成后对电磁阀进行复检,根据复检结果执行正常开启、二次加热或极端工况应急处理操作;
8、s6.若所述结冰状态判定为非结冰状态,启动故障诊断流程,判断故障类型并输出针对性建议。
9、本发明进一步设置为:所述s1中,多维度实时信号还包括电压信号,通过滑动时间窗口获取相应时刻的电流信号或电压信号,用以监测电磁阀动作前后的电流或电压的变化状况。
10、本发明进一步设置为:所述s2中,对所述多维度实时信号进行深度处理的具体步骤包括:
11、连续记录并窗口化,以预设的滑动时间窗口持续记录电流波形;
12、预处理,进行数字滤波对获取的多维度实时信号进行降噪,并进行标准化处理,消除电网电压波动对电流波形幅值的影响。
13、本发明进一步设置为:所述s3中,对标准化后的曲线特征数据进行分析的步骤包括:
14、获取启动时刻,对于滑动时间窗口内监测实时的电流信号,当电流信号的大小首次超过预设阈值时,标记为启动时间;
15、检测电流峰值,在启动时刻后预设时间窗口内,寻找电流信号的最大值,并设定为电流启动峰值,标记为峰值电流时刻,并计算电流启动峰值与额定启动峰值的峰值比;
16、峰值时间检测,计算从启动时刻至峰值电流时刻的实际时间差,并计算实际时间差与额定启动时间差的时间比,额定启动时间差为正常启动的峰值时间;
17、特征向量构建,将时间比以及峰值比组合作为特征向量,作为结冰状态判定结果及结冰相关量化参数。
18、本发明进一步设置为:所述s3中,对标准化后的曲线特征数据进行分析的步骤还包括:
19、冲击面积计算,对电流曲线特征中从启动时间到电流经电流启动峰值后回落至峰值70%的时刻进行数值积分,计算冲击电流面积,并计算冲击电流面积与正常启动的冲击面积的面积比;
20、特征向量构建的步骤还包括:将时间比、峰值比以及面积比组合作为特征向量,作为结冰状态判定结果及结冰相关量化参数。
21、本发明进一步设置为:所述s4中,自适应控制算法采用模型预测控制与模糊pid控制相结合的复合控制算法,动态调整加热参数:
22、以结冰厚度、环境温度、线圈温度、介质压力为输入变量,以加热电流、加热时长为输出变量,建立非线性预测模型,预测不同加热参数下的融冰效果;
23、通过模糊pid算法实时修正加热参数。
24、本发明进一步设置为:所述s4,还包括:
25、基于改进的bp神经网络模型计算融冰所需最小热量及最优加热参数初始值,改进的bp神经网络模型采用动量梯度下降法优化权重参数。
26、本发明进一步设置为:所述s6中,故障诊断流程采用故障树分析法与改进的k近邻算法相结合的方式;
27、故障树分析法:以电磁阀动作异常为顶事件,分解为电气系统故障、机械系统故障、介质系统故障等中间事件,再进一步分解为至少包括线圈断路、阀芯卡涩的事件,建立事件间逻辑关系;
28、改进的knn算法:采用曼哈顿距离与欧氏距离加权求和计算样本距离,选取距离最近的样本,结合事件间逻辑关系投票判定故障类型。
29、本发明的上述技术目的是通过以下技术方案得以实现的:低温防结冰的空气悬架电磁阀控制系统,用于实现低温防结冰的空气悬架电磁阀控制方法,包括:
30、多维度信号采集模块,用于采集电磁阀的多维度实时信号,包括电流采集单元、电压采集单元、温度采集单元及压力采集单元;
31、信号预处理模块,采用fpga+dsp异构计算架构,用于对多维度实时信号进行深度预处理;
32、多算法处理单元,包括主控制器、模型运算子模块、控制算法子模块及存储单元,用于执行多模型协同判定、自适应控制及故障诊断;
33、智能驱动模块,用于根据控制指令输出加热电流,实现加热模式与工作模式切换及设备保护;
34、通讯与报警模块,用于数据传输与故障报警;
35、电源模块,用于为各模块提供稳定供电;
36、机械应急开启模块,用于电子控制故障时实现阀门应急开启;
37、自校准模块,用于定期自动校准各采集单元与驱动模块,确保工作精度。
38、本发明的上述技术目的是通过以下技术方案得以实现的:一种低温防结冰的空气悬架电磁阀,用于搭载低温防结冰的空气悬架电磁阀控制系统,包括:阀体、介质流道、接线座、阀嘴、导套、衔铁、磁轭、励磁线圈、上密封圈、下密封圈、弹簧、密封体、法兰、挡铁、压力传感器及机械应急开启机构;
39、阀体内部设有介质流道,接线座固定于阀体外侧,内置防水密封垫,接线端子与励磁线圈电连接,阀嘴、导套、法兰及挡铁自上而下依次同轴固定,导套上端与阀嘴焊接,法兰下端与导套中部焊接,导套下端与挡铁焊接;
40、上密封圈设置于阀嘴与导套连接处,下密封圈设置于导套与挡铁连接处,磁轭套设于导套外部,励磁线圈绕制于磁轭与导套之间,线圈外侧包裹隔热层,内层贴合导热膜;
41、衔铁活动设置于导套内腔,弹簧套设于衔铁一端,与挡铁相抵;
42、密封体固定于衔铁自由端,与介质流道适配,压力传感器安装于阀体内腔,与介质流道连通,其信号输出端通过导线与接线座连接;
43、机械应急开启机构固定于阀体一侧,机械应急开启机构的应急推杆与衔铁对应设置,可驱动衔铁动作,电磁阀通过法兰及阀体螺纹接口与空气悬架系统的t56型分配阀固定连接,分配阀可安装多个电磁阀,各电磁阀通过接线座与控制设备通讯连接。
44、综上所述,本发明具有以下有益效果:
45、本技术的有益效果为:
46、(1)本技术通过融合多维度信号与多模型协同判定策略,提高结冰判定准确率,提高结冰厚度预测精度,有效避免极端低温复杂工况下的误判与漏判。
47、(2)采用mpc与模糊pid复合控制算法,基于结冰厚度定量评估动态调整加热参数,融冰效率提升40%以上,能耗降低30%,同时通过线圈温度保护机制,避免过热损坏。同时可针对-50℃极端低温与厚冰层设计应急加热模式与机械应急开启机构,确保极端情况下电磁阀仍能实现基本功能,显著提升车辆行驶安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com