
一种多源感知全自动车载智能破窗系统及其控制方法
本发明涉及车辆被动安全与应急逃生,具体涉及一种多源感知全自动车载智能破窗系统及其控制方法。
背景技术:
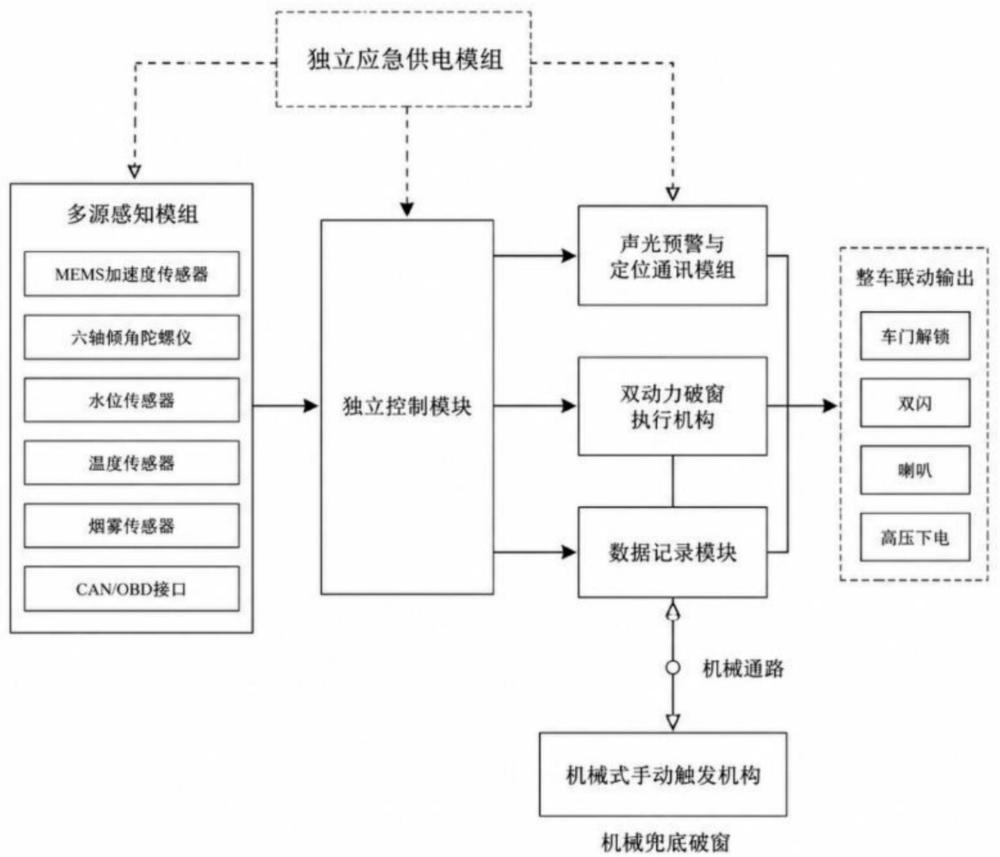
1、汽车安全技术分为主动安全与被动安全两大体系。主动安全技术(如自动紧急制动、电子稳定控制、车道保持辅助等)用于避免事故发生,被动安全技术(如安全气囊、安全带、车身碰撞吸能结构等)用于减轻事故瞬间的伤害。但在事故发生后的次生灾害阶段,车辆因碰撞变形导致车门锁死、车辆倾覆落水、车内起火冒烟等极端工况下,驾乘人员被困车厢、错过黄金逃生时间而伤亡的情形仍时有发生,现有车载安全体系对此覆盖不足。
2、现有车载应急破窗技术主要包括三类。第一类为机械式手动破窗工具,如安全锤、弹簧式破窗器,完全依赖人工操作,事故后人员可能受伤、失能或处于黑暗、浸水环境中,难以寻获工具并施加足够的破窗力,工具亦易遗失或被车内物品遮挡。第二类为半自动破窗装置,由机械或电磁机构提供破窗动力,降低了操作力度要求,但仍需人员主动寻获并触发,在人员失能或意识模糊的场景下无法发挥作用。
3、第三类为自动破窗系统,通过传感器检测车辆状态并自动触发破窗机构。例如,专利cn104748974b公开了一种基于mems加速度传感器的车辆碰撞检测方法,其仅能识别碰撞事件,无法判断碰撞后车门锁死、人员被困,也不具备破窗执行与求救联动能力;专利cn116625702a公开了基于算法模型的车辆碰撞检测方法,其检测对象仍限于车辆运动状态,未引入水位、温度、烟雾等事故环境参数,难以覆盖落水、火灾等非碰撞困人场景;专利cn106267606a公开了一种车载半自动破窗器,虽采用机械储能结构实现快速冲击破窗,但触发方式仍为人工操作,不具备自动感知与决策能力。
4、上述现有技术在实际应用中仍存在以下不足:
5、其一,感知手段单一,误触发与漏触发难以兼顾。现有方案多以加速度传感器或惯性测量单元作为主要感知源并采用单一阈值判断,而车辆驶过减速带、坑洼路面等工况同样会产生高加速度信号,提高阈值易漏判轻度但足以致困的碰撞,降低阈值则误触发率上升,灵敏性与可靠性难以同时满足。
6、其二,触发判据简单,缺少多级确认与可撤销机制。现有方案多在传感信号越限后即瞬时执行破窗,缺少持续性验证、多指标交叉确认与预警缓冲,易受瞬态干扰影响;而破窗动作不可逆,误触发将造成不必要的财产损失与玻璃碎片伤人风险。
7、其三,执行与供电缺少冗余,极端工况下可靠性不足。现有破窗执行机构多采用单一弹簧储能或单一电磁驱动,任一方发生疲劳、卡滞或电路失效即导致破窗失败;同时系统多从车载电网取电,而碰撞断线、落水短路、新能源车辆高压主动下电等恰恰发生在最需要破窗的时刻,供电可靠性与工况需求相互背离。
8、其四,功能相对孤立,缺少定位求救、整车联动与状态管理能力。现有方案多仅关注破窗执行本身,破窗后未同步启动外部救援,也未联动车门解锁、危险报警、高压下电等车辆动作,逃生与获救效率受限;同时缺少常态化自检与事故前后数据记录手段,设备长期静置后的可靠性及事故可追溯性难以保证。
9、此外,现有车载落水救生产品(如座椅集成式自动充气救生圈系统)主要解决落水后的浮力支撑问题,无法解决门窗锁闭、人员被困车厢这一前置性问题,其技术问题、技术手段与技术效果均与本发明存在本质区别。
10、因此,亟需一种感知可靠、判定严谨、执行与供电具备冗余、且能与车辆及外部救援协同的车载智能应急破窗方案,以提升极端事故下驾乘人员的逃生成功率。
技术实现思路
1、本发明为解决上述技术问题,提供了一种多源感知全自动车载智能破窗系统及其控制方法,通过多源异构传感器分层融合架构、四级防误触复合判定机制、双动力冗余执行机构、物理隔离独立供电体系、全自动时序控制与整车联动策略,构建从感知、决策、执行到求救、联动的全链路闭环应急响应系统,实现高可靠、低误触、全工况生存、多场景自适应的车载智能破窗逃生功能,显著提升极端事故下驾乘人员的逃生成功率。
2、本发明采用的技术方案如下:
3、一种多源感知全自动车载智能破窗系统,包括多源感知模组、独立控制模块、双动力破窗执行机构、独立应急供电模组、声光预警与定位通讯模组、分布式纯物理机械触发按钮组、车载物联网接入单元、落水联动自动充气救生圈装置以及数据记录模块;所述多源感知模组、双动力破窗执行机构、声光预警与定位通讯模组、车载物联网接入单元、数据记录模块分别与独立控制模块电连接;所述独立应急供电模组为系统各模块提供与车辆车载电路物理隔离的独立电力供应;所述分布式纯物理机械触发按钮组通过独立于主控电路板的机械钢索通路与双动力破窗执行机构连接,可绕过电控系统直接驱动破窗;所述落水联动自动充气救生圈装置与双动力破窗执行机构共用机械触发源,破窗触发时同步完成充气并弹出车窗外。
4、所述多源感知模组采用多源异构传感器分层融合架构,包含物理层传感器阵列、特征层信号调理单元与决策层数据融合接口;物理层传感器阵列集成高精度mems加速度传感器、六轴倾角陀螺仪、电极式水位传感器、车载级温度传感器、光电式烟雾传感器,并设有can总线/obd接口用于获取车辆车门锁闭状态、安全气囊触发信号、车辆速度、高压系统状态等车辆数据;特征层信号调理单元对各传感器原始信号进行独立滤波、放大与模数转换;决策层数据融合接口将多维度特征数据传输至独立控制模块进行融合判定。
5、所述独立控制模块内置车载级mcu主控芯片,设有数据融合处理单元、多级防误触复合判定单元、全自动时序控制单元、整车联动控制单元与自检诊断单元;多级防误触复合判定单元执行四级防误触机制:第一级为传感器有效性校验,剔除异常值与故障传感器数据;第二级为同场景双危险指标复合判定,单一指标超限不触发;第三级为信号持续性确认,要求危险指标持续达到预设时长方确认险情;第四级为声光预警倒计时可撤销机制,为人工干预与险情自动解除提供缓冲窗口。
6、所述双动力破窗执行机构包含高能弹簧弹射组件与微型电磁弹射组件两套物理独立的动力系统,两套动力组件并联驱动同一根破窗撞针,驱动路径相互分离、互为备份;高能弹簧弹射组件采用预紧储能弹簧与电磁脱扣释放机构,微型电磁弹射组件采用螺线管推拉式电磁驱动结构;破窗撞针采用可拆卸钨钢合金锥形撞针,执行机构壳体集成隐藏式陶瓷安全带割刀。
7、所述独立应急供电模组包含车载充电电池单元与长效锂亚电池单元,两路电源物理隔离并通过电源管理与切换单元实现无缝切换;车辆正常供电时由车载充电电池单元供电并维持充电,车辆断电或电压异常时自动切换至锂亚电池单元独立供电,保障极端工况下系统持续工作。
8、所述声光预警与定位通讯模组集成北斗或gps双模定位芯片、独立esim蜂窝通讯单元、红蓝爆闪led警示灯、高分贝蜂鸣器与蓝牙低功耗通信模块;系统触发破窗时同步启动声光警示并自动向预设紧急联系人及云端救援平台推送含精准定位坐标的sos求救信息。
9、所述机械式手动触发机构设有滑动式安全锁扣与手动触发按键,手动触发通路通过机械连杆或独立硬线直接连接双动力破窗执行机构的释放机构,不经过主控芯片,实现全断电、主控损毁工况下的机械兜底破窗。
10、所述数据记录模块采用非易失性存储介质,循环记录触发前不少于30秒的多源感知原始数据、系统状态数据与操作事件数据,触发破窗后锁定保存触发前后的数据记录,形成事故黑匣子功能。
11、所述分布式纯物理机械触发按钮组为本系统的纯机械冗余触发保障,包括五个并联布置的纯机械触发按钮,分别设置于主驾门板内侧、副驾门板内侧、后排左侧门板内侧、后排右侧门板内侧以及后备箱内壁,五个触发按钮全部通过独立钢索通路并联接入双动力破窗执行机构,单点失效不影响其余点位正常工作;每个纯机械触发按钮采用弹簧储能撞针与钢索传动结构,触发力设置为50n至80n,兼顾易触发与防误触;触发按钮加装防尘防水保护盖,表面做防滑纹理与蓄光荧光标识,黑暗及水下环境可快速定位;所述钢索传动通路完全独立于电控系统,不依赖车载电源与主控芯片,按下任一触发按钮时通过钢索直接拉动双动力破窗执行机构的高能弹簧弹射组件释放机构完成破窗,触发优先级高于所有电控模式。
12、所述车载物联网接入单元通过can总线接入车载车机系统,同步读取车辆水浸传感器、碰撞加速度传感器、烟雾传感器数据,实现三级触发层级控制,优先级从高到低依次为:第一级机械应急触发,电控全部失效时启用,通过分布式纯物理机械触发按钮组的纯物理链路直接驱动破窗,不依赖任何电子元件;第二级手动电控触发,通过中控屏虚拟按键或中控台实体按键两种方式触发,带3秒声光倒计时,倒计时期间可手动取消;第三级自动感应触发,多源感知模组的传感器数据达到预设阈值时,经四级防误触复合判定后由电控系统自动触发破窗;所述车载物联网接入单元还实现车机端实时显示设备状态、备用电池电量、触发倒计时功能,触发后自动上传车辆定位至预设紧急联系人与救援平台。
13、所述落水联动自动充气救生圈装置包括自动充气式浮力圈、高压储气罐与联动触发机构;所述自动充气式浮力圈收纳于车窗下沿的内饰板空腔内,与破窗器一一对应,不占用车内乘坐空间,浮力不低于100n,表面配有反光条与求生哨;所述高压储气罐为独立密封单元,ip68防水等级,有效期不低于5年,可单独更换维护;所述联动触发机构与双动力破窗执行机构共用分布式纯物理机械触发按钮组的机械触发源,按下机械触发按钮的同时,联动触发机构刺破高压储气罐密封膜,3秒内完成救生圈充气并弹出车窗外,实现破窗逃生与水上救生的跨领域联动。
14、多源感知模组为本系统的多维度信息输入端,采用物理层—特征层—决策层三层融合架构,具体构成如下:
15、物理层传感器阵列:
16、高精度mems加速度传感器:测量范围不低于±32g,采样频率100hz,带宽不低于50hz,用于检测车辆碰撞冲击的加速度幅值、持续时间与冲击方向,可识别正面碰撞、侧面碰撞、追尾与翻滚过程中的冲击特征;
17、六轴倾角陀螺仪:包含三轴加速度计与三轴陀螺仪,姿态角测量范围覆盖0°至360°全姿态,角速度测量范围不低于±2000°/s,用于检测车辆侧翻、倾覆姿态及姿态变化速率;
18、电极式水位传感器:采用双电极电导式检测原理,检测探头布置于设备底部或车体下部,当水体淹没两极时通过电导变化输出浸水信号,检测分辨率不低于1cm,可区分洗车溅水与真实浸水;
19、车载级温度传感器:采用ntc热敏电阻或数字温度传感器,测温范围覆盖-40℃至125℃,精度不低于±2℃,采样频率1hz,用于检测车内环境温度与温升速率;
20、光电式烟雾传感器:采用红外光散射原理,检测车内烟雾粒子浓度,对明火烟雾与阴燃烟雾均有响应,响应时间不超过5秒;
21、车辆总线接口:通过can总线收发器(支持can2.0a/b协议)或obd-ii接口与车辆电子控制单元通信,实时获取车门锁闭状态、安全气囊触发信号、车辆速度、档位、新能源车辆高压系统状态等数据,作为复合判定的辅助验证维度与整车联动的通信通道。
22、特征层信号调理单元:对加速度与陀螺仪信号采用巴特沃斯低通滤波(截止频率40hz)抑制高频噪声,对温度信号采用滑动平均滤波,对烟雾信号采用峰值保持与基线自适应处理;各通道信号经独立放大与模数转换后输出标准化数字特征值。
23、决策层数据融合接口:将预处理后的多维度特征数据以统一时间戳打包,通过spi或i2c总线传输至独立控制模块的数据融合处理单元,传感器数据与车辆总线数据的时间同步误差不超过10ms。
24、独立控制模块为本系统的核心决策与控制单元,内置车载级mcu主控芯片(工作温度-40℃至105℃,主频不低于48mhz,内置硬件看门狗),包含以下功能单元:
25、对多源感知模组传输的多通道数据进行时间对齐与卡尔曼滤波融合处理,具体为:对加速度与陀螺仪数据采用扩展卡尔曼滤波进行姿态解算,输出稳定的车辆姿态角与冲击加速度估计值;对水位、温度、烟雾数据进行异常值剔除与趋势提取,输出各环境参数的当前值与变化速率。融合处理输出延迟不超过100ms。
26、执行四级递进式防误触判定机制,具体如下:
27、第一级,传感器有效性校验:对每个传感器通道进行实时健康监测,包括信号范围校验(超出物理量程判为故障)、信号变化率校验(跳变超过物理可能范围判为干扰)、冗余交叉校验(加速度与陀螺仪姿态变化应物理一致);故障传感器数据被标记并排除出判定逻辑,同时触发故障告警;
28、第二级,同场景双危险指标复合判定:预设落水、碰撞锁死、车内火灾三类险情识别模型,每类险情要求至少两项独立危险指标同时满足阈值条件,单一传感器指标超限不触发破窗判定;三类场景的具体判定条件为:
29、落水场景:水位传感器检测到水位不低于15cm(持续不低于2秒)且倾角陀螺仪检测到车身静态倾角不低于45°(持续不低于2秒),判定为车辆落水困人险情;
30、碰撞锁死场景:加速度传感器检测到冲击加速度峰值不低于15g且冲击持续时间不低于10ms,同时车辆总线反馈车门锁闭信号或安全气囊触发信号,判定为碰撞后车门锁死困人险情;
31、车内火灾场景:温度传感器检测到车内温度不低于80℃,或温升速率不低于10℃/min(持续不低于30秒),且烟雾传感器检测到烟雾浓度超过预设阈值,同时车辆总线反馈车门锁闭信号或车辆速度为0,判定为车内火灾困人险情;
32、第三级,信号持续性确认:对第二级判定为超标的指标进行持续性验证,要求危险指标在预设时间窗口内持续达标(碰撞场景冲击持续不低于10ms、落水与火灾场景持续不低于2秒),瞬态尖峰干扰不触发判定;
33、第四级,声光预警倒计时可撤销:经前三级确认险情后,系统不立即破窗,而是启动5秒声光预警倒计时;倒计时期间车内人员可通过短按手动触发按键下发撤销指令终止自动破窗流程;倒计时期间系统持续监测险情状态,若所有危险指标降至阈值以下并持续不低于3秒,系统自动终止执行并恢复常态监测;倒计时结束无撤销指令且险情持续,则触发破窗执行。
34、当倒计时结束确认执行破窗时,时序控制单元按以下精确时序并行调度各模块动作:
35、t0时刻:向双动力破窗执行机构同时发送弹簧脱扣触发信号与电磁击发触发信号,两套动力组件同步动作;
36、t0+50ms内:破窗撞针完成冲击动作,车窗玻璃破碎;
37、t0时刻(并行):启动红蓝爆闪led与120db蜂鸣器声光警示;
38、t0时刻(并行):通过can总线向车辆ecu发送车门解锁、危险报警闪光灯开启、喇叭鸣响、高压系统下电的联动指令帧,指令发送重试3次,总线无应答则判定总线失效并跳过联动;
39、t0+1s内:北斗或gps定位芯片完成定位获取,独立esim通讯单元向预设紧急联系人与云端平台发送含经纬度坐标、险情类型、触发时间的sos求救信息;
40、t0时刻(并行):数据记录模块锁定触发前30秒至触发后10秒的数据并写入永久存储区。
41、通过can总线接口与车辆电子控制单元通信,触发破窗时按优先级发送以下联动指令:①车门解锁指令(优先级最高,尝试解锁所有车门);②危险报警闪光灯(双闪)开启指令;③喇叭鸣响指令(短促鸣响3次以警示周边);④新能源车辆高压系统主动下电指令(防止破窗后高压裸露造成触电风险);⑤若车辆配备电动车窗,发送车窗下降指令作为辅助逃生通道。联动指令采用标准can报文格式,若总线因碰撞失效或3次发送无应答,系统自动跳过联动环节,不影响破窗与求救的独立执行。
42、设备上电后执行全设备上电自检,此后每24小时执行一次定时自检;自检项目包括:各传感器信号范围与响应测试、电池电压与内阻检测、弹簧脱扣机构与电磁线圈的电路通断检测(不实际击发)、通讯模块信号强度检测、存储单元读写测试;自检发现故障时通过设备状态指示灯(红色常亮表示故障、绿色闪烁表示正常)告警,并通过蓝牙向移动端app推送故障信息,同时通过esim向云端平台上报故障状态。
43、双动力破窗执行机构为本系统的终端执行单元,采用双动力冗余并联架构,具体结构如下:
44、高能弹簧弹射组件:采用圆柱螺旋压缩弹簧作为储能元件,弹簧在设备出厂时预紧至额定压缩量并由电磁脱扣机构锁定,弹簧材料为65mn弹簧钢,表面发黑防锈处理;电磁脱扣机构采用螺线管式脱扣器,额定工作电压与系统供电电压一致,脱扣器通电后衔铁吸合,解除对弹簧推杆的锁定,弹簧释放蓄能推动撞针高速冲击玻璃;该组件具有储能稳定、不依赖大电流、长期静置可靠性高的特点。
45、微型电磁弹射组件:采用螺线管推拉式电磁驱动结构作为备用动力,电磁线圈采用漆包铜线绕制,骨架采用耐高温工程塑料,线圈通电后产生轴向电磁吸力驱动衔铁,衔铁通过推杆直接推动撞针冲击玻璃;该组件响应速度快(毫秒级),可在弹簧组件失效时独立完成破窗。
46、并联驱动结构:高能弹簧弹射组件与微型电磁弹射组件在壳体内上下并行布置,两套组件的推杆均作用于同一根撞针的尾部,驱动路径相互独立,任一组件发生机械卡滞或电气故障时,另一组件可独立输出不低于150n的冲击力完成破窗;破窗响应时间(从触发信号到撞针接触玻璃)不超过0.1秒。
47、破窗撞针:采用钨钢合金(yg8硬质合金)材质,洛氏硬度不低于hra89,头部设计为圆锥尖角(锥角60°,尖端圆角半径不超过0.1mm)以集中应力,撞针直径不低于5mm,有效行程不低于15mm;撞针设计为可拆卸螺纹连接式,触发后可旋出更换,便于维护。
48、撞针导向套:采用黄铜或工程塑料材质,内壁抛光,为撞针运动提供精确导向,防止撞针偏斜导致破窗力分散。
49、集成安全带割刀:在执行机构壳体侧边一体成型隐藏式割刀槽,内置氧化锆陶瓷刀片,刀刃锋利且不导电、不生锈,可在紧急情况下快速切割安全带,辅助乘员脱困;割刀设有保护盖防止误割。
50、独立应急供电模组为本系统提供全工况电力保障,采用双电源物理隔离与智能切换架构:
51、车载充电电池单元:采用可充电锂离子聚合物电池或磷酸铁锂电池,容量不低于500mah,通过充电管理电路从车辆车载电源(12v/24v)取电并充电,充电管理电路具备过充、过放、过流、短路保护;该单元用于系统常态监测、自检、蓝牙通信等低功耗工作模式。
52、长效锂亚电池单元:采用锂亚硫酰氯(li-socl2)电池,额定电压3.6v,自放电率不高于1%/年,工作温度范围-55℃至85℃,容量不低于2400mah(型号er14505或同等规格),与车辆车载供电电路完全物理隔离,专为极端工况下的破窗执行、声光警示、定位求救等紧急功能供电;该电池为一次性长寿命电池,设计使用寿命不低于10年。
53、电源管理与切换单元:采用集成电源管理芯片实现两路电源的电压监测、优先级管理与无缝切换;车辆正常供电时,车载充电电池单元作为主电源输出,同时充电管理电路维持其满电状态;当电源管理芯片检测到车载电源电压低于预设阈值(如低于9v)或断电时,在不超过10ms内自动切换至锂亚电池单元供电,切换过程输出电压无中断;两路电源之间采用理想二极管或mosfet反向隔离,防止互相倒灌。
54、防护设计:供电模组及系统整体采用环氧树脂灌胶密封,防护等级不低于ip68,可在车辆落水后持续浸水工况下正常工作;系统工作环境温度范围覆盖-40℃至85℃。
55、声光预警与定位通讯模组实现险情警示、定位与远程求救功能:
56、北斗或gps双模定位芯片:支持北斗三号与gpsl1频段联合定位,冷启动定位时间不超过30秒,热启动不超过1秒,开阔环境定位精度不优于10米;系统触发后优先使用最后已知位置(lkp)快速上报,同时持续更新精确定位。
57、独立esim蜂窝通讯单元:内置嵌入式sim卡(esim),支持4gltecat.1或nb-iot蜂窝网络,不依赖车载网络或乘员手机,可在车辆断电、车载通讯失效时独立建立通信链路;求救信息采用udp+tcp双协议重试机制,确保信息送达,端到端发送延迟不超过3秒。
58、声光警示单元:集成红蓝双色高亮度led(单颗亮度不低于100流明),以2hz频率交替爆闪;集成压电式蜂鸣器,声压级不低于120db(距离10cm处),预警阶段采用间歇鸣响,破窗触发后转为持续鸣响;既提示车内人员即将破窗注意躲避,也向车外标示事故车辆位置以辅助救援。
59、蓝牙低功耗通信模块:支持ble5.0,可与移动端app配对连接,实现设备状态查询、故障告警接收、紧急联系人预设、阈值参数配置、黑匣子数据读取等功能;配对需通过物理按键确认,防止未授权访问。
60、机械式手动触发机构为本系统的兜底保障,确保在任何电控失效工况下均可破窗:
61、滑动式安全锁扣:手动触发按键上方设有滑动式安全锁扣,正常行车时锁扣处于锁定位置,遮挡按键按压路径,防止车辆颠簸、乘员误碰导致的误触发;使用时需先将锁扣沿导轨滑动至解锁位置(滑动行程不低于8mm),方可按压按键。
62、独立机械通路:手动触发按键通过机械连杆机构直接连接至高能弹簧弹射组件的脱扣锁舌,按压按键时机械连杆推动锁舌释放弹簧,不经过主控芯片、不依赖电源;同时设有独立硬线连接至微型电磁弹射组件的驱动电路,作为机械通路的电气备份。
63、手动触发优先级:手动触发指令优先级高于自动控制流程,任何状态下(包括预警倒计时期间、自动破窗执行中)滑动解锁并按压按键均可直接触发破窗;手动触发同样启动声光警示与定位求救(若供电正常)。
64、数据记录模块实现事故黑匣子功能:采用工业级非易失性闪存(nandflash或fram),容量不低于16mb;系统常态运行时以循环覆盖方式持续记录触发前不少于30秒的多源感知原始数据(加速度、倾角、水位、温度、烟雾、车辆总线数据,采样率与传感器一致)、系统工作状态数据(供电状态、自检结果、模块状态)及操作事件数据(按键操作、撤销事件、触发事件);当系统触发破窗(自动或手动)时,自动将触发前30秒至触发后10秒的数据从循环缓存区写入永久存储区并加写保护,不被后续循环覆盖;记录数据可通过蓝牙app或专用usb接口读取,用于事故原因分析、责任认定及算法模型迭代优化。
65、本发明的有益效果:
66、本发明在感知层面,采用多源异构传感器分层融合架构,集成加速度、倾角、水位、温度、烟雾五类环境传感器并接入车辆总线数据,通过物理层、特征层、决策层三层融合处理实现多维度交叉验证,从根本上区分事故工况与正常颠簸,解决单一阈值判断固有的误触发与漏触发矛盾。同时设有与车载电路物理隔离的独立锂亚电池应急供电单元,可在车辆断电后10毫秒内无缝切换,确保碰撞断电、落水短路、高压锁死等最极端工况下系统仍可全功能运行。系统触发时同步通过北斗或gps定位与独立esim通讯自动发送含精准坐标的sos求救信息,并通过can总线联动车门解锁、双闪开启、喇叭鸣响、车内应急照明、车载排烟换气及新能源高压下电等车辆动作,将单一破窗动作升级为覆盖落水、碰撞、火灾多场景的完整事故应急响应流程。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com