
一种用于纯电动客车的停车制动系统及其控制方法与流程
本发明涉及纯电动客车制动,具体而言,涉及一种用于纯电动客车的停车制动系统及其控制方法。
背景技术:
1、随着新能源商用车技术的发展,纯电动客车已成为城市公共交通的主流车型之一。停车制动(驻车制动)系统作为车辆制动系统的核心组成部分,其可靠性、响应速度及能耗表现直接影响车辆的行驶安全与续航能力。
2、现有纯电动客车的驻车制动系统主要沿用传统燃油客车的气压式弹簧储能驻车方案,并衍生出电控化改进方案及集成式电卡钳方案,具体存在以下缺陷:
3、1.传统弹簧储能制动需空压机持续或频繁启停打气,额外消耗动力电池电量,压缩车辆续航里程;系统包含大量气压管路、阀体、干燥器等部件,结构复杂、重量大,底盘布置难度高,且存在多处泄漏风险点,维护成本高。
4、2.气压制动解除依赖气路充气建压,响应滞后,且制动力无法线性调节;坡道起步时制动力释放时机难以匹配驱动力,易出现溜坡或拖刹冲击,高度依赖驾驶员操作熟练度。
5、3.现有方案常通过驱动电机绕组通大电流实现零转速锁止,易造成电机及控制器过热,存在永磁体高温退磁风险;且车辆意外断电时,电机辅助锁止力瞬间消失,极易引发溜车事故,存在严重安全隐患。
6、有鉴于此,申请人在研究了现有的技术后特提出本技术。
技术实现思路
1、本发明提供了一种用于纯电动客车的停车制动系统及其控制方法,旨在改善上述技术问题中的至少一个。
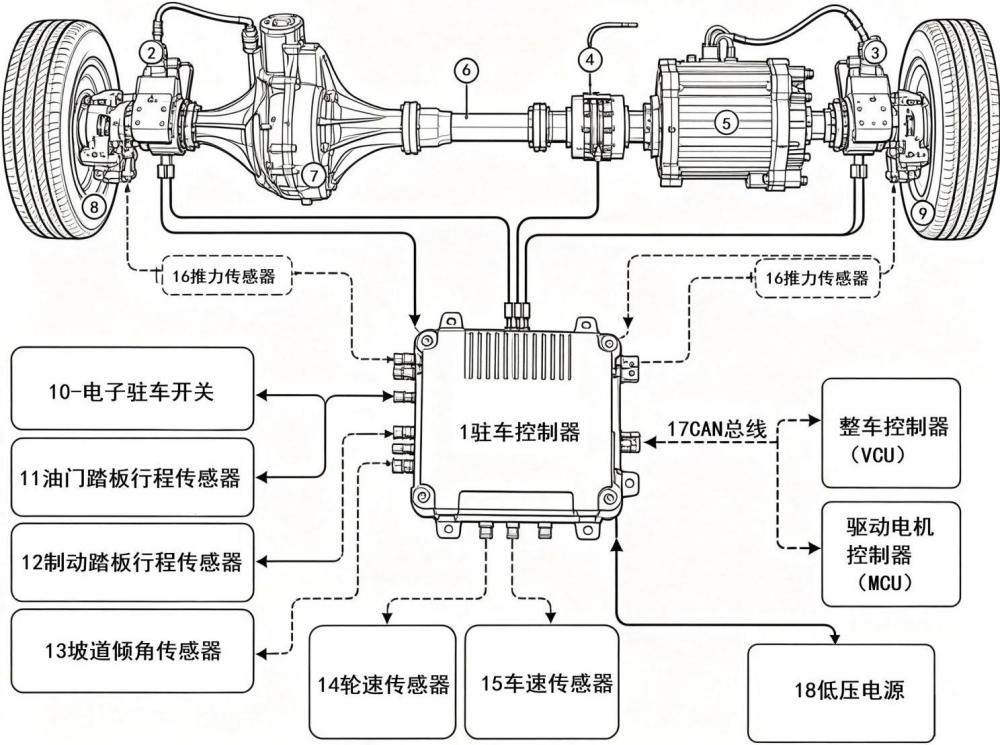
2、为解决上述技术问题,本发明提供了一种用于纯电动客车的停车制动系统,应用于包括第一驱动电机、传动轴、后桥以及车轮制动器的纯电动客车,包括:
3、两套电控机械式制动执行器,分别对应设置于所述后桥的左右两侧,并分别对接左右两个车轮制动器;所述电控机械式制动执行器包括依次传动连接构成的第二驱动电机、行星减速器、丝杠螺母副、推杆和推力传感器,其中,所述第二驱动电机经行星减速器驱动丝杠螺母副,并与所述推杆传动连接,所述推杆与所述车轮制动器传动连接以使其产生制动力;
4、断电自锁电磁制动器,设置于所述第一驱动电机与传动轴之间,并机械锁止于所述传动轴上;
5、传感器组,包括电子驻车开关、坡道倾角传感器、轮速传感器、车速传感器、油门踏板行程传感器和制动踏板行程传感器;
6、驻车控制器,所述驻车控制器的输入端分别连接所述传感器组与推力传感器,输出端分别连接所述第二驱动电机与所述断电自锁电磁制动器;所述驻车控制器还通过can总线与整车控制器、驱动电机控制器通信,用于获取第一驱动电机输出扭矩与车辆状态信息;
7、低压电源,与所述驻车控制器、电控机械式制动执行器及断电自锁电磁制动器电性连接;
8、其中,所述驻车控制器配置为能够执行静态驻车控制、坡道起步辅助控制与应急制动控制。
9、作为进一步优化,所述第二驱动电机的输出轴连接所述行星减速器的输入端,所述行星减速器的输出端与所述丝杠螺母副传动连接,所述丝杠螺母副的输出螺母与所述推杆固连;所述推力传感器设置于所述推杆的轴向端部,用于实时检测制动夹紧推力并反馈至所述驻车控制器。
10、作为进一步优化,所述断电自锁电磁制动器包括电磁线圈、弹簧、动摩擦片和静摩擦片;
11、所述动摩擦片与所述传动轴同轴固定连接;所述静摩擦片固定安装于所述断电自锁电磁制动器的壳体上;
12、当处于断电状态时,所述弹簧相抵设置于所述电磁线圈和所述动摩擦片之间,用于推动所述动摩擦片与静摩擦片压紧贴合,以锁止传动轴;
13、当处于通电状态时,所述电磁线圈用于产生电磁吸力以克服弹簧弹力,拉动所述动摩擦片与静摩擦片分离,解除所述传动轴锁止。
14、作为进一步优化,所述驻车控制器通过执行器驱动线束连接两套电控机械式制动执行器,通过电磁制动器驱动线束连接断电自锁电磁制动器,通过传感器信号线连接电子驻车开关及所述传感器组。
15、作为进一步优化,所述驻车控制器执行应急制动控制配置为:
16、当检测到电子驻车开关被持续触发且车辆处于行车状态时,控制所述电控机械式制动执行器以脉冲工作制逐步施加制动力,同时通过轮速传感器监测车轮滑移率,限制推力上升速率以防止车轮抱死;且在应急制动过程中,所述断电自锁电磁制动器保持通电分离状态,不参与制动。
17、本发明还提供一种用于纯电动客车的停车制动控制方法,基于上述任一项所述的一种用于纯电动客车的停车制动系统,包括静态驻车控制流程和坡道起步辅助控制流程:
18、所述静态驻车控制流程包括:
19、s11:驻车控制器检测到驻车触发信号时,向两电控机械式制动执行器输出夹紧指令,驱动电控机械式制动执行器推动车轮制动器实施制动;
20、s12:驻车控制器实时采集推力传感器反馈的夹紧推力值,当夹紧推力达到预设目标值时,停止第二驱动电机供电,依靠丝杠螺母副的自锁特性维持制动推力;
21、s13:驻车控制器控制所述断电自锁电磁制动器断电,使其锁止所述传动轴,完成双重驻车锁定;
22、所述坡道起步辅助控制流程包括:
23、s21:车辆处于驻车状态时,驻车控制器实时监测挡位信号和油门踏板行程信号;当检测到车辆挂入行驶挡且油门踏板被踩下时,进入坡道起步辅助模式;
24、s22:驻车控制器读取坡道倾角传感器检测到的坡度值,根据坡度值计算对应的制动推力释放斜率;
25、s23:驻车控制器通过can总线实时获取第一驱动电机的输出扭矩,当输出扭矩达到预设的坡道下滑力对应扭矩阈值时,启动制动释放程序;
26、s24:驻车控制器控制电控机械式制动执行器的第二电机反转,使制动推力按照计算得到的释放斜率线性递减,同时控制断电自锁电磁制动器通电解除锁止;
27、s25:当制动推力降至零时,完全解除驻车制动,车辆完成坡道起步。
28、7.根据权利要求6所述的一种用于纯电动客车的停车制动系统,其特征在于,
29、所述驻车触发信号包括电子驻车开关的触发信号、车辆整车下电信号中的至少一种。
30、作为进一步优化,还包括应急制动控制流程:
31、s31:行车状态下,驻车控制器检测到电子驻车开关被持续拉动超过预设时长时,进入应急制动模式;
32、s32:驻车控制器控制两电控机械式制动执行器以脉冲间歇工作制逐步增加夹紧推力,同时通过轮速传感器实时采集轮速并计算车轮滑移率;
33、s33:当车轮滑移率超过预设安全阈值时,暂停增加夹紧推力,待滑移率回落至安全范围后继续加压,防止车轮抱死;
34、s34:应急制动全过程中,断电自锁电磁制动器保持通电分离状态,不参与制动。
35、作为进一步优化,静态驻车过程中,驻车控制器以推力传感器反馈的夹紧推力值为唯一驻车完成判定依据。
36、作为进一步优化,在步骤s22中,制动推力释放斜率与坡度值正相关:坡度越大,制动推力释放斜率越小,释放速度越慢。
37、通过采用上述技术方案,本发明可以取得以下技术效果:
38、1.本发明以电控机械式制动执行器替代传统弹簧储能气室及全部气压回路,系统由车载低压电源供电,消除了空压机的额外能耗,有效延长纯电动客车续驶里程,消除气路泄漏隐患,降低维护成本。
39、2.采用独立于驱动电机主回路的断电自锁型电磁制动器作为辅助驻车装置,制动力来源于纯机械弹簧摩擦,驻车状态下线圈无需通电,无发热、无能耗,规避电机永磁体退磁风险;且整车意外断电时,电磁制动器自动进入制动状态,从传动链源头锁死车轮,杜绝断电溜车的安全隐患。
40、3.本发明引入坡道倾角传感器与推力传感器,通过推力闭环控制实现制动力按设定斜率线性释放;同时实时监测驱动电机输出扭矩,仅在驱动力足以克服坡道下滑力时启动释放,实现制动力矩衰减与驱动力矩建立的无缝衔接。驾驶员无需手刹与油门的复杂配合,即可完成不溜车、无冲击的平顺坡道起步,显著提升驾驶舒适性与安全性。
41、4.本发明的应急制动功能完全由低压电源供电,独立于车辆主制动的气压或液压回路;当主制动系统失效时,驾驶员可通过持续拉动电子驻车开关触发应急制动,制动过程中通过轮速信号实现滑移率闭环控制,主动防止车轮抱死,为车辆提供可靠的冗余制动保障,进一步提升行车安全性。
42、5.本发明通过推力传感器对每次驻车过程进行闭环控制,确保夹紧力精准达到预设目标值,不受环境温度变化、摩擦片磨损、机械部件老化等因素影响,使驻车制动性能在车辆全生命周期内保持高度一致与可靠。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com