
车辆状态的显示方法及车辆与流程
本技术涉及智能座舱,并且更具体地,涉及智能座舱中的一种车辆状态的显示方法及车辆。
背景技术:
1、现有技术中,在检测到车辆处于异常状态(例如,打滑、侧滑、爆胎、附着系数突变等)时,车辆发出行驶异常警报的方式单一,导致驾驶员收到异常警报后无法执行正确操作,驾驶安全性低。
2、因此,在车辆行驶过程中出现异常状态时,如何向驾驶员反馈车辆存在的安全风险,提高驾驶安全性是当前亟需解决的问题。
技术实现思路
1、本技术提供了一种车辆状态的显示方法及车辆,能够在车辆行驶过程中出现异常状态时,向驾驶员反馈车辆存在的安全风险,提高驾驶安全性是当前亟需解决的问题。
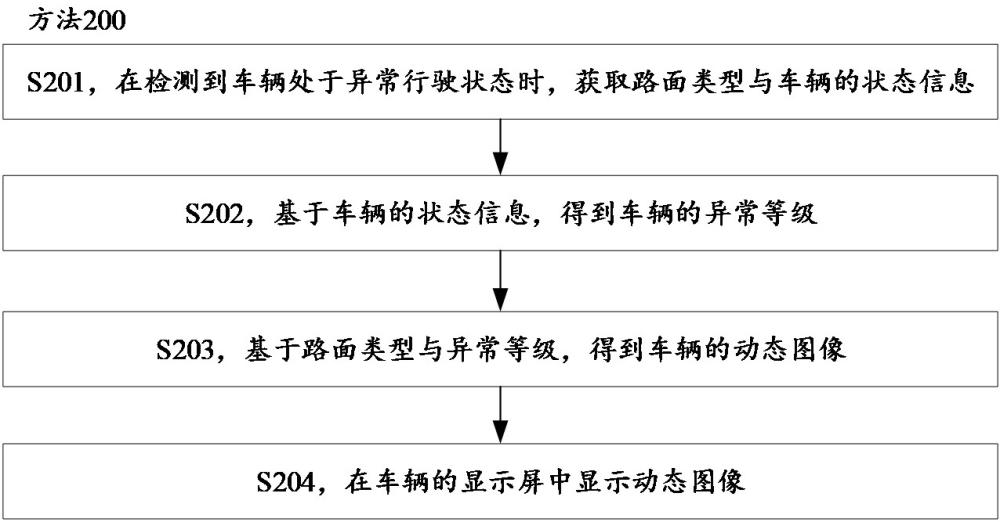
2、第一方面,提供了一种车辆状态的显示方法,该显示方法包括:
3、在检测到车辆处于异常行驶状态时,获取路面类型与车辆的状态信息,车辆的状态信息包括车轮转速差与车身摆动幅度;
4、基于车辆的状态信息,得到车辆的异常等级;
5、基于路面类型与异常等级,得到车辆的动态图像,动态图像用于指示车辆在当前路面的异常程度;
6、在车辆的显示屏中显示动态图像。
7、在本技术的实施例中,相比于现有技术中,车辆在检测到处于异常行驶状态时,仅能通过声音或者指示灯进行提示,驾驶员无法区分当前行驶的路面类型与风险等级,导致难以采取与当前场景匹配的操作。在本方案中,在检测到车辆处于异常行驶状态时,获取路面类型与车辆的状态信息,根据车辆的状态信息得到异常等级,能够对路面类型与严重程度进行识别,为后续差异化显示提供数据基础;基于路面类型与异常等级确定动态图像,最终控制显示屏显示动态图像,能够将当前的路面类型与危险程度直观地呈现给驾驶员,使驾驶员能够快速区分不同风险场景,从而采取合适的应对操作,进而提升驾驶安全性。
8、结合第一方面,在某些可能的实现方式中,动态图像包括第一对象,第一对象用于表示车辆在当前路面打滑时产生的模拟粒子,基于路面类型与异常等级,得到车辆的动态图像,包括:
9、基于路面类型,确定第一对象的显示形态与第一对象的显示颜色;
10、基于异常等级,确定第一对象的数量与第一对象在动态图像中的运动速度;
11、基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量与第一对象在动态图像中的运动速度,得到动态图像。
12、在本技术的实施例中,相比于现有技术中,车辆在检测到处于异常行驶状态时,仅能通过声音或者指示灯进行提示,驾驶员无法区分当前的路面类型与风险等级,导致难以采取与当前场景匹配的操作。本方案中,首先基于路面类型确定第一对象的显示形态与显示颜色,使不同路面类型(如雪地、泥地、积水、砂石)对应的模拟粒子具有差异化的形态与颜色,从而能够通过视觉特征快速区分当前的路面类型;基于异常等级确定第一对象的数量与运动速度,使粒子数量与运动速度随严重程度动态变化,从而能够通过粒子数量的密集程度和运动速度的快慢呈现当前车辆异常的严重程度;最终通过第一对象的形态、颜色、数量与运动速度,在动态图像中呈现路面类型与异常等级的信息,使驾驶员通过视觉观察即可快速、准确地判断当前的路面类型与风险等级,进而提升预警的辨识度与驾驶安全性。
13、结合第一方面和上述实现方式,在某些可能的实现方式中,动态图像包括第二对象,第二对象用于表示车辆模型,方法还包括:
14、基于车辆的状态信息,确定第二对象的车身摆动幅度、第二对象的摆动频率与第二对象的倾斜角度;
15、基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量与第一对象在动态图像中的运动速度,得到动态图像,包括:
16、基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量、第一对象在动态图像中的运动速度、第二对象的车身摆动幅度、第二对象的摆动频率与第二对象的倾斜角度,得到动态图像。
17、在本技术的实施例中,通过在动态图像中引入车辆模型的姿态变化,使视觉呈现接近车辆的实际运动趋势;基于车辆的状态信息确定第二对象的车身摆动幅度、摆动频率与倾斜角度,使车辆模型的姿态变化与车辆实际行驶时的物理状态相匹配,能够模拟车辆在实际行驶中的真实物理姿态,使驾驶员通过车辆模型的姿态变化直观感知当前车辆异常的严重程度,从而提升预警的直观性。
18、结合第一方面和上述实现方式,在某些可能的实现方式中,车辆的状态信息还包括横摆角速度、车速与横向加速度,基于车辆的状态信息,确定第二对象的车身摆动幅度、第二对象的摆动频率与第二对象的倾斜角度,包括:
19、基于横摆角速度,确定车身摆动幅度;
20、基于车速,确定摆动频率;
21、基于横向加速度,确定倾斜角度;
22、其中,横摆角速度与车身摆动幅度正相关,车速与摆动频率正相关,横向加速度的绝对值与倾斜角度正相关。
23、在本技术的实施例中,基于横摆角速度确定车身摆动幅度,且横摆角速度与车身摆动幅度正相关,使车辆模型的横向摆动幅度随车辆实际甩动程度的增大而增大,实现了车辆模型摆动幅度与车身横向失稳程度的同步;基于车速确定摆动频率,且车速与摆动频率正相关,使车辆模型的摆动频率随车速变化动态调整,提升了姿态变化的物理真实感;基于横向加速度确定倾斜角度,且横向加速度的绝对值与倾斜角度正相关,实现了车辆模型倾斜角度与车身侧倾状态的同步;通过上述方案,从不同维度模拟车辆在实际行驶中的真实物理姿态,提升了异常行驶状态下车辆模型姿态变化的物理真实感与辨识度,使驾驶员能够通过车辆模型的姿态变化直观感知当前异常的严重程度,进而提升预警的直观性与驾驶安全性。
24、结合第一方面和上述实现方式,在某些可能的实现方式中,基于车辆的状态信息,得到车辆的异常等级,包括:
25、在车轮转速差大于或等于第一差值且车身摆动幅度大于或等于第一幅度时,确定异常等级为轻度;
26、在车轮转速差大于或等于第二差值且车身摆动幅度大于或等于第二幅度时,确定异常等级为中度;
27、在车轮转速差大于或等于第三差值且车身摆动幅度大于或等于第三幅度时,确定异常等级为重度;
28、其中,第一差值小于第二差值,第二差值小于第三差值;第一幅度小于第二幅度,第二幅度小于第三幅度。
29、在本技术的实施例中,设置不同的差值阈值与幅度阈值,实现了不同异常程度的量化分级,避免了现有技术中单一阈值判定导致的无法区分严重程度的问题;此外,车轮转速差用于反映车轮空转程度,车身摆动幅度用于反映车身横向失稳程度,通过两个维度进行判定,确保了异常等级判定过程的准确性;通过分级判定将异常程度量化为轻度、中度、重度三个等级,为后续差异化显示与控制提供了数据基础,使驾驶员能够根据异常等级直观判断当前风险程度,从而采取与异常严重程度匹配的应对操作,提升驾驶安全性。
30、结合第一方面和上述实现方式,在某些可能的实现方式中,显示方法还包括:
31、基于车辆的状态信息,确定车辆中处于异常状态的目标车轮;
32、将目标车轮确定为第一对象的显示位置,第一对象用于表示车辆在当前路面行驶时产生的模拟粒子。
33、在本技术的实施例中,基于车辆的状态信息确定车辆中处于异常状态的目标车轮,精确定位发生异常的目标车轮,避免了对异常位置的不确定性判断;将目标车轮确定为第一对象的显示位置,使第一对象仅在发生异常的车轮位置处显示,而未发生异常的车轮位置不显示第一对象,通过第一对象的显示位置精确指示异常发生的具体车轮,使驾驶员能够通过动态图像中第一对象的显示位置快速定位异常车轮,从而针对性地采取与异常位置匹配的转向修正或动力控制操作,避免因异常位置不明导致的误操作,进而提升驾驶安全性。
34、结合第一方面和上述实现方式,在某些可能的实现方式中,显示方法还包括:
35、获取地图信息和/或车辆采集的图像信息;
36、基于地图信息和/或图像信息,确定路面类型。
37、在本技术的实施例中,通过地图信息和/或图像信息,基于地图信息和/或图像信息确定路面类型,提升路面类型识别的准确性与可靠性,确保了在雪地、泥地、积水、砂石、柏油路等多种路面场景下能输出准确的路面类型;后续将准确识别出的路面类型用于确定动态图像显示参数的数据基础,使动态图像能够针对不同路面类型呈现差异化的视觉效果,进而使驾驶员能够通过动态图像直观区分当前的路面类型,进一步提升预警的场景辨识度与驾驶安全性。
38、结合第一方面和上述实现方式,在某些可能的实现方式中,显示方法还包括:
39、在异常等级为轻度时,显示第一提示信息,第一提示信息用于提示用户车辆已开启第一扭矩限制功能;
40、在异常等级为中度时,显示第二提示信息,第二提示信息用于提示用户车辆已开启第二扭矩限制功能,第二扭矩限制功能的限制强度大于第一扭矩限制功能;
41、在异常等级为重度时,显示第三提示信息,第三提示信息用于提示用户车辆已开启第三扭矩限制功能与制动干预功能,第三扭矩限制功能的限制强度大于第二扭矩限制功能。
42、在本技术的实施例中,在异常等级为轻度时显示第一提示信息,用于提示用户车辆已开启第一扭矩限制功能,使驾驶员在异常初期能感知系统已开始介入并进行轻度扭矩干预,避免因不知情而继续输出过大扭矩导致异常程度加剧;在异常等级为中度时显示第二提示信息,用于提示用户车辆已开启第二扭矩限制功能,且第二扭矩限制功能的限制强度大于第一扭矩限制功能,使驾驶员能够感知随异常程度加剧而增强了干预强度,从而方便驾驶员调整驾驶控制的意图,避免输出过大扭矩导致异常程度加剧;在异常等级为重度时显示第三提示信息,用于提示用户车辆已开启第三扭矩限制功能与制动干预功能,且第三扭矩限制功能的限制强度大于第二扭矩限制功能,使驾驶员能够感知系统在最高风险等级下已启动制动干预,车辆正在通过主动制动稳定车身,避免因车辆突然减速或偏航而产生恐慌。在上述方案中,通过在不同异常等级下显示对应的提示信息,将系统的差异化介入逻辑(扭矩限制强度逐级增强、重度时进行制动干预)呈现给驾驶员,使驾驶员能够感知到系统当前采取的控制策略,避免误操作,进一步提升驾驶安全性与用户体验。
43、结合第一方面和上述实现方式,在某些可能的实现方式中,显示方法还包括:
44、获取预设的显示帧率;在车辆的显示屏中显示动态图像,包括:基于预设的显示帧率,对动态图像进行逐帧渲染,以使显示屏显示动态图像。
45、第二方面,提供了一种车辆状态的显示装置,该显示装置包括:
46、获取模块,用于在检测到车辆处于异常行驶状态时,获取路面类型与车辆的状态信息,车辆的状态信息包括车轮转速差与车身摆动幅度;
47、处理模块,用于基于车辆的状态信息,得到车辆的异常等级;基于路面类型与异常等级,得到车辆的动态图像,动态图像用于指示车辆在当前路面的异常程度;在车辆的显示屏中显示动态图像。
48、结合第二方面,在第二方面的某些实现方式中,处理模块具体用于:基于路面类型,确定第一对象的显示形态与第一对象的显示颜色;基于异常等级,确定第一对象的数量与第一对象在动态图像中的运动速度;基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量与第一对象在动态图像中的运动速度,得到动态图像。
49、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体还用于:基于车辆的状态信息,确定第二对象的车身摆动幅度、第二对象的摆动频率与第二对象的倾斜角度;基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量与第一对象在动态图像中的运动速度,得到动态图像,包括:基于第一对象的显示形态、第一对象的显示颜色、第一对象的数量、第一对象在动态图像中的运动速度、第二对象的车身摆动幅度、第二对象的摆动频率与第二对象的倾斜角度,得到动态图像。
50、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体用于:基于横摆角速度,确定第二对象的车身摆动幅度;基于车速,确定第二对象的摆动频率;基于横向加速度,确定第二对象的倾斜角度;其中,横摆角速度与第二对象的车身摆动幅度正相关,车速与第二对象的摆动频率正相关,横向加速度的绝对值与第二对象的倾斜角度正相关。
51、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体用于:在车轮转速差大于或等于第一差值且车身摆动幅度大于或等于第一幅度时,确定异常等级为轻度;在车轮转速差大于或等于第二差值且车身摆动幅度大于或等于第二幅度时,确定异常等级为中度;在车轮转速差大于或等于第三差值且车身摆动幅度大于或等于第三幅度时,确定异常等级为重度;其中,第一差值小于第二差值,第二差值小于第三差值;第一幅度小于第二幅度,第二幅度小于第三幅度。
52、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体还用于:基于车辆的状态信息,确定车辆中处于异常状态的目标车轮;将目标车轮确定为第一对象的显示位置,第一对象用于表示车辆在当前路面行驶时产生的模拟粒子。
53、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体还用于:获取地图信息和/或车辆采集的图像信息;基于地图信息和/或图像信息,确定路面类型。
54、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体还用于:在异常等级为轻度时,显示第一提示信息,第一提示信息用于提示用户车辆已开启第一扭矩限制功能;在异常等级为中度时,显示第二提示信息,第二提示信息用于提示用户车辆已开启第二扭矩限制功能,第二扭矩限制功能的限制强度大于第一扭矩限制功能;在异常等级为重度时,显示第三提示信息,第三提示信息用于提示用户车辆已开启第三扭矩限制功能与制动干预功能,第三扭矩限制功能的限制强度大于第二扭矩限制功能。
55、结合第二方面和上述实现方式,在某些可能的实现方式中,处理模块具体还用于:获取预设的显示帧率;在车辆的显示屏中显示动态图像,包括:基于预设的显示帧率,对动态图像进行逐帧渲染,以使显示屏显示动态图像。
56、第三方面,提供一种车辆,包括存储器和处理器;该存储器用于存储可执行程序代码,该处理器用于从存储器中调用并运行该可执行程序代码,使得该车辆执行上述第一方面或第一方面任意一种可能的实现方式中的车辆状态的显示方法。
57、第四方面,提供了一种计算机程序产品,该计算机程序产品包括:计算机程序代码,当该计算机程序代码在计算机上运行时,使得该计算机执行上述第一方面或第一方面任意一种可能的实现方式中的车辆状态的显示方法。
58、第五方面,提供了一种计算机可读存储介质,该计算机可读存储介质存储有计算机程序代码,当该计算机程序代码在计算机上运行时,使得该计算机执行上述第一方面或第一方面任意一种可能的实现方式中的车辆状态的显示方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com