
一种列车智能识别方法及装置与流程
本发明涉及轨道交通领域,尤其是涉及一种基于rfid激光雷达和图像识别技术的列车智能识别方法及装置。
背景技术:
1、随着四网融合(高铁网、城际铁路网、市域铁路网、城市轨道交通网)的深入推进,城际铁路列车与地铁列车混跑的场景日益增多。但许多城际铁路列车并未配备车地通信系统,当这些列车驶入城市轨道交通站台时,站台门系统无法通过传统的“车辆-信号-站台门”联动方式获取列车信息(车型、编组、正反编、停车位置等),站台门如何精准对准列车门并实现自动开启,成为亟待解决的技术难题
2、轨道交通列车识别技术是实现站台门自动控制、列车运行监控的基础;现有技术中,基于激光雷达的车型识别方案通过扫描车辆轮廓获取车型参数,但依赖单一传感器数据,在列车高速通过时识别准确率不足;基于图像识别的方案通过拍摄列车图像进行车号识别,但受光照条件和拍摄角度影响,稳定性较差;基于电子标签的区间定位方案通过读取车载标签实现列车定位,但无法获取列车编组和正反编信息。此外,现有方案普遍缺乏多源数据交叉验证机制,当某一传感器故障或数据异常时,系统可靠性显著下降;同时,现有方案对新车型的适应能力不足,需要人工进行繁琐的参数调试和标定,无法满足列车车型频繁更新的实际需求。
3、因此,如何来实现一种融合多源信息、具备数据交叉验证能力和自动标定功能的列车智能识别方案,成为需要解决的技术问题。
技术实现思路
1、本发明的目的就是为了克服上述现有技术存在的缺陷而提供一种效率高、可靠性强、识别率精准的列车智能识别方法及装置。
2、本发明的目的可以通过以下技术方案来实现:
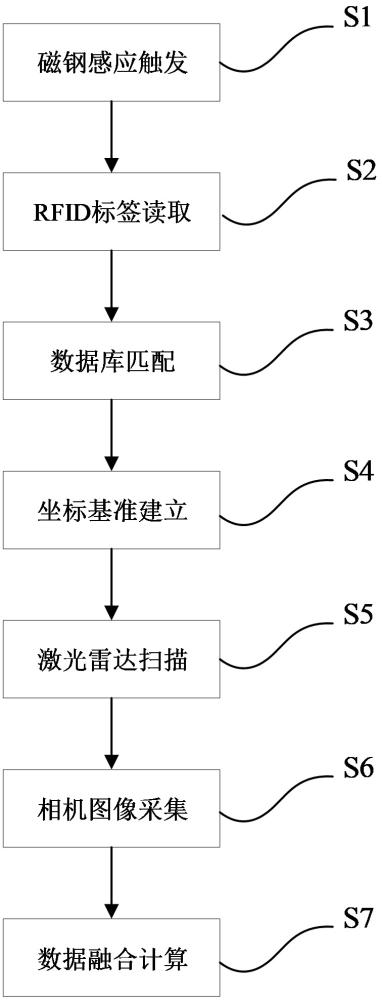
3、根据本发明的第一方面,提供了一种列车智能识别方法,所述方法包括以下步骤:
4、步骤s1,通过设置于列车进站路径上的磁钢感应模块,感应列车车轮磁场变化,触发控制系统启动,并识别列车轮对数据;
5、步骤s2,所述磁钢感应模块触发后,通过设置在所述磁钢感应模块后方的列车进站路径上的rfid标签阅读器,读取列车各节车厢的rfid标签编码;
6、步骤s3,将所述rfid标签编码及其读取顺序与数据库进行匹配,结合所述轮对数据,确定列车车型、编组和正反编信息;
7、步骤s4,通过设置在站台区域的辅助标定相机识别标尺刻度,建立物理坐标基准;
8、步骤s5,当列车停稳后,通过设置在能够扫描列车车头的位置的激光雷达装置扫描列车车头轮廓,获取车头轮廓点云数据;同时,通过设置在能够扫描列车车头位置的相机拍摄列车车头图像;
9、步骤s6,由控制系统将所述车头轮廓点云数据和所述车头图像进行融合处理,结合所述物理坐标基准校正定位偏差,计算列车停车位置。
10、作为优选的技术方案,所述步骤s1中,设定轮对数量阈值范围,当所述磁钢感应模块识别的轮对数量超出所述阈值范围时,判定为异常并触发报警。
11、作为优选的技术方案,所述步骤s3中,当所述轮对数据与所述rfid标签数据的编组信息不一致时,触发报警信号。
12、作为优选的技术方案,所述步骤s3中,根据所述rfid标签编码的读取先后顺序,结合数据库中的标签编码与车厢对应关系,判断列车正反编。
13、作为优选的技术方案,所述步骤s4中,辅助标定相机通过识别所述标尺刻度,建立物理坐标基准,用于校正所述激光雷达装置的定位偏差;
14、当识别到新车型首次进站时,自动启动标定模式,通过所述标尺及所述辅助标定相机计算车型偏差数据和误差校正参数,并将所述车型偏差数据和所述误差校正参数存储至数据库。
15、作为优选的技术方案,所述步骤s6中,将所述激光雷达装置扫描的车头轮廓点云数据与所述相机拍摄的车头图像进行特征匹配,交叉验证车型数据。
16、作为优选的技术方案,所述步骤s6中,采用加权融合算法,对所述轮对数据、所述rfid标签编码、所述车头轮廓点云数据和所述车头图像进行分阶段加权融合,输出综合置信度最高的识别结果;
17、当某一传感器数据与其他传感器数据的偏差超过预设阈值时,自动剔除该异常数据,采用其余传感器数据进行融合计算。
18、根据本发明的第二方面,提供了一种列车智能识别装置,包括:
19、磁钢感应模块,设置于列车进站路径上,用于感应列车车轮磁场变化,触发控制系统启动,并识别列车轮对数据;
20、rfid标签阅读器,设置在所述磁钢感应模块后方的列车进站路径上,用于读取列车各节车厢的rfid标签编码;
21、激光雷达装置,设置在能够扫描列车车头的位置,用于扫描列车车头轮廓,获取车头轮廓点云数据;
22、高分辨率相机,设置在能够扫描列车车头的位置,用于拍摄列车车头图像;
23、标尺及辅助标定相机,设置在站台区域的列车车窗位置,所述标尺用于提供物理坐标基准,所述辅助标定相机用于识别所述标尺刻度;
24、控制系统,分别与所述磁钢感应模块、所述rfid标签阅读器、所述激光雷达装置、所述高分辨率相机和所述辅助标定相机连接,所述控制系统包括处理器、存储器和通信接口,所述处理器用于接收各模块数据并执行数据融合算法,所述存储器用于存储数据库和计算结果,所述通信接口用于与各模块进行数据通信。
25、作为优选的技术方案,所述磁钢感应模块设置在距离道岔10-50米的钢轨旁,且安装高度为轨面以上5-20cm。
26、作为优选的技术方案,所述rfid标签阅读器设置在距离所述磁钢感应模块5-20米的钢轨中央,且天线朝向列车进站方向。
27、作为优选的技术方案,所述激光雷达装置和所述高分辨率相机设置在列车停止位正上方3-8米高度,且扫描角度覆盖车头轮廓。
28、作为优选的技术方案,所述标尺为竖直设置的刻度尺,刻度间隔为1-5cm,所述辅助标定相机的镜头对准所述标尺,所述标尺及所述辅助标定相机通过化学锚栓固定在站台区域的列车车窗位置。
29、根据本发明的第三方面,提供了一种电子设备,包括存储器和处理器,所述存储器上存储有计算机程序,所述处理器执行所述程序时实现所述的方法。
30、根据本发明的第四方面,提供了一种计算机可读存储介质,其上存储有计算机程序,所述程序被处理器执行时实现所述的方法。
31、与现有技术相比,本发明具有以下优点:
32、(1)本发明基于rfid射频识别技术、激光雷达、高清相机和感应磁钢等先进技术的列车智能识别装置,对于未建设车辆-信号-站台门联动系统的车站,此为一种效率高、可靠性强、识别率精准的列车识别方案,可以减少车站站务人员的工作压力,减少人工瞭望的工作难度,降低人为识别错误的风险,解决人工无法现场快速复核列车停车位置的难题,实现车站自动识别停靠列车各项信息的历史性难题,对站台门行业乃至其他专业轨旁设备需要识别车辆信息的类似场景提供了很好的解决方案,对于轨道交通领域智能化、自动化的意义重大;
33、(2)本发明通过采用磁钢感应、rfid标签读取、激光雷达扫描、相机图像采集的分阶段触发机制,以及磁钢轮对数据与rfid标签数据、激光雷达轮廓数据与相机图像数据的多源交叉验证机制,克服了现有技术依赖单一识别技术、识别准确率不足的缺陷,实现了列车车型识别准确率达到99%以上,停车位置定位精度达到正负五厘米以内;
34、(3)本发明通过在列车车窗位置设置标尺及辅助标定相机,建立物理坐标基准,实现了新车型首次进站时的自动标定功能,无需人工繁琐调试,标定时间缩短至五分钟以内,显著提高了系统对新车型的适应能力;
35、(4)本发明通过采用加权融合算法和异常数据剔除机制,当某一传感器故障或数据异常时,系统自动剔除异常数据,采用其余传感器数据进行融合计算,确保系统在单一传感器故障时仍能正常工作,系统可用性达到96%以上,显著提高了系统可靠性;
36、(5)本发明在车站没有车地通讯条件的场景下,利用rfid射频识别技术读取列车每节车厢的电子标签,轨道磁钢识别列车经过的轮对数,实现了在列车高速行驶时,依然准确识别列车车型、编组、正反编等数据,给站台门系统或其他需要车辆数据的轨旁设备的稳定运行提供了数据支撑;
37、(6)本发明利用激光雷达可对扇形区域进行扫描识别的特性,可以扫描列车车头的轮廓图,可用于校对车型、编组等数据,并对车辆停车位置进行准确定位识别,给站台门系统或其他需要车辆数据的轨旁设备的稳定运行提供了数据支撑;
38、(7)本发明利用高分辨率相机可对停靠的车辆进行拍照,通过图像采集技术和智能算法,可对列车的车型、停车位置、编组等数据进行准确识别,也可作为激光雷达的配合设备,实现两套设备识别车辆信息,双重校验,保障装置稳定可靠运行;
39、(8)无论是列车高速过站,或是进站停车的场景,需要列车车型、编组、正反编、停靠位置等信息数据的场景,本发明均可适配。