
一种货运空轨轨旁轴温监控装置与系统的制作方法
本发明属于货运空轨,具体涉及一种货运空轨轨旁轴温监控装置与系统。
背景技术:
1、货运空轨系统采用无人驾驶模式,需对转向架轴承温度进行监控以确保运行安全。现有技术主要依赖在每根车轴安装温度传感器进行监测,但在货运空轨系统中,该方案存在两方面问题:一是系统采用箱型轨道梁结构,内部限界空间狭窄,不具备传感器安装和线缆敷设的条件,导致传统监测方式无法实施;二是每根车轴独立安装传感器导致成本过高。
技术实现思路
1、鉴于上述问题,本技术实施例提供了一种货运空轨轨旁轴温监控装置与系统,以便克服上述问题或者至少部分地解决上述问题。
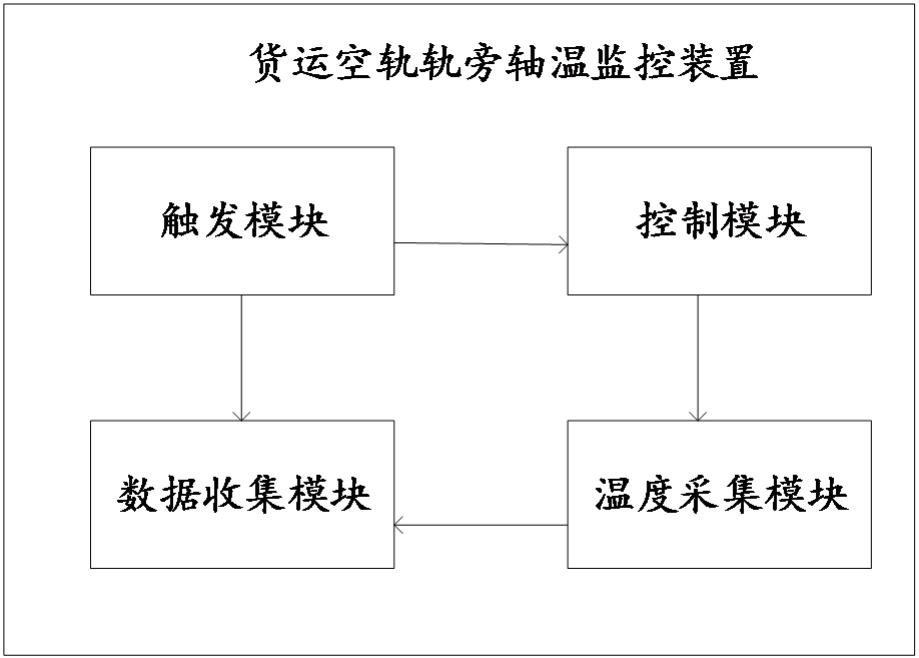
2、本技术实施例第一方面,提供了一种货运空轨轨旁轴温监控装置,应用于检测走行轮轴承和定位轮轴承的温度,所述定位轮轴承上设置有测温孔,所述货运空轨轨旁轴温监控装置包括:触发模块,所述触发模块被配置为检测行驶在钢轨上的车辆信息以及过车信号;其中,所述车辆信息包括车辆标识信息,所述过车信号用于表征所述车辆是否到达;控制模块,设置在箱型梁外或所述钢轨旁的机柜内,与所述触发模块通信连接,所述控制模块被配置为接收所述过车信号,并基于所述过车信号确定所述车辆在所述钢轨上的行驶位置,并在所述车辆行驶至预设位置时,向所述温度采集模块发出温度采集指令;温度采集模块,安装在箱型梁内,与所述控制模块连接,被配置为定时检测所述控制模块是否发出温度采集指令,并在检测到所述控制模块发出所述温度采集指令时,采集所述走行轮轴承的第一红外图像数据和所述定位轮轴承的第二红外图像数据;数据收集模块,安装在所述轨旁机柜内,与所述温度采集模块通信连接,被配置为接收所述第一红外图像数据和所述第二红外图像数据,并基于所述第一红外图像数据与所述第二红外图像数据,确定所述走行轮轴承和/或所述定位轮轴承的温度是否超过各自对应的温度阈值,若是,向车辆控制器发出预警信息,所述预警信息携带所述车辆标识信息。
3、在一些实施例中,所述数据收集模块还被配置为提取所述第一红外图像数据和所述第二红外图像数据的温度信息和温度图片,按照特定的数据格式信息上传至应用服务器与文件传输协议服务器;其中所述温度信息为所述走行轮轴承和定位轮轴承各自对应的最高温度,所述温度图片为所述走行轮轴承和所述定位轮轴承关键部分的图片。
4、在一些实施例中,所述触发模块包括第一磁钢传感器,安装在钢轨轨腰内侧;所述第一磁钢传感器被配置为在所述车辆的车轮轮缘经过时,产生轮对到达的脉冲信号,并将所述脉冲信号作为所述过车信号发送给所述控制模块;所述控制模块还被配置为接收所述脉冲信号,并根据所述脉冲信号对经过所述预设位置的所述车辆的车轴进行计数,在确定所述车辆的车轴到达所述预设位置时,发出所述温度采集指令。
5、在一些实施例中,所述触发模块还包括第二磁钢传感器,所述第二磁钢传感器安装在所述第一磁钢传感器的钢轨轨腰内侧,且所述第二磁钢传感器与所述第一磁钢传感器之间的间隔为预设距离,所述控制模块还被配置为根据所述第一磁钢传感器和所述第二磁钢传感器产生脉冲信号的时间顺序,判断所述车辆的行车方向;并在判定所述车辆的行车方向为预设方向时,对经过所述预设位置的所述车辆的车轴进行计数,并在第一个车轴经过所述预设位置时,发出所述温度采集指令;以及在判定所述车辆的行车方向不为所述预设方向时,停止发出所述温度采集指令。
6、在一些实施例中,所述车辆信息还包括车速信息,所述触发模块还包括微波测速雷达,安装在箱型梁内侧壁,所述微波测速雷达被配置为采集所述车速信息,并将所述车速信息发送至所述控制模块;所述控制模块还被配置为根据所述车速信息,确定所述车辆从所述预设位置到达所述车辆的轴承到达视场中心所需的间隔时间;其中,所述视场中心为所述温度采集模块对所述走行轮轴承和/或所述定位轮轴承进行图像采集的位置;在所述车辆到达所述预设位置后,经过所述间隔时间,向所述温度采集模块发出所述温度采集指令。
7、在一些实施例中,所述触发模块还包括:车号识别读写器,靠近所述磁钢传感器设置,所述车号识别读写器被配置为读取所述车号信息,并将所述车号信息作为所述车辆标识信息发送至所述温度采集模块;所述温度采集模块,还被配置为在所述第一红外图像数据和所述第二红外图像数据中添加所述车号信息。
8、在一些实施例中,所述钢轨包括相对设置的第一钢轨和第二钢轨,所述温度采集模块包括第一红外热像仪、第二红外热像仪、第三红外热像仪及第四红外热像仪;所述第一红外热像仪安装在所述第一钢轨的内侧,所述第二红外热像仪安装在与所述第一红外热像仪位置相对的所述第二钢轨的内侧,所述第一红外热像仪被配置为采集在所述第一钢轨上的走行轮轴承的第一红外图像数据,所述第二红外热像仪被配置为采集在所述第二钢轨上的走行轮轴承的第一红外图像数据,所述第三红外热像仪安装在所述箱型梁内部的第一侧壁上,所述第四红外热像仪安装在所述箱型梁内部与所述第一侧壁相对的第二侧壁上,所述第三红外热像仪被配置为采集靠近所述第一侧壁的定位轮轴承的第二红外图像数据,所述第四红外热像仪被配置为采集靠近所述第二侧壁的定位轮轴承的第二红外图像数据。
9、在一些实施例中,所述监控装置还包括煤灰吹扫单元;所述煤灰吹扫单元与所述控制模块通信连接,所述煤灰吹扫单元,被配置为响应于所述温度采集指令,吹扫所述第一红外热像仪、所述第二红外热像仪、所述第三红外热像仪及所述第四红外热像仪的探测窗口。
10、本技术实施例第二方面,还提供了一种货运空轨轴温监控系统,所述监控系统包括本技术实施例第一方面所述的货运空轨轴温监控装置与车辆控制器,所述车辆控制器被配置为接收预警信息,并响应于所述预警信息,获取车辆的环境温度和车速信息;其中,所述预警信息包括走行轮轴承温度和定位轮轴承温度;以及将所述环境温度、所述车速信息、所述走行轮轴承温度及所述定位轮轴承温度,输入预先配置的温度控制目标函数,得到目标函数值,并在所述目标函数值超过预设阈值的情况下,基于所述车辆的当前工况信息,生成速度控制策略,并基于所述速度控制策略,控制所述车辆的行驶速度。
11、在一些实施例中,所述速度控制策略包括:在当前行驶工况为高温预警工况的情况下,生成平滑降速指令;在当前行驶工况为加速爬坡工况的情况下,生成限制加速度上限指令;在当前行驶工况为弯道侧风工况的情况下,生成主动降速及减载控制指令。
12、在一些实施例中,所述温度控制目标函数为:f=k1*t1+k2*t2+k3*t3+k4*v
13、;其中,k1、k2、k3、k4是权重系数,t1为走行轮轴承温度,t2为定位轮轴承温度,t3为环境温度,v为车速信息。
14、通过本实施例提供的一种货运空轨轨旁轴温监控装置,通过将触发模块、控制模块、温度采集模块和数据收集模块设置在箱型梁内外,无需在车辆转向架上安装传感器及布线,避免了箱型梁内部空间有限导致的安装困难,其次,通过温度采集模块在控制模块根据过车信号精确判断车辆行驶至预设位置时,同步采集走行轮轴承的第一红外图像数据和定位轮轴承的第二红外图像数据,实现了对走行轮轴承和定位轮轴承的非接触式同步监测,对于定位轮轴承上设置的测温孔,有效解决了被轮毂遮挡的轴承测温难题;数据收集模块基于采集的红外图像数据自动判断轴承温度是否超过预设阈值,并在超过预设阈值的情况下向车辆控制器发出携带车辆标识信息的预警信息,实现了温度异常的自动识别与精准报警,便于调度中心快速定位故障车辆并及时采取限速或停车措施,从而在适应箱型梁半封闭环境的同时,保障了在货运空轨上行驶的车辆的运行安全。