
一种RTV喷涂废料回收自适应控制方法及系统与流程
本发明涉及带电喷涂,尤其涉及一种rtv喷涂废料回收自适应控制方法及系统。
背景技术:
1、本部分的陈述仅仅是提供了与本发明相关的背景技术信息,不必然构成在先技术。
2、输电线路绝缘子多处于野外户外环境,杆塔下方普遍存在农作物及自然植被。机器人喷涂过程中会产生大量高粘性红色悬浮漆雾,若无法实现有效密闭回收,飘散的漆雾不仅会污染周边植被与土壤、影响生态环境,还会危害现场运维人员身体健康,同时残留漆雾易附着于线路金具,诱发线路绝缘隐患。
3、现有的rtv(room temperature vulcanizing spraying,室温硫化硅橡胶喷涂工艺)喷涂废料回收方案主要依靠人工控制启停,无法根据装置内漆雾浓度和户外环境变化调整工作状态,容易出现漆雾抽吸不彻底的情况,或过度抽吸造成设备空转、能耗浪费,自适应性较差。
技术实现思路
1、为了解决上述技术问题,本发明提供一种rtv喷涂废料回收自适应控制方法及系统,其能够有效提升绝缘子rtv喷涂漆雾回收精度与智能化水平,增强喷涂机器人野外作业稳定性与安全性。
2、为了实现上述目的,本发明采用如下技术方案:
3、本发明的第一个方面提供了一种rtv喷涂废料回收自适应控制方法。
4、在一个或多个实施例中,提供了一种rtv喷涂废料回收自适应控制方法,包括:
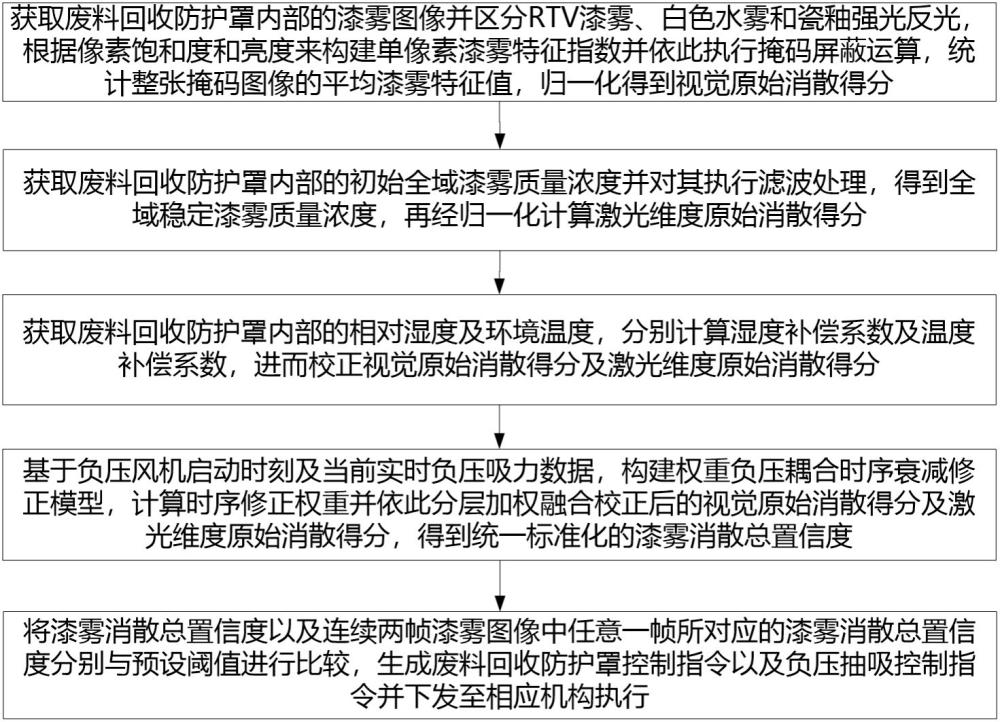
5、获取废料回收防护罩内部的漆雾图像并区分rtv漆雾、白色水雾和瓷釉强光反光,根据像素饱和度和亮度来构建单像素漆雾特征指数并依此执行掩码屏蔽运算,统计整张掩码图像的平均漆雾特征值,归一化得到视觉原始消散得分;
6、获取废料回收防护罩内部的初始全域漆雾质量浓度并对其执行滤波处理,得到全域稳定漆雾质量浓度,再经归一化计算激光维度原始消散得分;
7、获取废料回收防护罩内部的相对湿度及环境温度,分别计算湿度补偿系数及温度补偿系数,进而校正视觉原始消散得分及激光维度原始消散得分;
8、基于负压风机启动时刻及当前实时负压吸力数据,构建权重负压耦合时序衰减修正模型,计算时序修正权重并依此分层加权融合校正后的视觉原始消散得分及激光维度原始消散得分,得到统一标准化的漆雾消散总置信度;
9、将漆雾消散总置信度以及连续两帧漆雾图像中任意一帧所对应的漆雾消散总置信度分别与预设阈值进行比较,生成废料回收防护罩控制指令以及负压抽吸控制指令并下发至相应机构执行。
10、作为一种实施方式,对漆雾图像执行hsv图像预处理与特征提取运算,以区分rtv漆雾、白色水雾和瓷釉强光反光,其过程为:
11、将漆雾图像中的各像素原始灰度区间进行归一化,得到归一化后的红、绿、蓝三通道数值;
12、根据归一化后的红、绿、蓝三通道数值,计算归一化像素色彩极值与色彩差值,进而计算出像素色相,根据像素色相与rtv漆雾有效色相区间进行比较,区分出rtv漆雾、白色水雾和瓷釉强光反光。
13、作为一种实施方式,整张掩码图像的平均漆雾特征值为:
14、;
15、其中,为平均漆雾特征值;为掩码区域内有效总像素数量;为防护罩内部有效像素坐标集合;为掩码处理后图像坐标位置的像素漆雾特征值。
16、作为一种实施方式,归一化得到的视觉原始消散得分为:
17、;
18、其中,为平均漆雾特征值;为满负荷喷涂饱和状态下标定的最大漆雾特征基准常数;为视觉原始消散得分。
19、作为一种实施方式,对废料回收防护罩内部的初始全域漆雾浓质量度执行滤波处理的过程为:
20、对初始全域漆雾浓质量度先执行多点均值及方差异常剔除操作,再离散卡尔曼滤波算法对异常剔除后的初始全域漆雾浓质量度进行处理,得到全域稳定漆雾质量浓度。
21、作为一种实施方式,归一化计算的激光维度原始消散得分为:
22、;
23、其中,为全域稳定漆雾质量浓度;为饱和喷涂工况下标定的腔体最大漆雾质量浓度基准常数;为激光维度原始消散得分。
24、作为一种实施方式,权重负压耦合时序衰减修正模型为:
25、;
26、其中,为喷涂喷嘴关闭、负压回收风机同步启动的时间戳;为当前控制器运算时刻;为rtv漆雾自然重力沉降固定标定系数;为负压风机实时抽吸吸力;为负压加速沉降修正系数;为时序修正权重,取值0~1。
27、作为一种实施方式,根据时序修正权重分层加权融合校正后的视觉原始消散得分及激光维度原始消散得分,得到统一标准化的漆雾消散总置信度为;
28、;
29、其中,为漆雾消散总置信度;和分别为视觉特征权重和全域激光颗粒物权重;和分别为校正后的视觉原始消散得分及激光维度原始消散得分;为时序修正权重。
30、作为一种实施方式,若连续两帧漆雾图像中任意一帧所对应的漆雾消散总置信度小于预设阈值,判定废料回收防护罩内漆雾未完全抽吸干净,根据置信度差值自适应延长负压抽吸时长,延长时长计算公式:;
31、其中,为抽吸时长调节固定常数;为本次需要额外延长的负压抽吸时间;为预设阈值;为漆雾消散总置信度。
32、本发明的第二个方面提供了一种rtv喷涂废料回收自适应控制系统。
33、在一个或多个实施例中,一种rtv喷涂废料回收自适应控制系统,包括:
34、视觉原始消散得分计算模块,其用于获取废料回收防护罩内部的漆雾图像并区分rtv漆雾、白色水雾和瓷釉强光反光,根据像素饱和度和亮度来构建单像素漆雾特征指数并依此执行掩码屏蔽运算,统计整张掩码图像的平均漆雾特征值,归一化得到视觉原始消散得分;
35、激光维度原始消散得分计算模块,其用于获取废料回收防护罩内部的初始全域漆雾质量浓度并对其执行滤波处理,得到全域稳定漆雾质量浓度,再经归一化计算激光维度原始消散得分;
36、原始消散得分校正模块,其用于获取废料回收防护罩内部的相对湿度及环境温度,分别计算湿度补偿系数及温度补偿系数,进而校正视觉原始消散得分及激光维度原始消散得分;
37、漆雾消散总置信度计算模块,其用于基于负压风机启动时刻及当前实时负压吸力数据,构建权重负压耦合时序衰减修正模型,计算时序修正权重并依此分层加权融合校正后的视觉原始消散得分及激光维度原始消散得分,得到统一标准化的漆雾消散总置信度;
38、控制指令生成模块,其用于将漆雾消散总置信度以及连续两帧漆雾图像中任意一帧所对应的漆雾消散总置信度分别与预设阈值进行比较,生成废料回收防护罩控制指令以及负压抽吸控制指令并下发至相应机构执行。
39、在一个或多个实施例中,提供了一种rtv喷涂废料回收自适应控制系统,包括:rtv喷涂废料回收装置、负压风机和感知模块控制器;所述控制器执行如上述所述的rtv喷涂废料回收自适应控制方法;
40、所述感知模块用于同步获取废料回收防护罩内部的漆雾图像、初始全域漆雾质量浓度及相对湿度及环境温度并传送至控制器,由控制器生成废料回收防护罩控制指令以及负压抽吸控制指令;所述负压风机用于接收控制器下发的负压抽吸控制指令,执行抽吸动作;所述rtv喷涂废料回收装置左右对称布设在安装板两端用于接收废料回收防护罩控制指令并执行相应控制动作。
41、作为一种实施方式,所述rtv喷涂废料回收装置左右对称布设在安装板两端;每个rtv喷涂废料回收装置包括驱动电机、合页、遮挡板、废料回收防护罩和收料盒;所述驱动电机与控制器相连;所述废料回收防护罩为可折叠结构;所述遮挡板与废料回收防护罩相连;所述合页包括固定段、连接段和扭簧;所述固定段固定于安装板上,所述连接段与遮挡板连接,所述扭簧设置在固定段与连接段之间,当驱动电机断电后,扭簧的扭转力作用于遮挡板底部,驱动遮挡板自动回弹收拢;
42、所述控制器用于同步控制两个驱动电机发出驱动信号,以驱动合页带动遮挡板向外延展/向内闭合,遮挡板同步带动两侧的废料回收防护罩向外延展/向内闭合,当向外延展时,合围形成底部、前后侧三面遮挡围护结构,与rtv喷涂机器人壳体拼接成喷涂封闭围挡并将喷涂废料统一收纳至收料盒。
43、与现有技术相比,本发明的有益效果是:
44、本发明创新性提出了一种rtv喷涂废料回收自适应控制技术,其融合机器视觉、多点激光颗粒物传感与温湿度传感数据,经图像特征提取、滤波、温湿度补偿及时序加权融合得到漆雾消散置信度,精准量化装置内漆雾浓度,并依据置信度阈值自适应调整负压抽吸启停,形成闭环控制,改善无自适应调控回收装置抽吸回收不彻底或空转耗能的缺陷,解决了现有rtv喷涂废料回收装置人工依赖度高及自适应调控能力差的问题,提升了绝缘子rtv喷涂漆雾回收精度与智能化水平,增强了喷涂机器人野外作业稳定性与安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com