
一种基于非对称轮压的斗轮机行走定位方法与流程
本发明涉及火力发电厂斗轮机自动化控制,尤其涉及一种基于非对称轮压的斗轮机行走定位方法。
背景技术:
1、斗轮堆取料机(简称斗轮机)是火力发电厂煤场中进行连续堆取料作业的大型核心设备。随着工业智能化和无人值守技术的发展,斗轮机的全自动堆取料作业对大车行走的定位精度和鲁棒性提出了极高的要求。
2、根据斗轮机自动控制系统相关的行业标准,定位与校正装置通常由大车位置、回转角度、俯仰角度定位装置和校正装置构成。目前,业界在斗轮机上应用的定位技术主要包括以下几种:
3、第一种是基于卫星定位(如北斗精确定位)技术。该方法利用差分定位技术(rtk),通过在斗轮机悬臂和回转中心布置两个定位接收器,获取悬臂及回转中心的精确卫星绝对位置,进而解算出悬臂回转角度、俯仰角度及大车位置。该方法理论定位精度极高(水平误差约2cm,垂直误差约5cm),但由于露天煤场环境恶劣,其可靠性极易受极端天气、大型金属结构遮挡以及发电厂强电磁辐射的干扰,时常发生信号丢失导致定位瘫痪。由于该技术不适用封闭煤场,在煤场进行封闭改造后斗轮机定位主要采用传感器技术。
4、第二种是基于uwb(超宽带)或wifi的无线定位技术。该方法通过在堆场四周布置若干基站,利用信号强度或飞行时间计算位置。但此类技术在充满粉尘和金属反射的煤场环境中,信号衰减和多径效应严重,导致定位精度低、可靠性差,难以满足全自动无人值守的精确作业要求。
5、第三种是绝对位置传感器(如格雷母线)+增量位置传感器(如高精度编码器)的机电融合冗余方案,既适用于露天煤场,也适用于封闭煤场。这是目前为了兼顾精度与稳定性而应用最广泛的组合方式。然而,斗轮机作为一种具有超长悬臂和重载偏载特性的特种轨道设备,其自身复杂的空间姿态和多变的受力工况,导致这种常规的定位及校正技术仍存在以下两大难以逾越的技术缺陷:
6、(1)瞬态防滑误判频繁:传统防滑逻辑仅依靠编码器速度的突变或驱动电机电流的降低来判断车轮是否打滑。然而,当斗轮机悬臂满载且大角度回转时,整机重心发生剧烈偏移,导致处于轻载一侧的车轮正压力极小;此时若大车启动加速,极易出现轻微的滑转或电流波动。现有技术无法区分这是由偏载引起的轻载加速还是轨道湿滑引起的真实打滑,从而导致系统频繁误判并触发急停,严重影响自动作业效率。
7、(2)长态磨损校正失准:相关行业标准明确指出应配备校正装置以消除定位的累积误差。车轮的机械磨损速率与其实际承受的轮压(法向正压力)强相关,斗轮机在实际生产中,往往长期偏向某一侧进行作业,导致两侧车轮承受极其不均衡的非线性磨损。传统校正方法仅仅通过简单对比行驶里程与脉冲数来标定轮径(即更新编码器的比例系数),这种全局平均算法完全掩盖了车轮非对称磨损的物理本质,导致编码器的增量编码位置数据修正系数长期漂移,根本无法真正消除累积误差;当格雷母线等绝对位置传感器短暂失效或出现盲区时,仅依靠编码器推算的坐标会产生巨大偏差。
技术实现思路
1、为了克服现有技术的不足,本发明提供了一种基于非对称轮压的斗轮机行走定位方法,旨在通过引入斗轮机刚体多体动力学与机电耦合模型,利用实时计算的瞬时动态正压力,前馈拦截瞬态打滑误差,并后验修正长态磨损误差,从而实现斗轮机的高精度自适应定位。
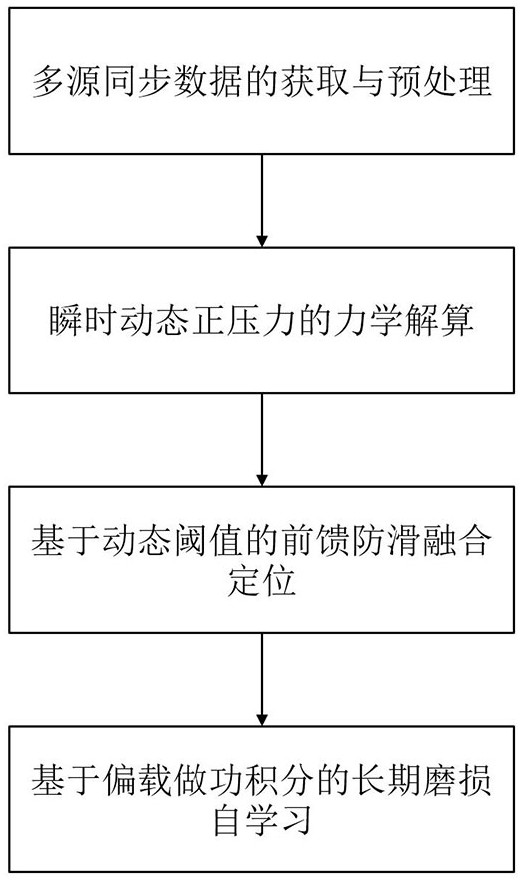
2、本发明针对上述技术问题主要是通过下述技术方案得以解决的:一种基于非对称轮压的斗轮机行走定位方法,包括以下步骤:
3、s1:获取多源同步数据:实时获取大车行走定位的绝对位置数据和增量位置数据,并同步获取斗轮机工作时的空间姿态数据、用于表征斗轮机悬臂瞬时偏载程度的瞬时偏载特征数据以及大车驱动电机的状态感知数据;
4、s2:解算瞬时动态正压力:以斗轮机回转中心为原点建立平面直角坐标系,根据所述空间姿态数据、预设的悬臂结构自重参数和瞬时偏载特征数据,确定当前联合质心位置以及对应的联合重力载荷,进而计算相对于斗轮机回转中心产生的纵向倾覆力矩和横向倾覆力矩;结合各驱动轮组在平面直角坐标系下的位置坐标,将纵向倾覆力矩和横向倾覆力矩转化为对应驱动轮组的偏载轮压变化量,并与整机静载均分压力进行代数叠加,得到各驱动轮组的瞬时动态正压力;
5、s3:基于动态阈值的前馈防滑融合定位:根据各驱动轮组的瞬时动态正压力,计算对应驱动轮组的动态打滑阈值;结合增量位置数据、绝对位置数据和状态感知数据进行打滑工况印证,并根据瞬时动态正压力的极值变化生成置信度衰减因子,以前馈调节增量位置数据在自适应融合定位计算中的信任权重,输出斗轮机的实时融合位置坐标;
6、s4:基于偏载做功积分的长期磨损自学习:当定位系统满足预设的纯净窗口开启条件时,在窗口期内利用瞬时动态正压力对大车有效行程进行积分,计算目标车轮的偏载摩擦做功量;根据窗口期内绝对位置数据的位移增量与增量位置数据的累计变化量反算瞬态修正系数;以偏载摩擦做功量为更新权重,利用瞬态修正系数自适应修正全局的轮径磨损修正系数预测模型;当定位系统脱离纯净窗口时,轮径磨损修正系数预测模型输出校准增量位置数据的增量编码位置数据修正系数。
7、作为优选,步骤s1中,所述绝对位置数据通过沿大车行走轨道布置的格雷母线定位系统获取;所述增量位置数据通过大车车轮上的高精度绝对值编码器获取;所述空间姿态数据包括通过悬臂回转定位装置获取的回转角度,以及通过悬臂俯仰定位装置获取的俯仰角度;所述瞬时偏载特征数据为瞬时载荷质量,其基于安装在悬臂皮带上方的激光扫描装置实时测得的煤流瞬时截面体积数据与预设的煤种密度经验值计算得到;所述状态感知数据包括大车驱动电机的实时运行电流。
8、激光扫描装置在物理层面仅能获取悬臂皮带上煤流的瞬时截面体积,为了将其转化为力学计算所需的瞬时载荷质量,本发明在控制系统中引入了预设的煤种密度经验值,通过体积与密度的乘积实时反算出动态质量,填补了视觉传感器与力学模型之间的数据断层,保证了后续力矩计算的科学性和准确性。
9、作为优选,步骤s2中,建立的平面直角坐标系以平行于大车行走轨道方向为x轴,垂直于大车行走轨道方向为y轴;
10、大车轨距为2ly,大车轴距为2lx,斗轮机的四个驱动轮组在所述平面直角坐标系下的位置坐标(xi,yi)(i=1,2,3,4)分别定义为:左前驱动轮组(lx,ly),右前驱动轮组(lx,-ly),左后驱动轮组(-lx,ly),右后驱动轮组(-lx,-ly);所述各驱动轮组的瞬时动态正压力ni的计算公式为:
11、ni=gtotal/4+my·xi/(4×lx2)+mx·yi/(4×ly2);
12、其中,gtotal为包含瞬时偏载的斗轮机整机总重力,my为绕y轴的纵向倾覆力矩,mx为绕x轴的横向倾覆力矩;xi和yi分别为第i个驱动轮组在坐标系中的横纵坐标值,且自带代数正负性。
13、斗轮机门座及大车行走底盘采用高强度钢结构焊接,其结构刚度极大。在工程算法模型中,将其近似视为绝对刚体。整机重量及悬臂偏载最终通过四个门腿传递至四个驱动轮组,构成一个四点支撑的空间静力学模型。
14、由于四点支撑在理论力学中属于超静定结构,为了实现控制器级的微秒级实时解算,本方法引入了刚性平面沉降假定:即假定在地基刚度均匀的情况下,由倾覆力矩引起的各支点(车轮)正压力变化量,与其到对应几何对称轴(中性轴)的垂直距离成正比。
15、根据材料力学中偏心受压构件的应力计算原理,各驱动轮的瞬时动态正压力ni由三部分线性叠加而成:
16、(1)均布静载分量:由联合重力载荷gtotal产生,平均分配至四个轮组,即nbase=gtotal/4。
17、(2)纵向偏载分量:由绕y轴的纵向倾覆力矩my产生。根据刚性平面假定,各轮组的附加力δny与其x坐标成正比,即δny=k·xi。
18、由力矩平衡方程可得:σ(δny·xi)=my;
19、代入四个轮组的坐标:k·(lx2+lx2+(-lx)2+(-lx)2)=my;
20、得出比例系数:k=my/(4×lx2);
21、因此,纵向倾覆力矩在第i个轮组上产生的轮压变化量为:δnyi=my·xi/(4×lx2)。
22、(3)横向偏载分量:同理,由绕x轴的横向倾覆力矩mx产生。其在第i个轮组上产生的轮压变化量为:δnxi=mx·yi/(4×ly2)。
23、在实际作业中,斗轮机回转中心受到的纵向倾覆力矩my和横向倾覆力矩mx是由多个动态部件的引力矢量叠加而成的。系统通过建立以下多体动力学分量模型进行实时解算:
24、1.悬臂系统(固定载荷与变幅补偿)
25、悬臂系统的力矩贡献主要取决于悬臂本体质量gboom以及其质心在水平面上的投影距离。
26、系统根据实时获取的回转角度α和俯仰角度β计算悬臂质心的水平投影半径rboom(β)。当俯仰角β增大时,悬臂质心的水平投影半径随之缩短。
27、该部分产生的力矩分量为:
28、my_boom=gboom·rboom(β)·cosα;
29、mx_boom=gboom·rboom(β)·sinα;
30、2.悬臂载荷(动态煤量与作业模式)
31、系统根据当前是堆料模式还是取料模式来修正煤流在悬臂上的质心分布:
32、堆料模式:煤炭由尾车进入,经大车中心向悬臂头部输送。此时煤流质量gcoal在悬臂上的质心偏向尾部及中部,质心等效半径rcoal较小。
33、取料模式:煤炭由悬臂头部的斗轮挖掘,经悬臂向大车中心输送。此时煤流质心偏向悬臂头部,质心等效半径rcoal较大。
34、系统通过激光扫描仪获取的瞬时煤量,结合当前作业模式对应的质心经验修正系数,计算煤流产生的动态力矩:
35、my_coal=gcoal·rcoal(β,mode)·cosα;
36、mx_coal=gcoal·rcoal(β,mode)·sinα;
37、3.尾车系统(变高工况与载荷反馈)
38、尾车(包括受料平台及落料斗)通常位于大车后方,通过连接桥或皮带桥与主机相连,产生的力矩不仅取决于质量,还取决于连接点的受力分配。
39、斗轮机尾车在堆料和取料时具有不同的作业高度。堆料时,尾车升高(高于悬臂皮带回转中心点),煤炭自高处经落料斗落入悬臂皮带;取料时,尾车降低。尾车高度的变化会改变连接臂的仰角,从而改变尾车作用于大车后端连接点的垂直力和水平拉力分量。
40、尾车连接点到回转中心的水平距离为ltail。系统根据当前尾车高度状态htail以及尾车段皮带上的瞬时存煤量gtail_coal,计算尾车系统对回转中心产生的反向抵消力矩mtail。由于尾车通常位于大车后方,其产生的纵向力矩my_tail通常与悬臂产生的my_boom符号相反,计算公式如下:
41、my_tail=fv·ltail±fh·δh;
42、mx_tail=fv·ytail±fside·δh;
43、fv是连接桥传递给主机的垂直分力,受尾车配重及皮带拉力影响;fh是由于高度差产生的水平推拉力;ltail是尾车连接点到回转中心的纵向力臂;δh为水平分力fh作用于主机的垂直力臂,即尾车连接桥在主机侧的铰接点中心相对于回转中心水平面的垂直高度。由于该铰接支座在大车钢结构上的安装位置固定,δh为预设的结构设计常量。ytail是尾车连接桥在主机侧铰接支座中心的横向力臂,理想状态为0;fside是尾车连接桥作用于主机铰接点处的侧向水平力,可以通过加装的销轴传感器直接测量,或通过fh的计算方式得到。
44、连接点处的垂直分力fv与水平推拉力fh可以通过以下两种方式之一获得:
45、方式一:基于多体静力学模型的软件实时解算。
46、系统获取当前作业模式及尾车变幅机构的实时高度htail,计算连接桥的等效倾角γ=arctan((htail-hpivot)/lbridge)。其中hpivot为主机侧连接点的固定高度,lbridge为连接桥的长度。
47、系统预设尾车连接桥的结构自重gbridge及其局部质心位置;并通过安装在尾车段的皮带秤或视觉扫描仪获取桥上皮带的实时瞬时煤量gtail_coal。将尾车连接桥视为一端铰接于大车主机(受力点)、另一端支撑于尾车底盘(支点)的简支梁模型。系统根据当前解算出的连接桥倾角γ,以尾车底盘支点为矩心建立力矩平衡方程,实时解算出大车主机铰接点处的支反力,并将其沿绝对坐标系的垂直方向与水平方向进行正交分解,即可实时获得垂直分力fv与水平力fh。此外,水平力fh中还需矢量叠加当前尾车皮带张紧装置传递的皮带纵向张力分量。
48、方式二:基于硬件传感器的直接测量。
49、在大车主机与尾车连接桥的机械铰接支座处,原位替换或加装三维轴销式称重传感器(销轴传感器)。该传感器可实时测量铰接点在空间三个正交方向上的真实机械应力,经过滤波与模数转换后,直接向plc系统输出瞬时的垂直受力数据fv与水平受力数据fh。
50、4.合力矩汇总
51、最终,回转中心受到的总倾覆力矩为上述各分量的矢量和:
52、my=my_boom+my_coal+my_tail+my_wind;
53、mx=mx_boom+mx_coal+mx_tail+mx_wind;
54、其中,my_wind和mx_wind为前面所述的风载荷数据在x方向和y方向的修正分量。
55、将上述三个分量进行代数叠加,即可得到本发明核心的轮压动态解算公式。
56、传统控制系统如果要计算四个车轮的受力,通常需要穷举悬臂在不同象限、不同角度下的情况,并使用大量判断语句,极易出错且运算效率低。本方案提供的推导公式,巧妙利用了四个驱动轮组在笛卡尔坐标系中自带正负号的几何坐标(xi,yi)。当斗轮机联合质心前移(my为正)时,前轮坐标xi为正,计算出的偏载轮压变化量自动为正(受压增加);后轮坐标xi为负,计算出的变化量自动为负(受压减小)。该物理模型不仅完美还原了斗轮机的真实受力特性,更极大精简了底层plc或dsp的浮点运算开销,保证了防滑预警的前馈实时性。
57、作为优选,步骤s2中,在计算所述纵向倾覆力矩和横向倾覆力矩时,还同步获取通过风速风向仪实时测量的当前环境风载荷数据,并根据斗轮机悬臂当前的迎风面投影面积计算风压倾覆力矩分量,将所述风压倾覆力矩分量进行矢量叠加以修正纵向倾覆力矩和横向倾覆力矩。
58、斗轮机因机体庞大,当露天作业时,其迎风面投影面积会随悬臂回转而剧烈变化。大风天气下风载荷产生的倾覆力矩不可忽略。此步骤将环境气象参数纳入动力学模型,进一步提高了恶劣工况下轮压解算的准确度。如果是室内封闭作业,则不需要考虑风载荷数据,即不需要对纵向倾覆力矩和横向倾覆力矩进行修正。
59、作为优选,步骤s3中,所述动态打滑阈值包括动态打滑电流阈值islip_i;
60、基于库仑摩擦定律,计算第i个驱动轮组的瞬时附着力物理极限fμi=μ·ni,其中μ为预设的轮轨摩擦系数,ni为该驱动轮组的瞬时动态正压力;
61、结合大车驱动电机的机电转换系数、减速比与传动效率,将所述瞬时附着力物理极限反向映射为对应变频电机的动态打滑电流阈值islip_i。
62、通过反向映射,将宏观的机械抓地力转化为底层变频器能直接识别的电流阈值,使得系统能在微秒级响应打滑趋势。
63、作为优选,步骤s3中,结合增量位置数据、绝对位置数据和状态感知数据进行打滑工况印证的具体判定逻辑为,当同时满足以下三个条件时,判定发生真实打滑:
64、(1)基于增量位置数据计算的车轮线速度与基于绝对位置数据计算的大车真实速度之间的差值绝对值大于预设的速度突变阈值;
65、(2)所述绝对位置数据的坐标变化率低于预设的极低速判定阈值;
66、(3)所述状态感知数据中的大车驱动电机实时运行电流突破当前姿态下的动态打滑电流阈值islip_i。
67、只有三者同时成立时,才确认为真实打滑,彻底消除了由于轻载加速或编码器单纯电磁干扰引起的误判。
68、作为优选,步骤s3中,所述以前馈调节信任权重的步骤具体包括:
69、基于瞬时动态正压力计算置信度衰减因子kconf;
70、将所述置信度衰减因子kconf作为乘子,动态放大卡尔曼滤波器或扩展卡尔曼滤波器中与对应驱动轮组相关的观测噪声协方差矩阵对角线元素值;当某侧驱动轮组的瞬时动态正压力下降至预设警报区间时,通过乘子的放大作用,主动降低该侧增量位置数据在状态更新时的权重,并相对增加对绝对位置数据的依赖权重。
71、现有技术一般是在打滑发生后才切断传感器信号。本发明通过调节卡尔曼滤波器的协方差矩阵,当模型预测到某车轮即将悬空或受力极小时,系统会提前、平滑地淡出该车轮编码器的数据权重,实现了从事后补救到事前预防的改进。
72、作为优选,步骤s4中,所述纯净窗口开启条件要求系统同时满足以下状态参数,且持续时间大于预设时间阈值tw或连续行驶距离大于预设距离阈值sw:
73、(1)无打滑条件:基于绝对位置数据求导的绝对速度vgray与基于增量位置数据求导的换算速度vencoder之间的偏差绝对值|vgray-vencoder|小于防滑安全阈值ε;
74、(2)信号健康条件:绝对位置数据读取连续且无阶跃异常跳变;
75、(3)偏载有效条件:目标车轮对应的瞬时动态正压力ni大于预设的有效磨损判定阈值nmin。
76、该严苛的条件保证了用于机器学习的数据源绝对纯净。在实际工程中,当斗轮机在条形煤场进行段间长距离转场(悬臂通常处于居中或小角度状态,且匀速行驶),该纯净窗口将必然且稳定地被触发,因此本方法具有极强的可实施性。
77、作为优选,步骤s4中,所述偏载摩擦做功量wi的积分计算公式为:
78、;
79、其中,[t1,t2]为满足纯净窗口开启条件的时间窗口期,ni(t)为t时刻该目标车轮承受的瞬时动态正压力,vgray(t)为t时刻由绝对位置数据得出的大车真实绝对速度;
80、在窗口期[t1,t2]结束时,反算得出所述瞬态修正系数knew的公式为:
81、knew=δsgray/δpencoder;
82、其中,δsgray为窗口期内的绝对位移真实增量,δpencoder为目标车轮对应的增量传感器累加的原始脉冲数。
83、本步骤精确量化了车轮在受压状态下摩擦所累积的疲劳程度,从根本上解决了传统以总里程代替有效磨损量造成的底层逻辑谬误。
84、作为优选,步骤s4中,所述轮径磨损修正系数预测模型为以生命周期总做功量σwi为自变量、增量编码位置数据修正系数为因变量的非线性函数关系;所述自适应修正轮径磨损修正系数预测模型的具体计算步骤包括:
85、将单次窗口期内算得的偏载摩擦做功量wi累加至对应目标车轮的生命周期总做功量σwi中;
86、计算自适应学习率α,所述α的取值大小与单次偏载摩擦做功量wi呈正相关映射关系;
87、利用递推公式kupdate=(1-α)·kold+α·knew更新增量编码位置数据修正系数,其中kold为本次纯净窗口期前的历史增量编码位置数据修正系数,kupdate为更新后的增量编码位置数据修正系数;
88、将更新后的增量编码位置数据修正系数kupdate及对应的生命周期总做功量σwi代入以修正非线性函数关系,并将修正后的轮径磨损修正系数预测模型输出的增量编码位置数据修正系数作为后续脱离纯净窗口期时,增量位置数据向位移数据转换的增量编码位置数据修正。
89、在得到修正后的轮径磨损修正系数预测模型后,本方案进一步建立了基于该模型的增量编码位置数据修正模型,用于将底层的原始脉冲信号转化为具备物理磨损补偿的高精度位移数据。所述修正模型的具体表达式如下:
90、p(t0+t)=p(t0)+kupdate·δpencoder;
91、其中,p(t0+t)为t0+t时刻大车的实时融合位置坐标;p(t0)为初始t0时刻的位置坐标,在实际应用中,其优选为绝对位置数据(如格雷母线数据)失效前最后一次校准确认的基准位置;δpencoder为从t0时刻到t0+t时刻增量位置传感器(如高精度编码器)累加的原始脉冲数。
92、该修正模型的引入具有重要的工程冗余意义:当格雷母线等绝对位置数据发生信号中断、物理失效或处于轨道定位盲区时,定位系统会自动切入基于该修正模型的航位推算模式。由于kupdate已经通过之前的纯净窗口自学习过程吸收了由于非对称磨损导致的轮径微变,因此即便在绝对参考系缺失的工况下,该模型输出的kupdate仍可动态补偿由于机械磨损带来的累计误差,从而使增量编码位置数据始终保持极高的物理定位精度,确保了斗轮机无人化作业的连续性和安全性。
93、设置自适应学习率α的目的在于:本次偏载做功量越大(即磨损特征越明显),系统越信任本次算出的瞬态系数knew,但同时通过平滑递推防止了因单次极端数据导致系数发生跳变。该预测模型的建立,赋予了斗轮机自我进化的能力,即便绝对传感器长期离线,系统也能基于过去的偏载历史,智能预测未来的轮径缩减量。
94、本发明相比于现有技术,具有以下显著的有益效果:
95、极高的工况鲁棒性:彻底颠覆了基于编码器波动的单一防滑判断,将机械本体的实时空间姿态和载荷引入软件控制算法中,实现了动态呼吸式的报警阈值,在斗轮机满载回转、强风等极端偏载工况下彻底消除了防滑误判。
96、赋能设备预测性生命力:将材料摩擦学和力学做功积分引入软件定位算法,不仅能在线标定轮径,更能根据偏载受力历史建立非线性的轮径磨损修正系数预测曲线,使得闭环定位系统具备了自动纠偏与自我进化的能力。
97、算法架构高度复用:瞬态防滑控制与长态抗磨自学习均构筑于同一个核心物理引擎(即s2解算出的瞬时动态正压力模型)之上,算法结构精简、逻辑咬合紧密,具有极低的系统资源消耗与极高的运行可靠性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com