
堆垛框架系统的制作方法
本发明涉及一种用于自动储存和取出系统的堆垛框架系统、一种用于容器的储存和取出的自动储存和取出系统以及一种操作自动储存和取出系统的方法。
背景技术:
1、图1公开了具有框架结构100的现有技术的自动储存和取出系统1,并且图2、图3和图4公开了适于在这种系统1上操作的三种不同的现有技术的容器搬运车辆201、301、401。
2、框架结构100包括直立构件102和储存容积部,该储存容积部包括在直立构件102之间成排布置的储存列105。在这些储存列105中,储存容器106(也称为箱)一个堆叠到另一个的顶部以形成堆垛107。构件102通常可由金属制成,例如,挤压铝型材。
3、自动储存和取出系统1的框架结构100包括布置在框架结构100的顶部上的导轨系统108,在该导轨系统108上可以操作多个容器搬运车辆201、301、401以从储存列105升高储存容器106和将储存容器106降低到储存列105中,并且还在储存列105上方运输储存容器106。导轨系统108包括第一组平行导轨110和垂直于第一组导轨110布置的第二组平行导轨111,第一组平行导轨布置成引导容器搬运车辆201、301、401在框架结构100的顶部上的第一方向x上移动,第二组平行导轨引导容器搬运车辆201、301、401在垂直于第一方向x的第二方向y上移动。容器搬运车辆201、301、401通过导轨系统108中的存取开口112存取储存在列105中的容器106。容器搬运车辆201、301、401可以在储存列105上方横向地移动,即在与水平x-y平面平行的平面中移动。
4、框架结构100的直立构件102可用于在将容器从列105中升高以及将容器降低到列105中期间引导储存容器。容器106的堆垛107通常是自支撑的。
5、每个现有技术的容器搬运车辆201、301、401包括车身201a、301a、401a以及第一组轮和第二组轮201b、201c、301b、301c、401b、401c,这些组轮使得容器搬运车辆201、301、401可以分别在x方向和y方向上横向移动。在图2、图3和图4中,每组中的两个轮是完全可见的。第一组轮201b、301b、401b布置成与第一组导轨110中的两个相邻导轨接合,并且第二组轮201c、301c、401c布置成与第二组导轨111中的两个相邻导轨接合。可以升高和降低这些组轮201b、201c、301b、301c、401b、401c中的至少一组轮,使得第一组轮201b、301b、401b和/或第二组轮201c、301c、401c可以在任何一个时刻与相应的一组导轨110、111接合。
6、每个现有技术的容器搬运车辆201、301、401还包括用于竖直运输储存容器106的升降装置,例如将储存容器106从储存列105升高并且将储存容器106降低到储存列105中。升降装置包括适于与储存容器106接合的一个或多个夹持/接合装置,并且该夹持/接合装置可从车辆201、301、401降低,使得可以在与第一方向x和第二方向y正交的第三方向z上调节夹持/接合装置相对于车辆201、301、401的位置。容器搬运车辆301、401的夹持装置的一部分在图3和图4中用参考标号304、404指示。图2中的容器搬运装置201的夹持装置位于车身201a内并且因此未示出。
7、通常以及出于本技术的目的,z=1表示导轨110、111下方的储存容器可用的最上层,即,导轨系统108紧下方的层,z=2表示导轨系统108下方的第二层,z=3表示第三层等。在图1中公开的示例性现有技术中,z=8表示储存容器的最下部的底层。类似地,x=1…n和y=1…n表示每个储存列105在水平平面中的位置。因此,作为实例,并且使用在图1中指示的笛卡尔坐标系x、y、z,可以说在图1中标识为106’的储存容器占据x=17、y=1、z=6的储存位置。可以说容器搬运车辆201、301、401在z=0的层中行进,并且每个储存列105可以通过其x坐标和y坐标来标识。因此,也可以说在图1中所示的在导轨系统108上方延伸的储存容器布置在z=0的层中。
8、框架结构100的储存容积部经常被称为网格104,其中该网格内的可能储存位置被称为储存单元。每个储存列可以由x方向和y方向上的位置来标识,而每个储存单元可以由x方向、y方向和z方向上的容器编号来标识。
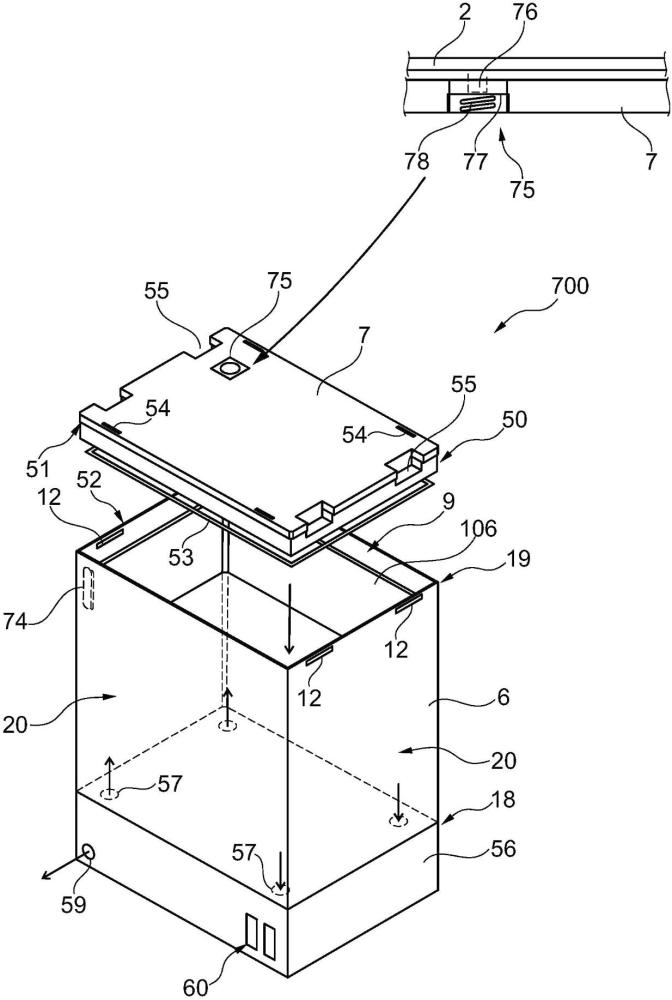
9、每个现有技术的容器搬运车辆201、301、401都包括储存隔室或空间,以用于在导轨系统108上运输储存容器106时接收并装载储存容器106。该储存空间可以包括在内部布置在车身201a、401a内的腔体,如图2和图4所示并且如例如wo2015/193278a1和wo2019/206487a1中所描述的,这些申请的内容通过引证并入本文。
10、图3示出了具有悬臂构造的容器搬运车辆301的替代配置。在例如no317366中详细地描述了这种车辆,该申请的内容也通过引证并入本文。
11、图2中所示的腔式容器搬运车辆201的占用区域可以覆盖在x方向和y方向上尺寸大致等于储存列105的横向范围的区域,例如,如wo2015/193278a1中所描述的,该申请的内容通过引证并入本文。本文中使用的术语“横向的”可以表示“水平的”。
12、可替代地,腔式容器搬运车辆401的占用区域可以大于由储存列105限定的横向区域,如图1和图4中所示,例如,如在wo2014/090684a1或wo2019/206487a1中所公开的。
13、导轨系统108通常包括具有凹槽的导轨,车辆的轮在凹槽中行进。可替代地,导轨可以包括向上突出的元件,其中车辆的轮包括防止脱轨的凸缘。这些凹槽和向上突出的元件统称为轨道。每个导轨可以包括一个轨道,或者每个导轨110、111可以包括两个平行的轨道。在其他导轨系统108中,一个方向(例如,x方向)上的每个导轨可以包括一个轨道并且在另一垂直方向(例如,y方向)上的每个导轨可以包括两个轨道。每个导轨110、111还可以包括紧固在一起的两个轨道构件,每个轨道构件提供由每个导轨提供的一对轨道中的一个轨道。
14、wo2018/146304a1(该申请的内容通过引证并入本文)示出了包括在x方向和y方向两者上的导轨和平行轨道的导轨系统108的典型配置。
15、在框架结构100中,大多数列是储存列105,即,储存容器106以堆垛107的方式储存的列105。除了储存列105之外,在框架结构内还存在专用列。在图1中,列119和120是这样的专用列,其由容器搬运车辆201、301、401用来卸载和/或拾取储存容器106,使得它们可以被运输到存取站(未示出),在存取站处,储存容器106可从框架结构100的外部存取或被移出或移进框架结构100。在本领域内,这种位置通常被称为‘端口’,并且端口所在的列可被称为‘端口列’119、120。到存取站的运输可以在水平的、倾斜的和/或竖直的任何方向上。例如,储存容器106可放置在框架结构100内的随机或专用列105中,然后由任何容器搬运车辆拾取并被运输到端口列119、120以用于进一步运输到存取站。从端口到存取站的运输可能需要借助于诸如运送车辆、手推车或其他运输线路的方式沿着各种不同的方向移动。要注意的是,术语“倾斜”表示储存容器106的运输具有在水平和竖直之间的常规运输定向。
16、在图1中,第一端口列119例如可以为专用的卸载端口列,其中容器搬运车辆201、301、401可以卸载将要运输至存取站或转移站的储存容器106,并且第二端口列120可以为专用的拾取端口列,其中容器搬运车辆201、301、401可以拾取已经从存取站或转移站运输来的储存容器106。
17、存取站通常可以是拣选站或存货站,在该拣选站或存货站,将产品物品从储存容器106移除或将产品物品放置到储存容器106中。在拣选站或存货站中,储存容器106通常不会从自动储存和取出系统1移除,而是在进行存取后再次返回到框架结构100中。端口还可以用于将储存容器转移至另一个储存设施(例如,转移至另一个框架结构或转移至另一个自动储存和取出系统)、运输车辆(例如,火车或卡车)或生产设施。
18、通常采用包括传送机的传送系统在端口列119、120与存取站之间运输这些储存容器。
19、如果端口列119、120和存取站位于不同的高度处,那么传送系统可以包括具有竖直部件的升降装置,用于在端口列119、120和存取站之间竖直地运输储存容器106。
20、传送系统可布置成在不同框架结构之间转移储存容器106,例如,如在wo2014/075937a1中所描述的,该申请的内容通过引证并入本文。
21、当要存取储存在图1中公开的多个列105中的一个列中的储存容器106时,指示多个容器搬运车辆201、301、401中的一个容器搬运车辆从目标储存容器106所在的位置取出目标储存容器并将该目标储存容器运输至卸载端口列119。该操作涉及将容器搬运车辆201、301、401移动到目标储存容器106所位于的储存列105上方的位置,使用容器搬运车辆201、301、401的升降装置(未示出)从储存列105取出储存容器106,以及将储存容器106运输到端口列119。如果目标储存容器106位于堆垛107的深处,即,一个或多个其他储存容器106定位在目标储存容器106上方,则该操作还涉及在将目标储存容器106从储存列105提升之前临时移动定位在上方的储存容器。这个步骤(该步骤在本领域中有时被称为“挖掘”)可以利用随后用于将目标储存容器运输至卸载端口列119的同一容器搬运车辆来执行,或者利用一个或多个其他协作的容器搬运车辆来执行。可替代地或附加地,自动储存和取出系统1可以具有专门用于将储存容器106从储存列105临时移除的任务的容器搬运车辆201、301、401。在目标储存容器106已经从储存列105移除后,临时移除的储存容器106就可以重新放置到初始储存列105中。然而,所移除的储存容器106可替代地重新定位到其他储存列105。
22、当储存容器106要储存在列105中的一个列中时,指示容器搬运车辆201、301、401中的一个容器搬运车辆从拾取端口列120拾取储存容器106,并将其运输到将储存储存容器106的储存列105上方的位置。在移除位于或高于堆垛107内的目标位置的任何储存容器106之后,容器搬运车辆201、301、401将储存容器106定位在期望位置处。所移除的储存容器106然后可以降低回到储存列105中或者被重新定位到其他储存列105。
23、为了监测和控制自动储存和取出系统1,例如监测和控制各个储存容器106在框架结构100内的位置每个储存容器106的内容物以及容器搬运车辆201、301、401的移动,使得可以在期望的时间将期望的储存容器106运送到期望的位置而容器搬运车辆201、301、401彼此不碰撞,自动储存和取出系统1包括控制系统500,该控制系统通常是计算机化的并且该控制系统通常包括用于保持追踪储存容器106的数据库。
24、现有技术的储存系统在储存容器堆垛的高度方面受到容器搬运车辆的实际升降高度和/或可由储存容器堆垛中的下部储存容器支撑的重量的限制。此外,可更有效地重新布置储存容器的储存系统将是有利的。此外,控制单个储存容器或一小组储存容器中的某些环境条件通常需要在受控环境中提供单独的框架结构。
技术实现思路
1、提供本 技术实现要素: 为了以简化形式介绍本文进一步描述的构思的选择。本发明内容并不旨在标识本发明的关键或必要特征。
2、本发明在独立权利要求中予以阐述并限定其特征,而从属权利要求描述本发明的其他特征。
3、在一个方面,本发明涉及一种用于自动储存和取出系统的堆垛框架系统,该堆垛框架系统包括堆垛框架,该堆垛框架配置成储存在自动储存和取出系统的储存列中,其中堆垛框架具有侧壁、基部和开口顶端,并且堆垛框架配置成在堆垛框架的内部空间中容纳以竖直堆叠方式一个储存在另一个的顶部的多个储存容器;并且其中堆垛框架系统包括温度控制装置,该温度控制装置配置成控制堆垛框架内的温度,以用于降低、升高或维持堆垛框架内的温度。
4、堆垛框架应理解为其中一组储存容器可一个堆叠在另一个的顶部的框架。堆垛框架本身可储存在自动储存和取出系统的框架结构中。堆垛框架可通过在自动储存和取出系统上运行的机器人车辆而升高和降低。这使得多个储存容器组合成单个可操作单元,由此加速一组储存容器的处理。堆垛框架的大小可以根据具体的储存系统需求来选择。堆垛框架可配置成接收一个、两个、三个、四个、五个或更多个储存容器。堆垛框架和堆叠在堆垛框架内部的储存容器的布置可被称为“嵌套堆叠”。
5、储存容器可以具有外部尺寸,即宽度、长度和高度,其对应于在基于网格的自动储存和取出系统中使用的常用储存容器的尺寸。内部尺寸可以是例如600 x 400 mm(长度x宽度)并且可以具有不同高度,例如200 mm、310 mm或400 mm。储存容器可以包括完全围绕顶部开口的顶部边沿。顶部边沿可以包括用于接收或通过远程操作的车辆的升降框架的夹持装置的若干孔或开口。顶部开口允许物品被放入内部空间或将物品从内部空间移除。
6、然而,也可以使用较小的储存容器,例如具有常用储存容器的一半大小、三分之一大小或四分之一大小等。这些较小的储存容器可以布置成在一个或多个层中彼此相邻,其中一层可对应于常用储存容器的占用区域。在相邻的较小储存容器之间可以留有间隙,该间隙可以支撑通过该较小储存容器的层的气流。
7、堆垛框架的侧壁和/或基部可以是气密的。这允许将布置在内部空间内的储存容器与堆垛框架的外部隔绝开,并将冷却的空气保持在堆垛框架内。
8、根据本发明的堆垛框架系统包括温度控制装置,该温度控制装置与堆垛框架的内部空间联接或可以与堆垛框架的内部空间联接。优选地,温度控制装置是可电动操作的,并允许控制堆垛框架内部的温度,以用于降低、升高或维持堆垛框架内的温度。因此,温度敏感物品可以例如在堆垛框架中被冷却,而不需要对堆垛框架所在的储存系统的整个列或甚至整个储存系统进行冷却。冷却或其他温度控制可有效地限制于堆垛框架内的储存容器。
9、本文说明的所有实施方式可以在框架结构中使用和/或集成到参照以上现有技术说明的自动储存和取出系统1中。自动储存和取出系统的框架结构以与上文结合图1至图3描述的现有技术的框架结构100类似的方式构造。也就是说,框架结构包括多个直立构件,并且包括在x方向和y方向上延伸的导轨系统。框架结构包括多个储存列。至少一个储存列可以配置成容纳一个或多个堆垛框架,该堆垛框架以竖直堆叠的方式一个布置在另一个的顶部。导轨系统中的开口可以对应于根据以上讨论的现有技术的导轨系统的框架结构的导轨系统中的开口。然而,开口可略微更大以允许堆垛框架的占用区域略微更大。
10、框架结构可以具有任何大小。具体地,应当理解,框架结构可以比图1中所公开的更宽和/或更长和/或更深。例如,框架结构可以具有大于700x700列的水平范围和大于12个容器的储存深度。框架结构的直立构件可用于在将堆垛框架和/或容器从列105中升高以及将堆垛框架和/或储存容器降低到列中的过程中,引导堆垛框架和/或储存容器。堆垛框架和/或储存容器的堆垛可以是自支撑的。应当理解,框架结构可用于将储存容器的堆垛储存在多个储存列中的至少一个列中,而堆垛框架的堆垛可储存在多个储存列中的至少另一个列中。
11、堆垛框架可以包括用于覆盖堆垛框架的顶端的可移除盖。优选地,该盖可以是能可移除地附接至或可附接至该顶端上的。移除该盖允许插入或移除储存容器。该盖可以是气密的。通过在顶端上设置盖,可防止或减少暖空气从堆垛框架的周围环境进入。
12、堆垛框架系统可具有密封件,该密封件配置成隔热密封顶端与盖之间的连接部。盖和/或顶端可具有密封件。密封件可以包括一个或多个密封元件,其可被保持到堆垛框架和盖中的至少一个。这可减小堆垛框架的周围环境的影响。密封件可沿堆垛框架或盖的边缘区段上的周缘线延伸。顶端可以包括凹部,盖的突起可以插入该凹部中。密封件可以布置在凹部的内部面上或突起的外部面上。密封件还可布置在面向盖的顶端的水平表面上或面向顶端的盖的水平表面上,使得密封件由顶端和盖包围。它可以包括可压缩型材,该可压缩型材是中空的或具有开口。这允许在将压力施加到密封件上时使密封件变形,以改善表面接触,从而改善在顶端、盖和密封件之间的密封功能。密封件可以包括弹性材料,诸如天然橡胶或合成橡胶等。该材料可以是发泡的。
13、温度控制装置可布置在堆垛框架的内部空间内。温度控制装置因此可完全布置在堆垛框架内部,并取决于其大小而减小用于储存容器的可用空间。它可以是自含式的(self-contained,自成一体的),使得它可以在不连接到外部电源的情况下操作。然而,温度控制装置可连接到电气接口,其可从堆垛框架的外部接近。
14、温度控制装置可以布置在基部内部。堆垛框架的基部因此可以包括配置成容纳温度控制装置的安装空间。安装空间可从堆垛框架的底侧接近,即从堆垛框架下方接近。其还可从基部的上方(即,从内部空间的内部)接近。安装空间可以包括可移除的盖,以在安装有温度控制装置的情况下关闭安装空间。在任一种情况下,基部可以包括内底部和外底部,安装空间形成在内底部与外底部之间。可以在安装空间和内部空间之间提供热连接和/或流体连接,使得温度控制装置能够根据需要影响内部空间内的温度。这可以通过一个或多个开口、切口、网格等来实现。当温度控制装置布置在基部内时,堆垛框架将基本上永久地配备有温度控制功能,除非堆垛框架从自动储存和取出系统移除以手动地拆卸温度控制装置。
15、温度控制装置可以布置在盖的内部。因此,盖形成为提供能够保持温度控制装置的安装空间。盖可具有固定的下部底部,该下部底部界定安装空间的底侧。它可以包括可移除的覆盖件以从上方基本上关闭安装空间。然而,盖还可以包括固定的上部面和可移除的底部覆盖件,该上部面和底部覆盖件一起包围安装空间。盖的安装空间和堆垛框架的内部空间可为流体连通和/或热连通,使得温度控制装置能够影响内部空间内的温度。
16、温度控制装置可以包括制冷单元。该制冷单元可以通过电能的供应来运行。它可以基于机械压缩制冷、吸收制冷、蒸发制冷或热电制冷。
17、温度控制装置可以包括风扇,以将经温度控制的空气供应到内部空间中。例如,它可以配置成在内部空间内提供具有期望温度的空气循环。堆垛框架然后可配置成限定堆垛框架的内部面和储存在堆垛框架的内部空间中的储存容器之间的流动间隙。流动间隙可理解为堆垛框架的侧壁的内部面与储存容器之间在水平方向上的间隙。优选地,堆垛框架配置成限定堆垛框架的每个侧壁与储存在堆垛框架的内部空间中的储存容器之间的流动间隙。此外,可在基部的内部面与最下部的储存容器之间产生间隙。这可以例如通过布置在该基部的内部面上的至少一个间隔件来实现。这允许空气基本上循环通过整个内部空间。
18、至少一个和/或多个和/或全部储存容器可以包括开口、孔、穿孔区段、网格状结构、切口和/或类似物,以支持通过储存容器的空气流动。例如,基部表面和/或一个或多个侧壁可以包括多个开口,空气可以流动通过这些开口。这加速了储存容器内部的温度控制。
19、然而,作为其替代方案和/或补充,温度控制装置与储存容器之间的热传递也可以是对流式的。
20、当提供制冷单元时,可能有用的是将除霜功能包括到该制冷单元中。例如,制冷单元可以包括除霜加热器和/或风扇,其能够支持从堆垛框架或储存在堆垛框架中的储存容器的内部面移除冰。可以按需和/或以规则的或期望的间隔进行除霜。
21、堆垛框架系统可以包括可连接到温度控制装置的内部电源。内部电源可以包括电池,特别是可再充电电池、超级电容器等。因此,堆垛框架系统不依赖于电能的外部供应。
22、内部电源可布置在基部内和/或至少一个侧壁内和/或盖内。内部电源可以是可移除的。堆垛框架可以包括用于对内部电源再充电的再充电端口。
23、堆垛框架系统可以包括布置在堆垛框架的外部面上和/或可从堆垛框架的外部面接近的电气接口,其中该电气接口配置成从外部接收电力,并且其中,该电气接口可电气连接到温度控制装置。因此,堆垛框架不需要电池或其他内部电源来为温度控制装置供电。这是对内部电源的替代或补充。内部电源可以是可再充电的。
24、电气接口可以包括可连接到外部电源的导电触点。可使用堆垛框架系统的自动储存和取出系统中的框架结构,框架结构可以包括布置在直立构件之间的一个或多个电连接器。框架结构可以包括其中放置有电连接器的一个或多个专用单元或专用列,由此使得能够将电力供应到具有导电触点的堆垛框架。
25、电气接口可以包括配置成从感应电力发射器接收电力的感应电力接收器。因此,不需要暴露的电触点,且堆垛框架的相应区段可保持密封。可使用堆垛框架系统的自动储存和取出系统中的框架结构,框架结构可以包括布置在多个直立构件之间的一个或多个感应电力发射器。框架结构可以包括其中放置有感应电力发射器的一个或多个专用单元或专用列,使得能够将电力供应到具有感应电力接收器的堆垛框架。
26、温度控制装置可以布置在温度控制容器中。因此,温度控制容器可以选择性地引入堆垛框架或从堆垛框架移除。温度控制容器可以是具有与标准储存容器相同的尺寸的封闭盒。其还可形成为标准储存容器,其容纳提供温度控制装置的功能所需的所有元件。温度控制容器可具有封闭的顶侧。如果温度控制容器形成为标准储存容器,则它可以具有用于封闭该容器的顶侧的覆盖板,从而使连接凹部能从该容器的上方接近。温度控制容器可以包括连接凹部,以允许通过自动储存和取出系统的负载处理装置来处理。
27、温度控制容器可配置成接收在堆垛框架的内部空间内。温度控制容器可以可移除地保持在堆垛框架中。如果需要,温度控制容器可永久地保持在堆垛框架内。温度控制容器可以布置在储存容器的堆垛的底部。所有储存容器然后可移入或移出堆垛框架而不必移动温度控制容器。作为替代方案,温度控制容器也可以布置在储存容器堆垛的底部与顶部之间的竖直位置,即布置在底部储存容器与顶部储存容器之间。其还可布置在堆垛框架中的储存容器堆垛的顶部上。其可从上方通过顶端降低到堆垛框架中。因此,任何堆垛框架都可通过将温度控制容器降低到堆垛框架中而配备有温度控制容器。温度控制容器可具有一个或多个孔或其他类型的入口以用于将空气抽吸到温度控制容器中以及一个或多个孔或其他出口以用于将温度控制的空气送回堆垛框架中。
28、温度控制容器可以是在内部空间中可移除地放置的自含式单元。因此,温度控制容器不需要从外部提供预期功能的任何另外的设施或电源。然而,温度控制容器可连接到电气接口,其可从堆垛框架的外部接近。
29、堆垛框架和/或盖可以是热绝缘的。这减少了热量转移到堆垛框架的内部中,并且因此增加了堆垛框架系统的效率。较厚侧壁的补偿可通过增加储存列上方的导轨系统中的开口大小来实现,使得具有较大占用区域的堆垛框架仍然可在使用堆垛框架系统的自动储存和取出系统中的框架结构中被搬运。作为其替代方案或补充,将要储存在堆垛框架中的储存容器可具有较小的大小。
30、对此,提到热绝缘件也可布置在使用堆垛框架系统的自动储存和取出系统的列中,例如在自动储存和取出系统的框架结构的直立构件之间。
31、堆垛框架系统可以包括温度传感器,其配置成测量堆垛框架的内部空间的温度,其中温度传感器与温度控制装置通信,并且其中,温度控制装置配置成根据由温度传感器测量的温度来控制内部空间内的温度。温度传感器可以是堆垛框架的一部分。作为其替代方案或补充,它还可以是温度控制装置的一部分。温度传感器可连接至控制装置。控制装置可以是温度控制装置的一部分。温度传感器可通过有线或无线连接而连接到控制装置。
32、堆垛框架系统可以包括能够选择性地致动的泄压阀,其配置成当致动时在堆垛框架的内部空间和外部之间形成流体连通。泄压阀可以放置在盖中。该阀可以是机械可控的,例如通过接合该盖的升降框架。这可以通过集成到盖中并且由与盖连接凹部接合的夹持器致动的机构来实现。升降框架还可以包括诸如销的元件,当升降框架搁置在盖上时,该元件自动插入泄压阀中以打开泄压阀。泄压阀还可以是可电致动的。例如,升降框架可具有电动阀接口,该电动阀接口接触盖上的电动阀连接器以向阀连接器提供电压,该阀连接器进而连接至可电致动的泄压阀以将泄压阀打开。电子控制的。泄压阀也可以通过将控制信号从外部传递至盖(例如,从负载处理装置或自动储存和取出系统的控制系统)而进行电子控制。因此,通过提供泄压阀,这允许容易地提升盖,因为可以消除由堆垛框架内部的温度引起的减压产生的力。
33、在第二方面,本发明涉及一种自动储存和取出系统,包括:框架结构,其限定多个储存列;以及根据上述描述的堆垛框架系统。
34、该自动储存和取出系统还可以包括堆垛框架升降机和容器升降机;其中,该堆垛框架升降机和容器升降机均配置成在储存列上方沿两个相互垂直的方向移动;其中,容器升降机配置成经由堆垛框架的开口顶端取出储存容器;并且其中该堆垛框架升降机配置成放置和/或移除容纳在储存列中的堆垛框架。
35、多个储存列可各自配置成容纳以竖直堆叠方式一个布置在另一个的顶部的多个堆垛框架。
36、堆垛框架的尺寸可以设计为保持至少一个,优选至少两个、三个、四个、五个、六个或更多个储存容器。取决于单独的堆垛框架的高度和自动储存和取出系统的框架的总高度,多个堆垛框架可彼此堆叠以使用框架结构顶部上的导轨系统下方的框架结构的完整高度。
37、在第三方面,本发明涉及一种温度控制容器,其包括:基本上具有储存容器的占用区域的壳体,储存容器配置成储存在自动储存和取出系统的储存列中或配置成储存在堆垛框架中,堆垛框架可储存在自动储存和取出系统的储存列中;以及温度控制装置,其配置成控制堆垛框架内的温度,以用于降低、升高或维持堆垛框架内的温度。
38、温度控制容器的温度控制装置可具有制冷单元。
39、温度控制容器可以在水平平面具有占用区域,该占用区域对应于自动储存和取出系统的网格开口的尺寸。温度控制容器可以配置成堆叠在储存列中和/或堆垛框架中的储存容器的顶部或下方。
40、空气控制容器可以包括上述任何附加特征。
41、在第四方面,本发明涉及一种操作自动储存和取出系统的方法,其包括:将堆垛框架系统的堆垛框架布置在根据上文所述的自动储存和取出系统的框架结构中,该框架结构限定多个储存列;控制该堆垛框架内的温度。
42、该方法可以包括操作上述温度控制容器。这可以包括降低温度、升高温度、维持温度和/或与堆垛框架内的温度传感器通信。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com