
一种颅脑穿刺导向装置及其实现方法与流程
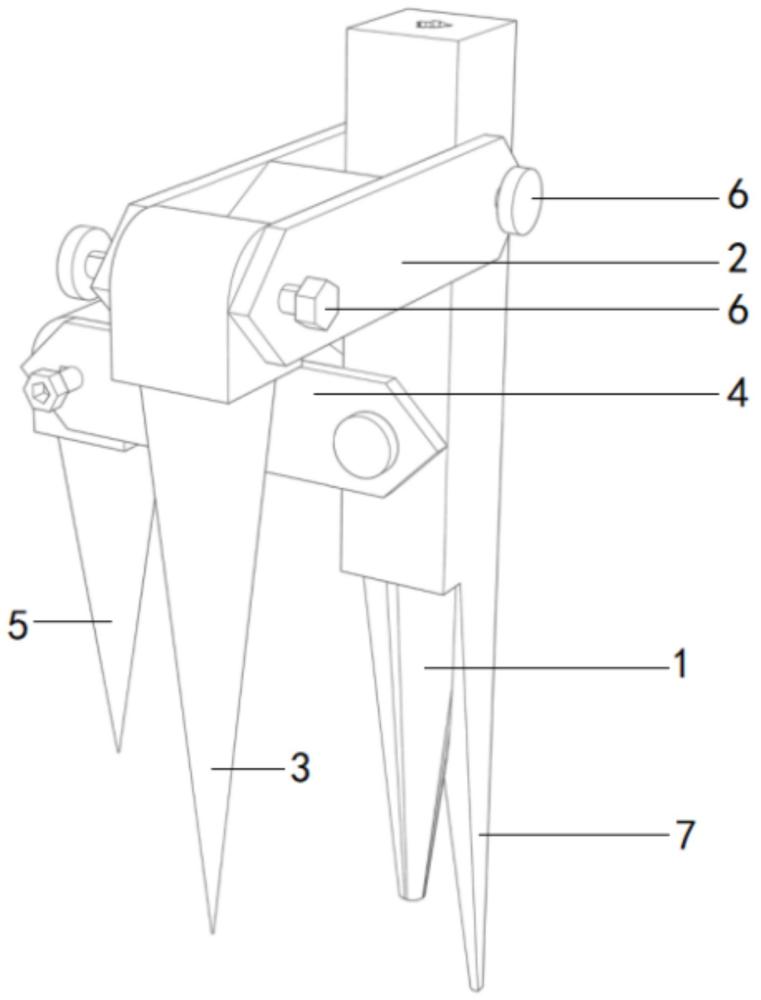
本发明涉及微创医疗器械,尤其是一种颅脑穿刺导向装置及其实现方法。
背景技术:
1、目前临床用于颅脑立体定向穿刺的主流技术主要包括框架式立体定向仪、立体定向手术机器人和激光辅助定位装置,同时临床常配合3d slicer开源影像软件开展影像分析工作。然而,上述各类技术均存在明显缺陷:
2、1、框架式立体定向仪:需要将金属框架有创固定于患者头部,设备依赖刚性框架作为坐标基准,框架必须物理固定于颅骨,导致头皮不可避免产生损伤,因此临床常规配合全身麻醉使用,麻醉风险高、医疗成本大;同时,由于设备装配、坐标标定流程繁琐,术前准备时间长,无法满足颅脑急症快速救治的需求。
3、2、立体定向手术机器人:设备集成高精度机械臂与复杂配准算法,硬件及流程复杂度高,且设备造价高昂、体积庞大,基层医院难以配置;术前需完成头架安装、带架ct扫描、影像注册、机械臂校准等多道工序,单次术前准备耗时40~90分钟,急诊场景适用性差;同样多搭配全身麻醉使用。
4、3、激光辅助定位装置:依靠激光光路标定穿刺方向,易受手术室光线、遮挡物干扰,定位稳定性差;激光存在轻微辐射,对医患人员存在潜在影响;全程依靠人工测算参数,测量误差较大。可见,该类设备受光学定位原理限制,环境变化直接影响使用效果。
5、4、单纯使用3d slicer软件:该软件可实现颅脑影像三维重建、靶点标记与手动测距,但属于通用型影像工具,无针对颅脑穿刺的专用自动化脚本,无法自动加载几何约束、批量输出定位参数,仅能作为影像查看工具,不能直接指导术中机械定位,人工操作效率低、误差大。
6、5、现有简易颅脑穿刺导航装置大多以弹性头皮组织作为唯一定位基准,头皮软组织存在显著弹性形变特性,定位基准稳定性差,极易导致穿刺路径偏移,定位精度无法满足临床手术标准。
7、综上,现有颅脑穿刺定位技术普遍存在有创固定、依赖全麻、设备成本高、术前准备周期长、定位抗干扰性弱、人工误差大、定位精度不足等诸多弊端,目前临床亟需一种无创定位、低成本、部署快速、可局麻操作、定位精度高且适配基层医院与急诊场景的一体化颅脑穿刺导向解决方案。
技术实现思路
1、本发明所要解决的技术问题在于提供一种颅脑穿刺导向装置。
2、本发明所要解决的另一技术问题在于提供上述颅脑穿刺导向装置的实现方法。
3、本发明采用的技术方案是:
4、一种颅脑穿刺导向装置,包括主穿刺导向杆1、第一可调节连接杆2、第一可调节定位杆3、第二可调节连接杆4、第二可调节定位杆5和锁紧部件6;所述主穿刺导向杆1为中空贯通式杆体,杆体的中空内腔作为贯穿式穿刺导向通道,供穿刺针沿通道直线行进以精准抵达颅内手术靶点;所述第一可调节连接杆2、第二可调节连接杆4的一端分别通过锁紧部件6与主穿刺导向杆1侧壁铰接配合,两组连接杆的锁紧部件6呈上下正交错位布置(铰接通道空间相互正交,铰接安装位置沿主穿刺导向杆轴向上下错位布置),调节过程相互独立、互不干涉;所述第一可调节连接杆2的另一端与第一可调节定位杆3通过锁紧部件6铰接配合,所述第二可调节连接杆4的另一端与第二可调节定位杆5通过锁紧部件6铰接配合。
5、优选的,上述颅脑穿刺导向装置,所述锁紧部件6为螺纹锁紧结构(由螺栓和螺母配合锁紧固定)或卡扣锁紧结构,所述主穿刺导向杆1、第一可调节连接杆2、第一可调节定位杆3、第二可调节连接杆4和第二可调节定位杆5上均设有用于设置锁紧部件6的铰接通道,该锁紧部件6置于铰接通道内,实现第一可调节连接杆2与主穿刺导向杆1、第二可调节连接杆4与主穿刺导向杆1、第一可调节连接杆2与第一可调节定位杆3、第二可调节连接杆4与第二可调节定位杆5的轴动连接;通过所述锁紧部件实现各杆件相对角度、伸展度的锁止固定,确保术中装置整体姿态稳定,无位移、无角度偏移;所述第一可调节连接杆2和第二可调节连接杆4呈可调节角度设置,配合主穿刺导向杆1及第一可调节定位杆3和第二可调节定位杆5实现机械定位。
6、优选的,上述颅脑穿刺导向装置,所述主穿刺导向杆1的侧壁设有辅助支撑杆7,所述辅助支撑杆7用于术中贴合患者颅骨表面,构建刚性支撑定位基准,从根源规避头皮弹性形变带来的定位误差。进一步优选的,所述主穿刺导向杆1与辅助支撑杆7为一体成型结构。
7、优选的,上述颅脑穿刺导向装置,由第一可调节连接杆2和第一可调节定位杆3组成的第一组双节式定位臂与由第二可调节连接杆4和第二可调节定位杆5组成的第二组双节式定位臂结构一致,连接处搭配锁紧部件6,用于自由调节角度并锁止固定;两组双节式定位臂各自的铰接通道均与主穿刺导向杆1的中心轴线呈正交布设;所述辅助支撑杆7与主穿刺导向杆1内部穿刺导向通道的轴线相互平行。该结构整体形成多维度空间几何约束体系;通过调整两组双节式定位臂的空间姿态以适配体表标记点的空间坐标,能够唯一确定一条高精度穿刺基准轴线。
8、优选的,上述颅脑穿刺导向装置,所述主穿刺导向杆1、第一可调节连接杆2、第一可调节定位杆3、第二可调节连接杆4、第二可调节定位杆5的材质为医用不锈钢、医用塑料或医用钛合金。
9、上述颅脑穿刺导向装置的实现方法,包括以下步骤:
10、(1)体表标记布设:选取患者头皮无破损、无毛发遮挡的区域,设定头皮穿刺基准点c,以穿刺基准点c为顶点,布设两个体表定位点a、b,三点构成三角形定位基准;在a、b、c三点分别粘贴不透x线标记物;
11、(2)影像采集:采用薄层(层厚≤1mm)螺旋ct对患者颅脑扫描,完整采集包含体表标记物、头皮、颅骨、颅内病灶的断层影像数据,导出标准dicom数据;
12、(3)三维重建:将dicom数据导入3d slicer软件并运行python自动化脚本(所述python自动化脚本基于3d slicer内置python环境独立开发,可独立移植至任意3d slicer客户端运行,无需依托专属硬件设备),所述python自动化脚本功能包括:不透x线标记三维坐标自动识别、六点共线几何约束强制加载和空间几何定位参数批量自动计算与输出,全程自动化运算、无需人工手动测量与测算;所述python自动化脚本自动完成影像容积数据加载、空间坐标系构建,通过阈值分割结合区域生长算法,实现头皮、颅骨、颅内病灶、体表标记物的分区分割与三维实体模型重建;
13、(4)坐标识别:获取第一体表定位标记点a、第二体表定位标记点b、头皮穿刺点c三点的三维空间坐标;
14、(5)约束加载:人工选取颅内穿刺靶点d并锁定坐标,颅内穿刺靶点d为颅骨内部病灶靶点位置,python自动化脚本强制加载穿刺道上主穿刺导向杆顶端点k、主穿刺导向杆与第一可调节连接杆铰接点l、主穿刺导向杆与第二可调节连接杆铰接点m、主穿刺导向杆底端穿刺基准点r、头皮穿刺点c和颅内穿刺靶点d六点共线几何约束,两组双节式定位臂尖端分别与a点和b点匹配;
15、(6)参数计算:python自动化脚本自动计算并输出五项距离参数,分别为:第一组双节式定位臂装配长度aq、第二组双节式定位臂装配长度bs、标准穿刺进针深度dk、颅骨支撑点i至a点距离ia、颅骨支撑点i至b点距离ib;
16、(7)装置机械调姿:根据脚本输出的五项核心参数,先根据aq及bs调节两组双节式定位臂的伸展度,再根据ia及ib调节两组双节式定位臂与主穿刺导向杆1的回转角度,每次调节完成后通过锁紧部件6锁止所有相关连杆件姿态;
17、(8)定位固定:以头皮穿刺点c为中心微切头皮,暴露颅骨;将第一可调节定位杆3末端贴合第一体表定位标记点a,第二可调节定位杆5末端贴合第二体表定位标记点b,同时将辅助支撑杆7末端贴合颅骨,此支撑点为点i,此时主穿刺导向杆1的中空内腔轴线即为精准穿刺轴线;
18、(9)微创穿刺手术操作:沿主穿刺导向杆的贯穿式穿刺导向通道置入穿刺针抵达颅内穿刺靶点,完成穿刺操作。
19、上述颅脑穿刺导向装置的实现方法,所述步骤(9)严格按照穿刺进针深度dk控制进针行程,使穿刺针精准抵达颅内穿刺靶点,完成血肿抽吸、脓肿引流、颅内活检等各类颅脑微创穿刺手术操作。
20、优选的,上述颅脑穿刺导向装置的实现方法,所述薄层螺旋ct可识别不透x线标记物,所述不透x线标记物为铅质标记点、造影标记贴或医用金属显影贴纸。
21、优选的,上述颅脑穿刺导向装置的实现方法,所述步骤(4)中采用两种可选方式获取第一体表定位标记点a、第二体表定位标记点b、头皮穿刺点c三点的三维空间坐标:
22、方式一,计算机脚本自动识别:采用python自动化脚本自动识别影像内标记物,通过计算标记物与头皮接触面的中心点,提取第一体表定位标记点a、第二体表定位标记点b、头皮穿刺点c三点的三维空间坐标;
23、方式二,人工标记拾取:操作人员在三维视图中手动点击标记物与头皮接触面的中心点,拾取第一体表定位标记点a、第二体表定位标记点b、头皮穿刺点c三点的三维空间坐标。
24、本发明的有益效果是:
25、上述颅脑穿刺导向装置,是一种无需立体定向框架颅骨有创固定、依靠颅骨刚性基准消除头皮形变误差的颅脑穿刺导向装置,全部采用纯机械结构,不含电子元件与激光定位组件,且不设置立体定向框架、无需大型自动化设备,适用于局部麻醉下的脑出血血肿抽吸、脑脓肿引流、脑室穿刺、颅内病灶活检等术式的颅脑微创立体定向穿刺手术;应用过程中依托薄层ct影像、dicom数据、3d slicer软件及python自动化脚本实现参数全自动计算,所述python自动化脚本为独立开发程序,可独立移植运行;所述装置依托影像软件+python脚本全自动解算定位参数,缩短术前准备时间、降低人工误差,主要应用于脑出血、脑脓肿、脑室穿刺等颅脑微创穿刺诊疗手术,可在各级医院急诊手术、常规局麻颅脑穿刺操作中使用,能够有效解决传统设备有创伤、术前准备时间长、依赖全麻与激光、成本高、人工误差大的问题;全程无需立体定向框架、无需激光定位,实现无创定位、局部麻醉手术、术前快速准备、参数全自动计算,术前整体准备时长不超过10分钟,计算误差≤1mm;同时简化设备结构、降低采购与使用成本,便于在基层医院及急诊场景推广应用。具体来说:
26、1、结构简单,成本低廉:整体为纯机械结构,摒弃立体定向框架、激光模块与大型机器人设备,设备结构简化、造价低、维护简单,适合基层医院、乡镇医院普及使用。
27、2、体表定位无框架颅骨固定钉钉入创伤,消除框架创伤、激光干扰与辐射问题;仅做体表标记,全程采用局部麻醉,降低手术创伤与全麻带来的医疗风险,大幅降低医疗费用。
28、3、术前准备速度快:全流程术前准备时长压缩至10分钟以内,远优于传统机器人40~90分钟的准备时间,可快速应对脑出血等颅脑急症。
29、4、全自动计算,定位精度高:采用python脚本自动完成三维重建、坐标识别、约束加载、参数计算,全流程自动化,无需人工测量,计算误差≤1mm,消除人为误差,定位重复性好。
30、5、抗干扰能力强:采用纯距离几何定位原理,利用两组双节式定位臂的铰接通道均与主穿刺导向杆的中心轴线正交布置,进行三点体表标记和六点共线双重几何约束锁定穿刺轴线的机械结构锁定姿态,穿刺路径唯一,定位稳定性强,保证定位精度与唯一性,不依赖激光光路,不受手术室光线、遮挡物影响,工作稳定性强,无激光辐射危害。
31、6、操作简便,通用性强:单人即可完成全部操作,流程简单易学;可适配脑出血、脑脓肿、脑室穿刺等多种颅脑微创手术,应用范围广。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com