
一种机械手多按键示教器的制作方法
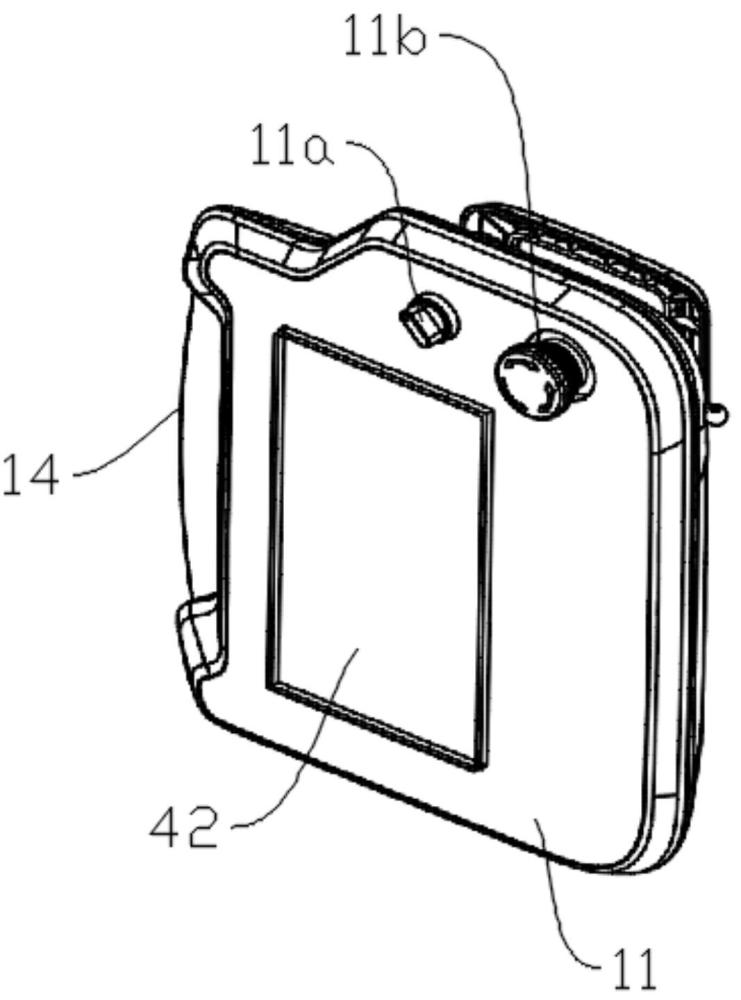
本技术属于工业自动化机械手控制领域,具体涉及一种机械手多按键示教器。
背景技术:
1、大气晶圆传输机械手适用于大气洁净室环境,由本体、手臂以及片叉(选配)构成,通过吸附、夹持等方式,以及各关节的循环运动实现晶圆的传输功能。机械手的运动分为升降运动(z轴)、旋转运动(t轴)、横移运动(h轴)、手臂伸缩运动(r/w轴)。示教器作为机械手的重要组成部分,承担了人机交互的功能,主要包括参数配置、状态监控、程序示教、轨迹规划、实时控制等功能。
2、专利号为cn210233039u的技术公开了一种网络传输的工业机器人示教系统,包括arm核心主板和扩展板,扩展板上设置有分别与arm核心主板连接的键盘扫描电路、触摸控制电路、手轮正交脉冲输入计数电路、io输入电路和显示电路,键盘扫描电路连接键盘,触摸控制电路连接触摸屏,手轮正交脉冲输入计数电路连接脉冲手轮,io输入电路连接专用io接口,显示电路连接lcd显示屏,arm核心主板上设置有以太网接口。但是现有技术按键数量不足,在面对多轴机械手等复杂场景时,难以保证操作的稳定性和准确性,不利于操作人员的使用。因此,有必要扩展现有系统的按键数量,并给出按键的具体定义,提高示教器操作的稳定性、准确性、可靠性。
技术实现思路
1、本专利的目的在于提供一种机械手多按键示教器,通过物理按键分区布局和复合键设计,解决传统触摸屏示教器操作繁琐、效率低下的问题,以实现对多轴机械手高效、直观、安全的控制。
2、一种机械手多按键示教器,包括壳体、设于壳体内的处理器核心主板,以及与处理器核心主板电连接的电源模块、存储模块、显示模块和键盘模块;
3、壳体包括相互扣合形成容置空间的前盖和后盖;
4、键盘模块包括若干个物理按键,物理按键通过柔性电路板与主控pcb板上的连接器电连接;若干个物理按键的键帽穿过并裸露于前盖的按键孔,若干个物理按键共同组成了物理按键区,物理按键区按功能区域划分,包括系统功能键区、运动控制键区和字符输入键区。
5、显示模块包括层叠设置的液晶屏和电阻触摸屏,并通过屏幕中框固定于前盖的内侧;
6、主控pcb板固定于壳体的容置空间内,其上集成有处理器核心主板、矩阵键盘电路、通信接口电路及急停使能电路。
7、处理器核心主板为arm核心主板。示教器通过采用前盖与后盖相互扣合形成容置空间的一体化壳体结构,并将主控pcb板、显示模块、键盘模块等所有核心部件集成并固定于该壳体内,实现了示教器整体结构的紧凑性、高集成度和良好的内部保护,有效提升了设备的物理稳定性和抗干扰能力。通过将键盘模块的若干个物理按键的键帽穿过并裸露于前盖的按键孔,形成了明确、直接的物理操作界面。物理按键通过柔性电路板汇聚并与主控pcb板连接。这种设计在保证按键功能丰富的同时,实现了对主控pcb板接口资源的高效利用。这种布局使得操作人员可以快速、准确地进行盲操作,显著提高了在多轴机械手复杂场景下的操作效率。层叠设置的液晶屏和电阻触摸屏,并通过屏幕中框固定于前盖内侧的显示模块设计,不仅实现了显示内容的清晰呈现,还提供了触控操作的交互方式。这种结构确保了屏幕组件的稳固安装,增强了触控的精准度和耐用性,与物理按键区形成互补,共同优化了人机交互体验。本装置通过将数量众多的物理按键按功能逻辑明确划分为系统功能键区、运动控制键区和字符输入键区,为操作人员提供了一个清晰、直观的视觉引导和操作逻辑。操作者可以根据当前任务(如系统设置、机械手运动控制、参数输入)快速定位到对应的按键区域,显著减少了寻找特定按键所需的时间和精神负荷,从而在复杂的多轴机械手控制场景下,大幅提升了操作效率,并有效降低了误触其他功能键的风险。这种分区方式高度契合晶圆传输机械手示教编程的专业工作流程。将运动控制键区(如各轴jog键、使能键)集中布置,便于频繁、连续的手动操作;将系统功能键区(如回零、急停、复位)独立出来,确保紧急和安全操作的可靠性;将字符输入键区(如字母、数字键)单独分组,方便进行站点命名、参数设置等输入工作。这种基于功能的分区设计符合人机工程学原理,使操作逻辑流畅,减少了操作模式的切换混乱。
8、一种机械手多按键示教器,前盖表面设有旋转开关和急停按钮。将旋转开关和急停按钮这两类高频且关键的操作部件直接设置在前盖表面,使得操作者无需改变握持手势或视线寻找,即可快速、直接地进行模式切换(通过旋转开关)或紧急制动(通过急停按钮),极大提升了操作的便捷性和系统控制的响应速度。
9、一种机械手多按键示教器,前盖上对应于显示模块的位置开有显示窗口,电阻触摸屏覆盖于液晶屏上并位于显示窗口内部。通过在前盖上开设显示窗口,并将层叠的电阻触摸屏与液晶屏整体置于窗口内部,使得触摸屏表面略低于或齐平于前盖表面。这种结构为易损的屏幕组件提供了有效的物理保护,显著降低了屏幕在放置、搬运或意外碰撞中被刮伤或直接撞击的风险。同时,平整化的界面便于清洁,不易积灰。显示窗口对触摸屏的安装位置起到了精确定位和限位的作用,确保了触摸屏的稳固性。结合电阻触摸屏覆盖于液晶屏上的层叠方式,保证了触控点位与显示内容之间的位置对应准确性,使操作者的触控指令能够被精确响应,避免了因组件松动或错位导致的误操作,提升了控制的可靠性。
10、一种机械手多按键示教器,壳体的侧面或背面还设置笔槽,用于插接触控笔。通过在与壳体一体成型或专门设计的笔槽,为触控笔提供了固定、专用的存放位置。这有效解决了触控笔因体积小、无固定存放处而容易丢失或遗忘的问题,确保了触控笔与示教器始终作为一个整体被携带和使用,极大提升了设备的便携性和附件管理的便利性。
11、一种机械手多按键示教器,系统功能键区至少包括回零键、总使能键、复位键、退出键和制表键。通过将回零键、总使能键、复位键、退出键和制表键这些最高频且关键的系统控制功能赋予独立的物理按键,并集中布置在系统功能键区,实现了核心功能的一键快速触发。这种设计避免了在多层触摸屏菜单中寻找功能选项的繁琐过程,尤其在紧急或需要快速响应的场景下(如设备异常需立即复位、运动完成后快速回零),能够显著缩短操作时间,提升响应速度。专用且位置固定的总使能键和复位键更是极大地降低了误操作风险,为设备和人身安全提供了坚实基础。这些按键的定义精准对应了机械手示教器最核心的系统级操作需求。回零键用于初始化机械手位置,总使能键用于激活/断开伺服驱动,复位键用于清除报警状态,退出键用于取消当前操作,制表键用于界面间的快速切换。将它们明确划分为一个独立的区域,使得操作逻辑极为清晰,操作者可以形成稳定的肌肉记忆,无需注视键盘即可完成常用系统操作,从而提升了操作的流畅性和整体工作效率。
12、一种机械手多按键示教器,运动控制区包含一组与机械手各运动轴及核心作业功能直接对应的专用功能按键;字符输入键区中包含若干个字母按键,每个字母按键的键帽上印制有代表机械手运动轴的运动方向符号、或代表机械手作业类型的功能符号、或其缩写文字。通过在字符输入键区的字母按键键帽上印制机械手专用的运动方向符号(如z+,t-)或功能符号(如get,put),将常用的机械手控制指令与字母输入功能在同一物理按键上实现复合。这种设计使得按键功能一目了然,操作者无需记忆复杂的键位映射关系,即可根据键帽标识直接、快速地触发相应的机械手运动或作业指令。这极大地减少了操作过程中的犹豫和误操作,特别在多轴协调控制的复杂场景下,显著提升了操作的准确性和效率。通过赋予字母按键第二功能(机械手控制功能),在不增加额外物理按键数量的前提下,极大地扩展了示教器的控制指令集。这种“一键双用”的复合键设计,使得在有限的面板空间内(即运动控制区和字符输入区)能够集成更为丰富的控制功能,实现了硬件资源的高效利用和产品结构的紧凑化,解决了传统示教器因按键数量有限而无法满足复杂应用需求的技术问题。将专业控制指令以直观的符号或文字缩写形式印制在键帽上,将抽象的控制命令转化为具体的视觉符号,极大地降低了操作人员,特别是新手的培训成本和记忆负担。操作者可以像“看图操作”一样使用示教器,使得设备更加易用和人性化,提升了用户体验。
13、一种机械手多按键示教器,专用功能按键包括控制机械手伸缩轴、升降轴、旋转轴、横移轴中至少一个运动轴运动的点动按键,和/或控制取片、放片、扫描、手臂翻转中至少一种作业的指令按键。通过一号伸缩轴(r轴,通常指驱动机械手的中心臂的轴)、二号伸缩轴(w轴,通常指驱动机械手的前端臂以及末端的执行机构的轴)、升降轴(z轴)、旋转轴(t轴)、横移轴(h轴)等多个运动轴分别设置专用的点动按键,实现了对每个运动轴的独立、精确点动控制。操作者无需通过复杂的菜单选择轴号,即可直接对目标轴进行微调,这在晶圆传输需要对位等高精度要求场景下尤为重要,显著减少了操作步骤,大大提升了轨迹规划和点位示教的效率和精度。通过设置专用的取片、放片、扫描、手臂翻转指令按键,将机械手最核心、最频繁的作业流程固化为“一键触发”模式。操作者无需逐条输入指令或进行复杂的图形界面操作,只需按下专用键即可执行完整的作业流程,极大简化了操作,降低了错误率,并保证了工艺操作的一致性和可靠性。这种针对晶圆传输机械手所有运动轴和核心工艺动作的专用按键布局,使得示教器的功能与最终用户的专业工作流程完美匹配。操作界面高度专业化、直观化,即使是新手也能快速上手,降低了培训成本,同时满足了经验丰富的操作人员对高效、精准控制的迫切需求。
14、一种机械手多按键示教器,处理器核心主板还通过通信接口电路电连接通信接口模块,通信接口模块包括以太网接口和usb接口。通过设置以太网接口,为示教器与机械手主控制器之间建立了基于tcp/ip协议的高速数据通信链路。这种通信方式抗干扰能力强、传输距离远、带宽高,非常适用于工业现场环境,能够确保运动控制指令、状态数据和程序传输的实时性与可靠性,满足了多轴机械手对通信性能的苛刻要求。设置usb接口,为工程师提供了标准、便利的本地连接通道。在设备开发、系统调试或故障诊断阶段,工程师可以通过usb接口直接连接上位机进行程序烧录、软件调试、日志下载和参数配置,极大地简化了开发与维护流程,提高了工作效率。以太网接口和usb接口构成了功能互补的通信体系。以太网接口主要负责生产环境下的在线控制与监控,而usb接口则侧重于离线调试与维护。这种双接口设计增强了示教器在不同应用场景下的适应能力,同时为未来连接其他外围设备(如条码扫描器等)提供了潜在的扩展能力,提升了设备的实用性和生命周期价值。
15、一种机械手多按键示教器,物理按键的数量至少为48个。至少48个物理按键的配置,为多轴机械手(如具备r,w,z,t,h等多自由度的晶圆传输机械手)的复杂控制需求提供了充足的硬件支持。这使得每个核心运动轴(如各轴的jog运动、使能/断开)、关键系统功能(如回零、急停、复位)以及常用工艺指令(如取片get、放片put、扫描map)都能够拥有独立、专用的物理按键。操作人员无需在触摸屏的多层菜单中反复查找,即可实现“一键直达”,显著减少了操作步骤和视线转移,降低了操作复杂度和精神负荷,从而在轨迹规划、点位示教和紧急处置等场景下,大幅提升了操作的直接性、反应速度和准确性。物理按键相较于触摸屏虚拟按键,能提供明确的触觉反馈和按压感,避免了因手套、湿气或屏幕误触导致的误操作,尤其适合工业现场环境。将关键控制功能固化于48个物理按键上,减少了对软件界面和触摸屏的依赖,降低了因软件卡顿或触摸屏失灵而导致整个操作中断的风险。这种基于硬件矩阵扫描的输入方式,其响应速度快,抗干扰能力强,进一步保障了在多轴机械手精密操作过程中控制指令传输的稳定性和可靠性。
16、一种机械手多按键示教器,后盖上设置有绑带挂孔,用于连接绑带。晶圆传输机械手属于高精度、高价值的设备,其示教器在操作过程中可能需要单手持有。通过绑带挂孔连接手部绑带,操作者可以将示教器稳固地套在手腕或手背上。这有效防止了因操作者手部滑脱、疲劳或需要临时进行其他操作而导致的示教器意外跌落,避免了设备因磕碰、撞击而损坏,尤其保护了内部精密的电子元件和前部的显示屏幕,降低了因设备跌落造成的维修成本和生产中断风险。
17、一种机械手多按键示教器,后盖上安装有把手,把手上设置有使能开关。使能开关集成在把手上,允许操作者在单手握持示教器时,通过拇指或手指自然触及开关,快速启用或禁用机械手的伺服驱动。这种设计减少了操作过程中的视线转移和手势调整,尤其在紧急情况下(如机械手异常运动),操作者能立即触发使能开关,实现快速制动,降低设备损坏和人身伤害风险。
18、本实用新型的目的在于克服现有技术中依赖触摸屏操作导致的效率低下、易误操作等缺陷,提供一种机械手多按键示教器。该示教器通过将大量物理按键按功能分区布局,并采用“一键双用”的复合键设计,将核心运动控制指令与字符输入功能集成,为操作人员提供一个功能丰富、逻辑清晰、响应迅速的专用硬件操作界面,从而显著提升在多轴机械手(特别是晶圆传输机械手)进行点位示教、轨迹规划及紧急处理时的操作效率、准确性和安全性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com